
Badanie robotów humanoidalnych i ich komponentów
Roboty humanoidalne coraz częściej opuszczają laboratoria badawcze i są rozwijane z myślą o zastosowaniach przemysłowych, logistycznych, usługowych, a w przyszłości także związanych z opieką. W przeciwieństwie do klasycznych robotów przemysłowych poruszają się one w dynamicznych środowiskach, wchodzą w interakcje z ludźmi i łączą mechanikę, elektronikę, sensorykę, oprogramowanie oraz systemy zasilania w wysoce zintegrowaną całość. Rodzi to wymagające zadania badawcze wzdłuż całego łańcucha wartości.
Każdy zespół musi działać niezawodnie w rzeczywistych warunkach eksploatacji. Obciążenia wynikające z ruchu, zmian obciążeń, wpływów środowiskowych oraz potencjalnych upadków stawiają przy tym wysokie wymagania w zakresie bezpieczeństwa, niezawodności i żywotności.
ZwickRoell wspiera producentów, dostawców, instytuty badawcze oraz zespoły rozwojowe w badaniach materiałowych, komponentowych i funkcjonalnych robotów humanoidalnych. Od etapu rozwoju materiałów aż po zapewnienie jakości powstają rozwiązania badawcze dopasowane do konkretnego zastosowania, zadania badawczego oraz fazy rozwoju.
Kluczowe wyzwania Układy wykonawcze & Elementy przenoszenia siły Obudowy & Komponenty struktury Dłonie & efektory końcowe Sensoryka Systemy danych & zasilania Bezpieczeństwo & Normy Proszę o poradę

Najważniejsze punkty w skrócie
- Roboty humanoidalne łączą w sobie wymagania badawcze z zakresu robotyki, motoryzacji, elektroniki, technologii bateryjnych, konstrukcji lekkich, biomechaniki/ortopedii oraz badania materiałów.
- Krytyczne wymagania badawcze wynikają ze zużycia, cykli obciążeń zmęczeniowych, upadków i uderzeń, wibracji, wpływów środowiskowych oraz istotnych dla bezpieczeństwa kontaktów między człowiekiem a robotem.
- Do głównych obszarów badawczych należą układy wykonawcze, przeguby, przeniesienie siły, elementy konstrukcyjne, efektory końcowe, sensoryka oraz systemy danych i zasilania.
- Badania żywotności, zmęczeniowe, materiałowe, funkcjonalne oraz bezpieczeństwa pomagają wczesnym etapie wykryć potencjalne mechanizmy uszkodzeń.
- Dla robotyki humanoidalnej opracowywane są obecnie nowe normy. Jednocześnie istniejące standardy dotyczące robotyki i bezpieczeństwa maszyn stanowią ważny punkt odniesienia.
- ZwickRoell wspiera zadania badawcze wzdłuż całego cyklu życia produktu – od badań i rozwoju, przez walidację, aż po zapewnienie jakości w produkcji.
Dlaczego roboty humanoidalne muszą być poddawane badaniom?
Systemy robotów humanoidalnych powinny poruszać się w sposób bezpieczny, pracować niezawodnie oraz funkcjonować w powtarzalny sposób przez długi czas. Jednocześnie są one narażone na wysokie obciążenia mechaniczne, termiczne oraz środowiskowe. Badania stanowią podstawę do potwierdzenia zachowania materiału, niezawodności komponentów oraz wymagań bezpieczeństwa w realistycznych warunkach eksploatacji.
Zasadnicze wyzwania:
- Bezpieczeństwo w środowisku interakcji człowieka z robotem: Roboty humanoidalne są coraz częściej wdrażane tam, gdzie ludzie pracują, żyją lub są objęci opieką. Zarządzanie siłami, trajektoriami ruchu oraz potencjalnymi sytuacjami awaryjnymi staje się w związku z tym kluczowe.
- Niezawodność w długofalowej eksploatacji: Przeguby, przekładnie, układy sensoryczne oraz aktuatory muszą pracować w sposób ciągły, utrzymując swoje pierwotne właściwości po milionach zmian obciążeń.
- Żywotność i zmęczenie: Chodzenie, przenoszenie ciężarów, chwytanie oraz utrzymywanie równowagi generują ciągłe obciążenia cykliczne, które mogą powodować zmęczenie materiału i zużycie.
- Upadki i uderzenia: W przeciwieństwie do systemów stacjonarnych roboty humanoidalne są narażone na ryzyko upadku. Elementy konstrukcyjne i połączenia muszą być w stanie zaabsorbować odpowiednie obciążenia.
- Wpływ otoczenia i temperatury: Zmiany temperatury wywołane warunkami otoczenia oraz nagrzewanie się układów wykonawczych i komponentów elektronicznych podczas pracy wpływają na materiały, elektronikę oraz zespoły mechaniczne. Dochodzą do tego wilgoć, pył, media korozyjne lub promieniowanie, które mogą dodatkowo negatywnie wpływać na działanie, żywotność i niezawodność.
- Brakujące lub nowo powstające normy: Normalizacja w obszarze robotyki humanoidalnej znajduje się obecnie w fazie rozwoju. Producenci już dziś muszą przedstawiać wiarygodne dowody w zakresie bezpieczeństwa i trwałości zmęczeniowej.
Aktuatoryka & Elementy układu przeniesienia siły
Aktuatory i elementy układu przeniesienia siły decydują o zdolnościach motorycznych każdego humanoidu. Silniki elektryczne, siłowniki pneumatyczne, przekładnie, łożyska, przeguby, układy sprężysto-tłumiące oraz strukturalne elementy łączące zamieniają energię elektryczną w ruch i przenoszą siły wewnątrz systemu. W swojej funkcji odpowiadają one współdziałaniu ludzkich mięśni, ścięgien, więzadeł i szkieletu. Ich zadaniem jest zapewnienie precyzji ruchów, przenoszenie dużych sił oraz niezawodne funkcjonowanie przez miliony cykli pracy. Szczególnie wymagające jest przy tym połączenie lekkiej konstrukcji, ograniczonej przestrzeni montażowej, wysokich obciążeń oraz trwale powtarzalnego działania.
Typowe wyzwania:
- Wysokie obciążenia cykliczne przegubów, łożysk i przekładni
- Zużycie wynikające z ciągłego ruchu i zmian obciążeń
- Wysokie siły i momenty obrotowe przy jednocześnie ograniczonej przestrzeni montażowej i niskiej masie
- Obciążenia termiczne napędów, łożysk i elementów konstrukcyjnych
- Różnorodne wymagania – od precyzyjnych efektorów końcowych po wysoko obciążone stawy biodrowe i kolanowe
- Trwałość zmęczeniowa materiałów lekkich i elementów łączących
Typowe zadania badawcze
ZwickRoell wspiera inżynieryjną walidację i rozwój aktuatorów oraz układów przenoszenia siły poprzez realizację badań wytrzymałościowych, tribologicznych, zmęczeniowych i okresu eksploatacji. Pozwala to na wczesną ocenę krytycznych obciążeń oraz tworzenie wiarygodnych dowodów na potrzeby rozwoju, walidacji i późniejszych zastosowań seryjnych:
- Badania temperaturowe i środowiskowe do oceny komponentów pod obciążeniem termicznym oraz przy różnych współczynnikach rozszerzalności cieplnej zastosowanych materiałów.
- Badania lin i elementów przeniesienia siły pod kątem siły maksymalnej, ścierania i zużycia.
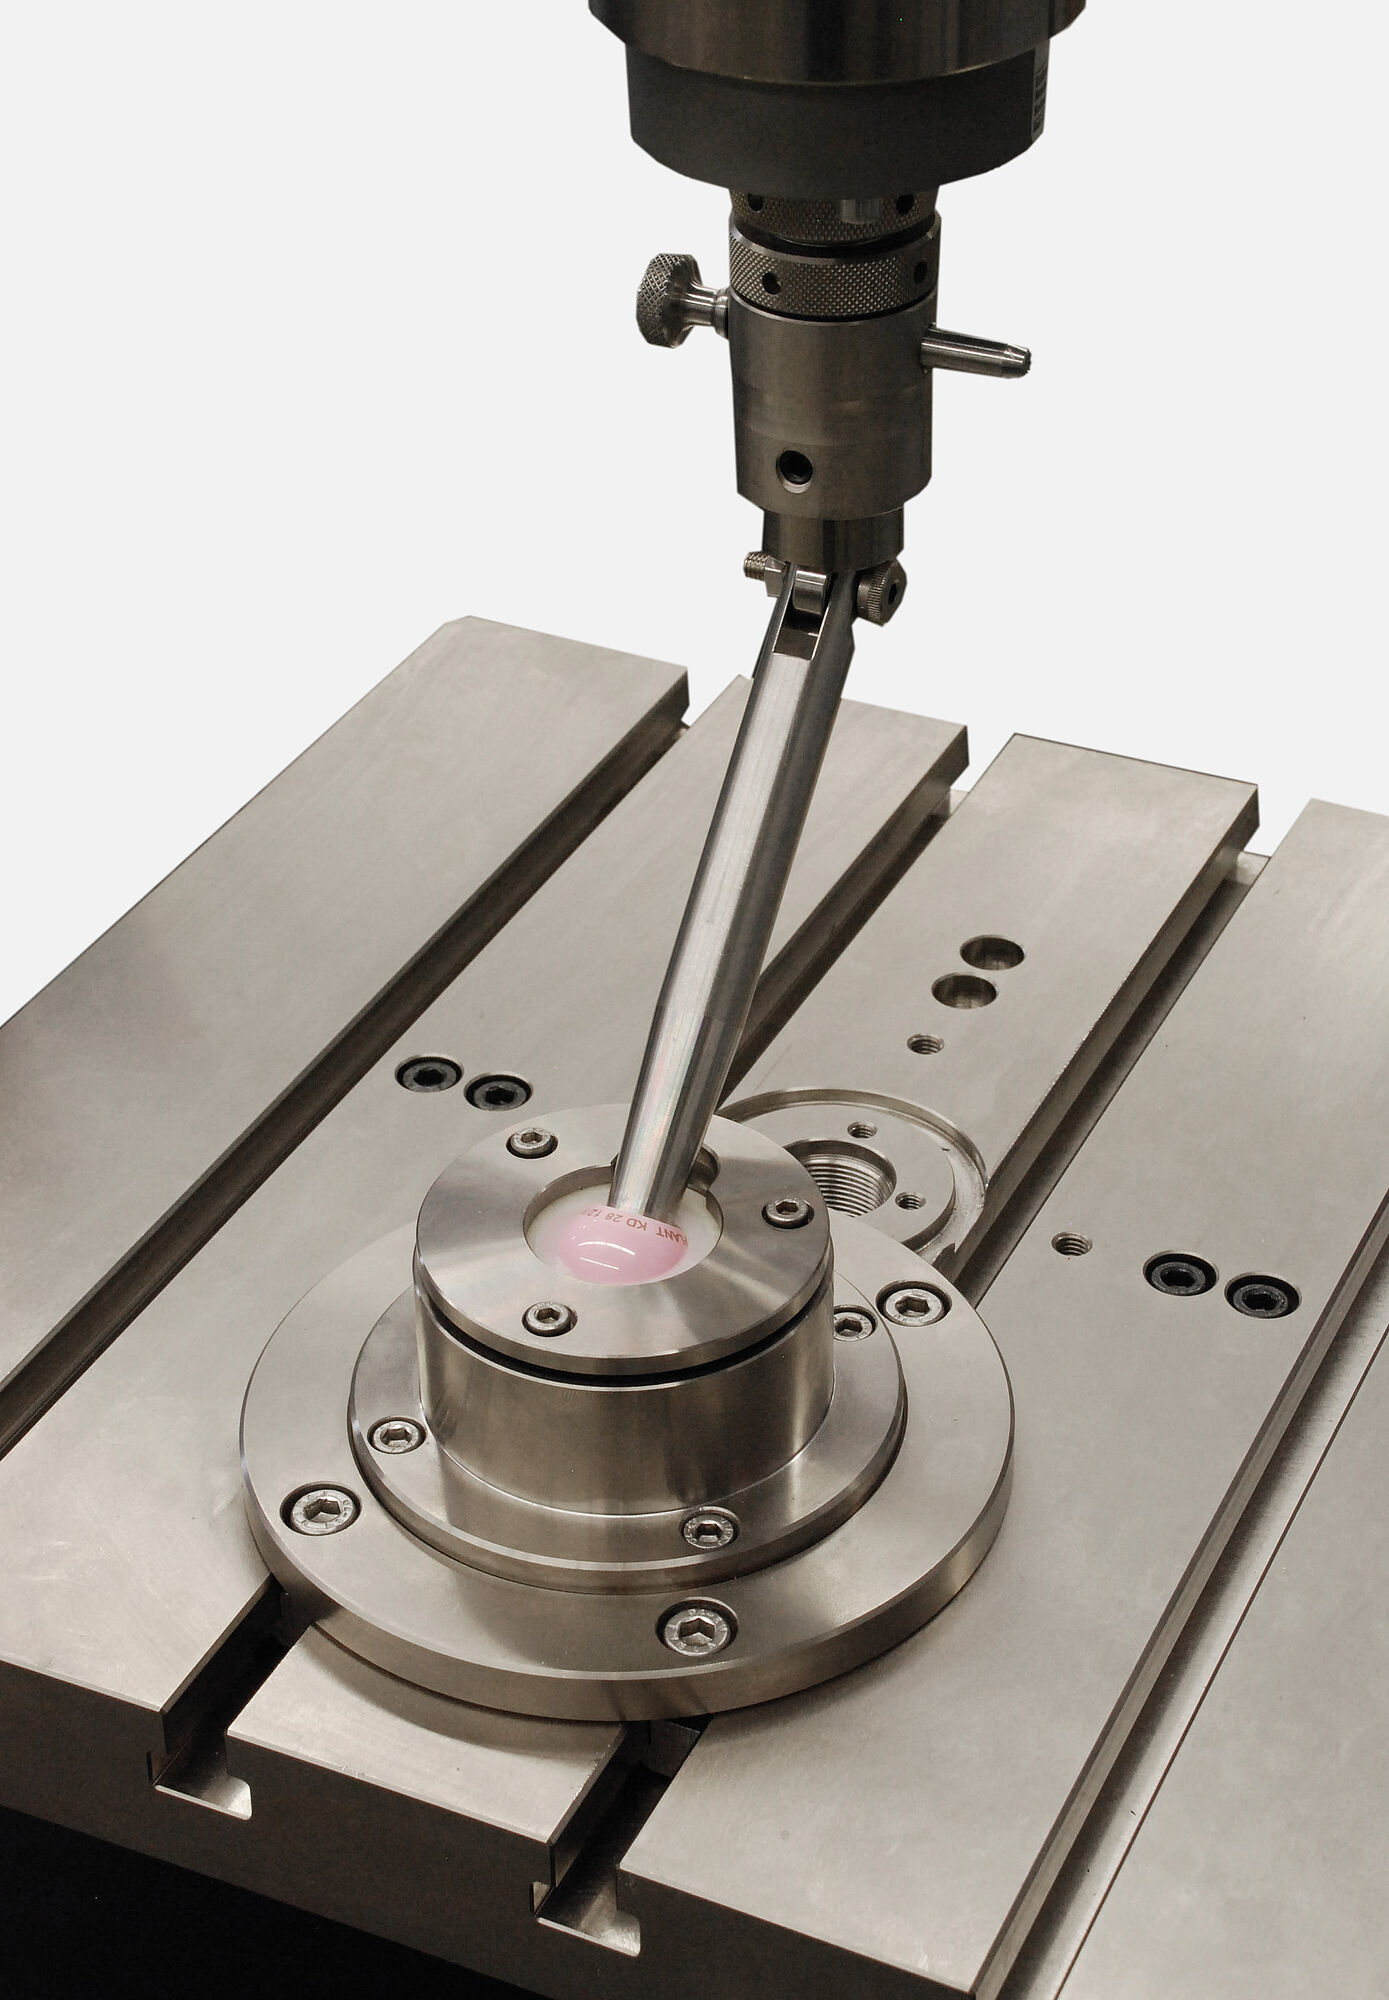
- Badania łożysk, przegubów i przekładni w celu analizy zużycia, żywotności oraz zachowania pod wpływem obciążeń cyklicznych.
- Biomechaniczne koncepcje badawcze jako podstawa systemów robotów humanoidalnych.
- Badania aktuatorów od wysokoprecyzyjnych napędów w dłoniach i chwytakach po wysoko obciążone stawy biodrowe i kolanowe, ze szczególnym uwzględnieniem odporności na obciążenia i żywotności.
- Badania sprężyn do oceny charakterystyki siła-droga oraz wytrzymałości zmęczeniowej.
- Badanie materiałowe materiałów stosowanych w wysoko obciążonych komponentach napędowych i strukturalnych:
- Stopy aluminium stosowane w konstrukcjach nośnych oraz korpusach
- Stopy tytanu na komponenty poddawane wysokim obciążeniom cyklicznym, na przykład bloki biodrowe lub osie przegubów
- Stal nierdzewna na wały, sworznie i komponenty narażone na zużycie
- Materiały PEEK oraz CFK przeznaczone na lekkie i sztywne komponenty strukturalne oraz elementy mocujące
- Systemy ochrony powierzchni i przed zużyciem, takie jak warstwy ślizgowe z PTFE, smary stałe oraz powłoki DLC, służące do minimalizacji tarcia i zużycia w ruchomych parach stykowych.
- Stopy z pamięcią kształtu do przyszłościowych koncepcji aktuatorów
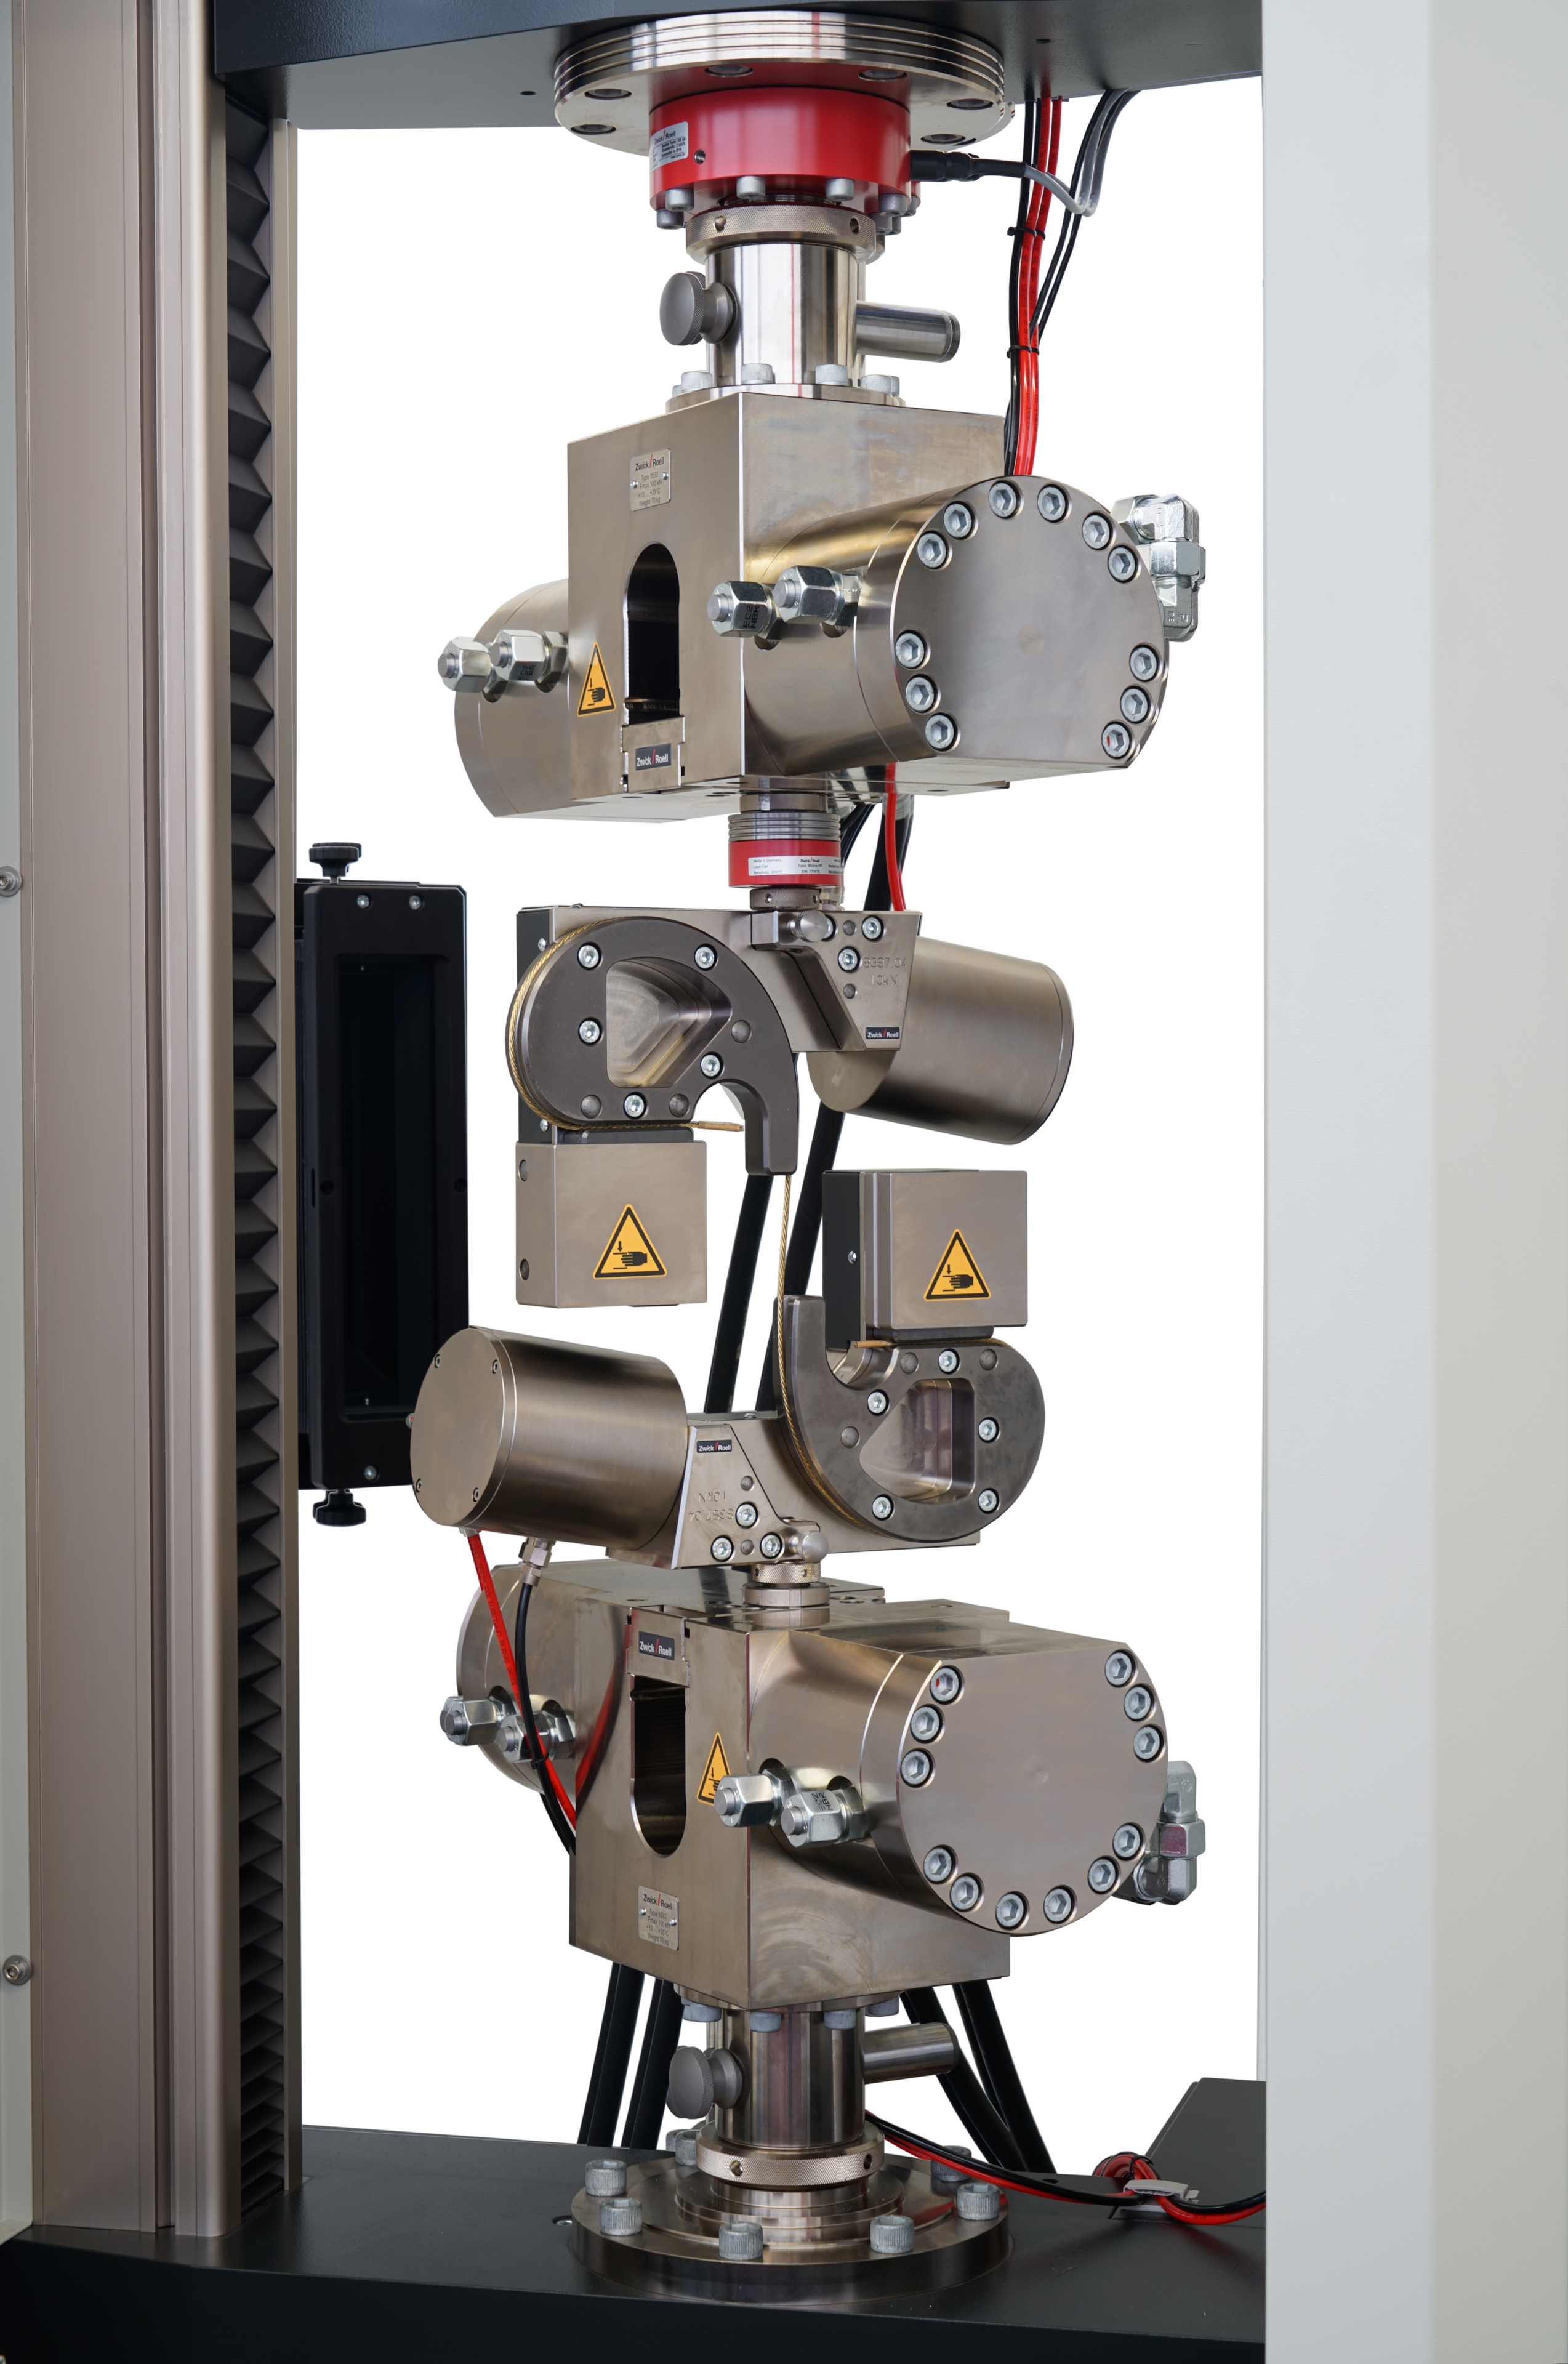
Badania wytrzymałości lin na rozciąganie
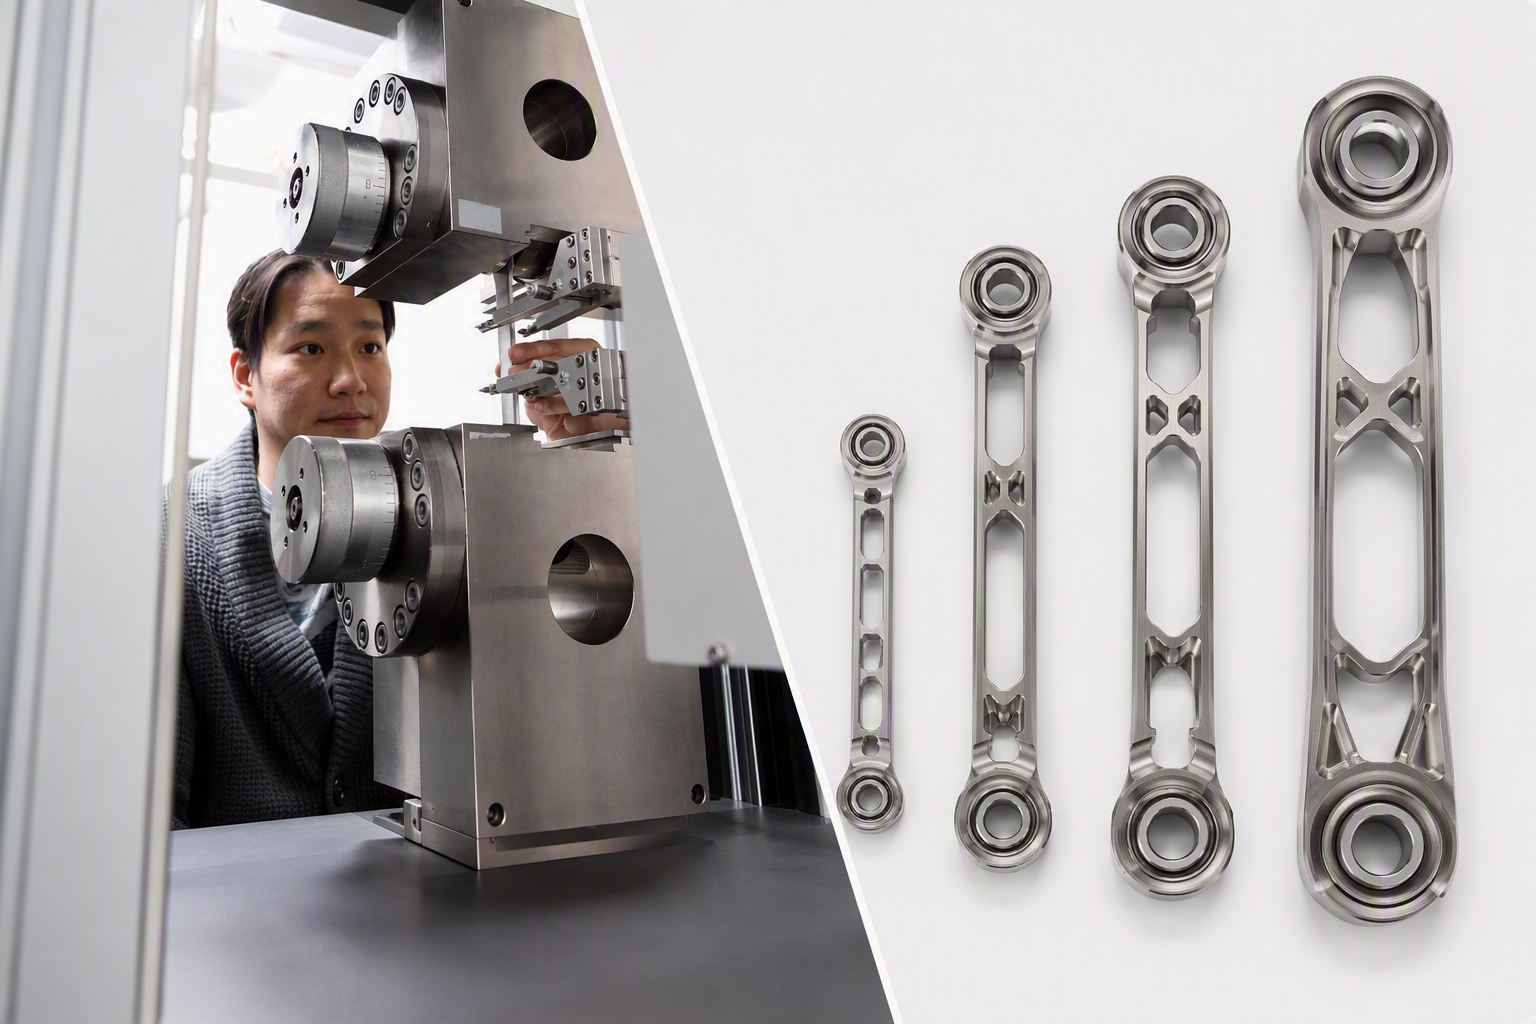
Wytrzymałość na rozciąganie i właściwości materiałów
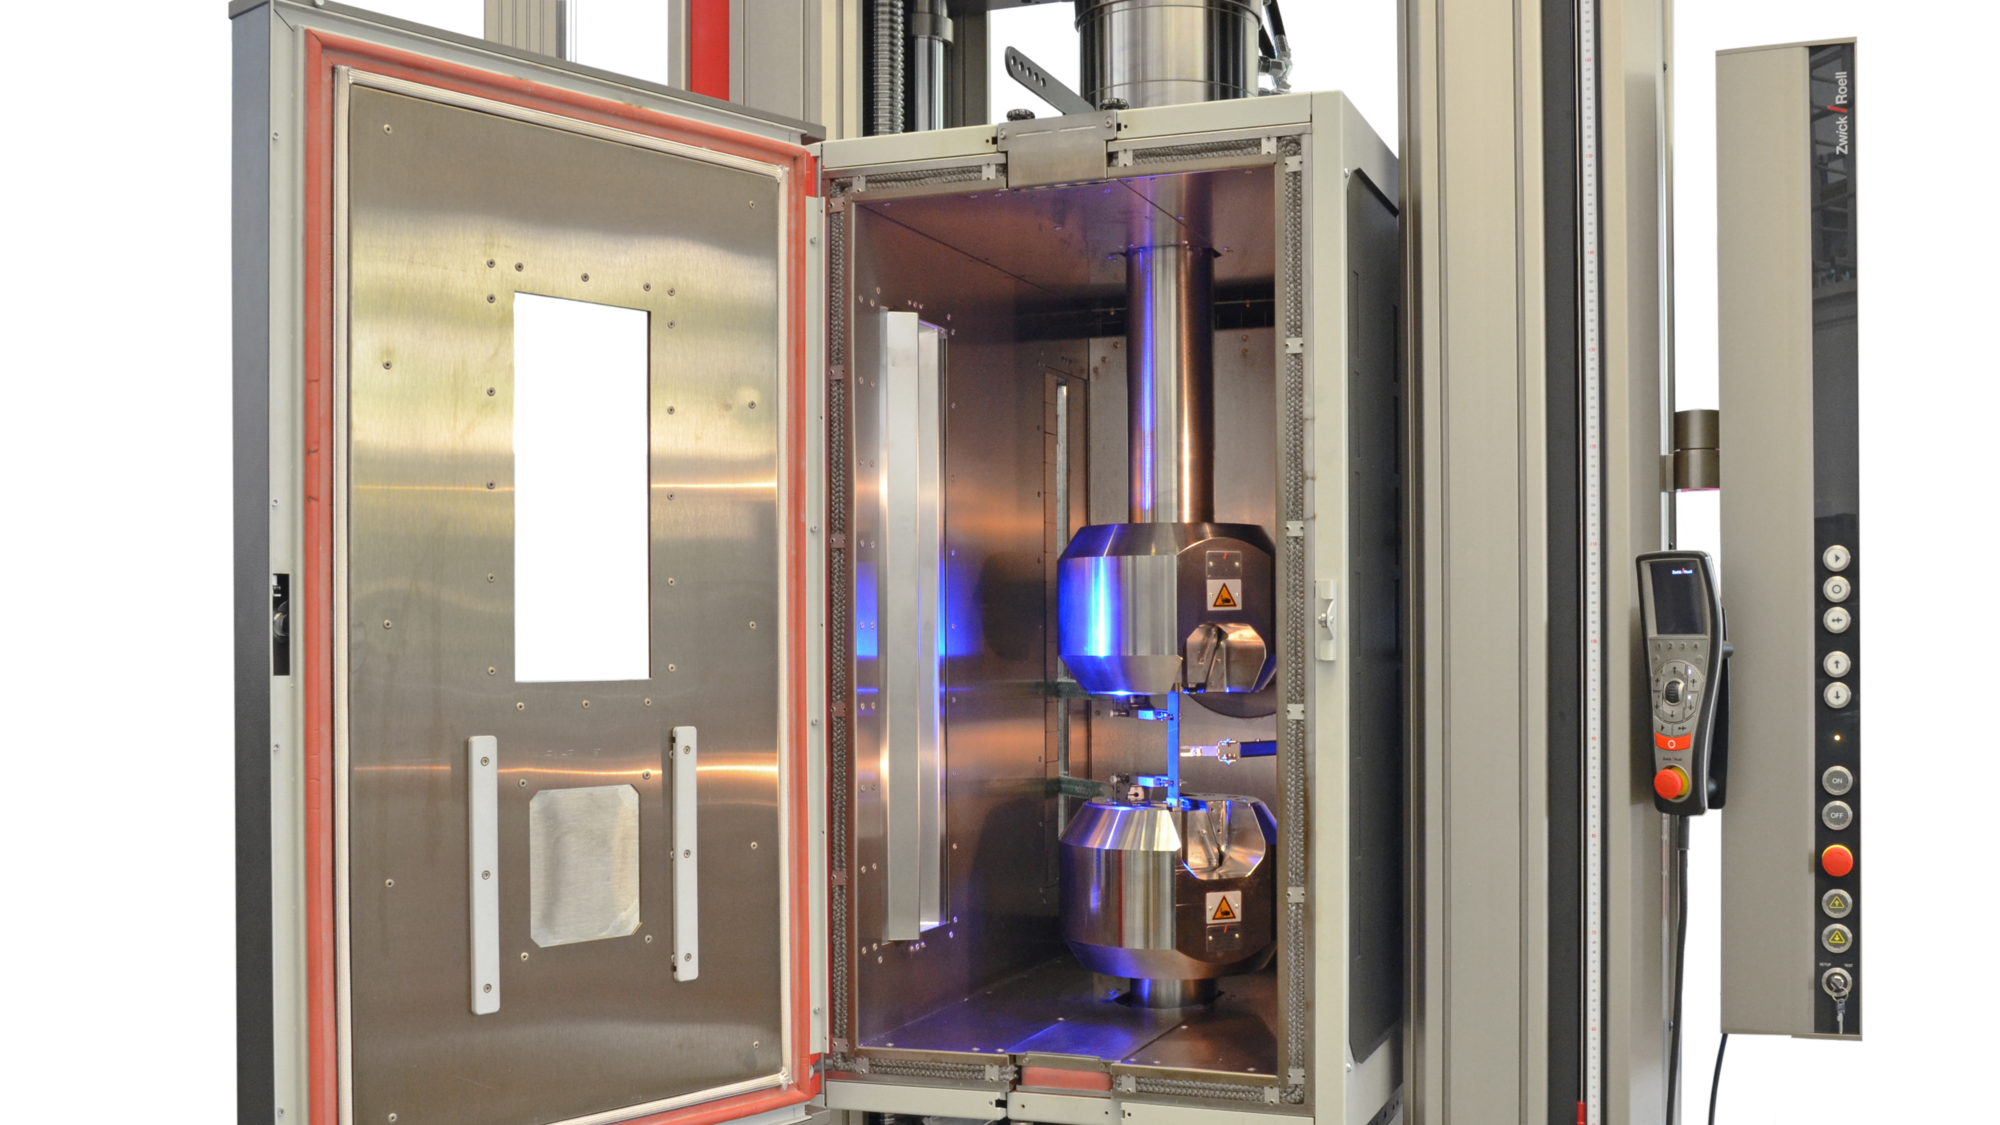
Badanie pod obciążeniem termicznym
Przykłady sprawdzonych procedur badawczych z zakresu biomechaniki przeniesione na robotykę humanoidalną
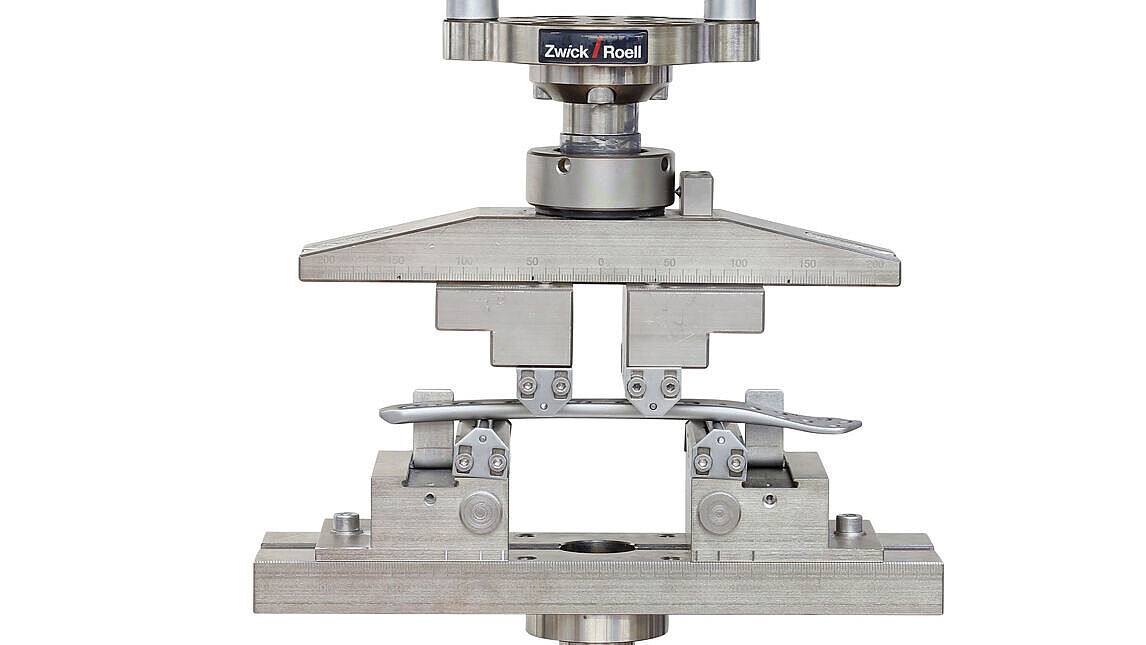
4-punktowe badanie na zginanie
Badania odporności na ścieranie i współczynnika tarcia
Obudowy & Elementy konstrukcyjne
Obudowy i elementy konstrukcyjne chronią wewnętrzne systemy robotów humanoidalnych, stanowiąc jednocześnie ich strukturę nośną. Ramy wykonane z aluminium, stali lub kompozytów włóknistych muszą zapewniać wysoką sztywność przy możliwie najniższej masie. Dochodzą do tego wymagania związane z interakcją z ludźmi, na przykład poprzez powierzchnie przypominające skórę, tekstylne powłoki zewnętrzne lub warstwy ochronne do pracy w wymagających środowiskach.
Typowe wyzwania:
- Wysoka sztywność i odporność na obciążenia przy możliwie najniższej masie
- Ochrona przed temperaturą, wilgocią, chemikaliami i innymi wpływami środowiskowymi
- Długotrwała odporność powłok, powłok zewnętrznych i materiałów ochronnych
- Bezpieczna interakcja człowieka z robotem dzięki odpowiednim materiałom powierzchniowym i powłokom typu Softskin
Typowe zadania badawcze
ZwickRoell wspiera rozwój i walidację obudów oraz elementów konstrukcyjnych za pomocą badań materiałowych, powłok, konstrukcji lekkich, a także testów zderzeniowych (crash-testów) i funkcjonalnych. Badania pomagają potwierdzić odporność na obciążenia (nośność) komponentów strukturalnych, powierzchni oraz materiałów ochronnych w realistycznych warunkach eksploatacji:
- Badanie powłok i powierzchni pod kątem przyczepności (adhezji) oraz odporności, na przykład za pomocą prób odrywania pod kątem 90°/180° lub testów wytrzymałości w kierunku Z.
- Badanie tekstylnych powłok zewnętrznych i materiałów ochronnych pod kątem odporności na ścieranie, wytrzymałości oraz wydłużenia. Obejmuje to zarówno tekstylne elementy osłonowe, jak i materiały funkcjonalne przeznaczone do specjalnych środowisk operacyjnych.
- Badanie elementów konstrukcyjnych z kompozytów włóknistych w celu oceny koncepcji lekkich struktur pod obciążeniem mechanicznym.
- Charakterystyka tworzyw sztucznych jako surowca na komponenty i powierzchnie poprzez badania wskaźnika szybkości płynięcia
- Charakterystyka materiałów metalowych na komponenty strukturalne i elementy obudów, na przykład pod kątem wytrzymałości, zachowania podczas odkształcenia lub właściwości przetwórczych.
- Badania dynamiczne typu crash i impact w celu odwzorowania upadków i kolizji oraz weryfikacji krytycznych procesów niszczenia konstrukcji.
- Badanie materiałów typu Softskin takich jak silikon lub TPU, do zastosowań z bezpośrednią interakcją człowieka z robotem.
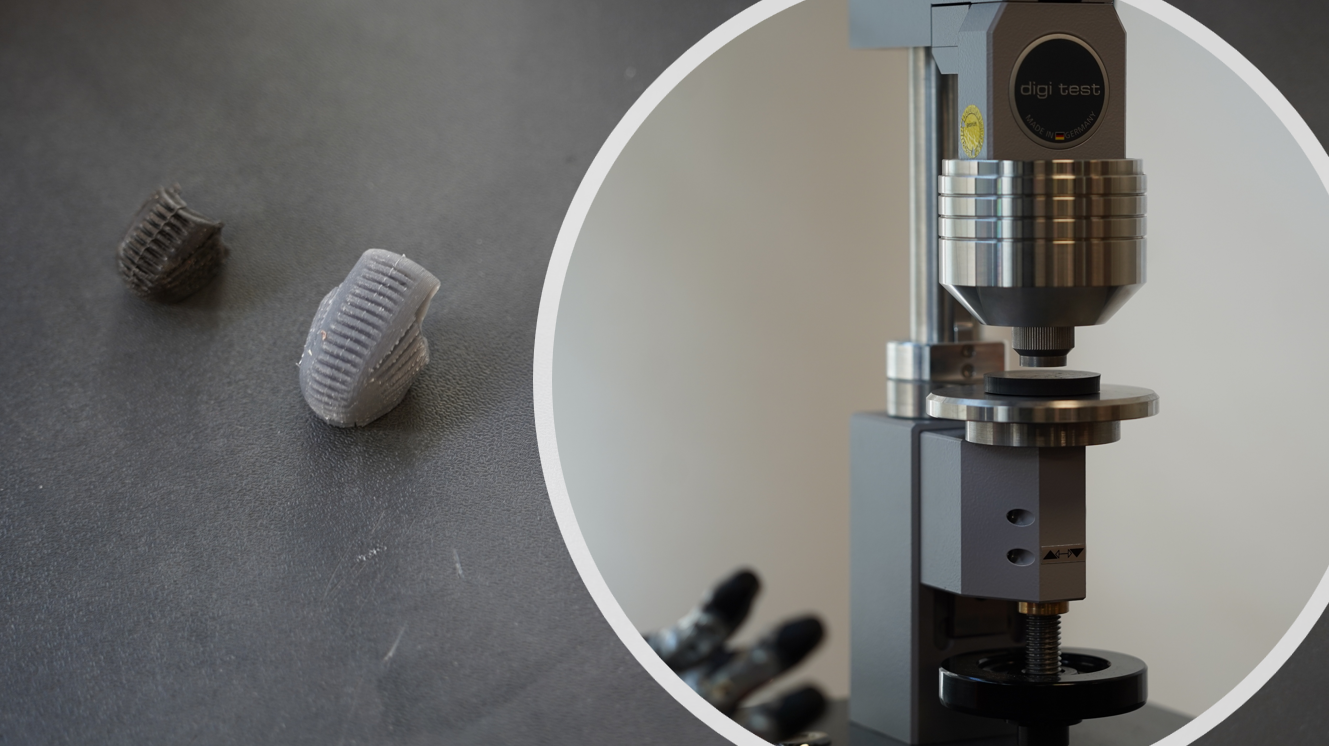
Pomiar twardości metodą Shore’a elementów gumowych
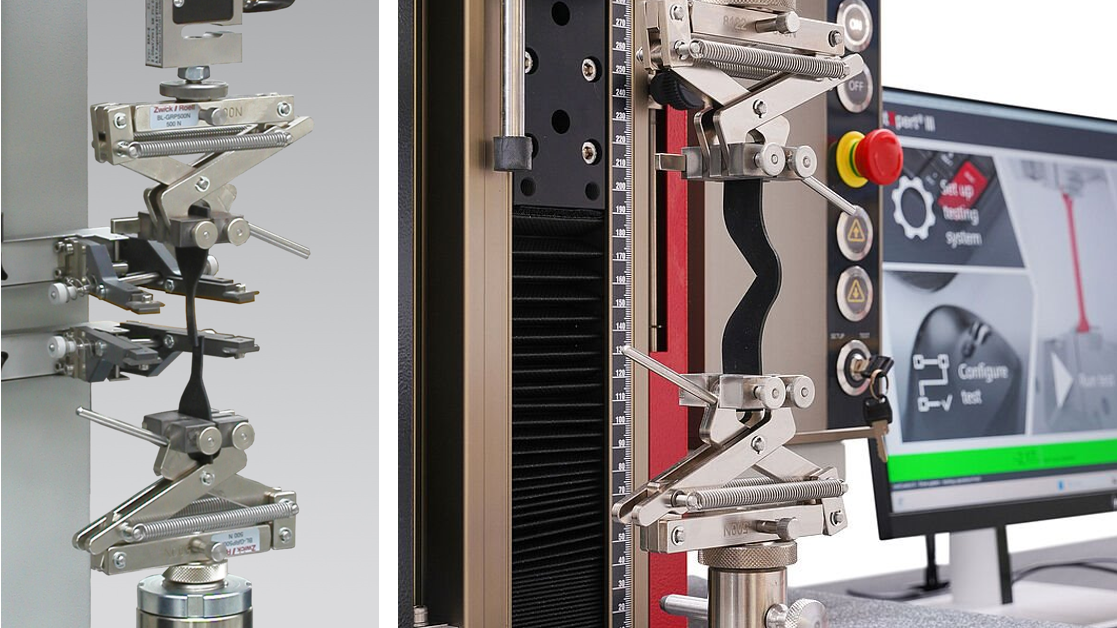
Próby rozciągania i rozdzierania
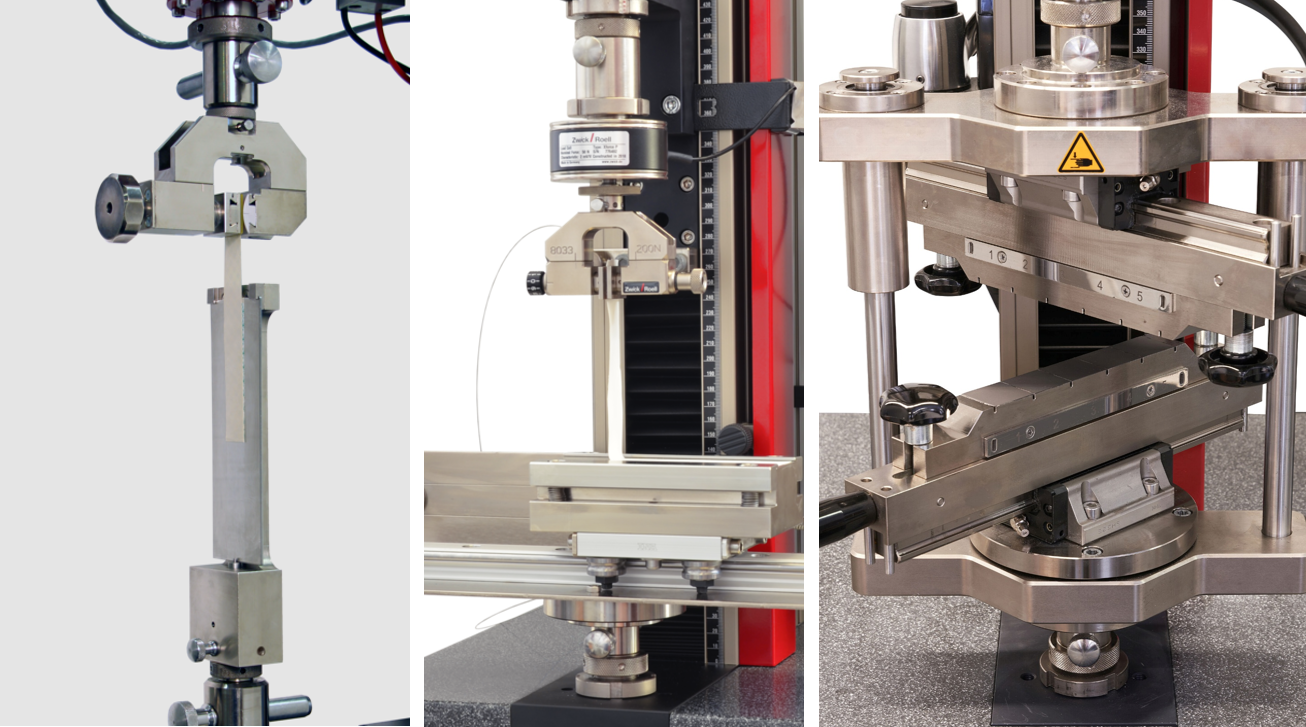
Testy odrywania pod kątem 90°/180° & Testy wytrzymałości na rozciąganie w kierunku Z
Dłonie & Efektory końcowe
Dłonie oraz efektory końcowe pozwalają robotom humanoidalnym na wchodzenie w interakcje z otaczającym środowiskiem. Muszą one bezpiecznie chwytać obiekty, precyzyjnie dozować siły i jednocześnie być w stanie manipulować zarówno delikatnymi, jak i ciężkimi przedmiotami. Wysokie wymagania w zakresie precyzji, powtarzalności pozycjonowania i wytrzymałości zmęczeniowej zderzają się tutaj z często ograniczoną przestrzenią montażową.
Typowe wyzwania:
- Precyzyjne przenoszenie siły i sterowanie ruchem w ograniczonej przestrzeni montażowej
- Niezawodne chwytanie najróżniejszych obiektów
- Wysoka powtarzalność pozycjonowania podczas długotrwałej eksploatacji
- Zużycie wynikające z ciągłych cykli ruchu i obciążeń
Typowe zadania badawcze
Firma ZwickRoell oferuje wsparcie w procesie rozwoju i walidacji dłoni oraz efektorów końcowych, dostarczając rozwiązania do badania siły, funkcjonalności oraz okresu eksploatacji. Dzięki temu możliwe jest przeprowadzanie powtarzalnych walidacji mechanizmów chwytu oraz wykrywanie skrajnych wymuszeń już w fazie projektowej:
- Pomiary siły chwytu do oceny bezpiecznej manipulacji i przenoszenia siły podczas chwytania najróżniejszych obiektów.
- Pomiary siły palców do analizy poszczególnych ruchów chwytnych i manipulacyjnych oraz odporności na obciążenia filigranowych aktuatorów.
- Badania funkcjonalne i żywotnościowe dłoni oraz efektorów końcowych w celu oceny zużycia, powtarzalności pozycjonowania i wytrzymałości zmęczeniowej pod wpływem obciążeń cyklicznych. Badania te stają się szczególnie istotne w przypadku zastosowań, w których przez długi czas wykonywane są powtarzalne operacje chwytania i manipulacji.
Sensoryka
Sensory zapewniają robotom humanoidalnym zdolność postrzegania otoczenia, warunkując bezpieczną interakcję człowiek-robot oraz bezawaryjną manipulację obiektami. W konstrukcjach wykorzystywane są m.in. sensory siły i ciśnienia, a także sensoryka wbudowana bezpośrednio w komponenty strukturalne bądź warstwy powierzchniowe.
Typowe wyzwania:
- Wiarygodna rejestracja sił i naprężeń ściskających
- Trwałe działanie zintegrowanych układów sensorycznych pod wpływem obciążeń mechanicznych
- Niezawodne mocowanie układów czujnikowych w częściach nośnych i powłokach powierzchniowych
Typowe zadania badawcze
- Badanie czujników dotykowych siły i nacisku pod kątem dokładności pomiarowej oraz wytrzymałości mechanicznej.
- Badanie zintegrowanej sensoryki, na przykład powłok czujnikowych na dłoniach lub innych elementach, pod kątem przyczepności, podatności na odklejanie oraz wytrzymałości zmęczeniowej.

Systemy danych & zasilania
Systemy danych i zasilania zaopatrują roboty humanoidalne w energię oraz umożliwiają komunikację pomiędzy sensoryką, układem sterowania i aktuatorami. Oprócz systemów zasilania zoptymalizowanego, to przede wszystkim okablowanie, złącza oraz komponenty elektroniczne są zobligowane do trwałego znoszenia obciążeń mechanicznych.
Typowe wyzwania:
- Niezawodne zasilanie energią przez cały okres eksploatacji
- Obciążenia mechaniczne kabli i złączy wtykowych wynikające z ciągłego ruchu
- Wytrzymałość zmęczeniowa komponentów elektronicznych i połączeń
Typowe zadania badawcze
- Badania baterii w celu oceny właściwości materiałowych, odporności na obciążenia mechaniczne oraz niezawodności systemów bateryjnych.
- Badanie kabli zasilających i światłowodowych pod kątem siły maksymalnej oraz obciążeń zginających i skręcających.
- Badanie złączy wtykowych w celu wyznaczenia sił trzymania i wyciągania.
- Badanie zespołów elektronicznych (PCB) pod kątem obciążeń gnących, podatności na odwarstwianie oraz połączeń klejowych.

Wspieramy producentów, dostawców, instytuty badawcze oraz zespoły projektowe w identyfikacji krytycznych obciążeń, doborze odpowiednich metod badawczych i wdrażaniu powtarzalnych procesów badawczych.
Które komponenty Twojego robota humanoidalnego wymagają badań?
Skonsultuj się z naszymi ekspertami w dziedzinie badania materiałów, badania żywotności, walidacji podzespołów oraz certyfikacji bezpieczeństwa robotów humanoidalnych.
Bezpieczeństwo i normy dla systemów robotów humanoidalnych
Rozwój robotyki humanoidalnej postępuje obecnie szybciej niż normalizacja. Dlatego wielu producentów już dziś opiera się na istniejących przepisach, dotyczących robotyki i bezpieczeństwa maszyn. Jednocześnie trwają prace nad ISO 25785, która stanowi dedykowaną normę bezpieczeństwa dla humanoidalnych systemów robotycznych .
Wśród istotnych punktów odniesienia znajdują się między innymi:
- ISO 13482 dla robotów osobistych i usługowych, które pracują w bezpośrednim otoczeniu człowieka
- ISO 10218 dla robotów i systemów zrobotyzowanych w środowisku przemysłowym
- ISO 12100 do oceny ryzyka i zmniejszania ryzyka
- IEC 62061 dotycząca bezpieczeństwa funkcjonalnego systemów sterowania związanych z bezpieczeństwem
- ANSI RIA R15.08 dotycząca mobilnych systemów zrobotyzowanych
- ISO/CD 25785-1 dotycząca dynamicznie stabilnych robotów mobilnych (w przygotowaniu)
Cechą wspólną tych przepisów jest nacisk na wytrzymałość zmęczeniową, odporność na zużycie, wytrzymałość materiału, odporność na wpływy środowiskowe oraz dowiedzenie bezpiecznego działania w całym cyklu życia. W rezultacie badania materiałowe, badania funkcjonalne oraz próby żywotności zyskują na znaczeniu już we wczesnych fazach rozwoju.
