
Prüfung humanoider Roboter und ihrer Komponenten
Humanoide Roboter verlassen zunehmend die Forschungslabore und werden für industrielle, logistische, serviceorientierte und zukünftig auch pflegenahe Anwendungen entwickelt. Anders als klassische Industrieroboter bewegen sie sich in dynamischen Umgebungen, interagieren mit Menschen und kombinieren Mechanik, Elektronik, Sensorik, Software und Energiesysteme in einem hochintegrierten Gesamtsystem. Daraus entstehen anspruchsvolle Prüfaufgaben entlang der gesamten Wertschöpfungskette.
Jede Baugruppe muss unter realen Einsatzbedingungen zuverlässig funktionieren. Belastungen durch Bewegung, Lastwechsel, Umwelteinflüsse und mögliche Stürze stellen dabei hohe Anforderungen an Sicherheit, Zuverlässigkeit und Lebensdauer.
ZwickRoell unterstützt Hersteller, Zulieferer, Forschungseinrichtungen und Entwicklungsteams bei der Material-, Komponenten- und Funktionsprüfung humanoider Robotersysteme. Von der Materialentwicklung bis zur Qualitätssicherung entstehen Prüflösungen, die zu Anwendung, Prüfaufgabe und Entwicklungsphase passen.
Zentrale Herausforderungen Aktuatorik & Kraftübertragungselemente Gehäuse & Strukturkomponenten Hände & Endeffektoren Sensorik Daten & Energiesysteme Sicherheit & Normen Beratung anfordern

Das Wichtigste in Kürze
- Humanoide Roboter vereinen Prüfanforderungen aus Robotik, Automotive, Elektronik, Batterietechnologie, Leichtbau, Biomechanik/Orthopädie und Werkstoffprüfung.
- Kritische Prüfanforderungen ergeben sich aus Verschleiß, Lastwechseln, Sturz- und Aufprallereignissen, Vibrationen, Umwelteinflüssen sowie sicherheitsrelevanten Kontakten zwischen Mensch und Roboter.
- Zu den zentralen Prüfbereichen gehören Aktuatorik, Gelenke, Kraftübertragung, Strukturbauteile, Endeffektoren, Sensorik sowie Daten- und Energiesysteme.
- Lebensdauer-, Ermüdungs-, Material-, Funktions- und Sicherheitsprüfungen helfen dabei, potenzielle Ausfallmechanismen frühzeitig zu erkennen.
- Für humanoide Robotik entstehen derzeit neue Normen. Gleichzeitig bieten bestehende Robotik- und Maschinensicherheitsstandards wichtige Orientierung.
- ZwickRoell unterstützt Prüfaufgaben entlang des gesamten Produktlebenszyklus – von Forschung und Entwicklung über Validierung bis zur Qualitätssicherung in der Produktion.
Warum müssen humanoide Roboter geprüft werden?
Humanoide Robotersysteme sollen sich sicher bewegen, zuverlässig arbeiten und über lange Zeiträume reproduzierbar funktionieren. Gleichzeitig sind sie hohen mechanischen, thermischen und umweltbedingten Belastungen ausgesetzt. Prüfungen schaffen die Grundlage, um Materialverhalten, Bauteilzuverlässigkeit und Sicherheitsanforderungen unter realistischen Einsatzbedingungen nachzuweisen.
Zentrale Herausforderungen:
- Sicherheit im Mensch-Roboter-Umfeld: Humanoide Roboter werden zunehmend dort eingesetzt, wo Menschen arbeiten, leben oder betreut werden. Die Beherrschung von Kräften, Bewegungen und potenziellen Fehlerszenarien gewinnt dadurch an Bedeutung.
- Zuverlässigkeit über lange Einsatzzeiten: Gelenke, Getriebe, Sensoren und Aktuatoren müssen dauerhaft funktionieren und auch nach Millionen Lastwechseln ihre Eigenschaften beibehalten.
- Lebensdauer und Ermüdung: Gehen, Tragen, Greifen und Balancieren erzeugen kontinuierliche zyklische Belastungen, die Materialermüdung und Verschleiß verursachen können.
- Sturz- und Aufprallereignisse: Anders als stationäre Systeme sind humanoide Roboter Sturzrisiken ausgesetzt. Strukturbauteile und Verbindungen müssen entsprechende Belastungen aufnehmen können.
- Umwelt- und Temperatureinflüsse: Temperaturwechsel durch Umgebungsbedingungen sowie die betriebsbedingte Erwärmung von Aktuatoren und elektronischen Komponenten beeinflussen Werkstoffe, Elektronik und mechanische Baugruppen. Hinzu kommen Feuchtigkeit, Staub, korrosive Medien oder Strahlung, die Funktion, Lebensdauer und Zuverlässigkeit zusätzlich beeinträchtigen können.
- Fehlende oder entstehende Normen: Die Normung humanoider Robotik entwickelt sich derzeit. Hersteller müssen bereits heute belastbare Sicherheits- und Dauerhaltbarkeitsnachweise erbringen.
Aktuatorik & Kraftübertragungselemente
Aktuatoren und Kraftübertragungselemente bilden die Grundlage jeder Bewegung humanoider Roboter. Elektromotoren, Pneumatikzylinder, Getriebe, Lager, Gelenke, Feder-Dämpfersysteme und strukturelle Verbindungselemente wandeln elektrische Energie in Bewegung um und übertragen Kräfte innerhalb des Systems. In ihrer Funktion entsprechen sie dem Zusammenspiel von Muskulatur, Sehnen, Bändern und Skelett des Menschen. Sie müssen präzise Bewegungen ermöglichen, hohe Kräfte übertragen und gleichzeitig über Millionen Lastwechsel zuverlässig funktionieren. Besonders anspruchsvoll ist dabei die Kombination aus Leichtbau, begrenztem Bauraum, hohen Belastungen und dauerhaft reproduzierbarer Funktion.
Typische Herausforderungen:
- Hohe zyklische Belastungen von Gelenken, Lagern und Getrieben
- Verschleiß durch permanente Bewegung und Lastwechsel
- Hohe Kräfte und Drehmomente bei gleichzeitig geringem Bauraum und Gewicht
- Temperaturbedingte Beanspruchung von Antrieben, Lagern und Strukturbauteilen
- Unterschiedliche Anforderungen von feinfühligen Endeffektoren bis zu hochbelasteten Hüft- und Kniegelenken
- Dauerhaltbarkeit von Leichtbauwerkstoffen und Verbindungselementen
Typische Prüfaufgaben
ZwickRoell unterstützt die Entwicklung und Validierung von Aktuatorik- und Kraftübertragungskomponenten mit Material-, Verschleiß-, Ermüdungs- und Lebensdauerprüfungen. Dadurch lassen sich kritische Belastungen frühzeitig bewerten und zuverlässige Nachweise für Entwicklung, Validierung und spätere Serienanwendungen schaffen:
- Temperatur- und Umweltprüfungen zur Bewertung von Komponenten unter thermischer Belastung sowie bei unterschiedlichen Ausdehnungskoeffizienten der eingesetzten Werkstoffe.
- Prüfungen von Seilen und Kraftübertragungselementen hinsichtlich Maximalkraft, Abrieb und Verschleiß.
- Lager-, Gelenk- und Getriebeprüfungen zur Untersuchung von Verschleiß, Lebensdauer und Verhalten unter zyklischer Belastung.
- Biomechanische Prüfkonzepte als Grundlage für humanoide Robotersysteme
- Aktuatorprüfungen von hochpräzisen Antrieben in Händen und Endeffektoren bis zu hochbelasteten Hüft- und Kniegelenken mit Fokus auf Belastbarkeit und Lebensdauer.
- Federprüfungen zur Bewertung von Kraft-Weg-Verhalten und Dauerfestigkeit.
- Materialprüfung an Werkstoffen, die in hochbelasteten Antriebs- und Strukturkomponenten eingesetzt werden:
- Aluminiumlegierungen für Tragstruktur und Torso
- Titanlegierungen für Bauteile mit hohen Lastwechseln, beispielsweise Hüftblöcke oder Gelenkachsen
- Edelstahl für Wellen, Bolzen und verschleißbeanspruchte Komponenten
- PEEK- und CFK-Werkstoffe für leichte und steife Struktur- und Halterungselemente
- Oberflächen- und Verschleißschutzsysteme wie PTFE-Gleitschichten, Festschmierstoffe und DLC-Beschichtungen zur Minimierung von Reibung und Verschleiß bei bewegten Kontaktpaarungen.
- Formgedächtnislegierungen für zukünftige Aktuatorkonzepte
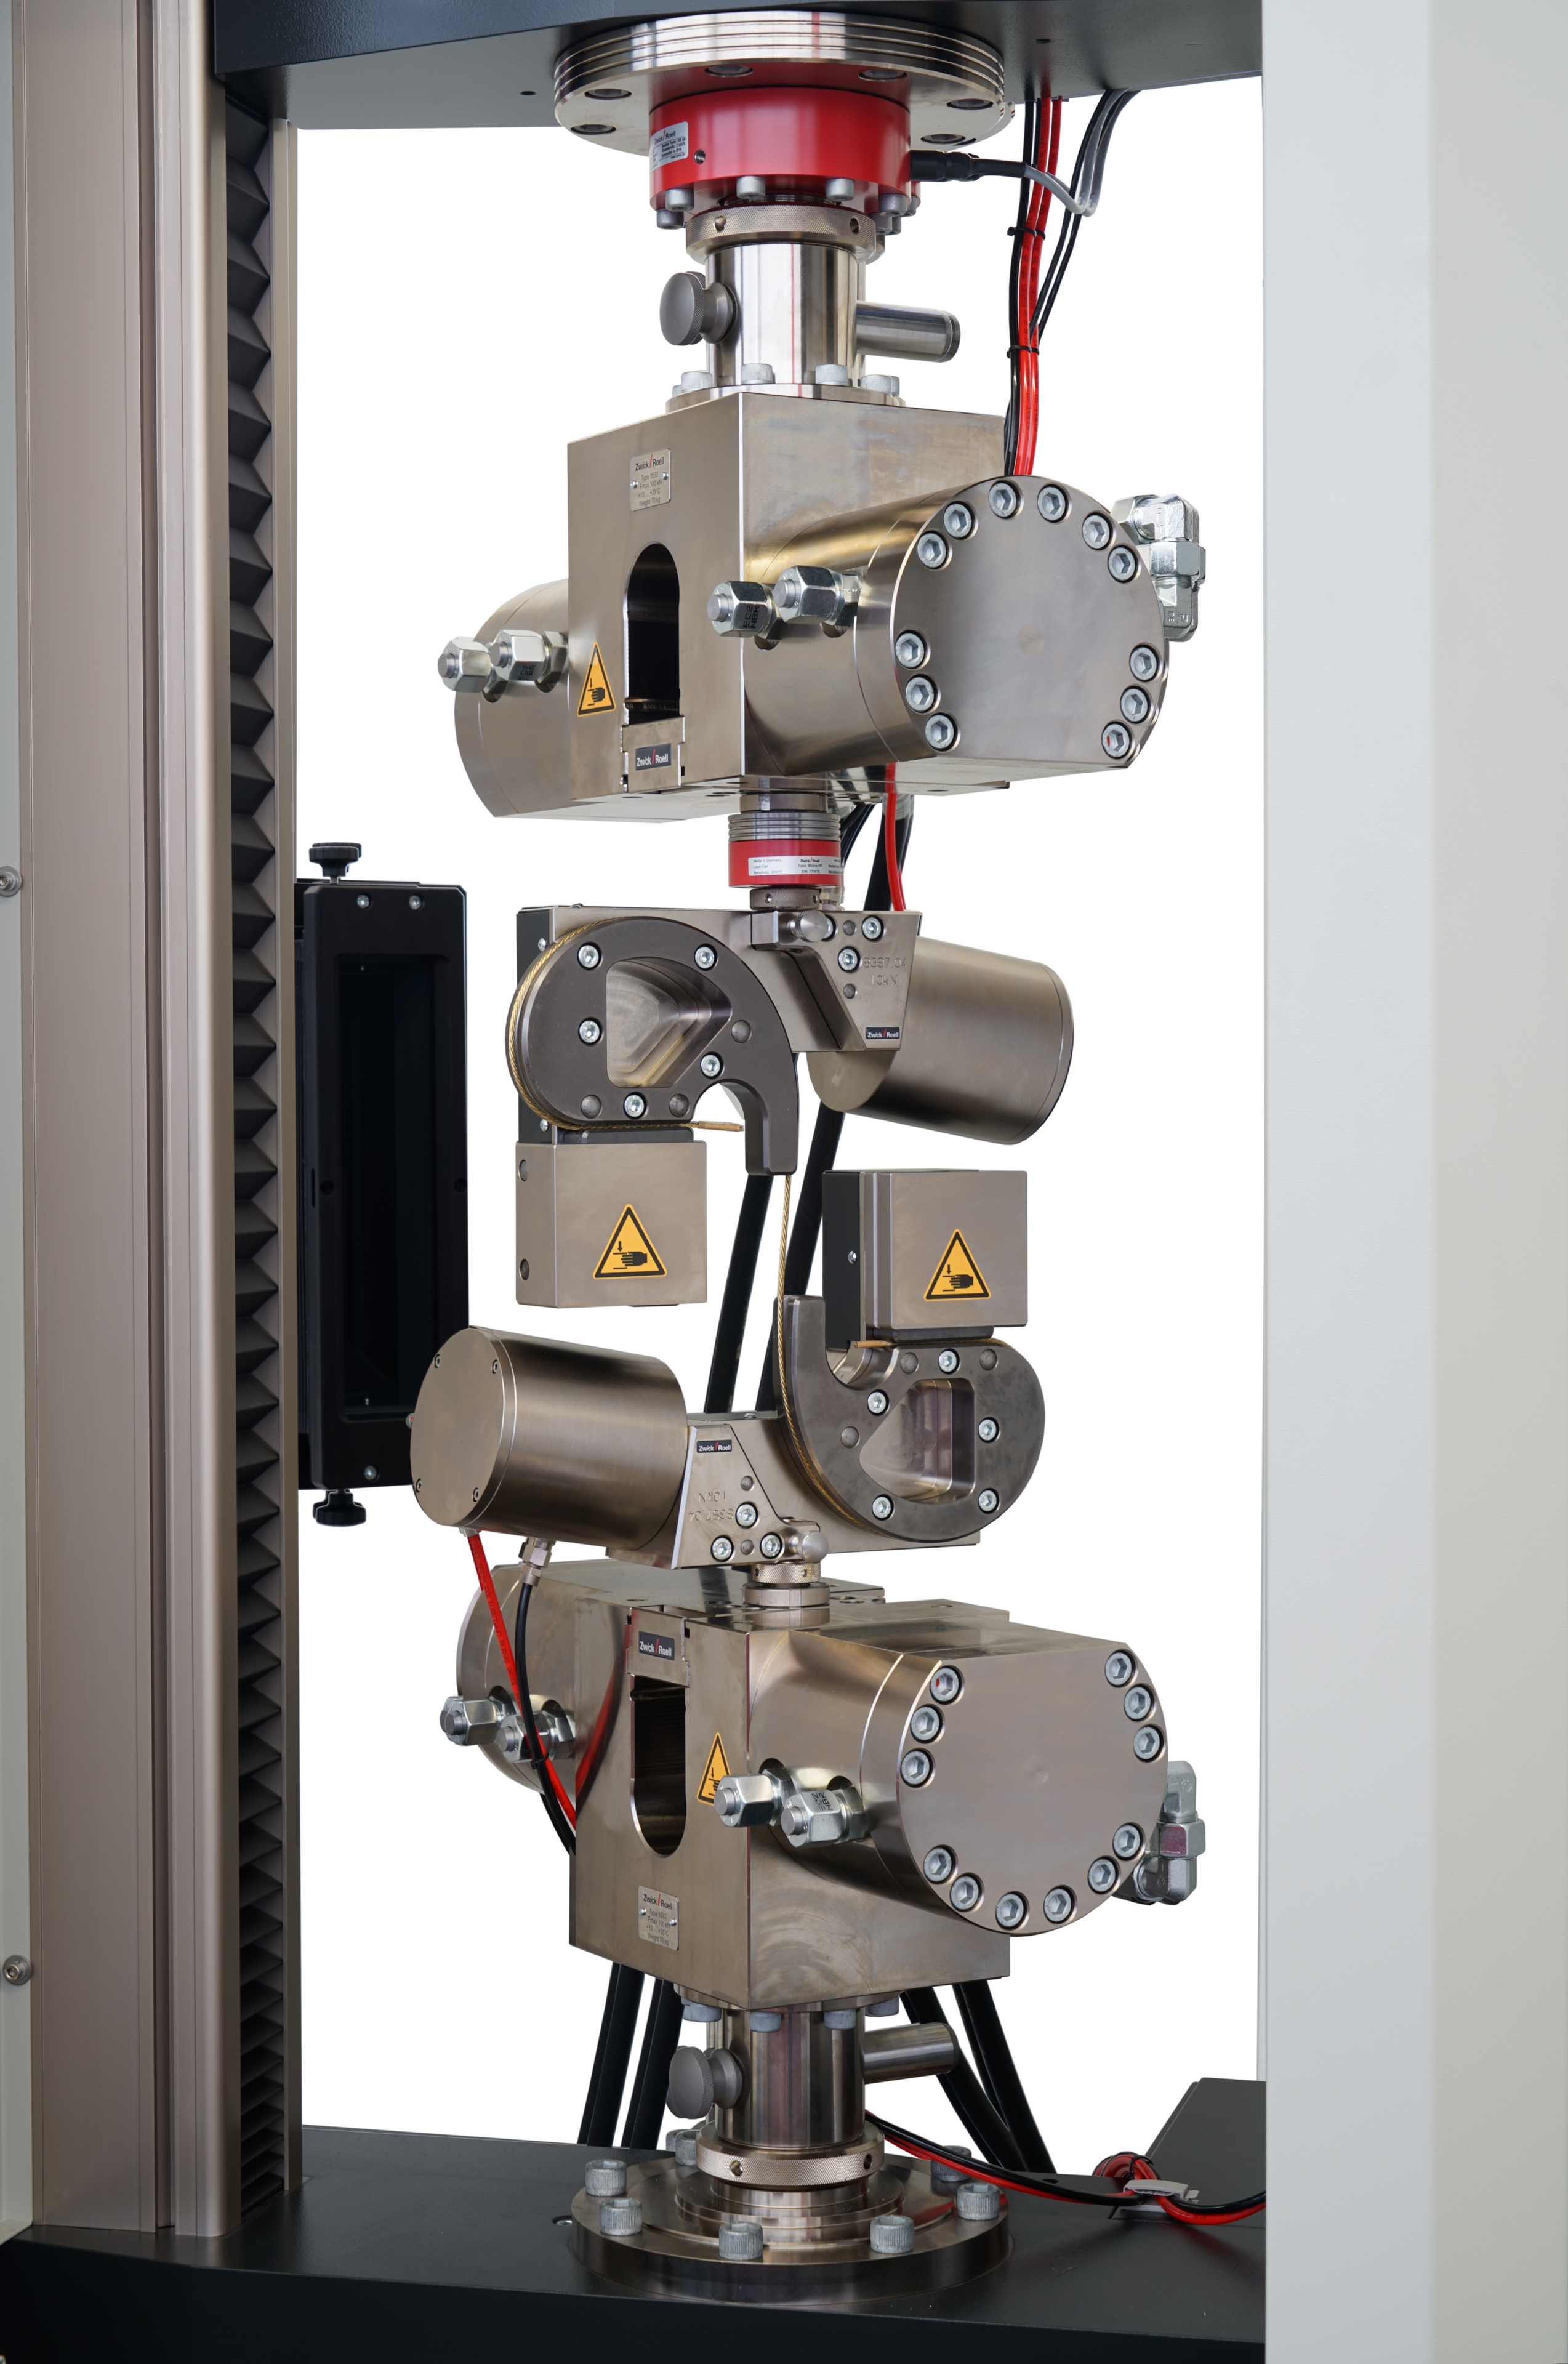
Seil-Zugprüfungen
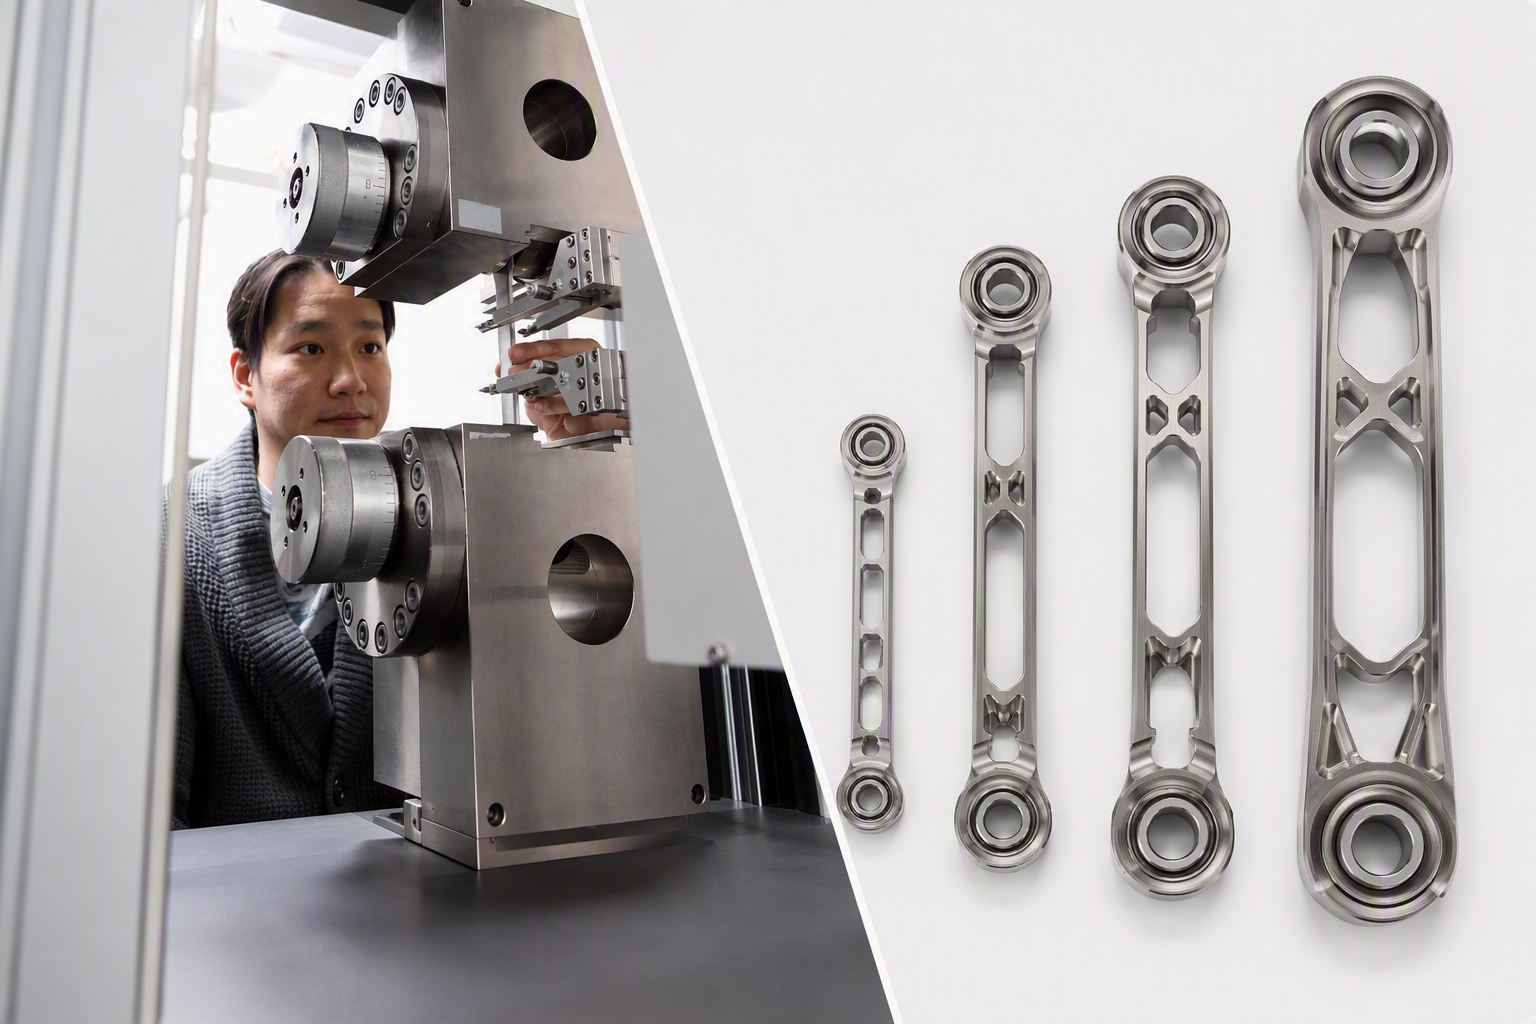
Zugfestigkeit und Materialeigenschaften
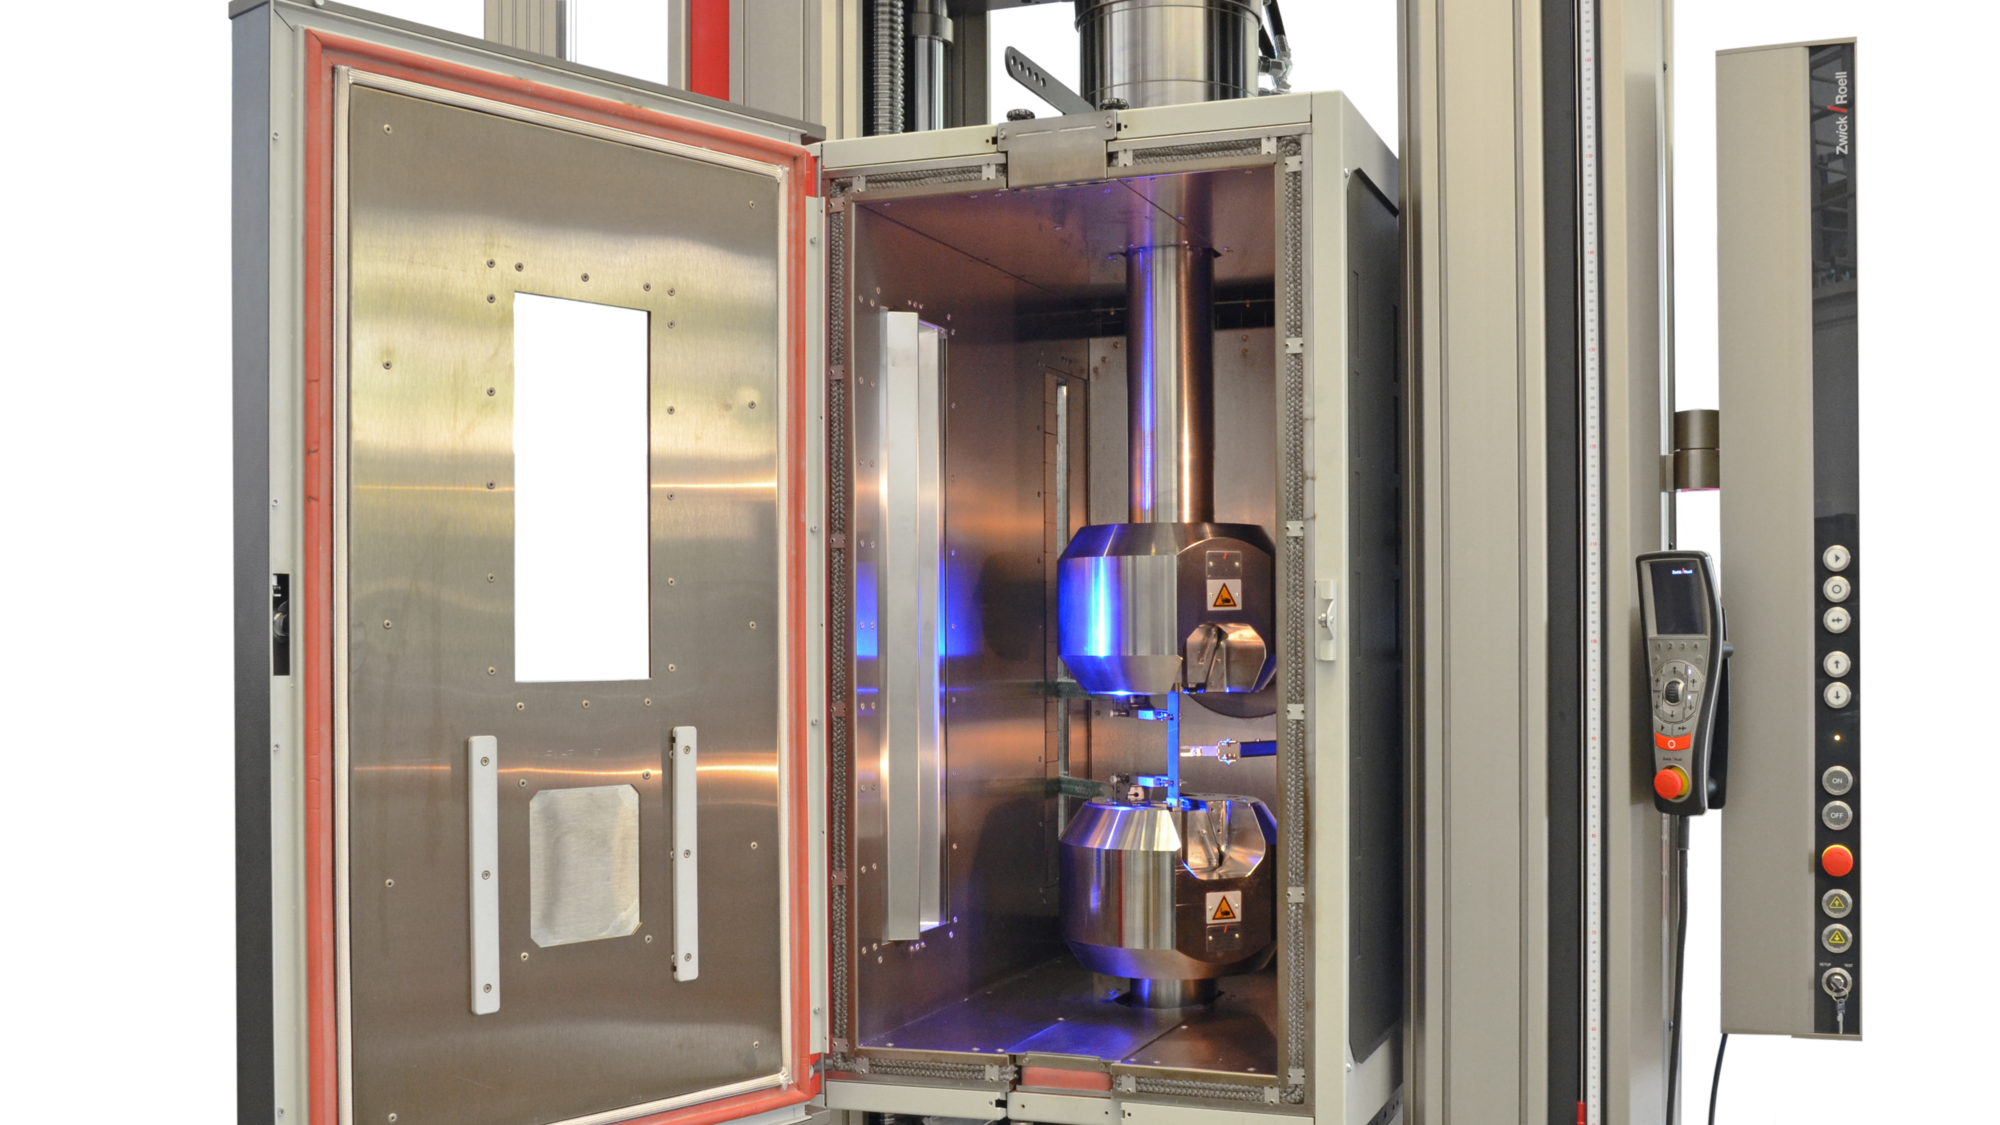
Prüfung unter thermischer Belastung
Beispiele bewährter Prüfverfahren aus der Biomechanik übertragen auf humanoide Robotik
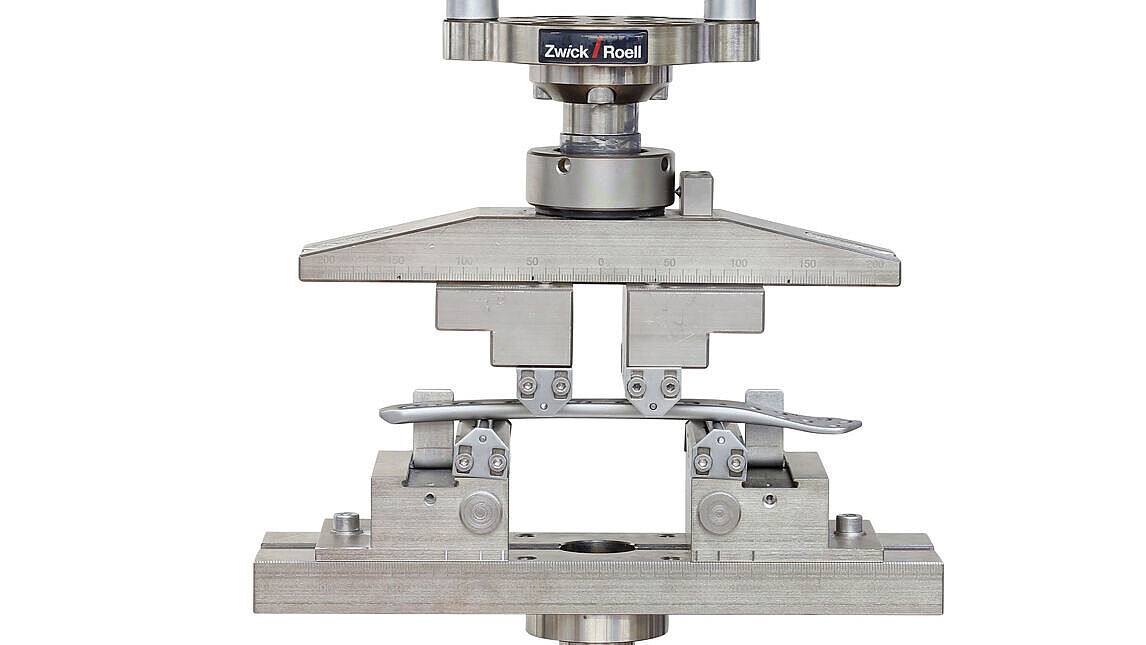
4-Punkt-Biegeprüfung
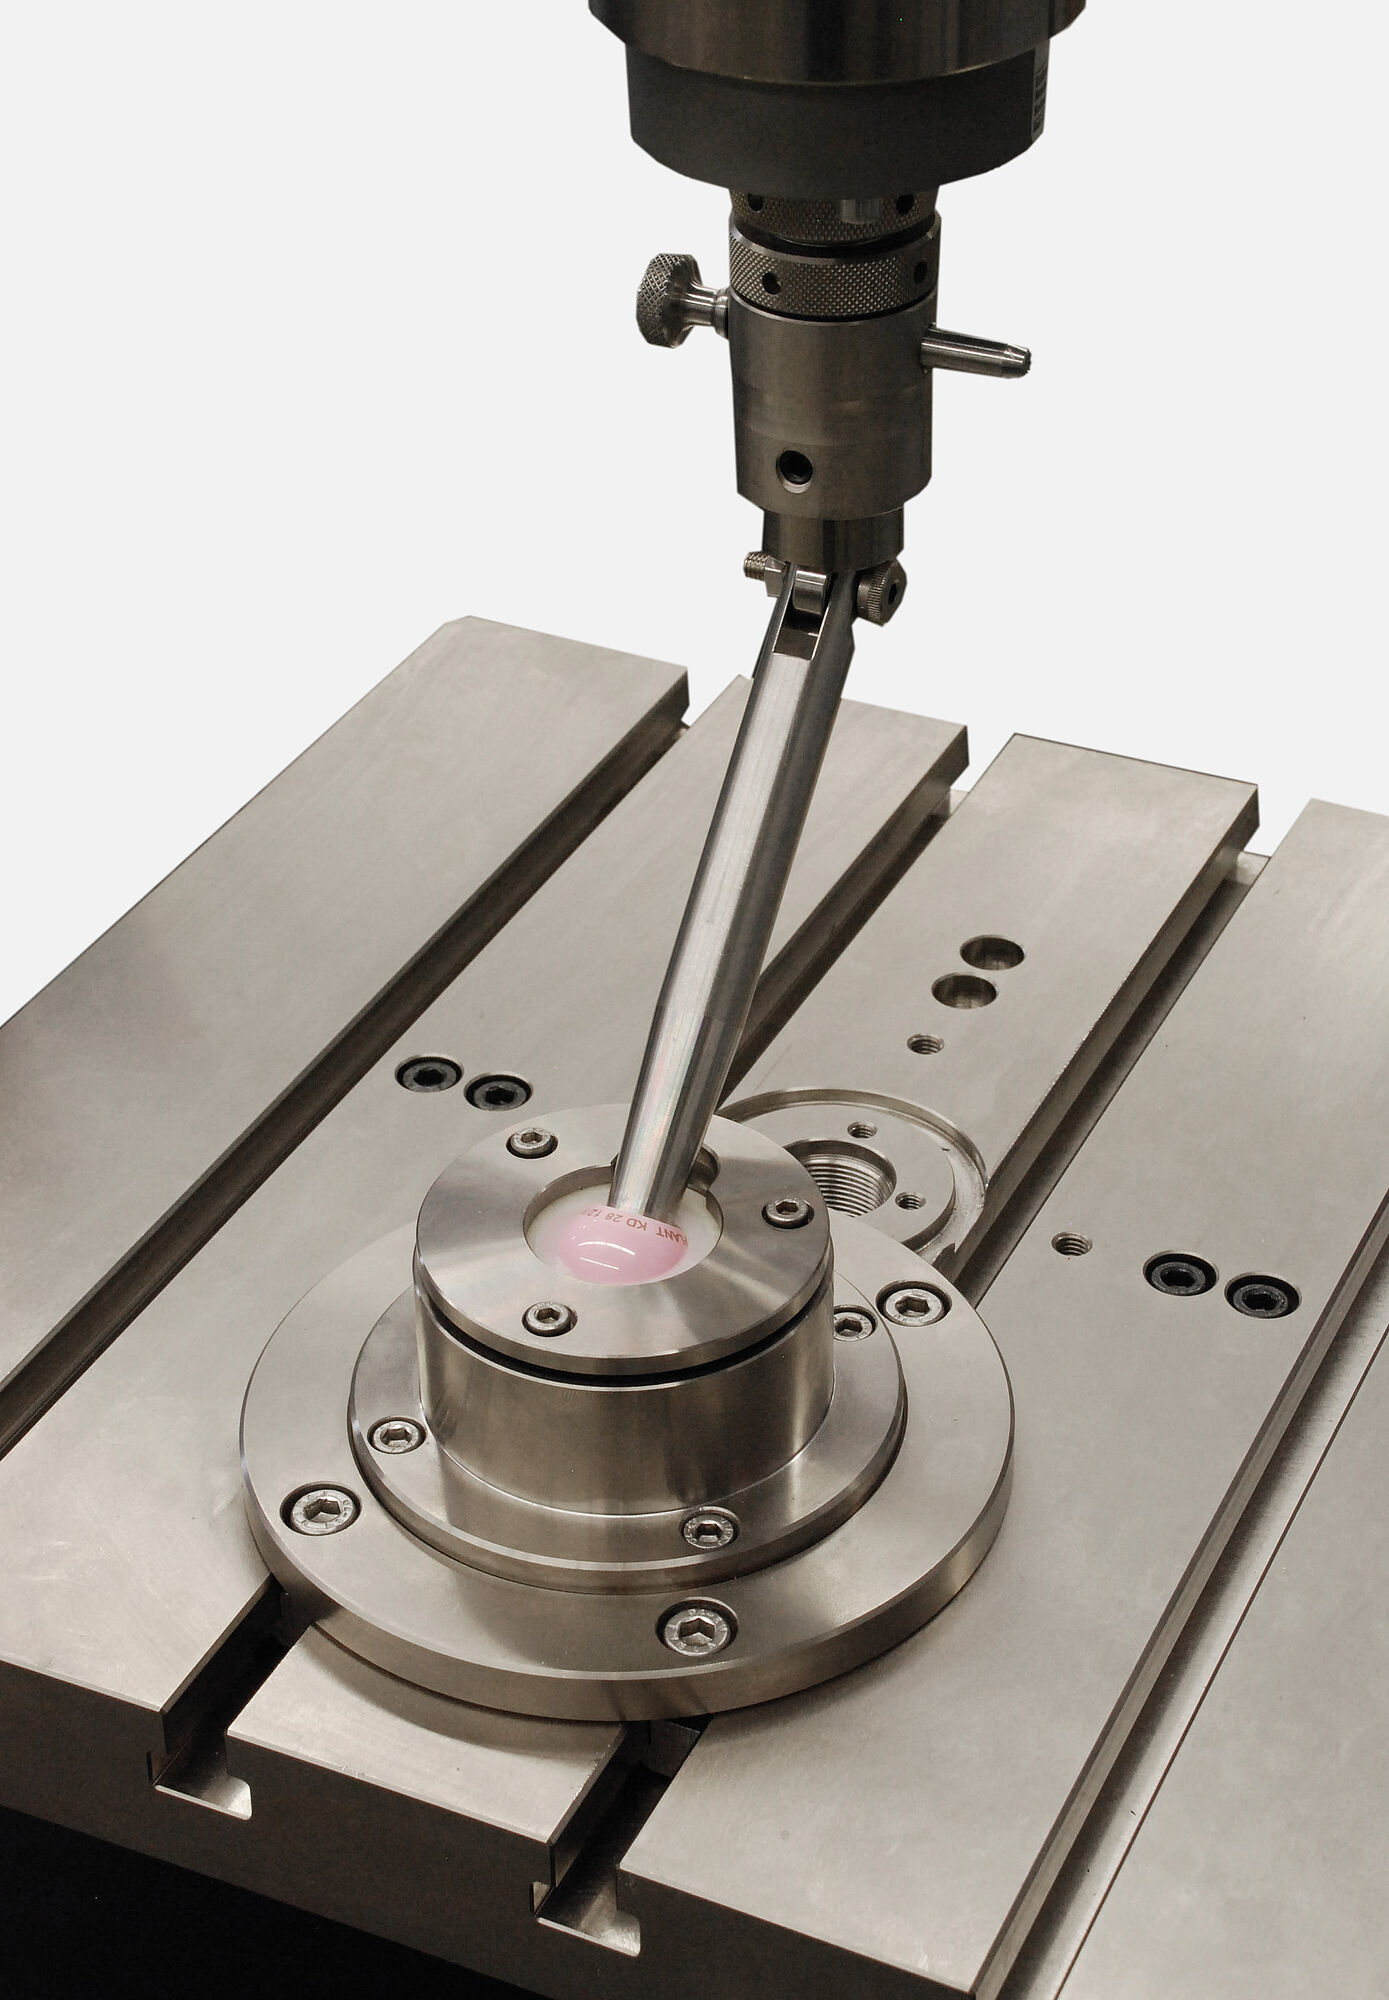
Reibungs- und Verschleißprüfungen
Gehäuse & Strukturkomponenten
Gehäuse- und Strukturkomponenten schützen die internen Systeme humanoider Roboter und bilden gleichzeitig deren tragende Struktur. Rahmen aus Aluminium, Stahl oder Faserverbundwerkstoffen müssen hohe Steifigkeit bei möglichst geringem Gewicht gewährleisten. Hinzu kommen Anforderungen an die Interaktion mit Menschen, beispielsweise durch hautähnliche Oberflächen, textile Außenhüllen oder Schutzschichten für anspruchsvolle Umgebungen.
Typische Herausforderungen:
- Hohe Steifigkeit und Belastbarkeit bei möglichst geringem Gewicht
- Schutz vor Temperatur, Feuchtigkeit, Chemikalien und anderen Umwelteinflüssen
- Dauerhafte Beständigkeit von Beschichtungen, Außenhäuten und Schutzmaterialien
- Sichere Mensch-Roboter-Interaktion durch geeignete Oberflächen- und Softskin-Materialien
Typische Prüfaufgaben
ZwickRoell unterstützt die Entwicklung und Validierung von Gehäuse- und Strukturkomponenten mit Material-, Beschichtungs-, Leichtbau-, Crash- und Funktionsprüfungen. Prüfungen helfen dabei, die Belastbarkeit von Strukturbauteilen, Oberflächen und Schutzmaterialien unter realistischen Einsatzbedingungen nachzuweisen:
- Prüfung von Beschichtungen und Oberflächen hinsichtlich Haftung und Beständigkeit, beispielsweise durch 90°-/180°-Peel-Tests oder Z-Direction-Prüfungen.
- Prüfung textiler Außenhäute und Schutzmaterialien auf Abriebverhalten, Festigkeit und Dehnung. Dazu zählen sowohl textile Verkleidungen als auch Funktionsmaterialien für spezielle Einsatzumgebungen.
- Prüfung von Faserverbund-Strukturbauteilen zur Bewertung von Leichtbaukonzepten unter mechanischer Belastung.
- Charakterisierung von Kunststoffen als Rohmaterial für Bauteile und Oberflächen durch Schmelzindexprüfungen
- Charakterisierung metallischer Werkstoffe für Struktur- und Gehäusebauteile, beispielsweise hinsichtlich Festigkeit, Verformungsverhalten oder Verarbeitungseigenschaften.
- Crash- und Impact-Prüfungen zur Simulation von Sturz- oder Kollisionsereignissen und zur Untersuchung möglicher Ausfallmechanismen.
- Prüfung von Softskin-Materialien wie Silikon oder TPU für Anwendungen mit direkter Mensch-Roboter-Interaktion.
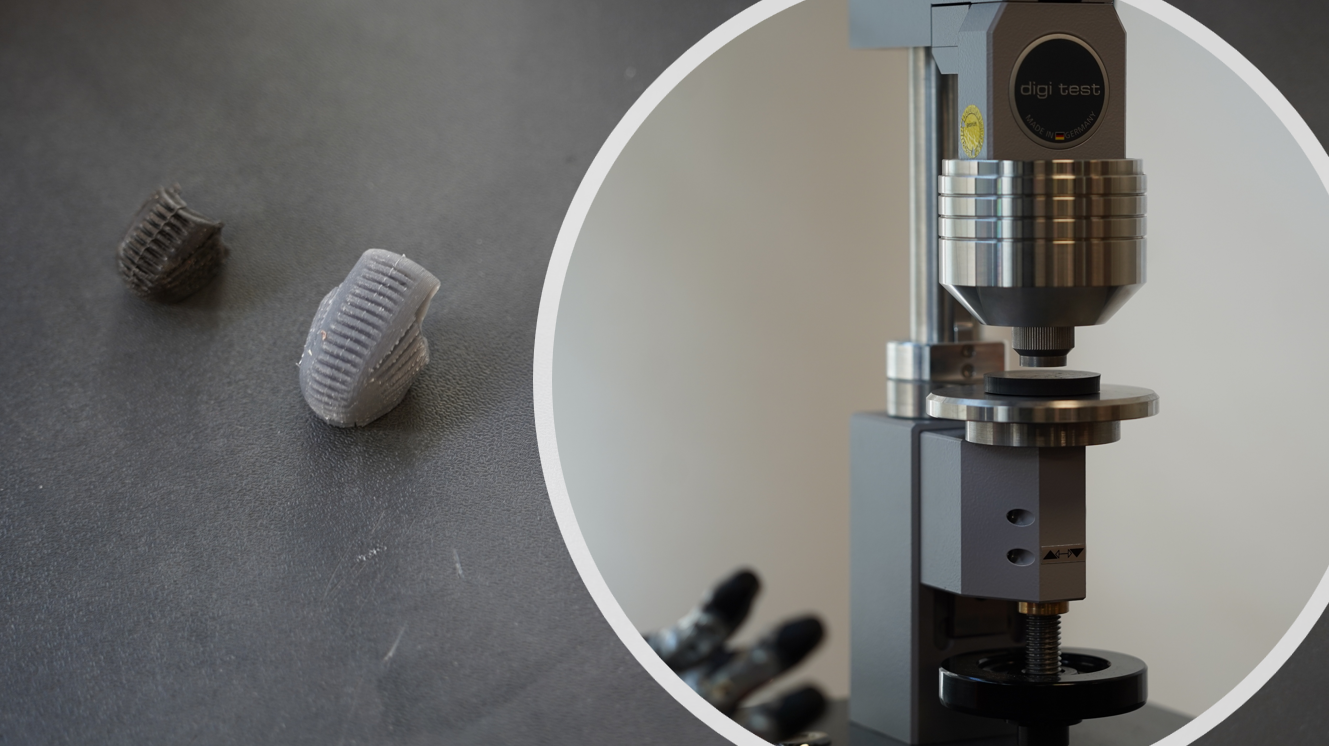
Shore-Härteprüfung an Gummiteilen
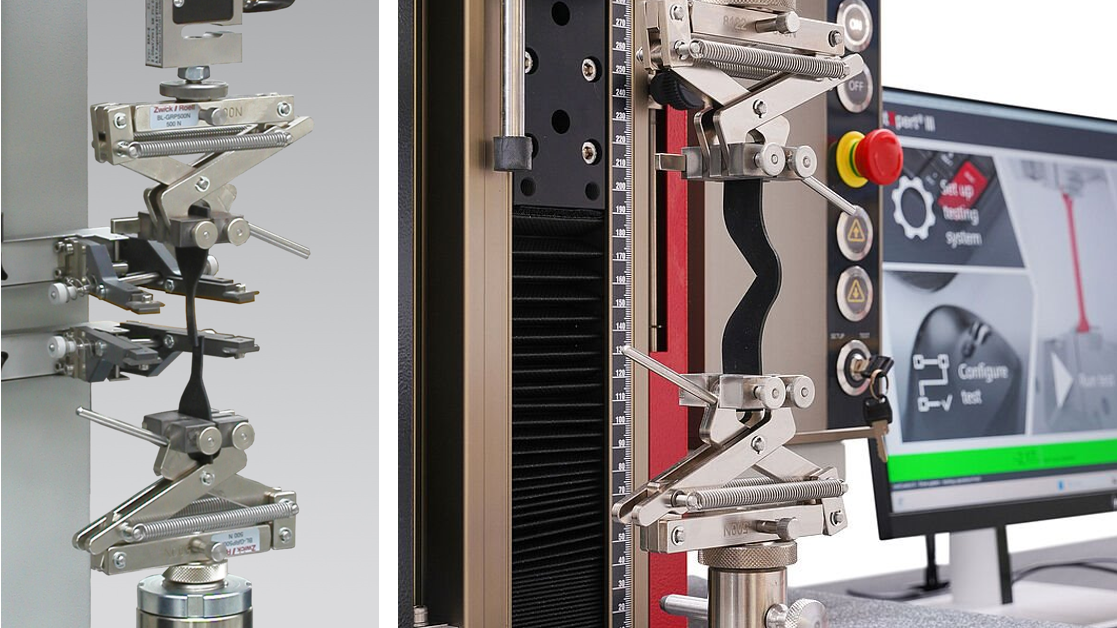
Zug- und Weiterreißversuche
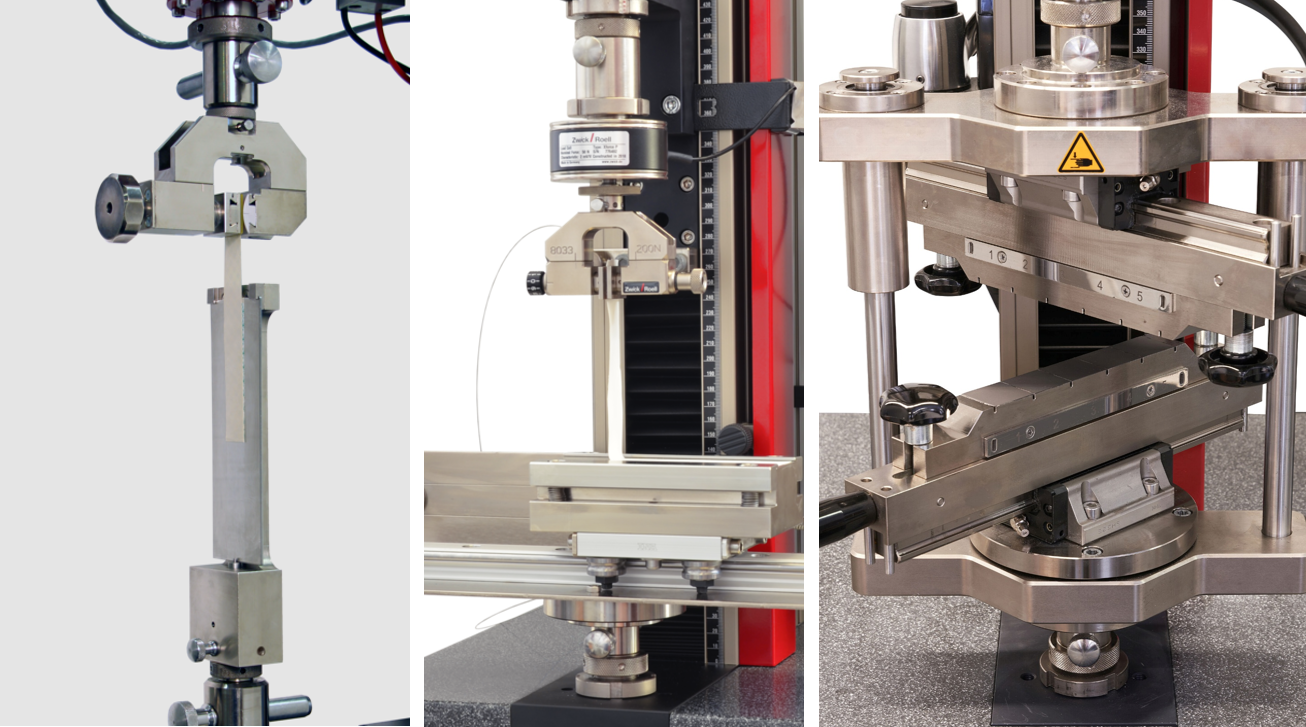
90°-/180°-Peel-Tests & Z-Direction-Tests
Hände & Endeffektoren
Hände und Endeffektoren ermöglichen humanoiden Robotern die Interaktion mit ihrer Umgebung. Sie müssen Objekte sicher greifen, Kräfte präzise dosieren und gleichzeitig empfindliche sowie schwere Gegenstände handhaben können. Dabei treffen hohe Anforderungen an Präzision, Wiederholgenauigkeit und Dauerfestigkeit auf einen oft begrenzten Bauraum.
Typische Herausforderungen:
- Präzise Kraftübertragung und Bewegungssteuerung auf engem Bauraum
- Zuverlässiges Greifen unterschiedlichster Objekte
- Hohe Wiederholgenauigkeit bei dauerhaftem Einsatz
- Verschleiß durch kontinuierliche Bewegungs- und Lastzyklen
Typische Prüfaufgaben
ZwickRoell unterstützt die Entwicklung und Validierung von Händen und Endeffektoren mit Kraft-, Funktions- und Lebensdauerprüfungen. Dadurch lassen sich Greiffunktionen reproduzierbar bewerten und kritische Belastungen bereits während der Entwicklung identifizieren:
- Griffkraftmessungen zur Bewertung der sicheren Handhabung und Kraftübertragung beim Greifen unterschiedlicher Objekte.
- Fingerkraftmessungen zur Analyse einzelner Greif- und Manipulationsbewegungen sowie der Belastbarkeit filigraner Aktuatoren.
- Funktions- und Lebensdauerprüfungen an Händen und Endeffektoren zur Bewertung von Verschleiß, Wiederholgenauigkeit und Dauerfestigkeit unter zyklischer Belastung. Diese Prüfungen werden insbesondere für Anwendungen relevant, bei denen über lange Zeiträume wiederkehrende Greif- und Manipulationsvorgänge ausgeführt werden.
Sensorik
Sensoren ermöglichen humanoiden Robotern die Wahrnehmung ihrer Umgebung sowie die sichere Interaktion mit Menschen und Objekten. Zum Einsatz kommen unter anderem Kraft- und Drucksensoren sowie Sensorik, die direkt in Bauteile oder Oberflächen integriert ist.
Typische Herausforderungen:
- Zuverlässige Messung von Kräften und Druckbelastungen
- Dauerhafte Funktion integrierter Sensorik unter mechanischer Beanspruchung
- Sichere Haftung von Sensoren in Bauteilen und Oberflächen
Typische Prüfaufgaben
- Prüfung taktiler Kraft- und Drucksensoren zur Bewertung von Messgenauigkeit und Belastbarkeit.
- Prüfung integrierter Sensorik, beispielsweise von Sensorhäuten an Händen oder anderen Bauteilen, hinsichtlich Haftung, Ablöseverhalten und Dauerfestigkeit.

Daten- & Energiesysteme
Daten- und Energiesysteme versorgen humanoide Roboter mit Energie und ermöglichen die Kommunikation zwischen Sensorik, Steuerung und Aktuatorik. Neben Batteriesystemen müssen insbesondere Kabel, Steckverbindungen und elektronische Baugruppen dauerhaft mechanischen Belastungen standhalten.
Typische Herausforderungen:
- Zuverlässige Energieversorgung über die gesamte Lebensdauer
- Mechanische Belastungen von Kabeln und Steckverbindungen durch permanente Bewegung
- Dauerfestigkeit elektronischer Komponenten und Verbindungen
Typische Prüfaufgaben
- Batterieprüfungen zur Bewertung von Materialeigenschaften, mechanischer Belastbarkeit und Zuverlässigkeit von Batteriesystemen.
- Prüfung von Strom- und Glasfaserkabeln hinsichtlich Maximalkraft, Biege- und Torsionsbelastung.
- Prüfung von Steckverbindern zur Bestimmung von Halte- und Auszugskräften.
- Prüfung elektronischer Baugruppen (PCB) hinsichtlich Biegebeanspruchung, Abschälverhalten und Klebeverbindungen.

Wir unterstützen Hersteller, Zulieferer, Forschungseinrichtungen und Entwicklungsteams dabei, kritische Belastungen zu identifizieren, geeignete Prüfverfahren auszuwählen und reproduzierbare Prüfprozesse aufzubauen.
Welche Komponenten Ihres humanoiden Roboters müssen geprüft werden?
Sprechen Sie mit unseren Experten über Materialprüfung, Lebensdaueruntersuchungen, Komponentenvalidierung und sicherheitsrelevante Nachweise für humanoide Robotersysteme.
Sicherheit und Normen für humanoide Robotersysteme
Die Entwicklung humanoider Robotik schreitet derzeit schneller voran als die Normung. Deshalb orientieren sich viele Hersteller bereits heute an bestehenden Regelwerken aus der Robotik und Maschinensicherheit. Gleichzeitig befindet sich mit ISO 25875 eine spezifische Sicherheitsnorm für humanoide Robotersysteme in der Entwicklung.
Relevante Orientierungspunkte sind unter anderem:
- ISO 13482 für Serviceroboter im direkten Umfeld von Menschen
- ISO 10218 für industrielle Robotersysteme
- ISO 12100 zur Risikobeurteilung und Risikominderung
- IEC 62061 zur funktionalen Sicherheit sicherheitsbezogener Steuerungen
- ANSI RIA R15.08 für mobile Robotersysteme
- ISO/CD 25785-1 für dynamisch stabile mobile Roboter (in Entwicklung)
Gemeinsam ist diesen Regelwerken der Fokus auf Dauerfestigkeit, Verschleißverhalten, Materialfestigkeit, Umweltbeständigkeit und den Nachweis sicherer Funktion über den gesamten Lebenszyklus. Dadurch gewinnen Materialprüfungen, Funktionsprüfungen und Lebensdauerversuche bereits in frühen Entwicklungsphasen an Bedeutung.
Unsere Expertin
