
Испытания гуманоидных роботов и их компонентов
Гуманоидные роботы все чаще покидают исследовательские лаборатории; их разрабатывают для применения в промышленности, логистике и сфере услуг, а в будущем — и в области ухода за людьми. В отличие от классических промышленных роботов, они перемещаются в динамичной среде, взаимодействуют с людьми и объединяют механику, электронику, сенсорику, программное обеспечение и системы энергоснабжения в высокоинтегрированную комплексную систему. Это порождает сложные испытательные задачи на всех этапах цепочки создания стоимости.
Каждый конструкционный узел должен надежно функционировать в реальных условиях применения. Нагрузки, возникающие в процессе движения, при смене режимов нагружения, под воздействием факторов окружающей среды, а также возможные падения предъявляют высокие требования к безопасности, надежности и сроку службы.
Фирма ZwickRoell оказывает поддержку производителям, поставщикам, научно-исследовательским учреждениям и командам разработчиков в проведении испытаний материалов, компонентов и определении функциональных характеристик гуманоидных роботизированных систем. На всех этапах — от разработки материалов до обеспечения качества — создаются испытательные решения, соответствующие конкретной сфере применения, испытательной задаче и стадии разработки.
Основные проблемы Приводы и элементы передачи усилия Корпус и структурные компоненты Кисти рук и исполнительные органы Датчики Системы передачи данных и энергоснабжения Безопасность и стандарты Запросить консультацию

самое важное в краткой форме
- Гуманоидные роботы объединяют требования к испытаниям из таких областей, как робототехника, автомобилестроение, электроника, аккумуляторные технологии, легкие конструкции, биомеханика/ортопедия и испытания материалов.
- Критически важные требования к испытаниям обусловлены износом, циклическими нагрузками, падениями и ударами, вибрациями, воздействием окружающей среды, а также контактами между человеком и роботом, имеющими значение для безопасности.
- К числу основных областей испытаний относятся системы приводов, шарниры, узлы передачи усилия, конструктивные элементы, исполнительные органы, сенсорные системы, а также системы передачи данных и энергоснабжения.
- Испытания на долговечность, усталость, свойства материалов, функциональность и безопасность помогают заблаговременно выявить потенциальные механизмы отказа.
- Для гуманоидных роботов в настоящий момент разрабатываются новые стандарты. В то же время существующие стандарты в области робототехники и промышленной безопасности служат важной ориентирующей основой.
- Фирма ZwickRoell оказывает поддержку на всех этапах жизненного цикла продукции - от исследований и разработок до валидации и контроля качества на производстве.
Почему необходимы испытания гуманоидных роботов?
Гуманоидные робототехнические системы должны безопасно двигаться, надежно работать и стабильно функционировать в течение длительного времени. В то же время они подвергаются высоким механическим и термическим нагрузкам, а также воздействию факторов окружающей среды. Испытания создают основу для подтверждения поведения материалов, надежности компонентов и соответствия требованиям безопасности в реалистичных условиях эксплуатации.
Основные проблемы:
- Безопасность в среде взаимодействия человека и робота: Гуманоидные роботы все чаще применяются там, где люди работают, живут или получают уход. В связи с этим возрастает значение контроля над силами, движениями и потенциальными сценариями возникновения неисправностей.
- Надежность в течение длительного времени эксплуатации: Шарниры, редукторы, датчики и исполнительные механизмы должны работать безотказно и сохранять свои характеристики даже после миллионов циклов нагружения.
- Долговечность и усталость: Ходьба, переноска тяжестей, захват и поддержание равновесия создают непрерывные циклические нагрузки, способные вызвать усталость материала и износ.
- Падения и удары: В отличие от стационарных систем, гуманоидные роботы подвержены риску падения. Конструктивные элементы и соединения должны быть способны воспринимать соответствующие нагрузки.
- Воздействие окружающей среды и температуры: Перепады температуры, вызванные условиями окружающей среды, а также нагрев приводов и электронных компонентов в процессе эксплуатации оказывают влияние на материалы, электронику и механические узлы. Кроме того, воздействие влаги, пыли, коррозионных сред или излучения может дополнительно негативно сказаться на функционировании, сроке службы и надежности.
- Отсутствующие или существующие стандарты: Стандарты для гуманоидных роботов разрабатываются в настоящий момент. Производители уже сегодня должны предоставлять достоверные доказательства безопасности и долговечности.
Приводы и элементы передачи усилия
Приводы и элементы передачи усилия составляют основу любого движения гуманоидных роботов. Электродвигатели, пневмоцилиндры, редукторы, подшипники, шарниры, системы подрессоривания и демпфирования, а также конструктивные соединительные элементы преобразуют электрическую энергию в движение и передают усилия внутри системы. По своим функциям они соответствуют взаимодействию мышц, сухожилий, связок и скелета человека. Они должны обеспечивать точность движений, передавать значительные усилия и при этом надежно работать на протяжении миллионов циклов нагружения. Особую сложность здесь представляет сочетание малого веса, ограниченного монтажного пространства, высоких нагрузок и стабильно воспроизводимой функциональности.
Типичные проблемы:
- Высокие циклические нагружения шарниров, подшипников и приводов
- Износ из-за постоянного движения и смены нагрузок
- Высокие усилия и крутящие моменты при малых габаритах и небольшом весе
- Температурные нагрузки на приводы, подшипники и конструктивные элементы
- Разнообразные требования: от чувствительных исполнительных органов до высоконагруженных тазобедренных и коленных суставов.
- Долговечность легких конструкционных материалов и соединительных элементов
Типичные испытательные задачи
Фирма ZwickRoell поддерживает разработку и валидацию компонентов систем привода и передачи усилия, проводя испытания материалов, а также испытания на износ, усталость и долговечность. Благодаря этому можно заблаговременно оценивать критические нагрузки и получать надежные обоснования для этапов разработки, валидации и последующего серийного применения.
- Температурные и климатические испытания для оценки компонентов в условиях тепловой нагрузки, а также при наличии различий в коэффициентах теплового расширения используемых материалов.
- Испытания тросов и элементов передачи усилия на максимальную нагрузку, истирание и износ.
- Испытания подшипников, шарниров и редукторов для исследований износа, долговечности и поведения при циклическом нагружении.
- Биомеханические испытательные концепции как основа для гуманоидных роботизированных систем
- Испытания приводов — от высокоточных механизмов в кистях рук и исполнительных органах до высоконагруженных тазобедренных и коленных суставов — с упором на несущую способность и ресурс.
- Испытания пружин для оценки характеристики усилия/перемещения и длительной прочности.
- Испытания материалов, используемых в высоконагруженных приводных и структурных компонентах:
- алюминиевые сплавы для несущей конструкции и корпуса
- титановые сплавы для деталей, подвергающихся высоким циклическим нагрузкам (например, тазобедренных компонентов или осей шарниров)
- нержавеющая сталь для валов, пальцев и деталей, подверженных износу
- материалы на основе PEEK и углепластика (CFK) для легких и жестких конструктивных элементов и элементов крепления
- системы защиты поверхностей и защиты от износа — такие как антифрикционные слои из ПТФЭ, твердые смазочные материалы и DLC-покрытия — для минимизации трения и износа в подвижных контактных парах
- сплавы с памятью формы для перспективных концепций приводов
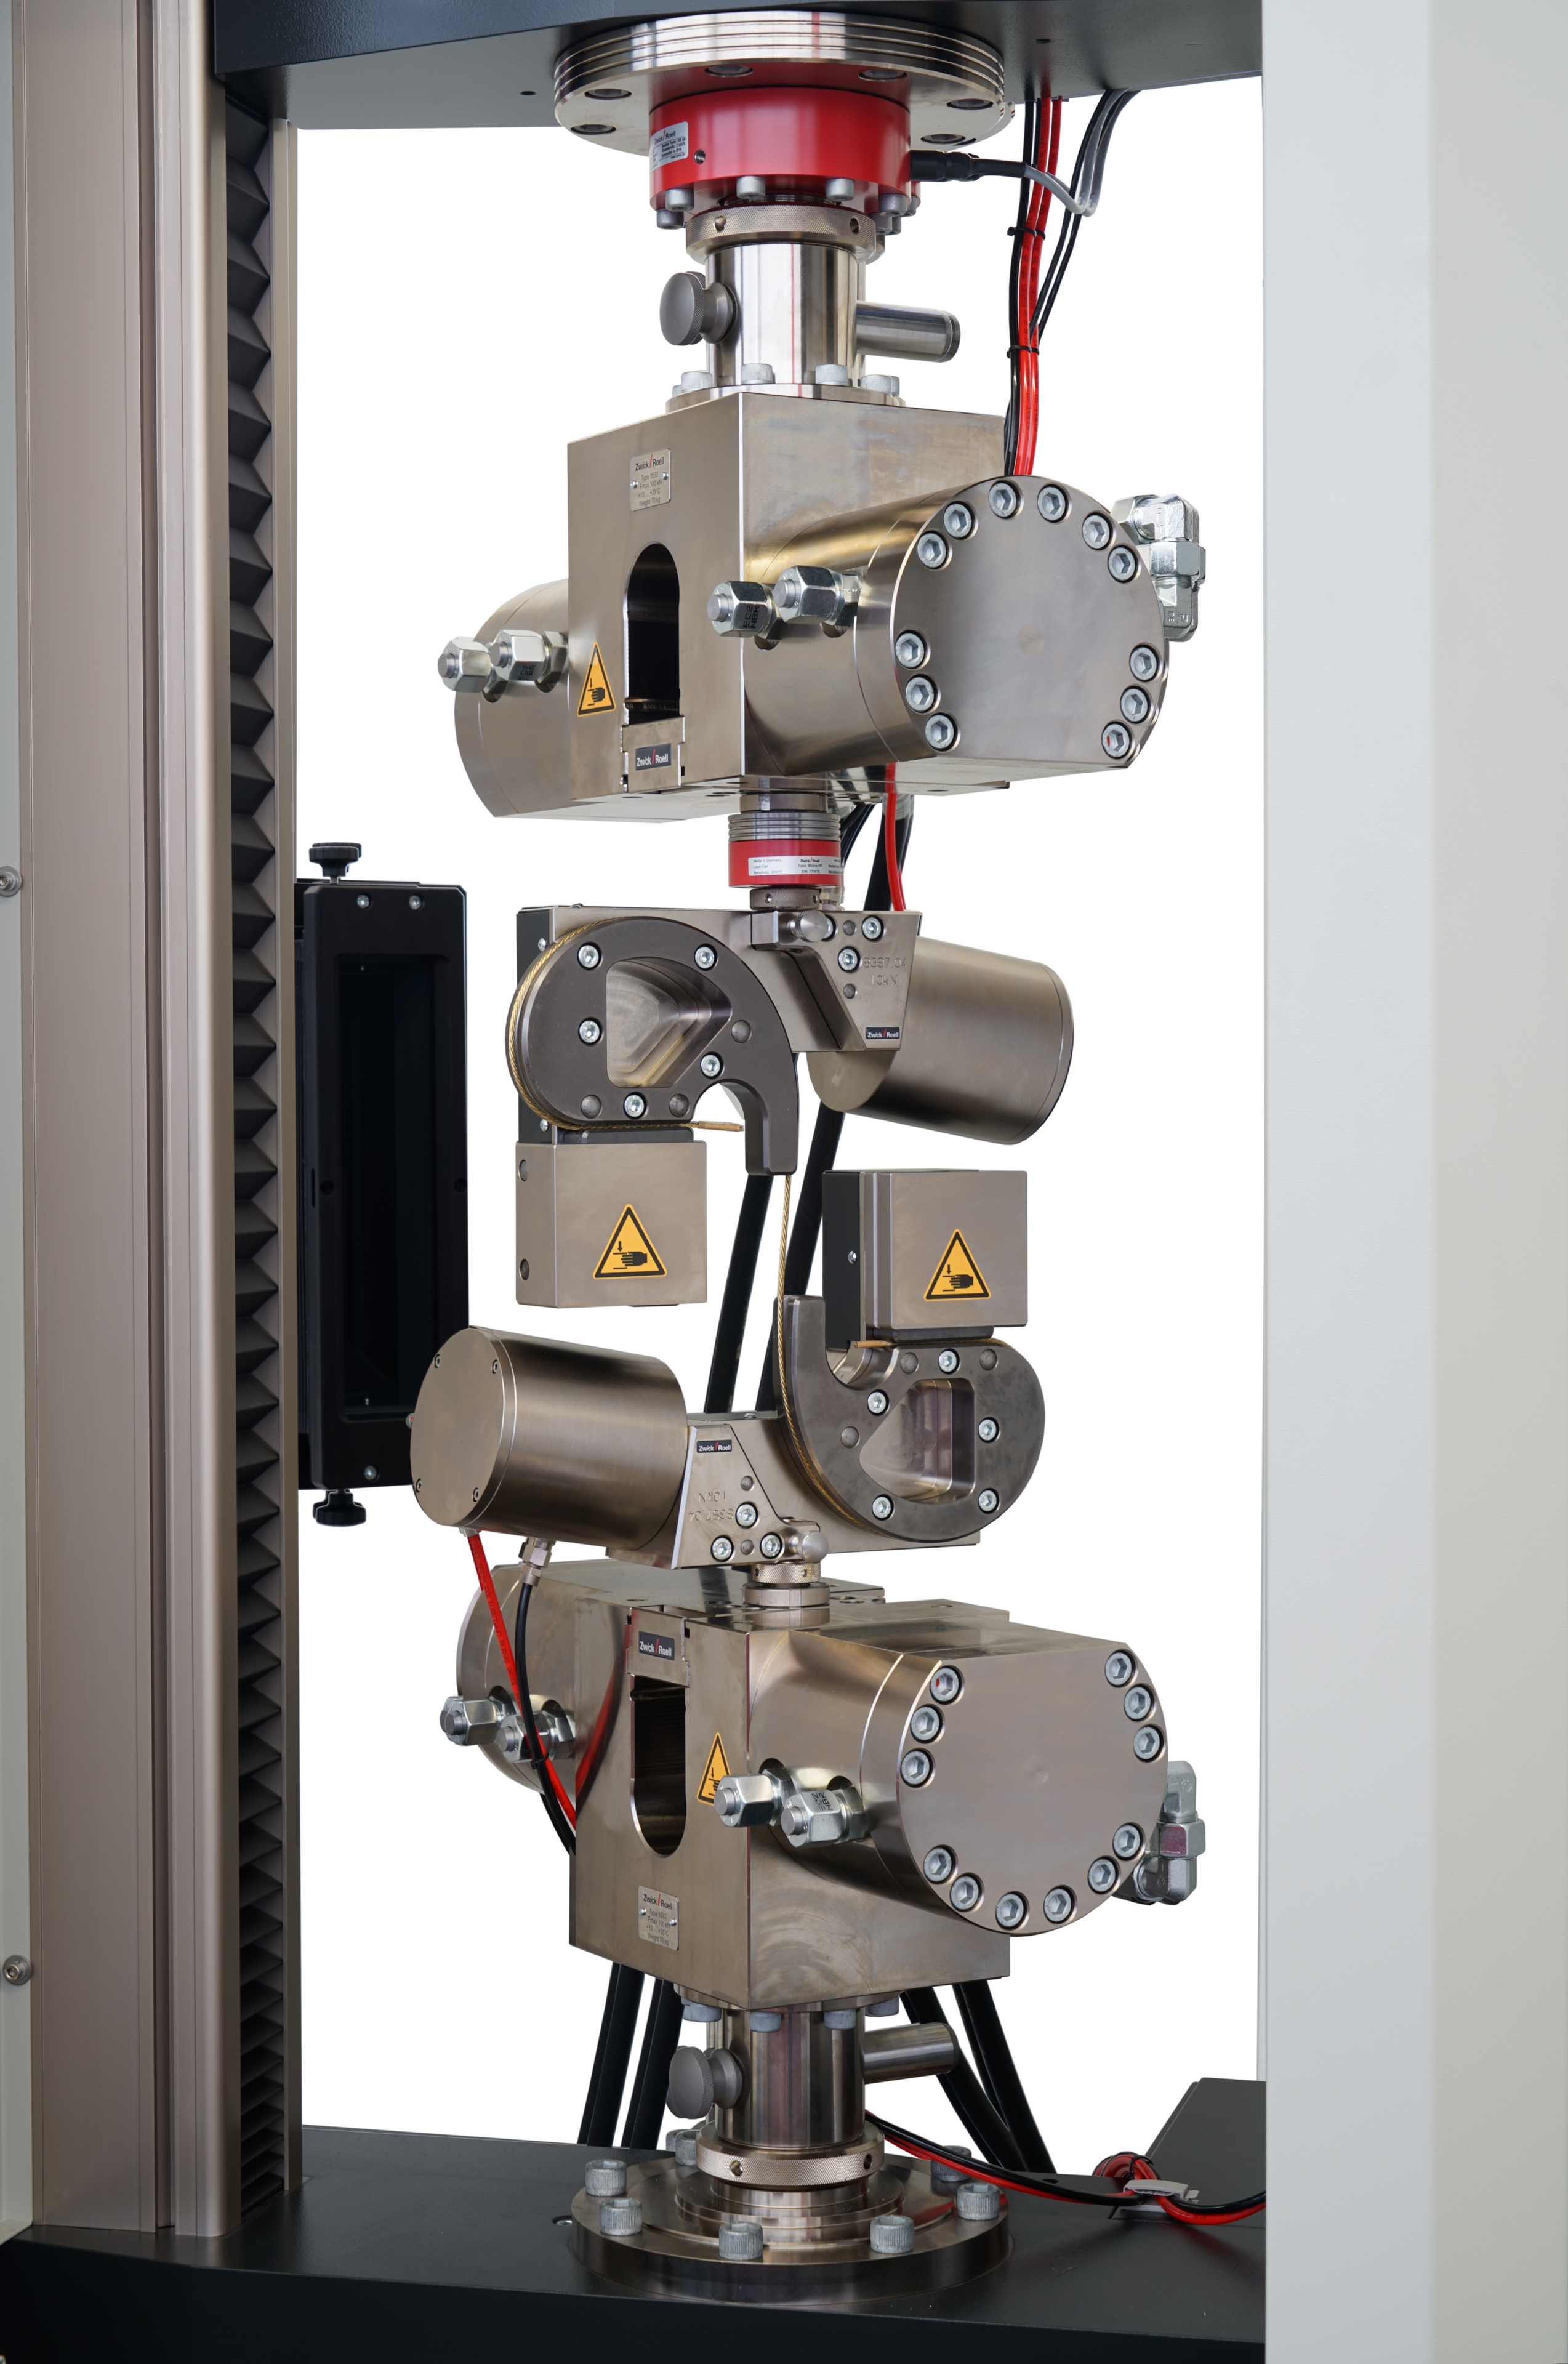
Испытания тросов на растяжение
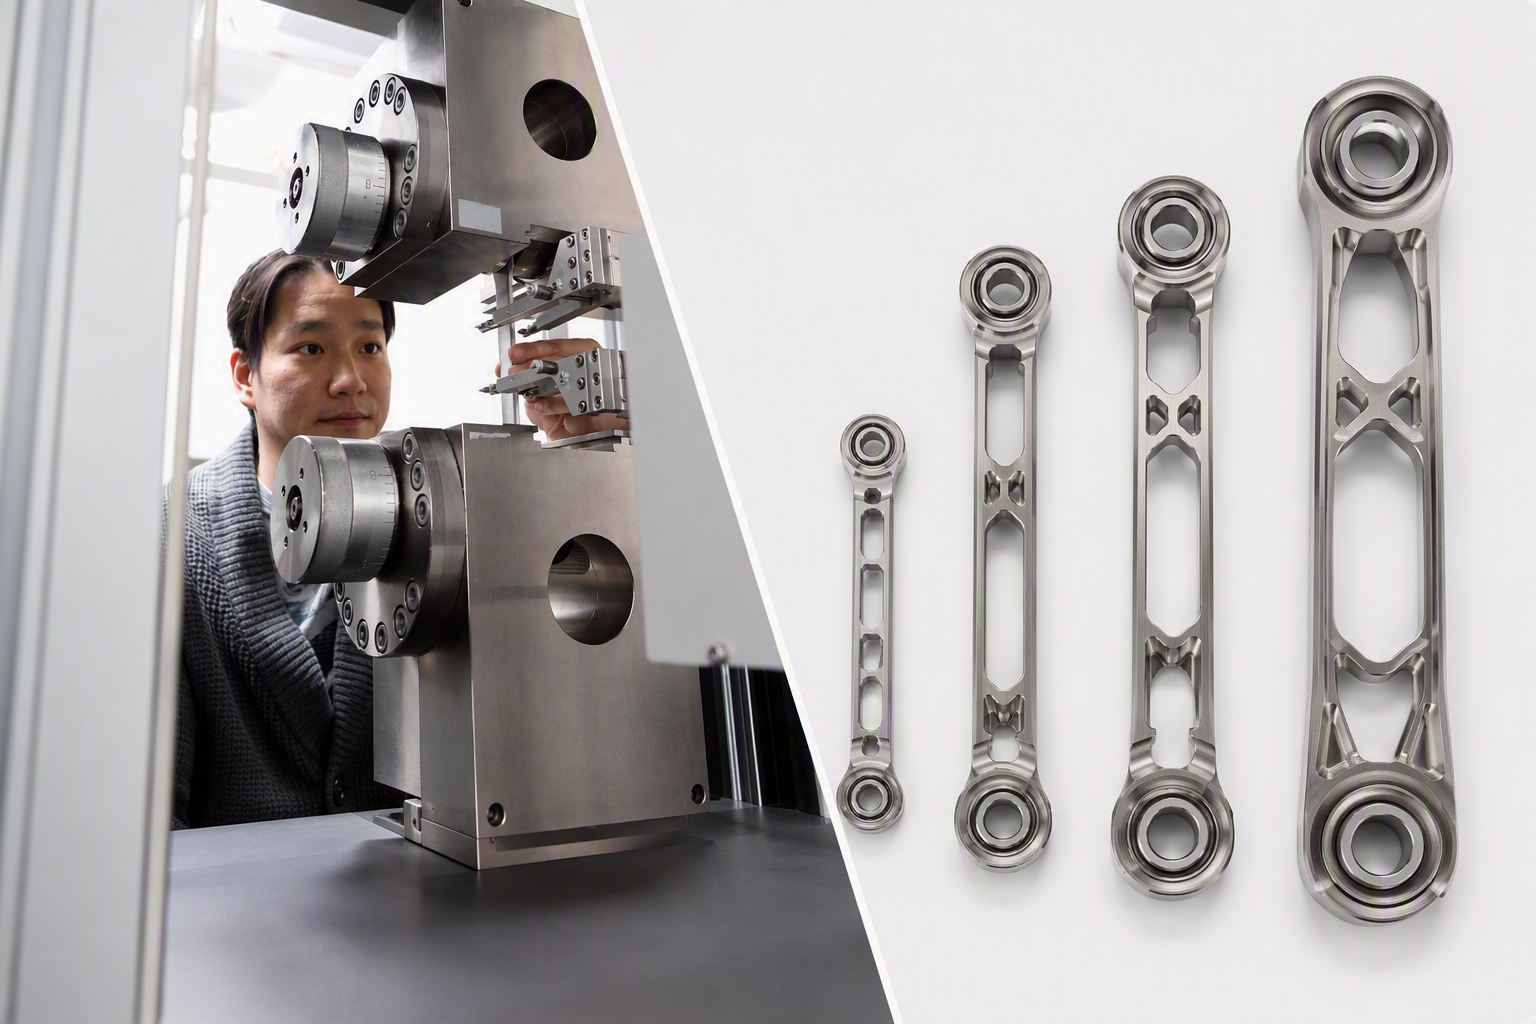
Прочность при растяжении и свойства материалов
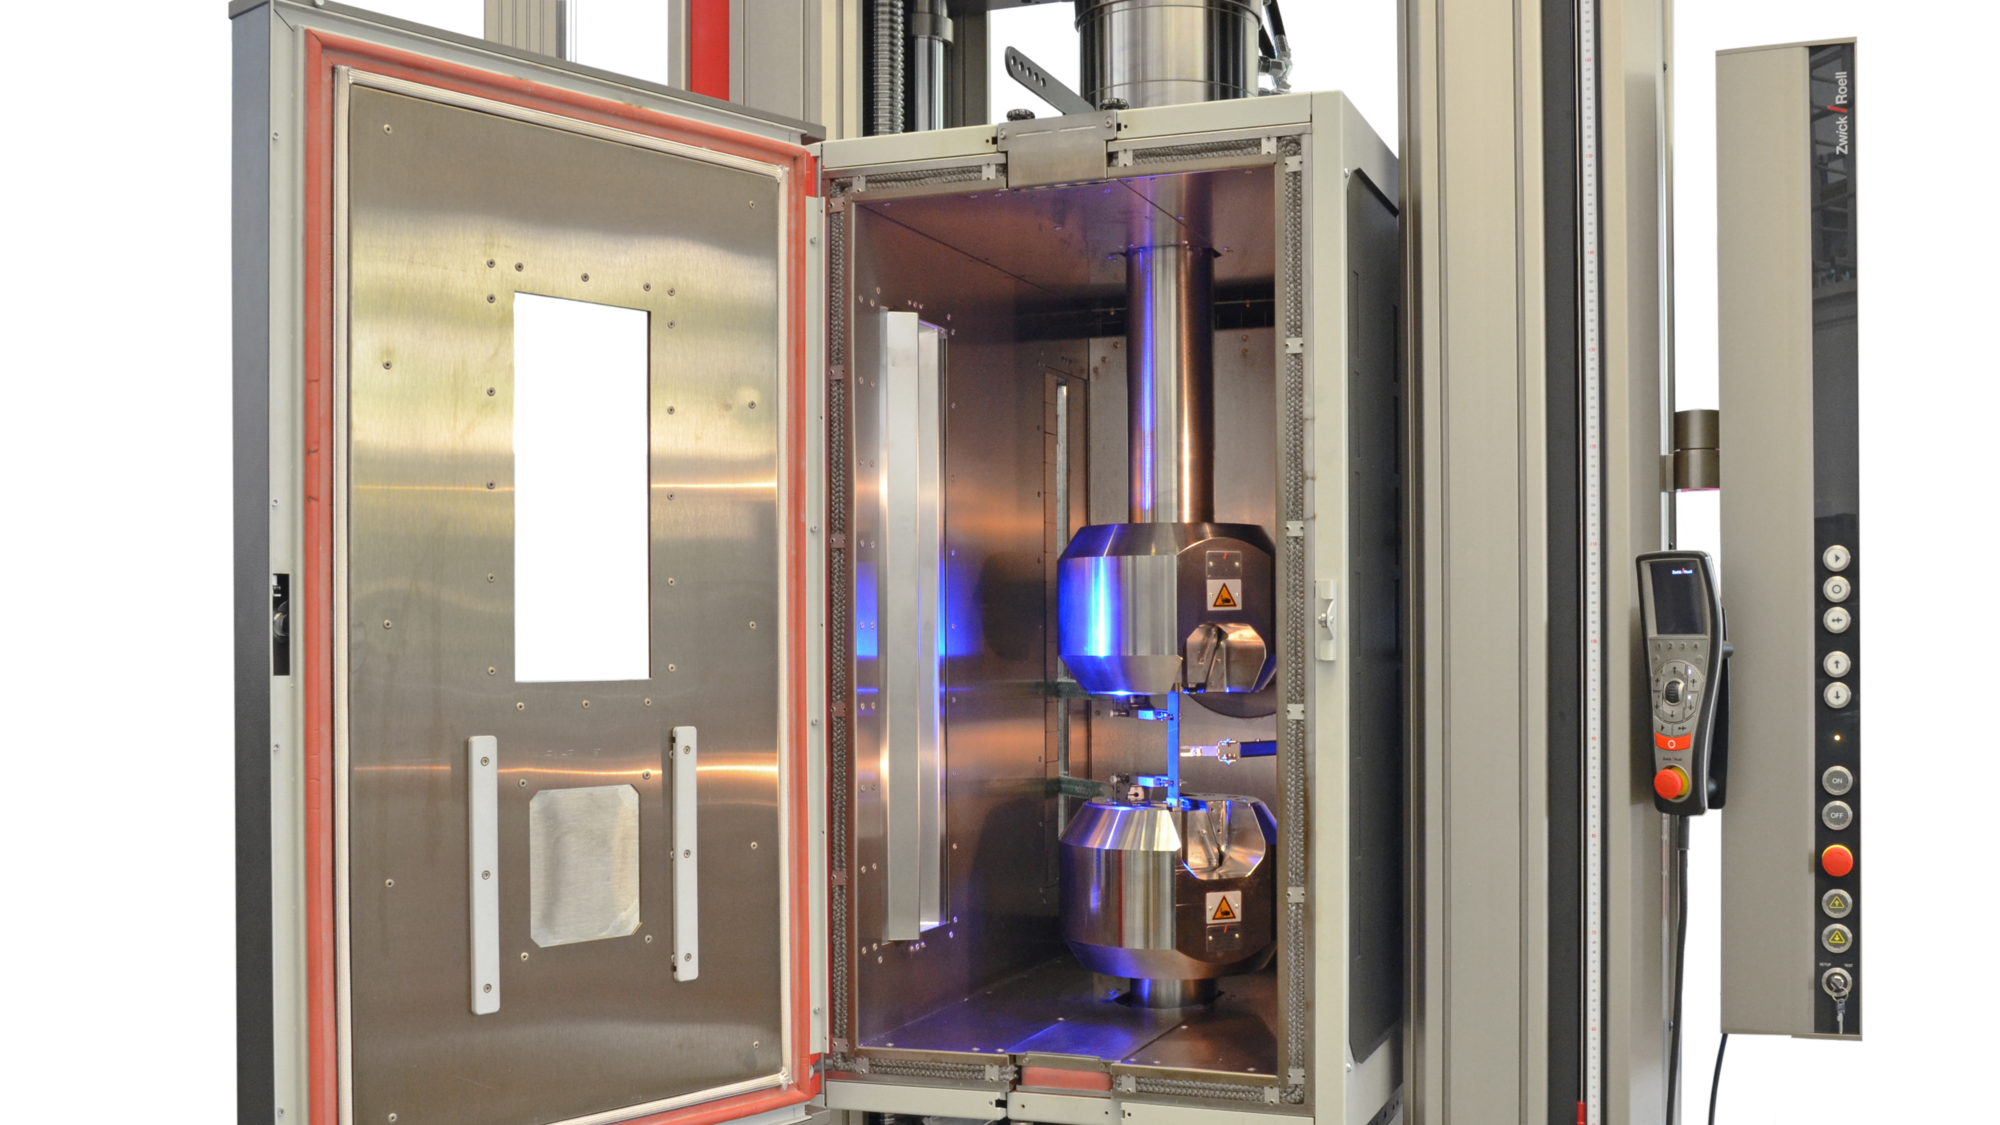
Испытание с термическим нагружением
Примеры проверенных методов испытаний из области биомеханики, перенесенные в область гуманоидной робототехники
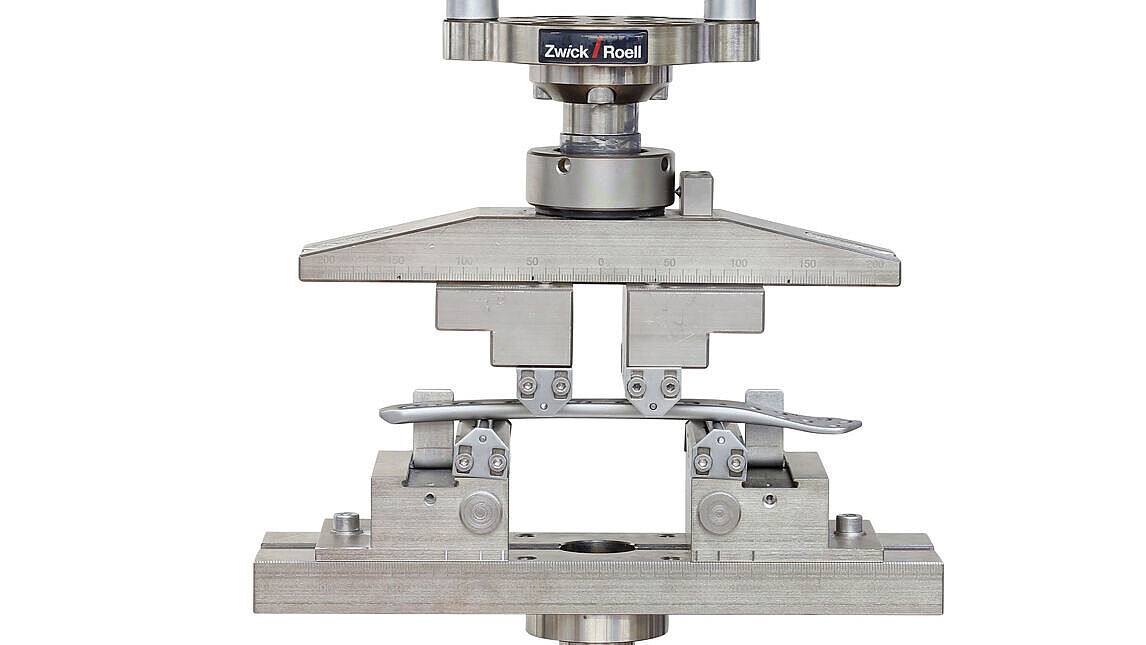
4-точечный изгиб
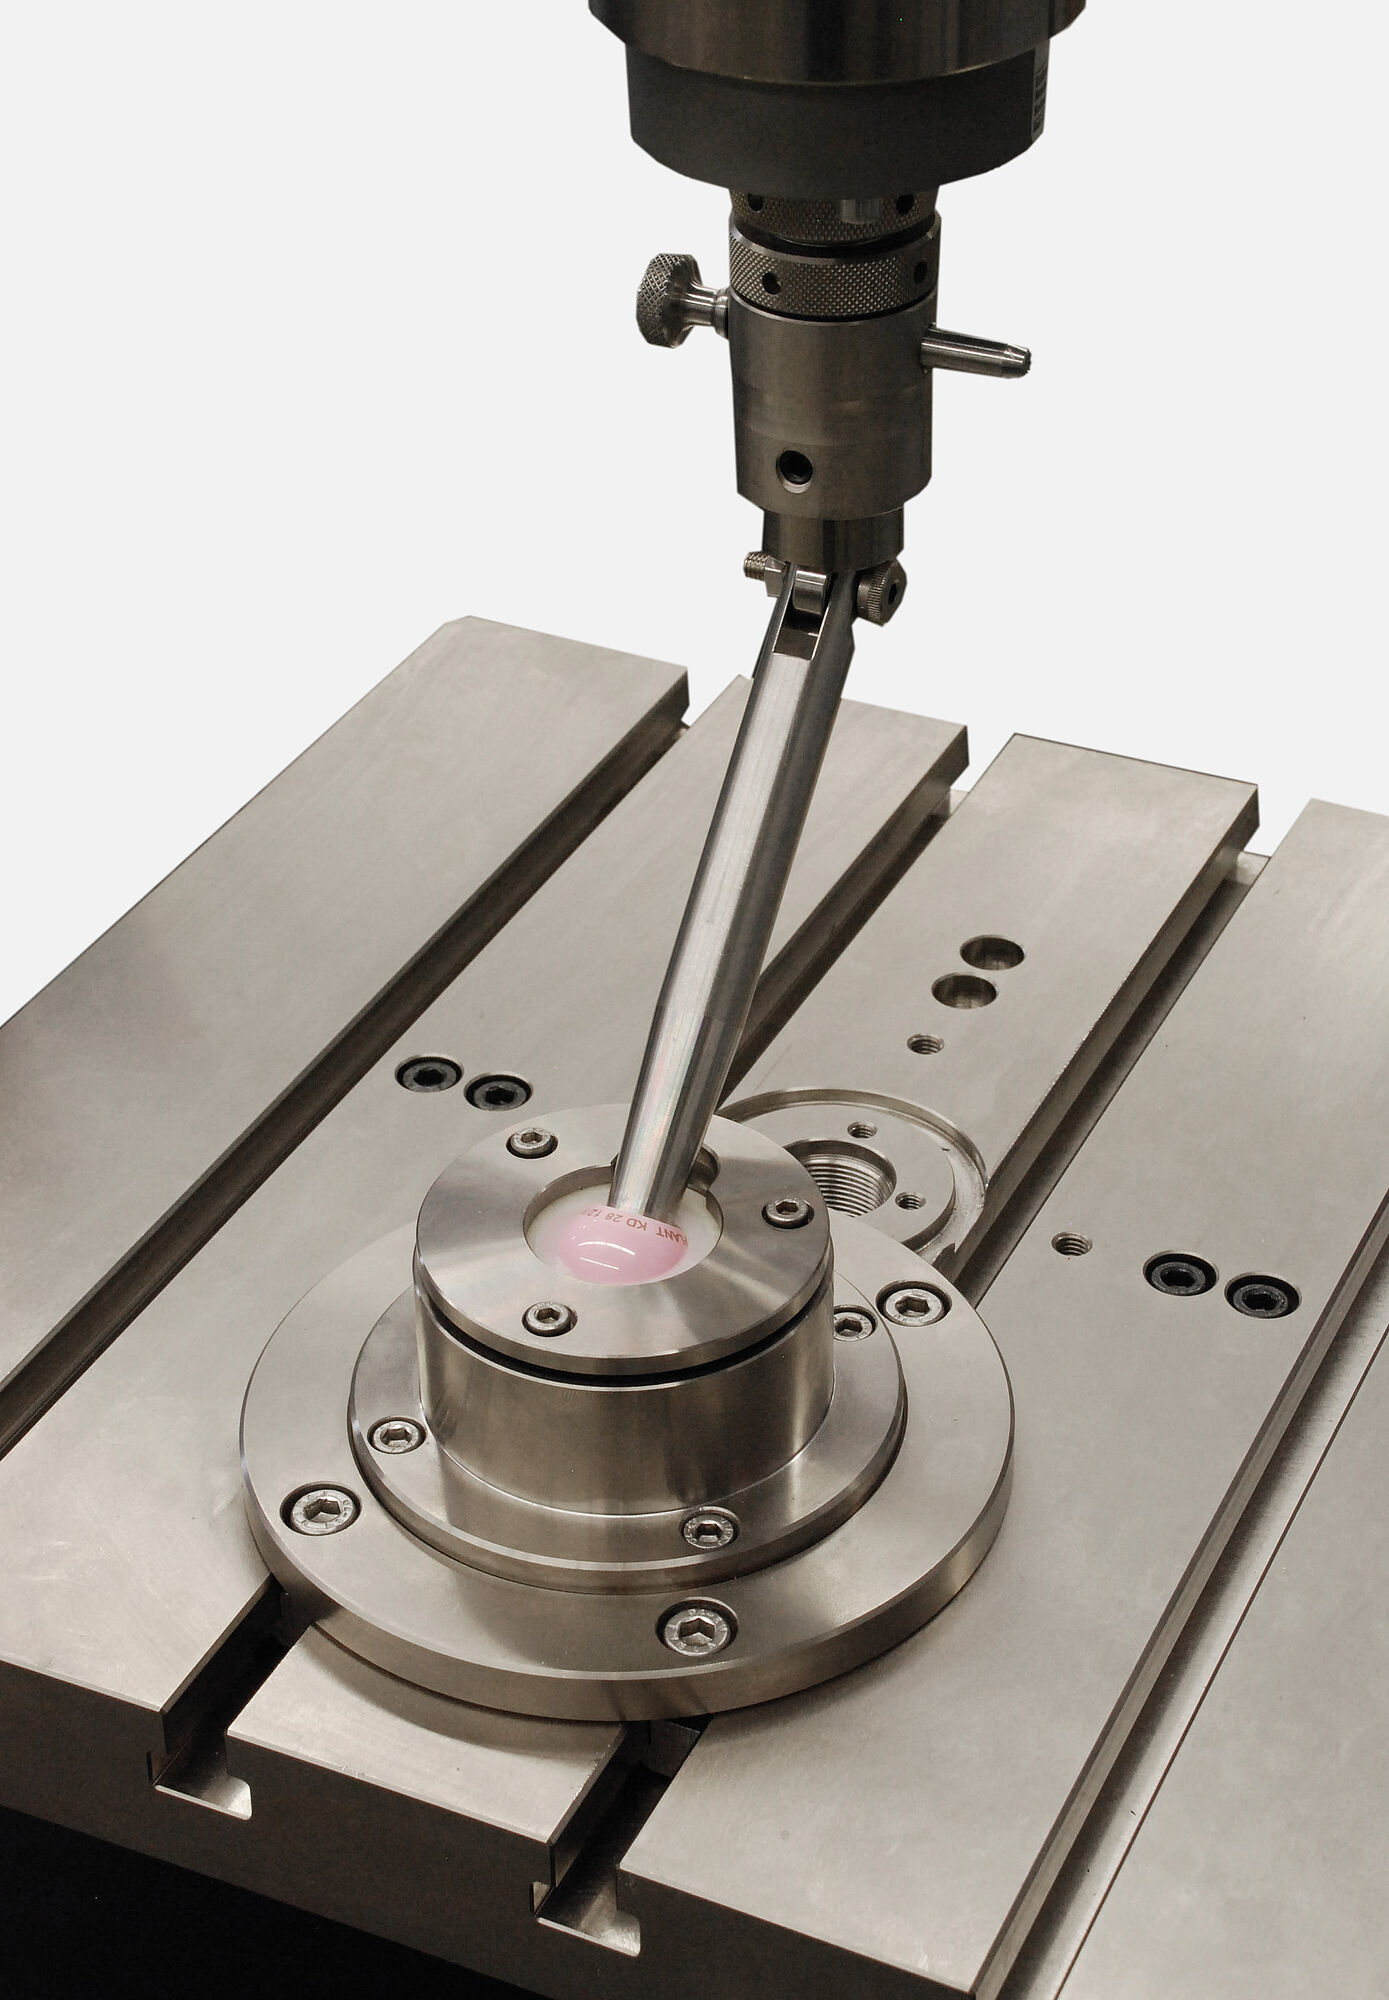
Испытания на трение и износ
Корпус и структурные компоненты
Компоненты корпуса и конструкции защищают внутренние системы гуманоидных роботов и одновременно образуют их несущую структуру. Рамы из алюминия, стали или композитных материалов должны обеспечивать высокую жесткость при минимальном возможном весе. Кроме того, существуют требования к взаимодействию с людьми — например, за счет использования поверхностей, имитирующих кожу, текстильных внешних оболочек или защитных слоев для эксплуатации в сложных условиях.
Типичные проблемы:
- Высокая жесткость и несущая способность при минимальном возможном весе
- Защита от воздействия температуры, влажности, химических веществ и других факторов окружающей среды
- Долговечность покрытий, наружных оболочек и защитных материалов
- Безопасное взаимодействие человека и робота благодаря использованию подходящих материалов для поверхностей и мягких оболочек (soft-skin)
Типичные испытательные задачи
Фирма ZwickRoell поддерживает разработку и валидацию компонентов корпусов и конструктивных элементов, проводя испытания материалов, покрытий, а также испытания на легкость конструкции, краш-тесты и функциональные испытания. Испытания позволяют подтвердить устойчивость конструктивных элементов, поверхностей и защитных материалов к нагрузкам в реальных условиях эксплуатации:
- Испытание покрытий и поверхностей на адгезионную прочность и устойчивость к износу (например, в процессе испытаний на отслаивание под углом 90°/180° или испытаний в направлении Z).
- Испытание текстильных наружных оболочек и защитных материалов на стойкость к истиранию, прочность и деформацию. К ним относятся как текстильные покрытия, так и функциональные материалы для особых условий эксплуатации.
- Испытание конструктивных элементов из волокнистых композитов для оценки концепций облегченных конструкций в условиях механической нагрузки.
- Характеризация пластмасс в качестве исходных материалов для изделий и поверхностей в процессе определения индекса расплава
- Характеризация металлических материалов для конструктивных элементов и деталей корпусов, например, в отношении прочности, деформационного поведения или технологических свойств.
- Испытания на ударное воздействие и столкновение для имитации падений или столкновений и исследования возможных механизмов отказа.
- Испытание материалов типа Softskin (например, силикона или ТПУ) для применения в условиях непосредственного взаимодействия человека и робота.
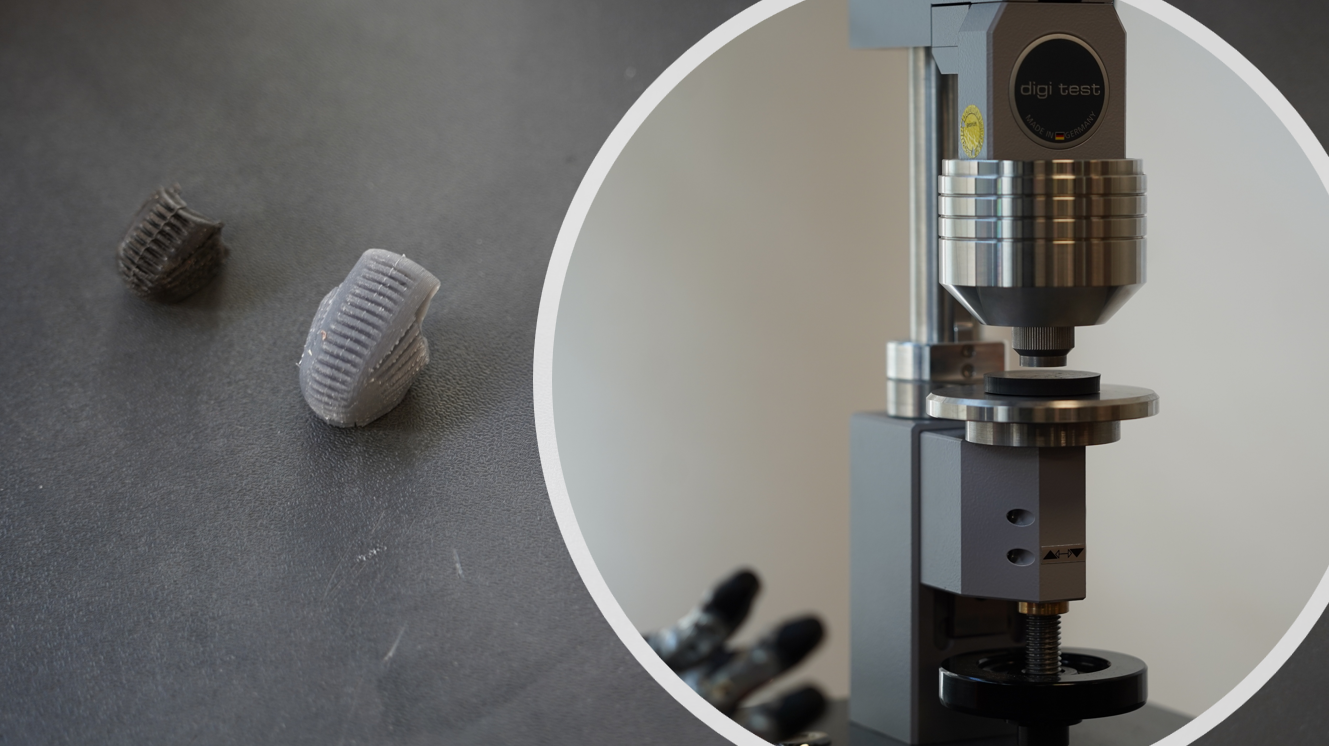
Определение твердости резиновых изделий по Шор
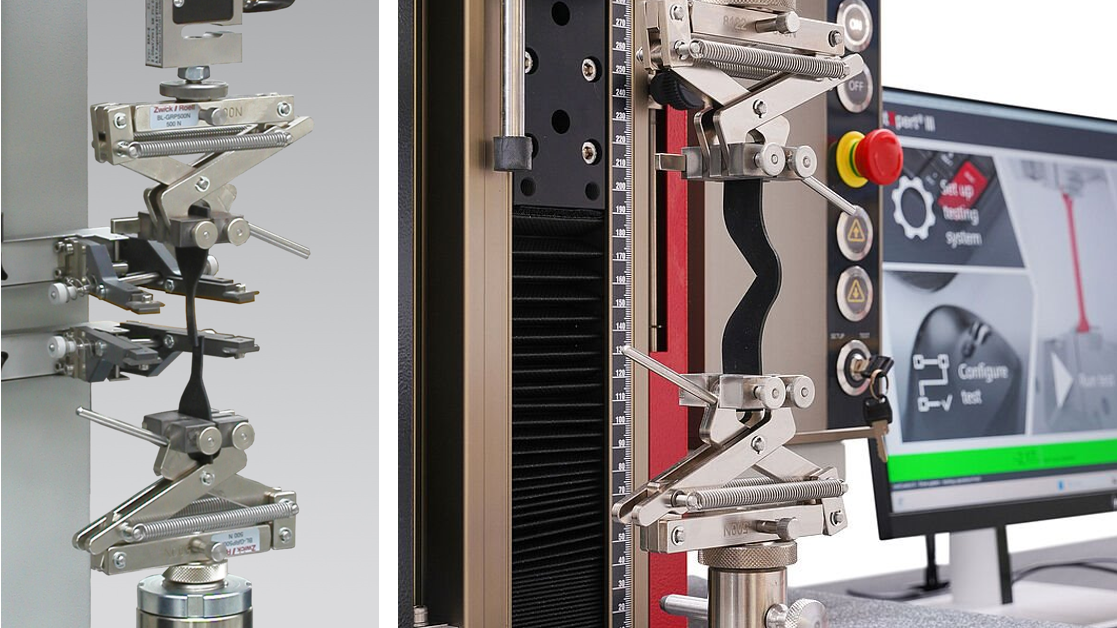
Испытания на растяжение и раздир
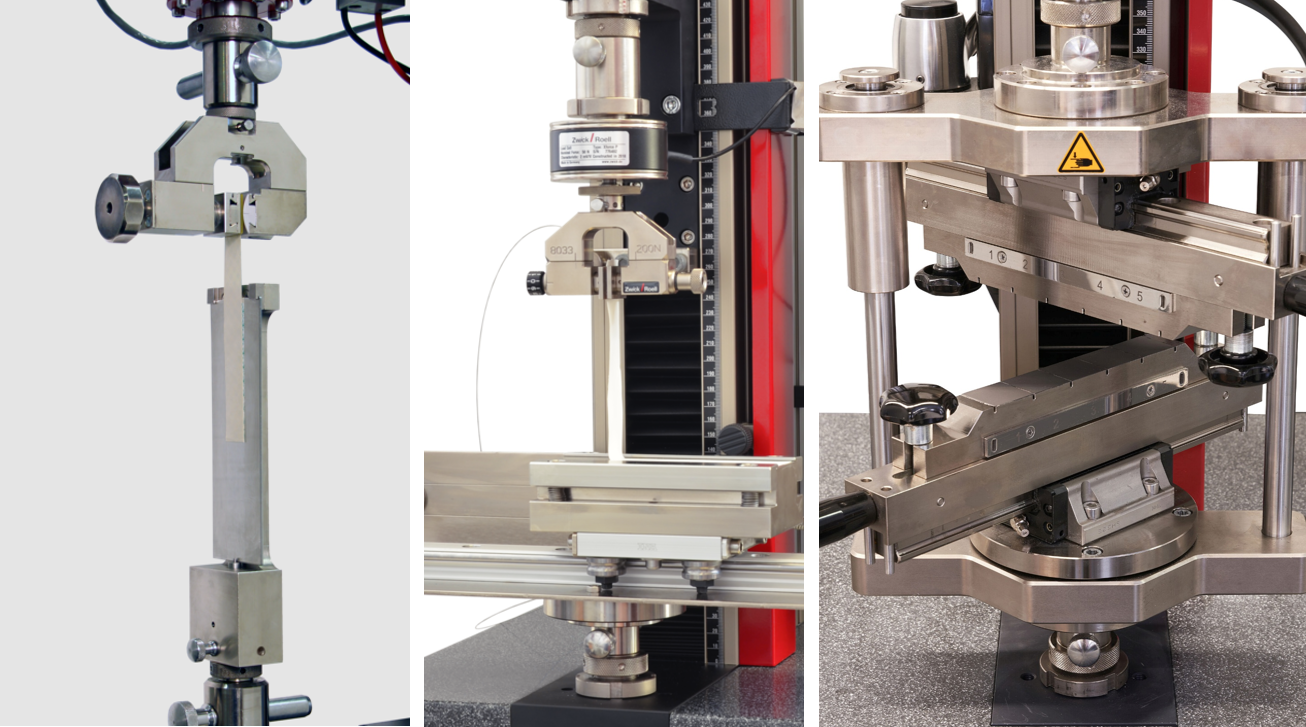
Испытания на отслаивание под углом 90°/180° и испытания в направлении Z
Кисти рук и исполнительные органы
Кисти рук и исполнительные органы позволяют гуманоидным роботам взаимодействовать с окружающей средой. Они должны уметь надежно захватывать объекты, точно дозировать усилия и при этом работать как с хрупкими, так и с тяжелыми предметами. При этом высокие требования к точности, повторяемости и усталостной прочности сочетаются с зачастую ограниченным монтажным пространством.
Типичные проблемы:
- Точная передача усилия и управление движением в условиях ограниченного монтажного пространства
- Надежный захват самых разных объектов
- Высокая точность повторений при длительной эксплуатации
- Износ вследствие непрерывных циклов движения и нагружения
Типичные испытательные задачи
Фирма ZwickRoell поддерживает разработку и валидацию кистей рук и исполнительных органов посредством испытаний на силовые характеристики, функциональность и долговечность. Благодаря этому можно воспроизводимо оценивать функции захвата и выявлять критические нагрузки уже на этапе разработки:
- Измерения силы хвата для оценки надежности удержания и передачи усилия при захвате различных объектов.
- Измерение силы пальцев для анализа отдельных движений захвата и манипулирования, а также нагрузочной способности миниатюрных исполнительных механизмов.
- Испытания на работоспособность и долговечность кистей рук и исполнительных органов для оценки износа, точности позиционирования при повторных операциях и усталостной прочности при циклической нагрузке. Эти испытания особенно актуальны для тех областей применения, где в течение длительного времени выполняются повторяющиеся операции захвата и манипулирования.
Датчики
Датчики позволяют гуманоидным роботам воспринимать окружающую среду, а также безопасно взаимодействовать с людьми и объектами. В частности, применяются датчики силы и давления, а также сенсорные системы, интегрированные непосредственно в детали или поверхности.
Типичные проблемы:
- Надежное измерение усилий и сжимающих нагрузок
- Длительное функционирование интегрированных датчиков при механическом нагружении
- Надежная фиксация датчиков в деталях и на поверхностях
Типичные испытательные задачи
- Испытание тактильных датчиков силы и давления для оценки точности измерений и нагрузочной способности.
- Испытание интегрированных датчиков (например, сенсорных оболочек на кистях рук или других компонентах) на адгезию, характеристики отслоения и усталостную прочность.

Системы передачи данных и энергоснабжения
Системы передачи данных и энергоснабжения обеспечивают гуманоидных роботов энергией и осуществляют обмен данными между сенсорными системами, модулем управления и исполнительными механизмами. Помимо аккумуляторных систем, длительные механические нагрузки должны выдерживать, в частности, кабели, разъемы и электронные узлы.
Типичные проблемы:
- Надежное энергоснабжение на протяжении всего срока службы
- Механическое нагружение кабелей и разъемов вследствие постоянного движения
- Длительная прочность электронных компонентов и соединений
Типичные испытательные задачи
- Испытания аккумуляторных батарей для оценки свойств материалов, механической прочности и надежности аккумуляторных систем.
- Испытание силовых и оптоволоконных кабелей на максимальное растягивающее усилие, а также на нагрузки при изгибе и кручении.
- Испытание штекерных разъемов для определения усилий фиксации и отсоединения.
- Испытание электронных узлов (печатных плат) на устойчивость к изгибающим нагрузкам, прочность на отслаивание и качество клеевых соединений.

Мы помогаем производителям, поставщикам, научно-исследовательским организациям и командам разработчиков выявлять критические нагрузки, подбирать подходящие методы испытаний и выстраивать воспроизводимые испытательные процессы.
Какие компоненты вашего гуманоидного робота подлежат испытанию?
Обсудите с нашими экспертами вопросы испытания материалов, исследования долговечности, валидации компонентов и подтверждения безопасности для систем гуманоидных роботов.
Безопасность и стандарты для гуманоидных роботизированных систем
Развитие гуманоидной робототехники в настоящее время опережает процесс стандартизации. Поэтому многие производители уже сегодня ориентируются на существующие нормативные документы в области робототехники и безопасности машин. Одновременно с этим ведется разработка стандарта безопасности ISO 25875, предназначенного специально для гуманоидных роботизированных систем.
К числу значимых ориентиров относятся, в частности:
- ISO 13482 для обслуживающих роботов, работающих в непосредственной близости от людей
- ISO 10218 для промышленных роботизированных систем
- ISO 12100 для оценки и снижения рисков
- IEC 62061 для функциональной безопасности систем управления
- ANSI RIA R15.08 для мобильных роботизированных систем
- ISO/CD 25785-1 для динамически стабильных мобильных роботов (в процессе разработки)
Общей чертой этих нормативных документов является акцент на усталостной прочности, износостойкости, прочности материалов, стойкости к воздействию окружающей среды и подтверждении надежного функционирования на протяжении всего жизненного цикла. Благодаря этому испытания материалов, функциональные испытания и испытания на долговечность приобретают важное значение уже на ранних этапах разработки.
