
Essais sur robots humanoïdes et leurs composants
Les robots humanoïdes font l’objet d’études croissantes au sein des laboratoires de recherche et sont développés pour les applications industrielles, logistiques, de maintenance et à l’avenir également pour les applications liées à la santé. Contrairement aux robots industriels classiques, ils se déplacent dans des environnements dynamiques, interagissent avec les humains et combinent technologie mécanique, technologie électronique, capteurs, logiciel et systèmes énergétiques en un seul dispositif à haute intégration. Cela implique ainsi des tâches d’essai exigeantes tout au long de la chaîne de valeur.
Chaque module doit fonctionner de manière fiable dans des conditions d’utilisation réelles. Les contraintes dues aux mouvements, changements de charge, influences environnementales et potentielles chutes représentent des exigences élevées en matière de sécurité, fiabilité et durabilité.
ZwickRoell accompagne les fabricants, fournisseurs, organismes de recherche et équipes de développement lors des essais sur matériaux, composants et des essais fonctionnels sur les robots humanoïdes. Les étapes de développement de matériaux et d’assurance qualité sont à l’origine de solutions d’essais adaptées à l’application, à la tâche d’essai et à la phase de développement.
Défis majeurs Actionneurs et éléments de transmission de force Boîtier et composants structurels Mains et effecteurs terminaux Capteurs Systèmes de données et systèmes énergétiques Sécurité et normes Demander conseil

les points essentiels
- Les robots humanoïdes réunissent les exigences d’essai de la robotique, de l’industrie automobile, électronique, de la technologie des batteries, de la construction légère, de la biomécanique/orthopédie et des essais de matériaux.
- Les exigences d’essai critiques résultent de l’usure, des changements de charge, des chutes et chocs, des vibrations, des influences environnementales ainsi que des contacts liés à la sécurité entre humains et robots.
- Les principaux domaines d’essai sont représentés par les actionneurs, les articulations, la transmission de force, les composants structurels, les effecteurs terminaux, les capteurs ainsi que les systèmes de données et systèmes énergétiques.
- Les essais de durabilité, de fatigue, sur matériaux, fonctionnels et de sécurité permettent de détecter de manière précoce les potentiels mécanismes de défaillance.
- De nouvelles normes réglementent actuellement les robots humanoïdes. En parallèle, les normes de sécurité existantes relatives aux robots et machines fournissent des informations utiles.
- ZwickRoell accompagne les tâches d’essai intervenant tout au long du cycle de vie du produit, de la recherche et développement à l’assurance qualité en production, en passant par la validation.
Pourquoi réaliser des essais sur les robots humanoïdes ?
Les systèmes de robots humanoïdes doivent pouvoir se déplacer en toute sécurité, travailler de manière fiable et fonctionner de manière reproductible sur de longs intervalles. Dans le même temps, ils sont soumis à de hautes contraintes mécaniques, thermiques et environnementales. Les essais jettent les bases pour démontrer le comportement du matériau, la fiabilité des composants et les exigences de sécurité dans des conditions d’utilisation réelles.
Défis majeurs :
- Sécurité dans l’environnement humain/robot : les robots humanoïdes sont utilisés de manière exponentielle sur les lieux de travail, les lieux de vie et les lieux dédiés au soin des humains. La maîtrise des forces, des mouvements et des potentiels scénarios de défaillance revêt donc une importance de plus en plus marquée.
- Fiabilité sur les temps d'utilisation prolongés : les articulations, transmissions, capteurs et actionneurs doivent donc fonctionner de manière durable et conserver leurs propriétés, même après des millions de changements de charges.
- Durabilité et fatigue : les déplacements, soulèvements, préhensions et balancements génèrent des contraintes cycliques continues pouvant provoquer la fatigue et l’usure du matériau.
- Chutes et chocs : contrairement aux systèmes fixes, les robots humanoïdes sont soumis à des risques de chute. Les composants structurels et les raccords doivent par conséquent être en capacité de supporter de telles contraintes.
- Influences environnementales et thermiques : les changements de température dus aux conditions environnementales ainsi que le réchauffement des actionneurs et composants électroniques lié au fonctionnement se répercutent sur les matériaux, les composants électroniques et les modules mécaniques. À cela s’ajoutent l’humidité, la poussière, les fluides ou le rayonnement corrosifs qui sont susceptibles d’entraver la fonctionnalité, la durabilité et la fiabilité.
- Normes absentes ou existantes : les normes relatives aux robots humanoïdes sont actuellement en développement. Les fabricants doivent d’ores et déjà fournir des preuves solides de sécurité et de durabilité.
Actionneurs et éléments de transmission de force
Les actionneurs et éléments de transmission de force sont à l’origine de chaque mouvement de robot humanoïde. Les moteurs électriques, vérins pneumatiques, transmissions, paliers, articulations, systèmes d’amortisseurs à ressorts et éléments de fixation structurels convertissent l’énergie électrique en mouvement et transmettent les forces au sein du système. En fonctionnement, ils s’apparentent à l’interaction entre les muscles, les tendons, les ligaments et le squelette des humains. Ils doivent faciliter des mouvements précis et transmettre des forces élevées, tout en fonctionnant de manière fiable sur des millions de remplacements de charges. La combinaison entre construction légère, espace de montage réduit, contraintes élevées et fonctionnalité reproductible en permanence est donc particulièrement exigeante.
Défis typiques :
- Contraintes cycliques élevées sur les articulations, paliers et transmissions
- Usure due aux mouvements et changements de charge permanents
- Forces et couples élevés en présence d’espace de montage et de poids réduits
- Contrainte liée à la température des entraînements, paliers et éléments de structures
- Exigences variées des effecteurs terminaux sensibles aux articulations de la hanche et du genou soumises à une contrainte élevée
- Durabilité des matériaux de construction légers et des éléments de fixation
Tâches d’essai typiques
ZwickRoell contribue au développement et à la validation des composants d’actionneurs et de transmission de force grâce aux essais de matériau, d’usure, de fatigue et de durabilité. Ils permettent d’évaluer les contraintes critiques de manière précoce et d’obtenir des preuves fiables de développement, de validation et d’applications en série ultérieures :
- Essais en température et environnementaux pour évaluer les composants sous contrainte thermique et pour les différents coefficients de dilatation des matériaux utilisés.
- Essais sur cordes et éléments de transmission de force en termes de force maximale, d’abrasion et d’usure.
- Essais sur paliers, articulations et transmissions pour étudier l’usure, la durabilité et le comportement sous charge cyclique.
- Concepts d’essai biomécaniques servant de base aux systèmes de robots humanoïdes
- Essais sur actionneurs allant des entraînements très précis sur les mains et les effecteurs terminaux aux articulations de la hanche et du genou soumises à une contrainte élevée, mettant l’accent sur la fiabilité et la durabilité.
- Essais de ressorts pour évaluer le comportement force/course et la résistance à la fatigue.
- Essais de matériaux employés sur des composants d’entraînement et structurels soumis à une contrainte élevée :
- Alliages d’aluminium pour structure porteuse et torse
- Alliages de titane pour composants à changements de charge importants, par exemple blocs de hanche ou axes d’articulation
- Acier inoxydable pour arbres, boulons et composants soumis à l’usure
- Matériaux en PEEK et CFC pour éléments structurels et porteurs légers et rigides
- Systèmes de protection des surfaces et systèmes anti-usure tels que les surfaces de glissement en PTFE, les lubrifiants solides et les revêtements DLC destinés à minimiser l’abrasion et l’usure des appariements des contacts en mouvement
- Alliages à mémoire de forme pour futurs concepts d’actionneur
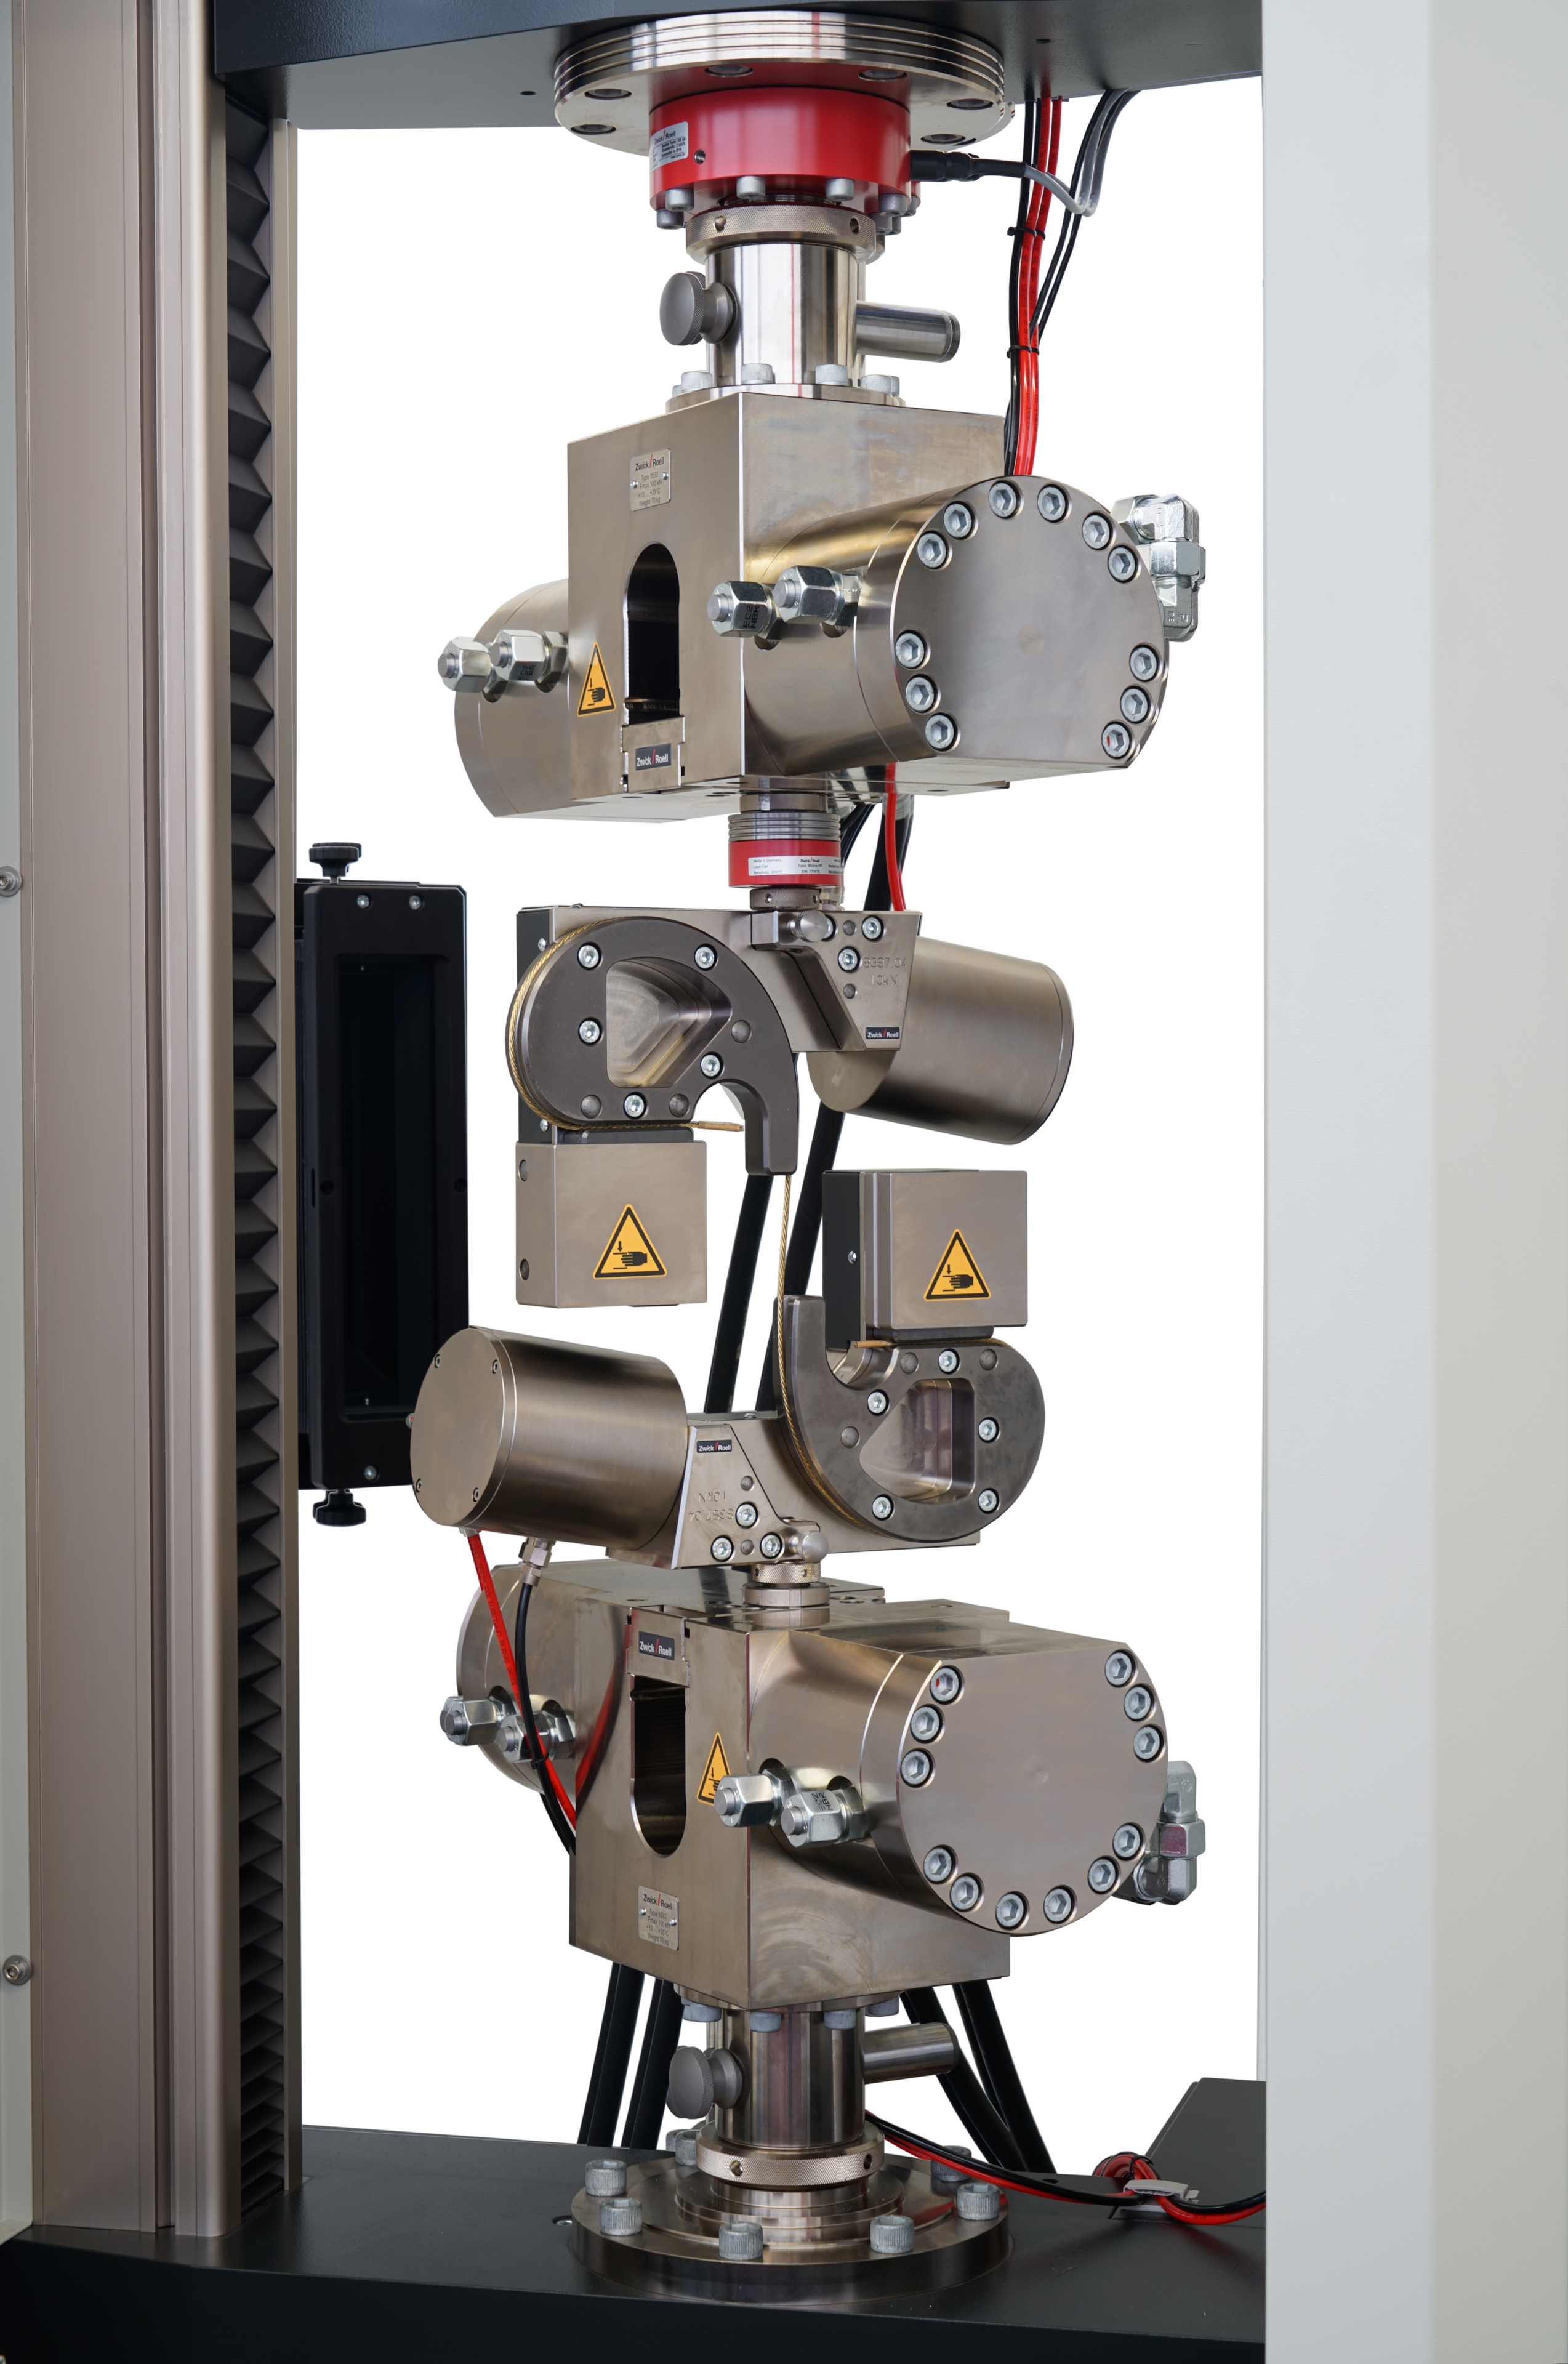
Essais de traction sur corde
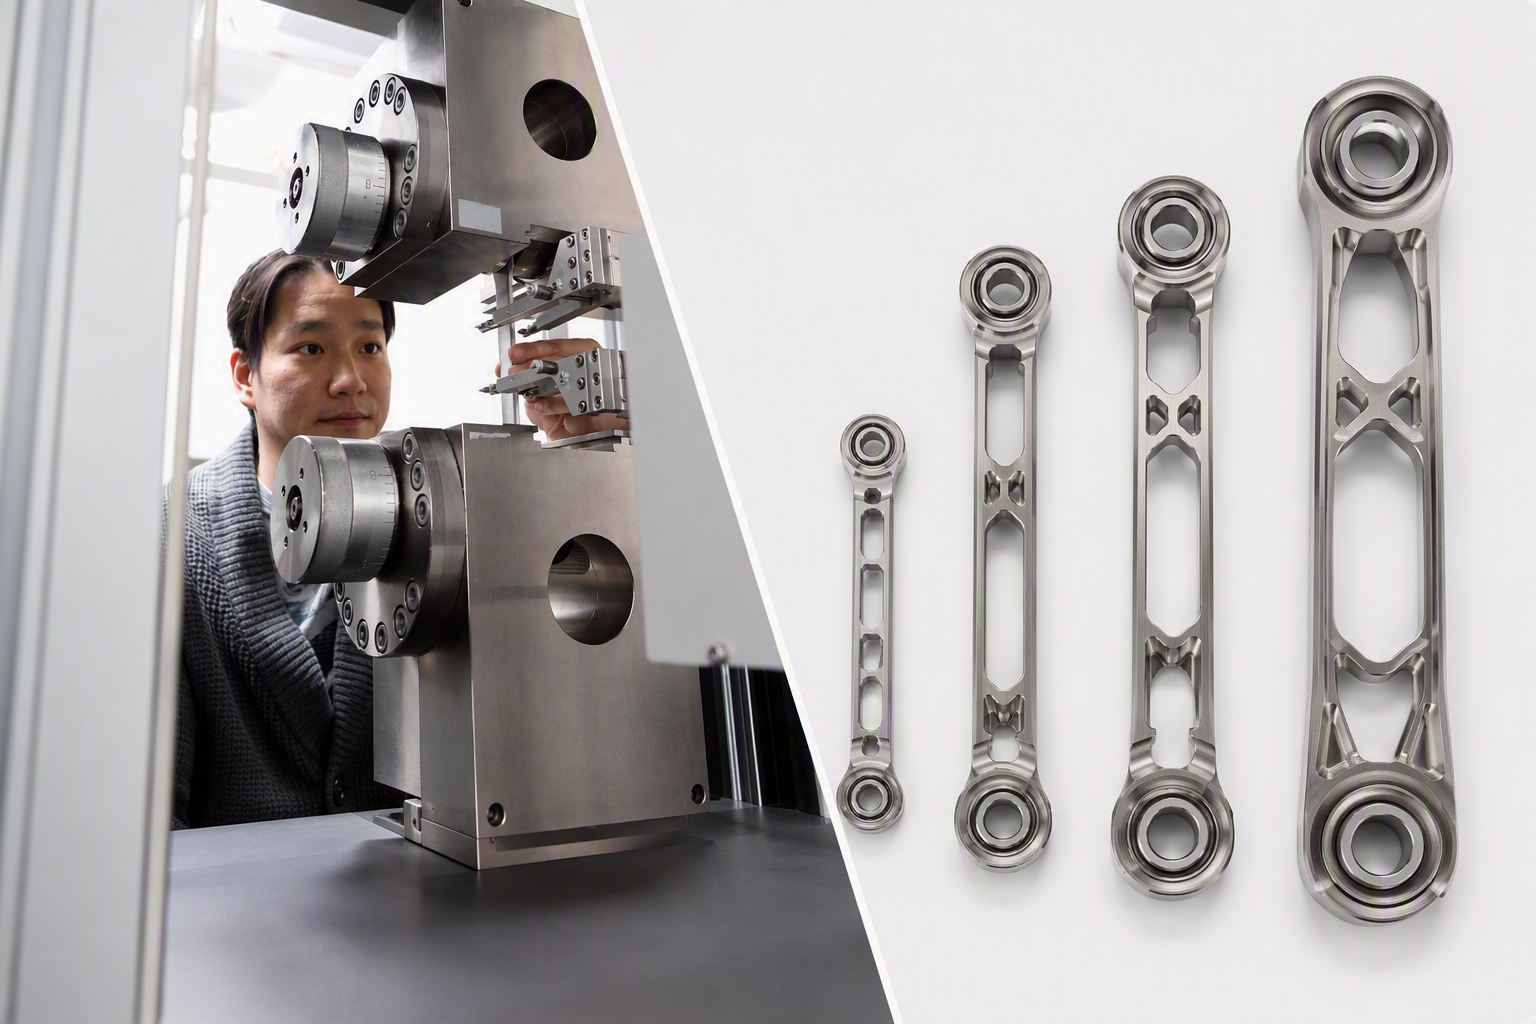
Résistance à la traction et propriétés du matériau
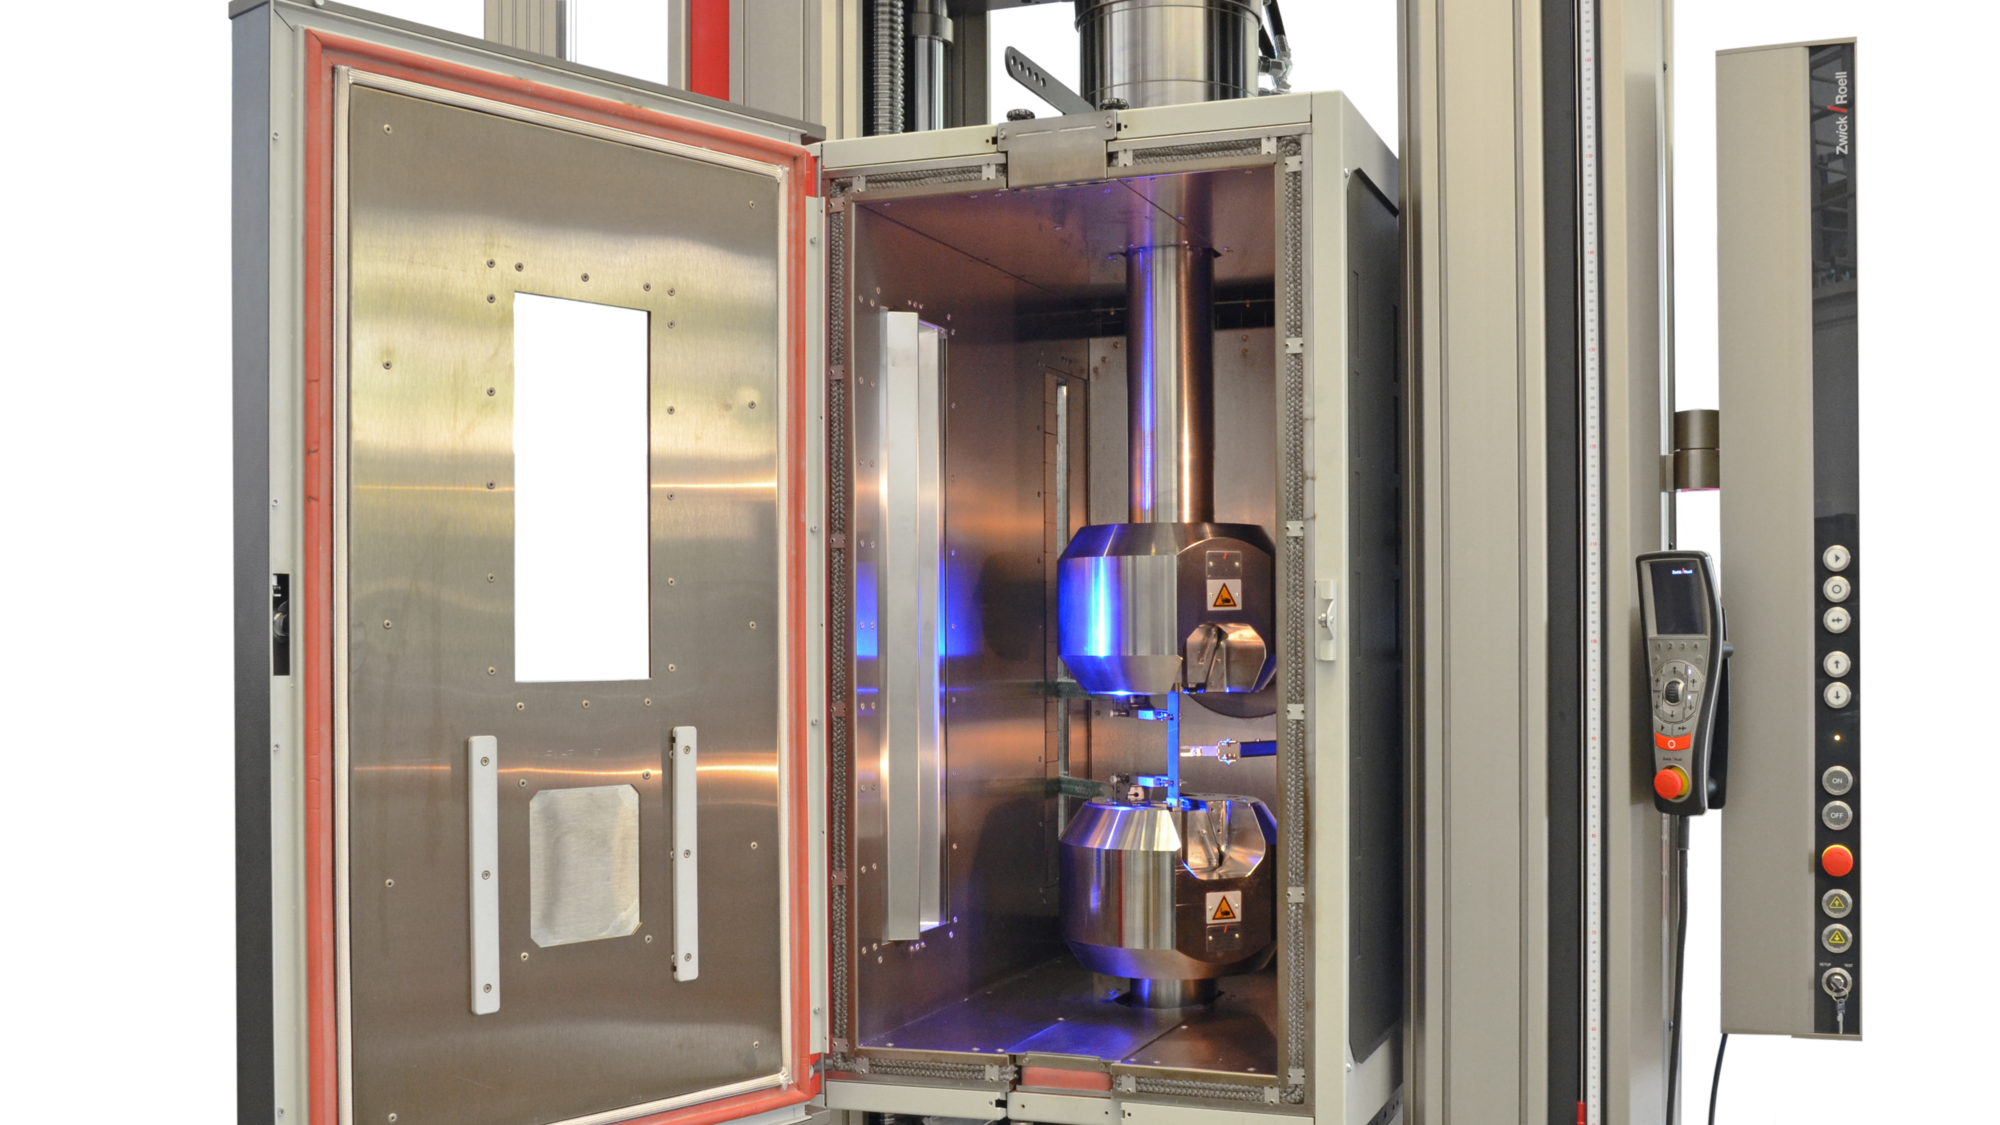
Essais sous contrainte thermique
Exemples de méthodes d’essai éprouvées de la biomécanique transposées aux robots humanoïdes
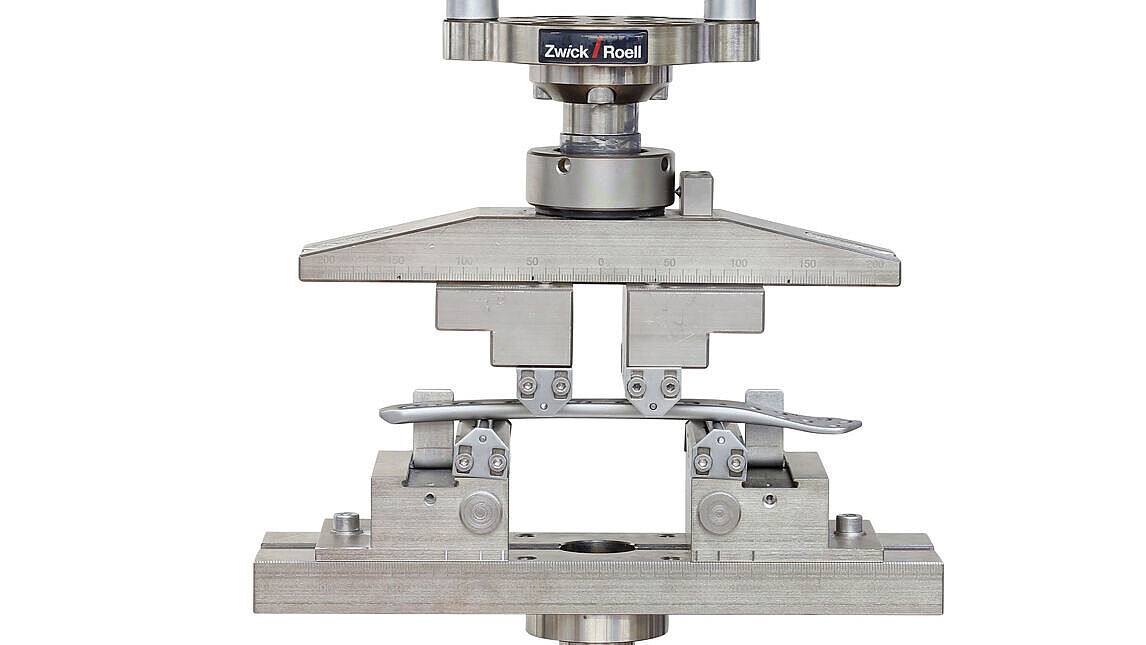
Essai de flexion 4 points
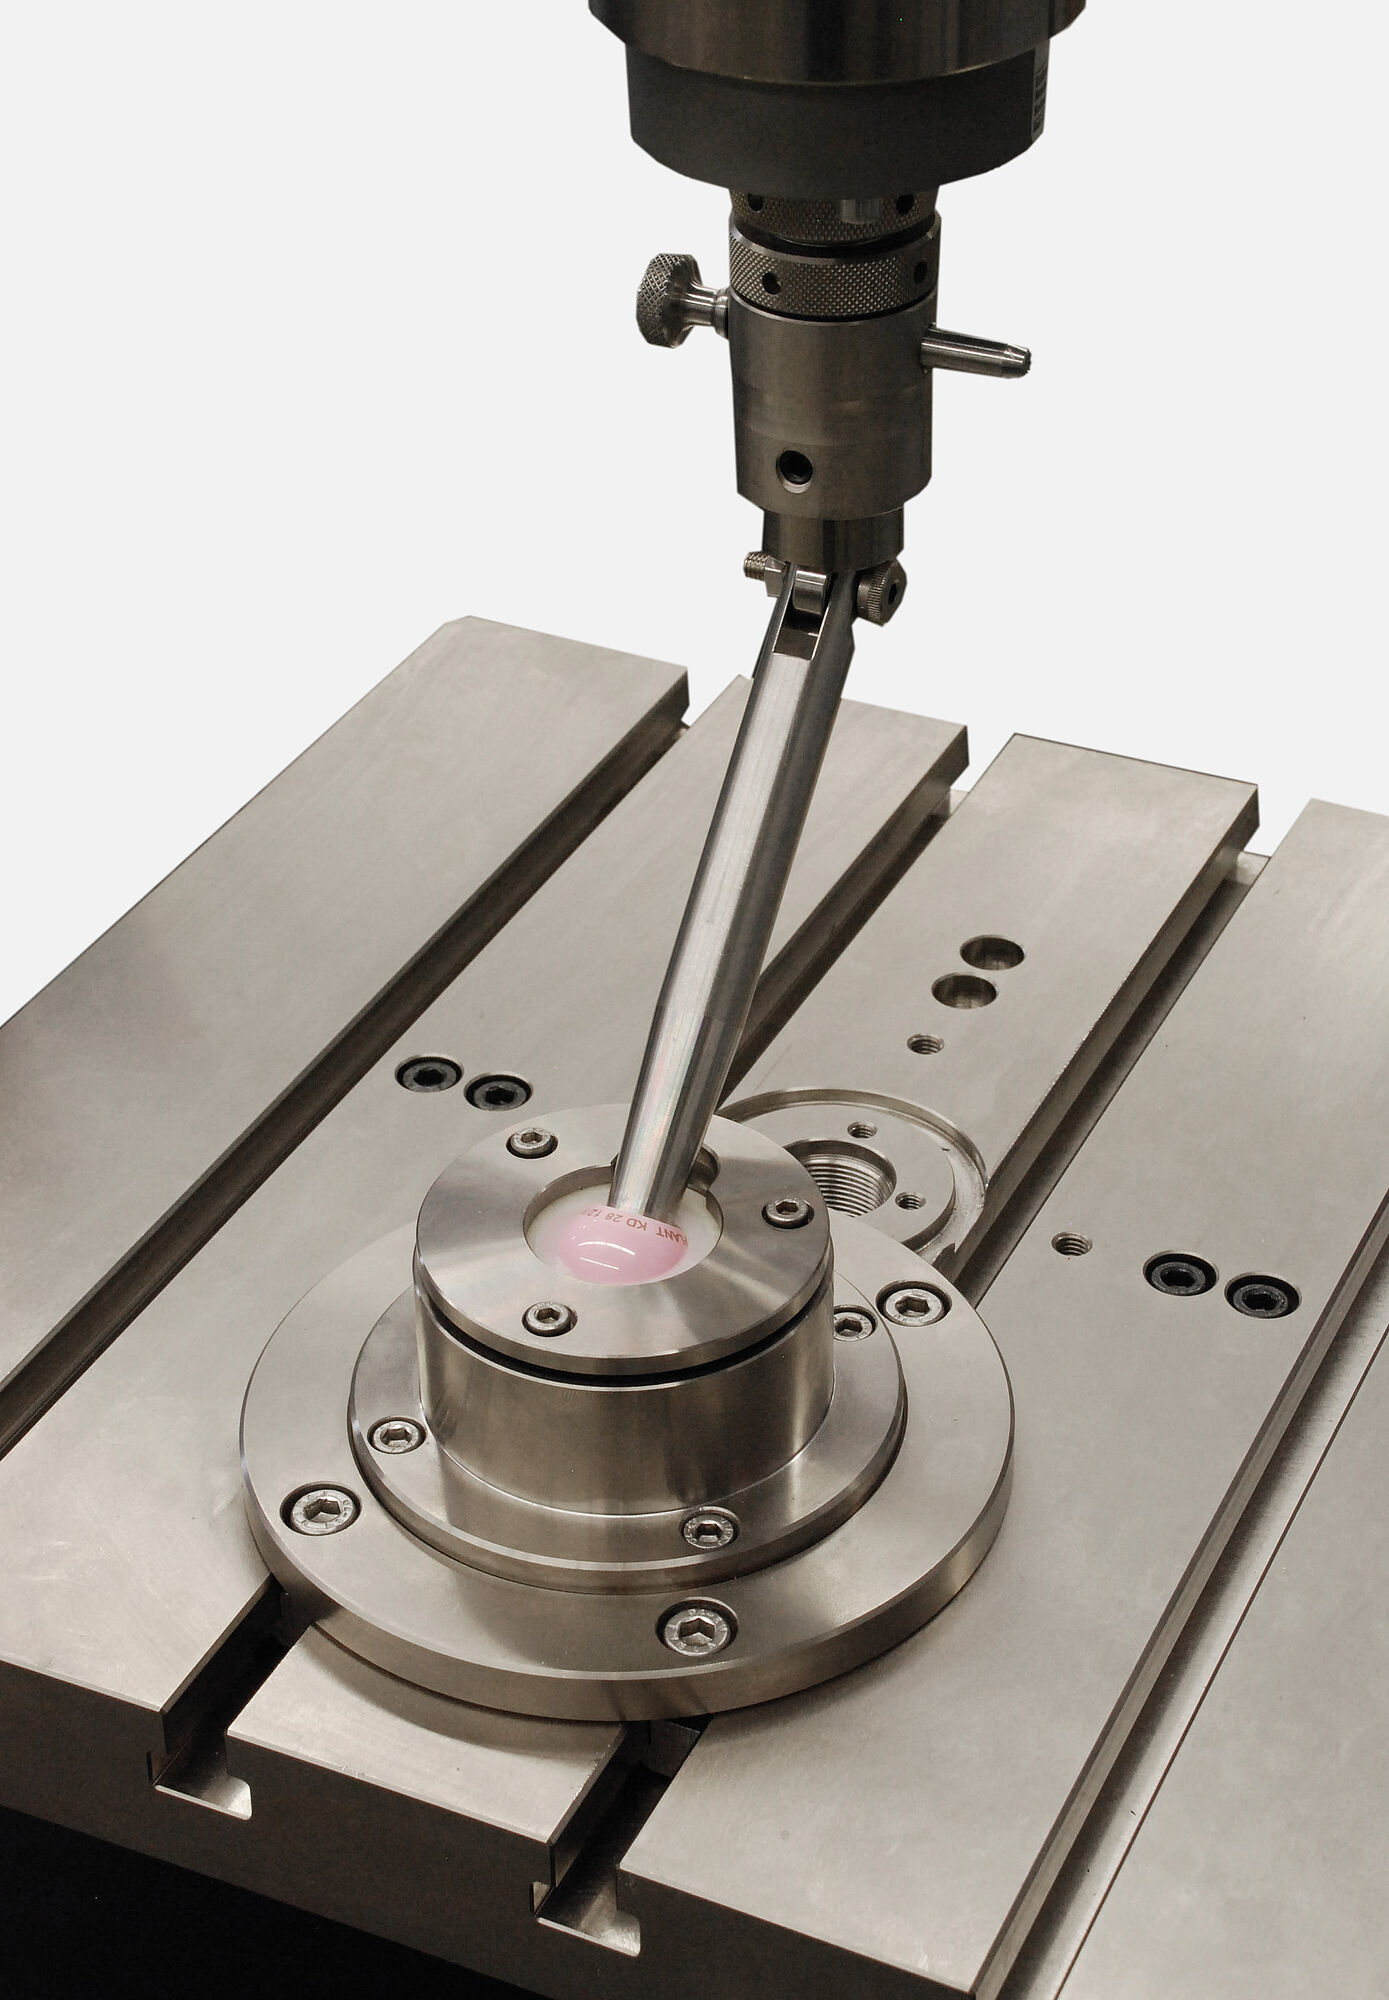
Essais de frottement et d’usure
Composants de boîtier et structurels
Les composants de boîtier et structurels protègent les systèmes internes des robots humanoïdes et constituent leur structure porteuse. Les cadres en aluminium, en acier ou en matériaux composites à fibres doivent garantir une solidité à toute épreuve, pour un poids le plus léger possible. À cela s’ajoutent les exigences en matière d’interaction avec les humains, notamment par le biais de surfaces semblables à la peau, d’enveloppes textiles ou de couches de protection pour les environnements exigeants.
Défis typiques :
- Rigidité et contraintes élevées au poids le plus faible possible
- Protection contre les températures, l’humidité, les produits chimiques et autres influences environnementales
- Résistance durable des revêtements, coques et matériaux de protection
- Interaction sécurisée entre humains et robots grâce à des matériaux adaptés aux surfaces et revêtements souples
Tâches d’essai typiques
ZwickRoell contribue au développement et à la validation des composants de boîtier et structurels grâce aux essais de matériau, sur revêtement, de collision et fonctionnels. Les essais permettent de démontrer la fiabilité des éléments de structure, des surfaces et des matériaux de protection en conditions d’utilisation réelles.
- Essais sur revêtements et surfaces en termes d’adhérence et de résistance, par exemple au moyen d’essais de pelage à 90°/180° ou d’essais de pelage en direction Z.
- Essais sur enveloppes textiles et matériaux de protection pour déterminer le comportement à l’abrasion, la résistance et l’allongement. Il s’agit notamment des revêtements textiles et des matériaux fonctionnels destinés aux environnements d’utilisation spéciaux.
- Essais sur éléments de structure en matériaux composites à fibres pour évaluer les constructions légères soumises à une contrainte mécanique.
- Caractérisation des plastiques en tant que matière première pour les composants et surfaces au moyen d’essais d’indice de fluidité
- Caractérisation des matériaux métalliques pour les composants structurels et de boîtier, notamment en termes de résistance, de comportement à la déformation ou de propriétés de transformation.
- Essais de collision et d’impact pour la simulation de chutes ou de collisions et l’examen des potentiels mécanismes de défaillance.
- Essais sur matériaux à revêtement souple tels que le silicone ou le TPU pour les applications impliquant des interactions directes entre humains et robots.
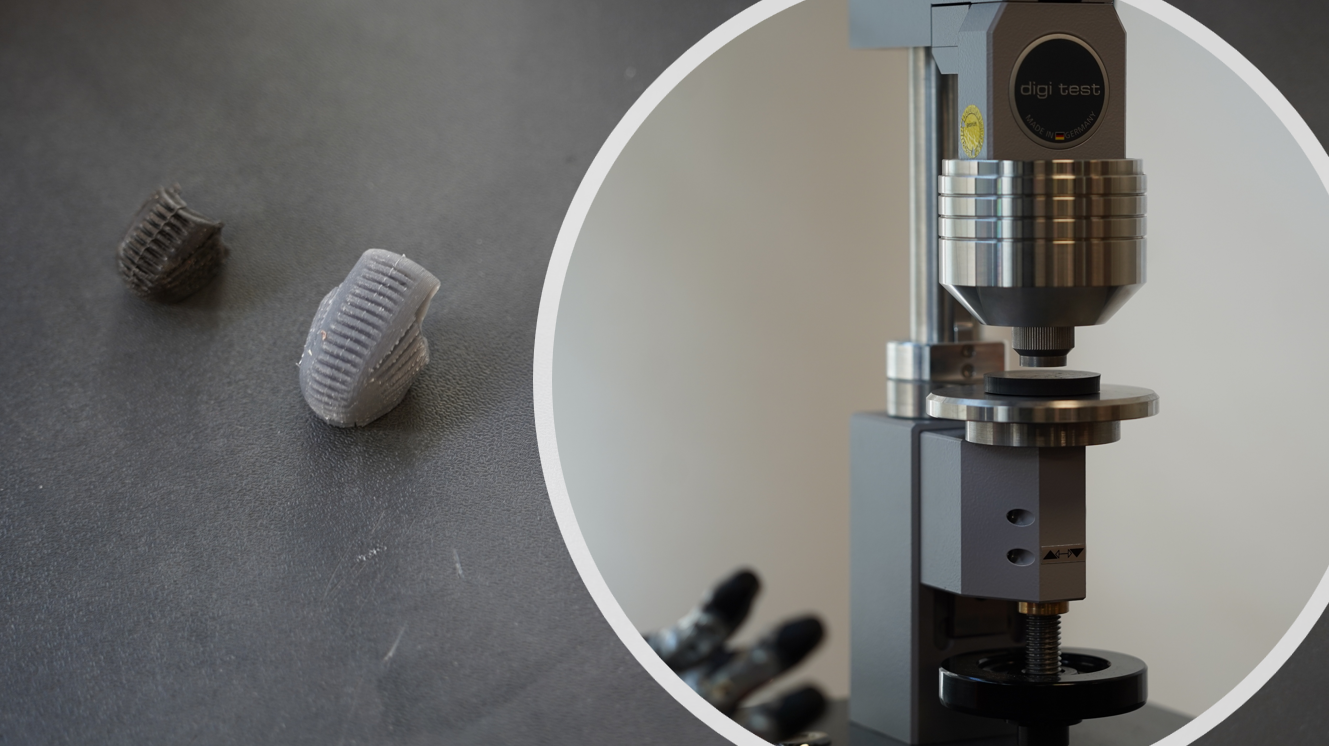
Essais de dureté Shore sur pièces en caoutchouc
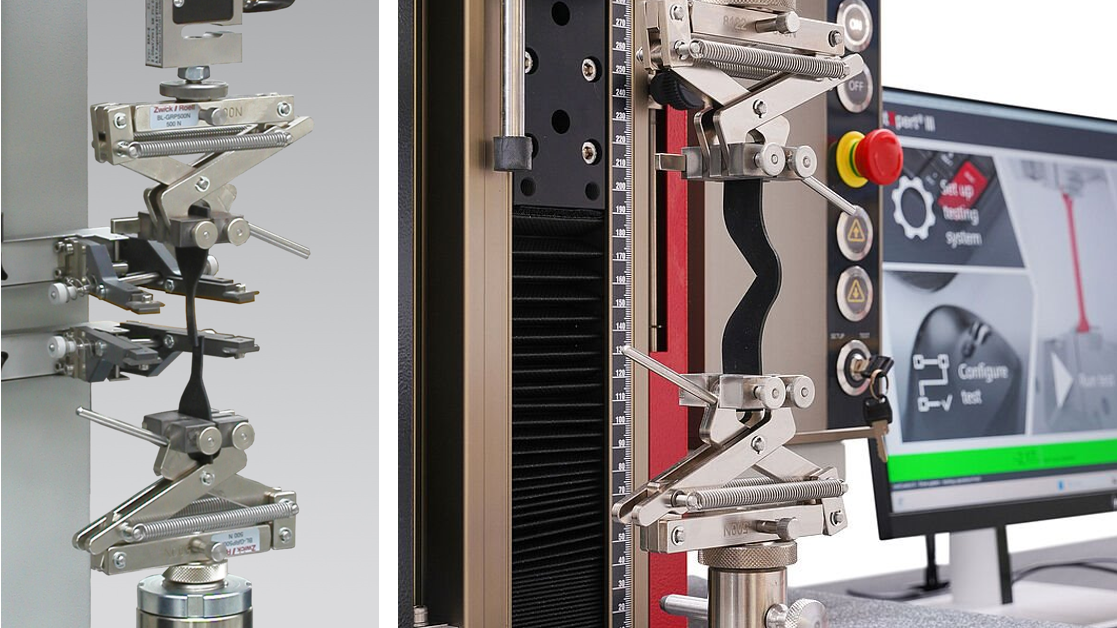
Essais de traction et de résistance à la déchirure
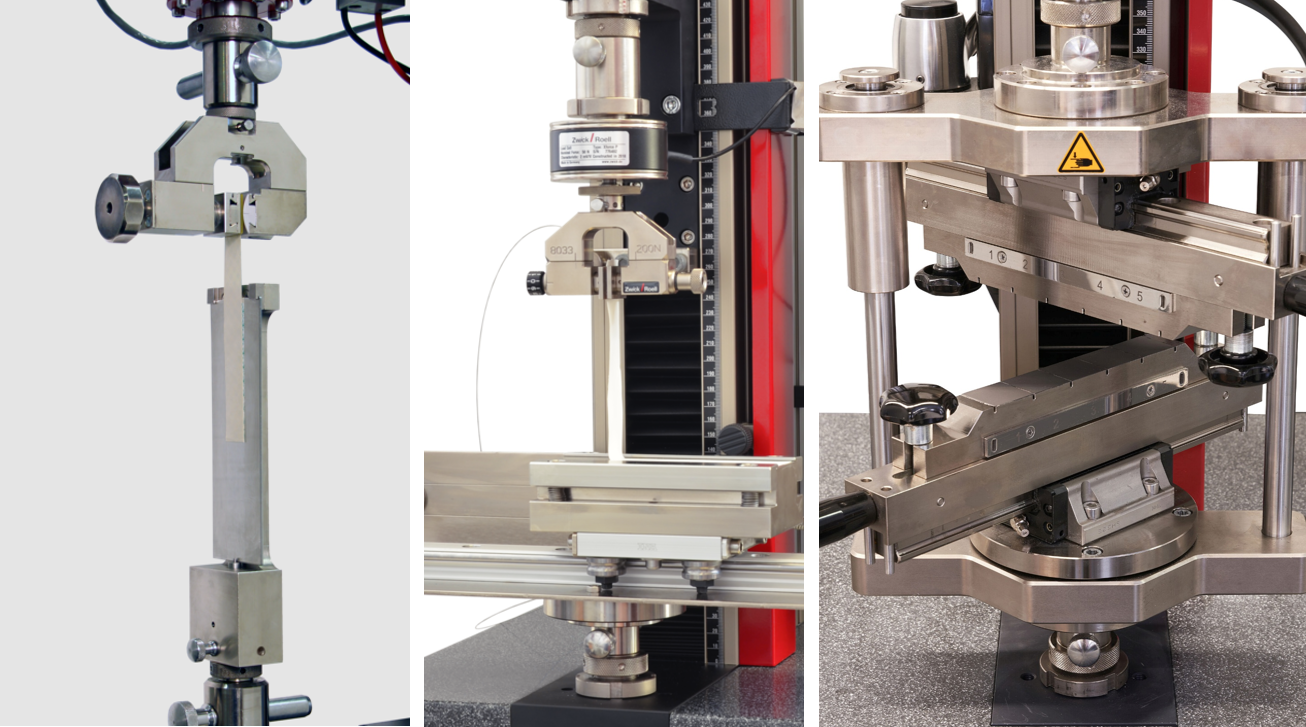
Essais de pelage à 90°/180° et essais de pelage en direction Z
Mains et effecteurs terminaux
Les mains et effecteurs terminaux permettent aux robots humanoïdes d'interagir avec leur environnement. Ils doivent saisir les objets en toute sécurité, doser précisément leur force et manipuler des objets aussi bien fragiles que lourds. Dans ce contexte, des exigences élevées en matière de précision, de répétabilité et de résistance à la fatigue se heurtent à un espace de montage souvent restreint.
Défis typiques :
- Transmission de force et commande de déplacement précises dans des espaces de montage restreints
- Préhension fiable d’objets très variés
- Répétabilité élevée pour une utilisation permanente
- Usure due aux cycles continus de mouvement et de charge
Tâches d’essai typiques
ZwickRoell contribue au développement et à la validation des mains et effecteurs terminaux grâce aux essais de force, fonctionnels et de durabilité. Ils permettent d’évaluer les fonctions de préhension de manière reproductible et d’identifier les contraintes critiques dès la phase de développement :
- Mesures de la force de préhension pour évaluer la manipulation et la transmission de force sûre pour la préhension des divers objets.
- Mesures de la force des doigts pour l’analyse des mouvements de préhension et de manipulation ainsi que de la fiabilité des actionneurs filigranes.
- Essais fonctionnels et de durabilité sur mains et effecteurs terminaux pour l’évaluation de l’usure, de la répétabilité et de la résistance à la fatigue sous charge cyclique. Ces essais sont particulièrement pertinents pour les applications impliquant des mouvements de préhension et de manipulation récurrents sur de longs intervalles.
Technologie capteur
Les capteurs permettent aux robots humanoïdes de percevoir leur environnement et garantissent la sécurité d’interaction avec les humains et les objets. Il s’agit notamment des capteurs de force et de pression ainsi que des capteurs directement intégrés aux composants ou aux surfaces.
Défis typiques :
- Mesure fiable des forces et charges de compression
- Fonctionnement durable des capteurs intégrés sous contrainte mécanique
- Sécurité de l’adhérence des capteurs dans les composants et surfaces
Tâches d’essai typiques
- Essais sur capteurs tactiles de force et de pression pour évaluer précision de mesure et fiabilité.
- Essais sur capteurs intégrés, par exemple des revêtements de capteur sur les mains ou d’autres composants, en termes d’adhérence, de comportement au décollement et de résistance à la fatigue.

Systèmes de données et systèmes énergétiques
Les systèmes de données et systèmes énergétiques alimentent les robots humanoïdes en énergie et garantissent la communication entre capteurs, commande et actionneurs. Les systèmes de batterie, mais aussi et surtout les câbles, connecteurs et modules électroniques doivent résister aux contraintes mécaniques permanentes.
Défis typiques :
- Approvisionnement énergétique fiable tout au long de la durée de vie
- Contraintes mécaniques des câbles et connecteurs dues aux mouvements permanents
- Résistance à la fatigue des composants et raccords électroniques
Tâches d’essai typiques
- Essais sur batteries pour évaluer les propriétés du matériau, la résistance mécanique et la fiabilité des systèmes de batterie.
- Essais sur câbles électriques et en fibre de verre en termes de force maximale, de contrainte de flexion et de torsion.
- Essais sur connecteurs pour déterminer les forces de maintien et de retrait.
- Essais sur modules électroniques (PCB) en matière de contrainte de flexion, comportement au pelage et d’assemblages collés.

Nous accompagnons fabricants, fournisseurs, organismes de recherche et équipes de développement dans l’identification des contraintes critiques, le choix des méthodes d’essai adaptées et la mise en place de processus d’essai reproductibles.
Quels composants de votre robot humanoïde doivent être testés ?
Échangez avec nos experts pour toute question en lien avec les essais de matériaux, les examens de durabilité, la validation des composants et les preuves liées à la sécurité s’appliquant aux systèmes de robots humanoïdes.
Sécurité et normes pour systèmes de robots humanoïdes
Le développement de robots humanoïdes progresse actuellement plus rapidement que la normalisation. Nombreux sont donc les fabricants qui choisissent actuellement de s’appuyer sur les réglementations existantes pour les robots et la sécurité des machines. Dans le même temps, une norme de sécurité spécifique aux systèmes de robots humanoïdes, la norme ISO 25875, est en cours d'élaboration.
Les points importants sont les suivants :
- ISO 13482 pour robots de service interagissant directement avec l’humain
- ISO 10218 pour systèmes de robots industriels
- ISO 12100 pour l’évaluation et la réduction des risques
- CEI 62061 pour la sécurité fonctionnelle des commandes liées à la sécurité
- ANSI RIA R15.08 pour systèmes de robots mobiles
- ISO/CD 25785-1 pour robots mobiles stables dynamiques (en développement)
Ces réglementations se concentrent toutes sur la résistance à la fatigue, le comportement à l’usure, la résistance du matériau, la résistance aux agressions environnementales et la preuve du fonctionnement sûr tout au long du cycle de vie. Les essais de matériaux, fonctionnels et de durabilité revêtent ainsi une importance de plus en plus marquée dès les phases de développement préalables.
