
Testen van humanoïde robots en hun componenten
Humanoïde robots verlaten steeds vaker de onderzoekslabs en worden verder ontwikkeld voor industriële, logistieke en dienstverlenende toepassingen, en in de toekomst ook voor de zorg. Anders dan klassieke industriële robots werken ze in dynamische omgevingen, hebben ze interactie met mensen en combineren ze mechanica, elektronica, sensoren, software en energiesystemen tot één sterk geïntegreerd geheel. Dit leidt tot veeleisende testtaken in de volledige waardeketen.
Elke module moet betrouwbaar functioneren onder reële bedrijfsomstandigheden. Belastingen door beweging, lastwissels, omgevingsfactoren en potentiële valpartijen stellen hoge eisen aan veiligheid, betrouwbaarheid en levensduur.
ZwickRoell ondersteunt fabrikanten, toeleveranciers, onderzoeksinstellingen en ontwikkelingsteams bij het testen van materialen, onderdelen en functies voor humanoïde robotsystemen. Voor materiaalontwikkeling en kwaliteitscontrole bestaan testoplossingen die afgestemd zijn op de toepassing, de testtaak en de ontwikkelingsfase.
Belangrijkste uitdagingen Actuatoren & krachtoverbrengingselementen Behuizing & structurele componenten Handen & eind-effectoren Sensoren Data- & energiesystemen Veiligheid & normen Vraag een adviesgesprek

De belangrijkste feiten in een oogopslag
- Voor humanoïde robots zijn testvereisten van toepassing uit robotica, de automobielindustrie, elektronica, batterijtechnologie, lichtgewicht constructie, biomechanica/orthopedie en materiaalonderzoek.
- De kritische testvereisten worden bepaald door slijtage, lastwissels, vallen en stoten, trillingen, omgevingsfactoren en veiligheidskritische interacties tussen mens en robot.
- Belangrijke testdomeinen zijn onder meer actuatoren, gewrichten, krachtoverbrenging, structurele componenten, eind-effectoren, sensoren, data- en energiesystemen.
- Levensduur-, vermoeiings-, materiaal-, functie- en veiligheidstests helpen om mogelijke faalmechanismen vroegtijdig te identificeren.
- Momenteel zijn nieuwe normen voor humanoïde robotica in ontwikkeling. Tegelijkertijd komen belangrijke richtlijnen uit bestaande normen voor robotica en machineveiligheid.
- ZwickRoell ondersteunt testtaken voor de volledige levenscyclus van het product – van onderzoek en ontwikkeling over validatie tot kwaliteitscontrole in de productie.
Waarom moeten humanoïde robots getest worden?
Humanoïde robotsystemen moeten veilig bewegen, betrouwbaar werken en over lange periodes constant presteren. Tegelijk worden ze blootgesteld aan hoge mechanische, thermische en omgevingsbelastingen. Tests vormen de basis om het materiaalgedrag, de betrouwbaarheid van componenten en de naleving van veiligheidseisen onder realistische gebruiksomstandigheden aan te tonen.
Belangrijkste uitdagingen:
- Veiligheid in omgevingen waar mens en robot samenwerken: Humanoïde robots worden steeds vaker ingezet op plaatsen waar mensen werken, wonen of verzorgd worden. Daardoor wordt het steeds belangrijker om krachten, bewegingen en mogelijke faalscenario’s te beheersen.
- Betrouwbaarheid bij een lange levensduur: Gewrichten, tandwielkasten, sensoren en actuatoren moeten op lange termijn betrouwbaar functioneren en hun eigenschappen behouden, zelfs na miljoenen lastwissels.
- Vermoeiing en duurzaamheid: Lopen, dragen, grijpen en balanceren veroorzaken continue cyclische belastingen die tot materiaalvermoeiing en slijtage kunnen leiden.
- Vallen en stoten: Anders dan stationaire systemen lopen humanoïde robots het risico om te vallen. Structurele componenten en verbindingen moeten de daarbij optredende belastingen kunnen weerstaan.
- Omgevings- en temperatuurinvloeden: Temperatuurschommelingen door omgevingsomstandigheden en de warmte die actuatoren en elektronische componenten tijdens de werking zelf ontwikkelen, beïnvloeden materialen, elektronica en mechanische onderdelen. Daarnaast kunnen vocht, stof, corrosieve stoffen of straling de functionaliteit, levensduur en betrouwbaarheid verder beïnvloeden.
- Ontbrekende normen of normen in ontwikkeling: De normalisatie voor humanoïde robotica wordt momenteel ontwikkeld. Fabrikanten moeten vandaag al robuust bewijsmateriaal op vlak van veiligheid en duurzaamheid kunnen leveren.
Actuatoren en krachtoverbrengingen
Actuatoren en krachtoverbrengingselementen vormen de basis van elke beweging van humanoïde robots. Elektromotoren, pneumatische cilinders, tandwielkasten, lagers, gewrichten, veer-dempersystemen en structurele verlengstukken zetten elektrische energie om in beweging en dragen krachten over binnen het systeem. Functioneel weerspiegelen ze het samenspel van spieren, pezen, ligamenten en skelet in het menselijk lichaam. Ze moeten nauwkeurige bewegingen toelaten, hoge krachten overbrengen en tegelijk betrouwbaar werken over miljoenen lastwissels. De combinatie van lichtgewichtbouw, beperkte inbouwruimte, hoge belastingen en de nood aan een constant reproduceerbare werking maakt dit bijzonder uitdagend.
Typische uitdagingen:
- Hoge cyclische belastingen op gewrichten, lagers en tandwielen
- Slijtage door voortdurende beweging en lastwissels
- Hoge krachten en koppels in combinatie met beperkte inbouwruimte en laag gewicht
- Thermische belasting van aandrijvingen, lagers en structurele onderdelen
- Een breed spectrum aan vereisten, van zeer gevoelige eind-effectoren tot zwaar belaste heup- en kniegewrichten
- Duurzaamheid van lichtgewicht materialen en verbindingselementen
Typische testtaken
ZwickRoell ondersteunt de ontwikkeling en validatie van actuatoren en krachtoverbrengingsonderdelen met materiaal-, slijtage-, vermoeiings- en levensduurtests. Zo kunnen kritische belastingen in een vroeg stadium geëvalueerd worden en kan betrouwbaar bewijsmateriaal verzameld worden voor ontwikkeling, validatie en latere toepassingen in serieproductie:
- Temperatuur- en omgevingstests om componenten onder thermische belasting te evalueren, ook wanneer de gebruikte materialen verschillende uitzettingscoëfficiënten hebben.
- Testen van touwen en krachtoverbrengingselementen op maximale kracht, abrasie en slijtage.
- Tests op lagers, gewrichten en tandwielen om slijtage, levensduur en gedrag onder cyclische belasting te testen.
- Biomechanische testconcepten als basis voor humanoïde robotsystemen
- Actuatortests van uiterst nauwkeurige aandrijvingen in handen en eind-effectoren tot zwaar belaste heup- en kniegewrichten, met de nadruk op capaciteit en levensduur.
- Veertests om het kracht/verplaatsingsgedrag en de vermoeiingsgrenzen te evalueren.
- Materiaaltests op materialen voor zwaar belaste aandrijvingen en structurele componenten:
- Aluminiumlegeringen voor de draagstructuur en de romp
- Titaniumlegeringen voor componenten die aan hoge cyclische belastingen onderworpen worden, zoals heupblokken of gewrichts-assen
- Roestvast staal voor assen, bouten en aan slijtage blootgestelde componenten
- PEEK- en CFRP-materialen voor lichte, stijve structurele en dragende componenten
- Oppervlakte- en slijtagebeschermingssystemen, zoals PTFE-glijlagers, vaste smeermiddelen en DLC-coatings, om wrijving en slijtage in bewegende contactvlakken te minimaliseren.
- Vormgeheugenlegeringen voor toekomstige actuatorconcepten
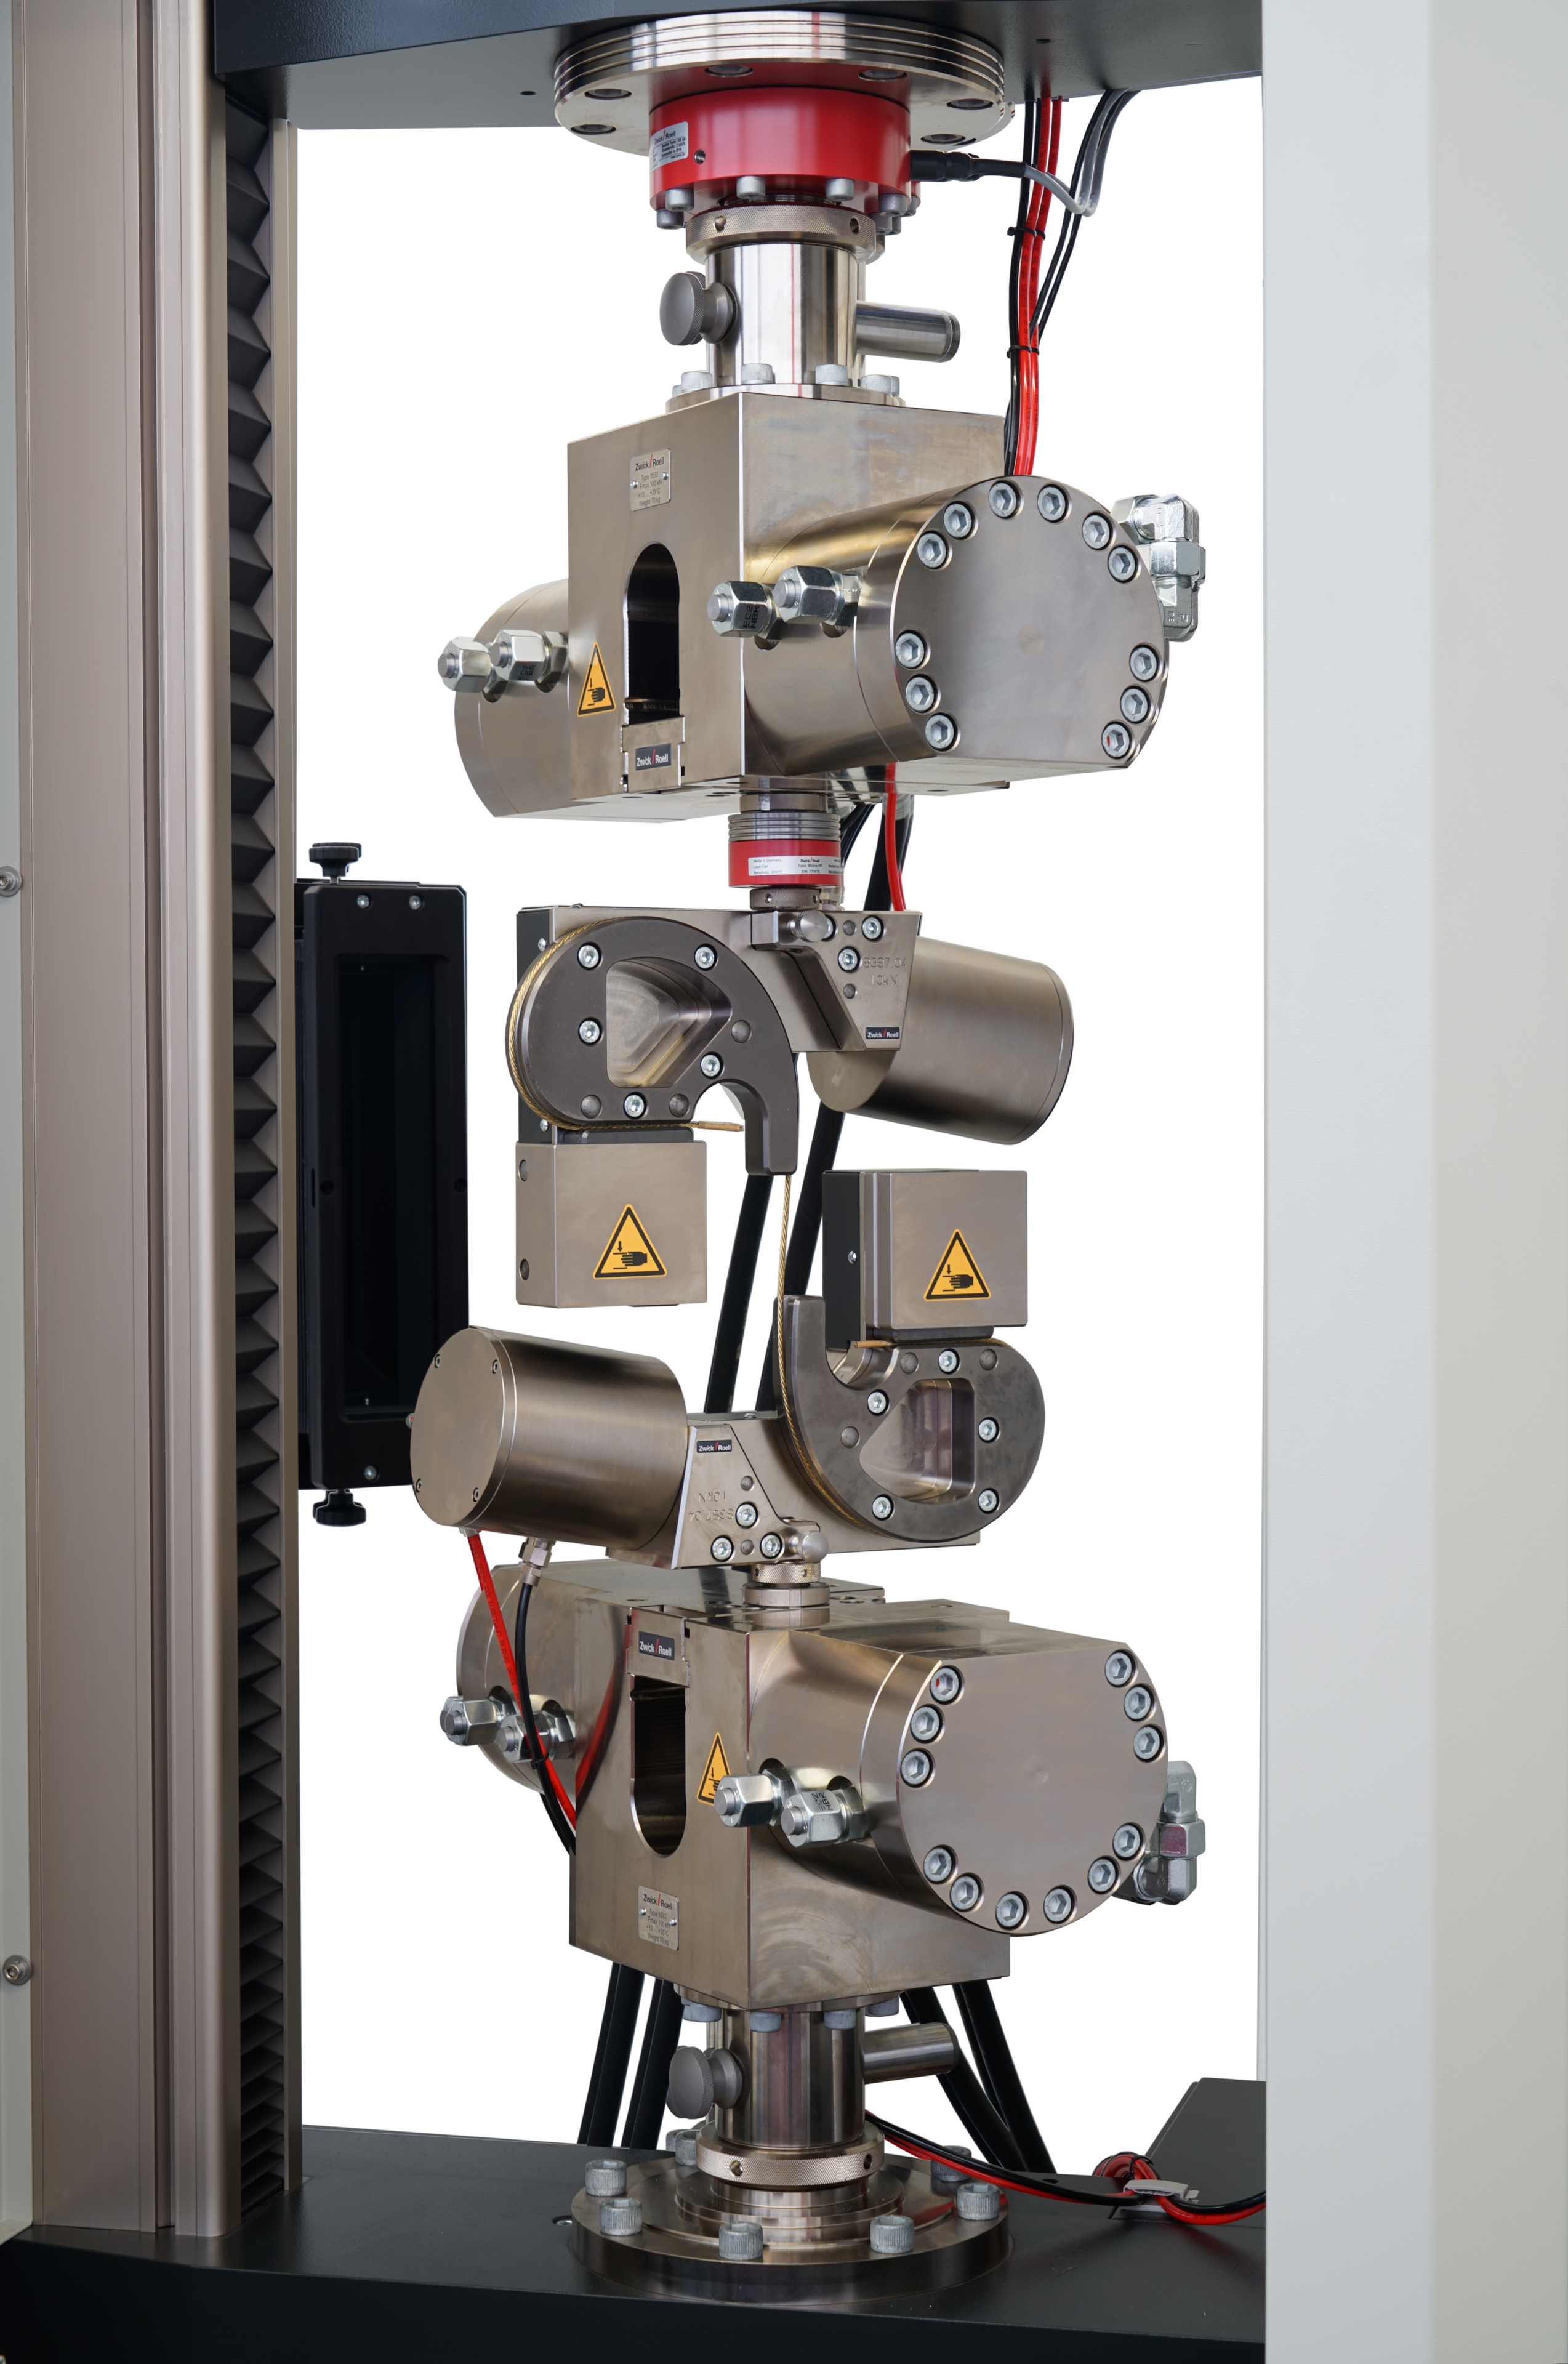
Trektests op touwen
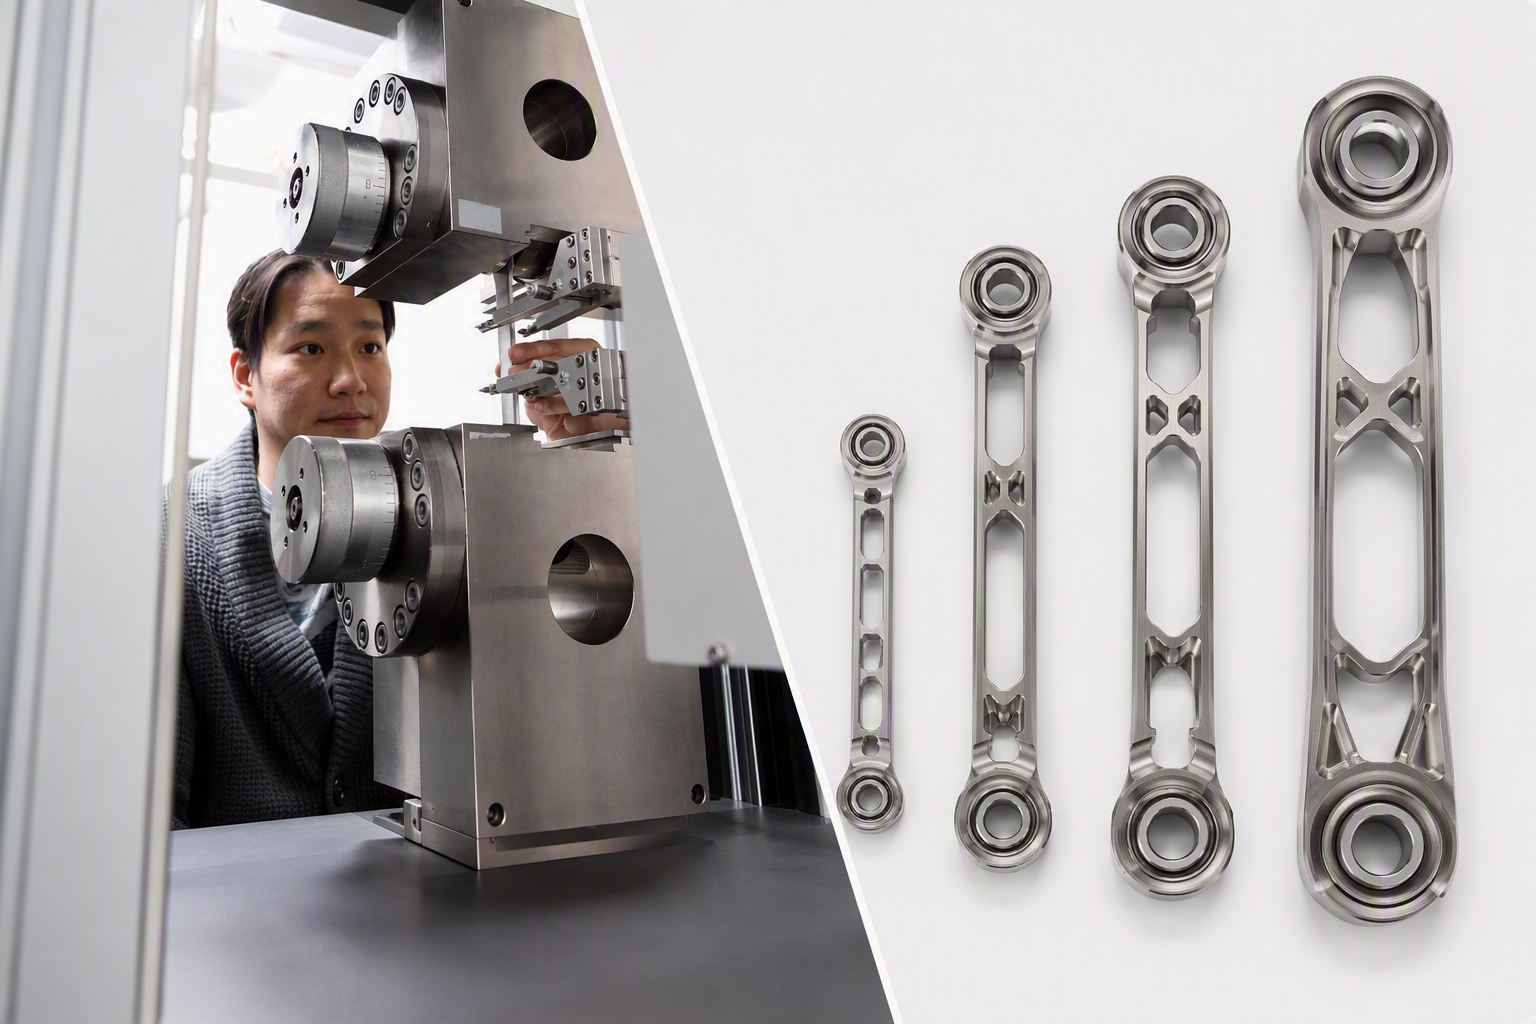
Treksterkte en materiaaleigenschappen
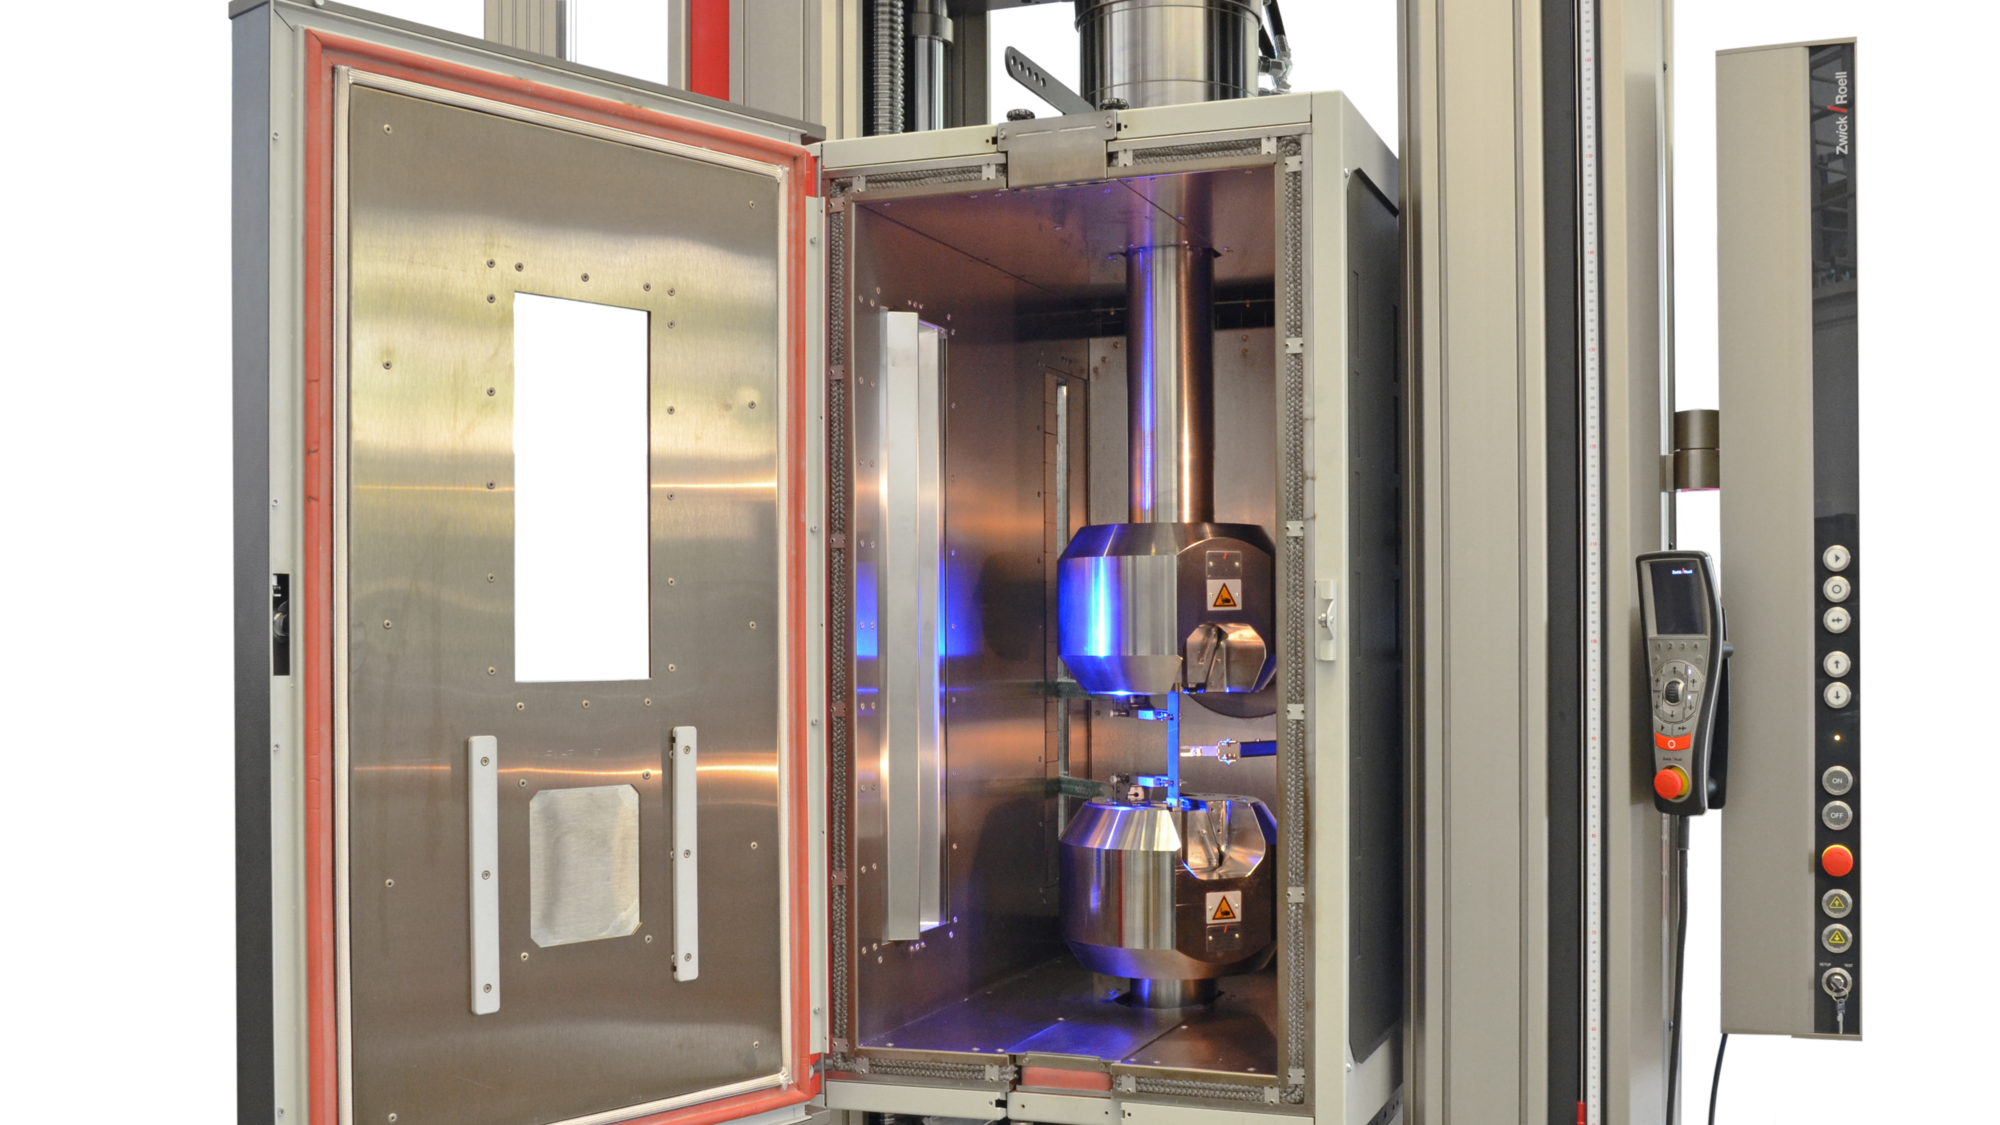
Testen onder thermische belasting
Voorbeelden van testmethoden uit de biomechanica toegepast op humanoïde robotica
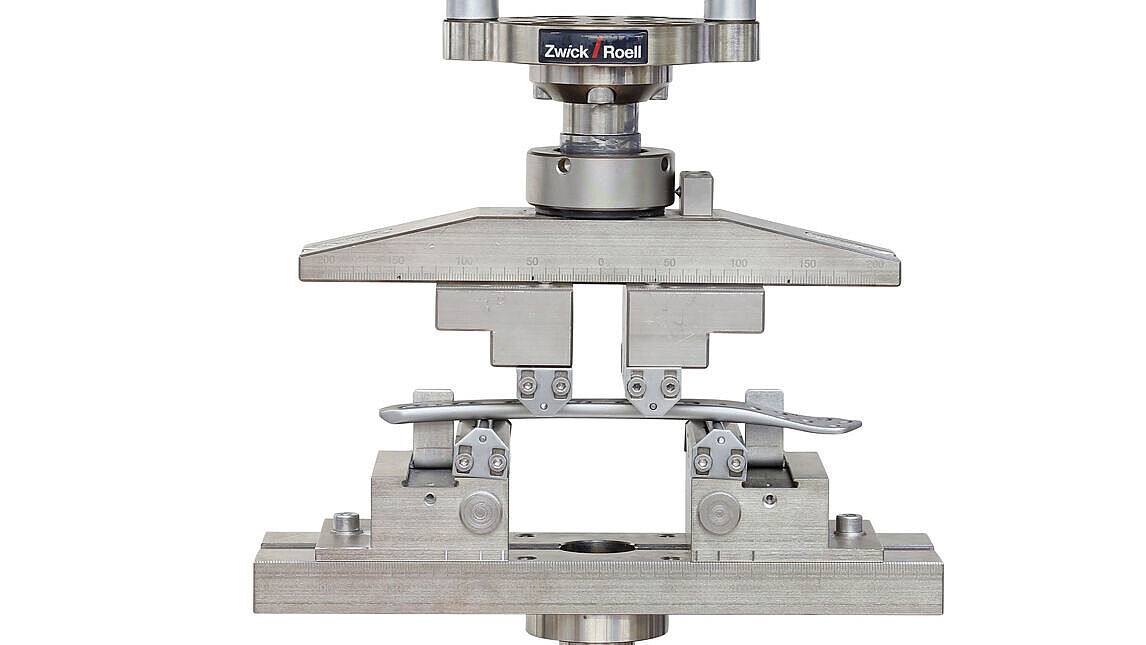
4-punts buigtest
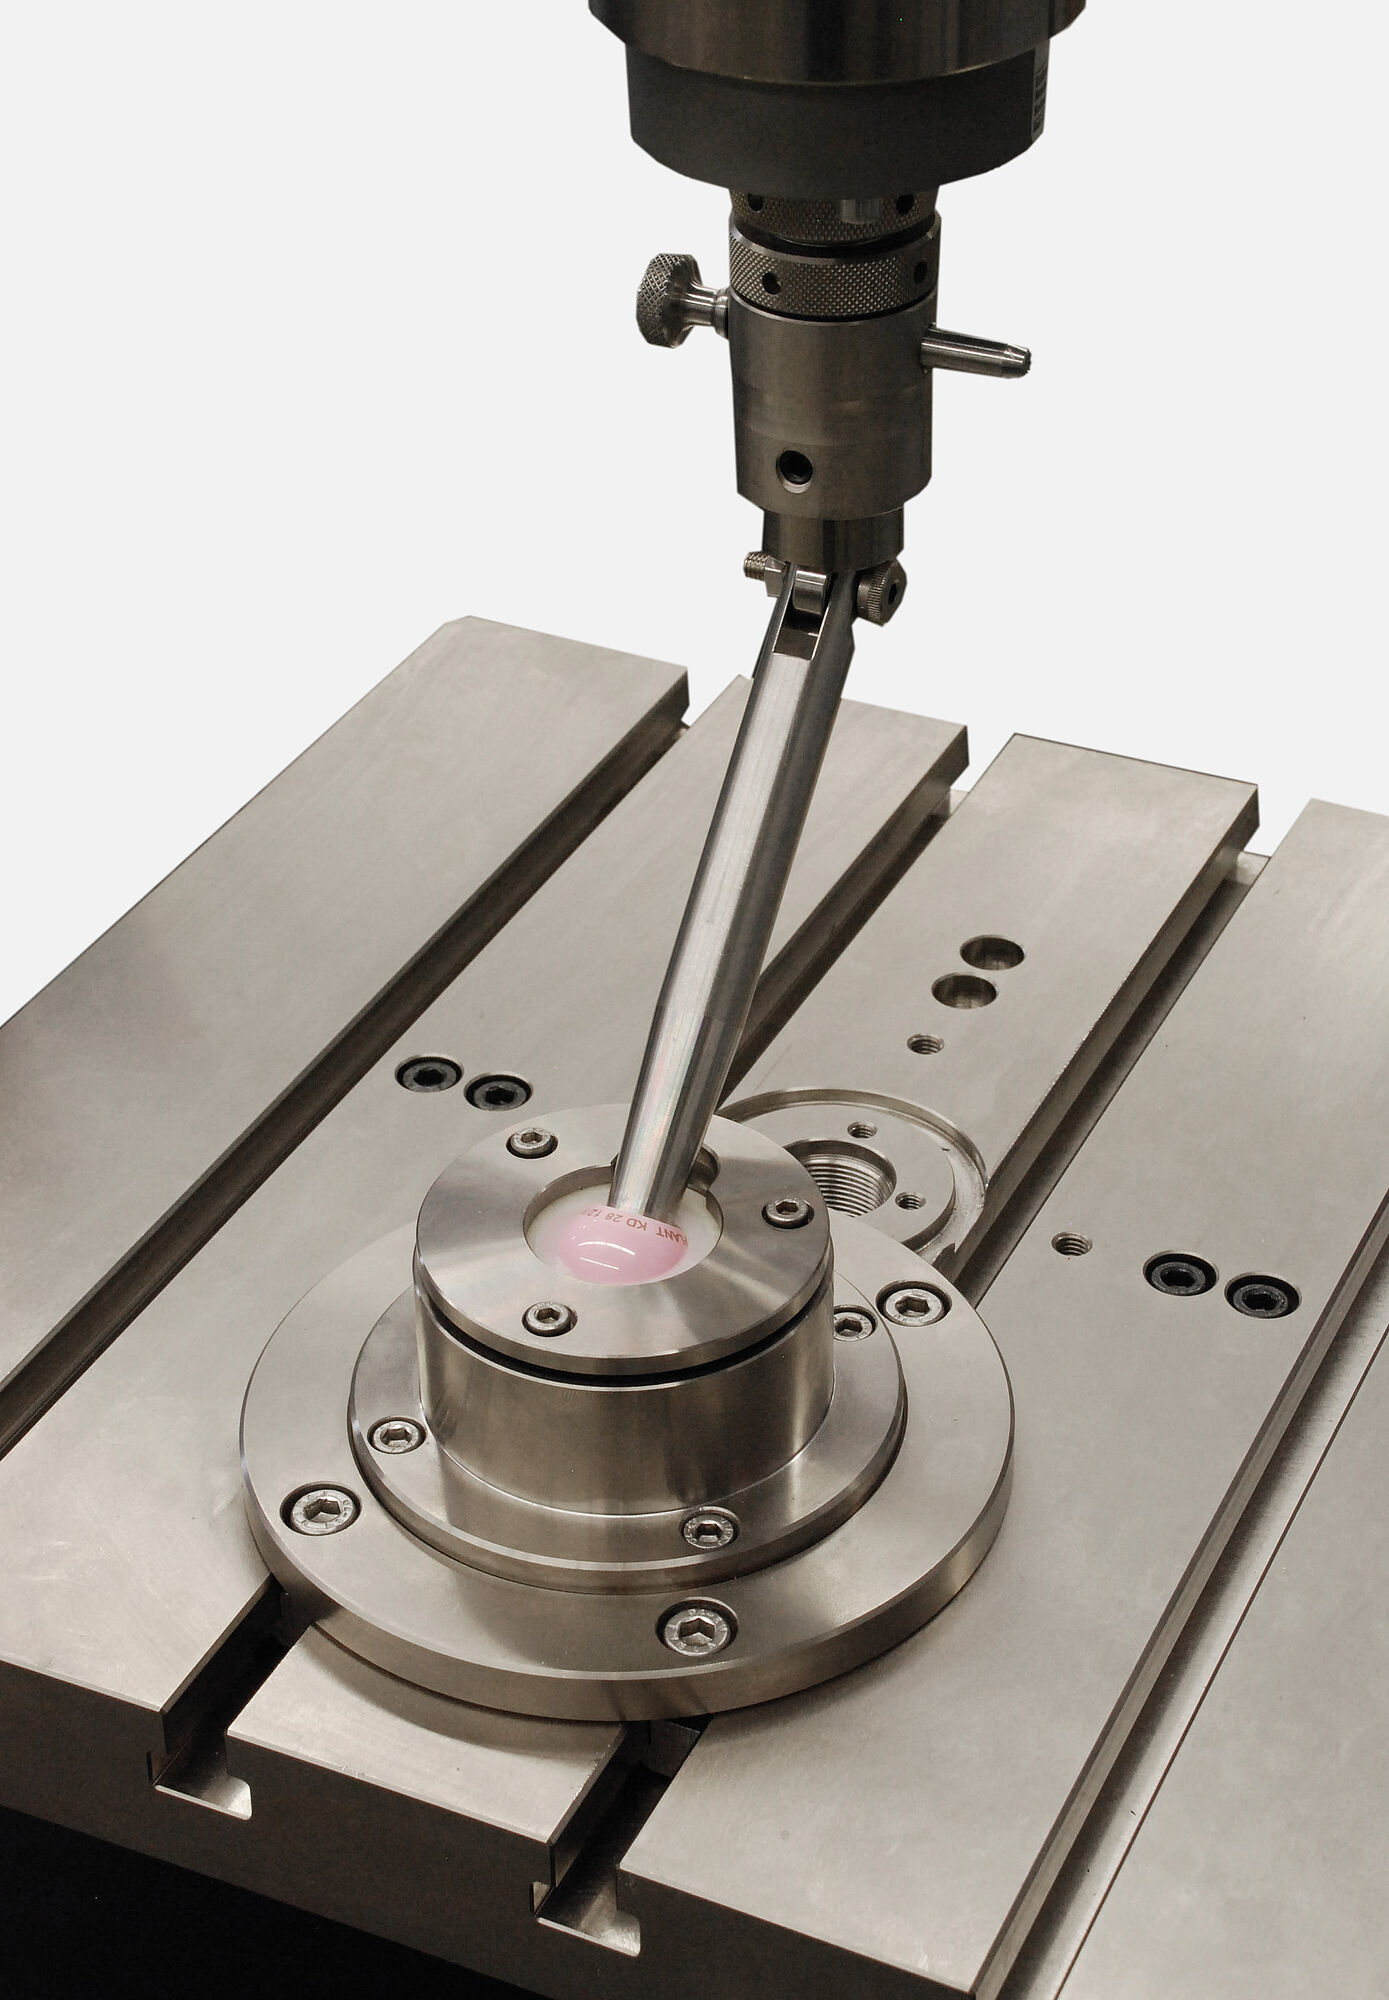
Wrijvings- en slijtagetests
Behuizing en structurele componenten
Behuizing en structurele componenten beschermen de interne systemen van humanoïde robots en vormen tegelijk hun dragende structuur. Frames van aluminium, staal of vezelversterkte composieten moeten een hoge stijfheid hebben bij een zo laag mogelijk gewicht. Daarnaast gelden er eisen voor de interactie met mensen, bijvoorbeeld door huid-achtige oppervlakken, buitenmantels uit textiel of beschermlagen voor veeleisende omgevingen.
Typische uitdagingen:
- Hoge stijfheid en hoog draagvermogen bij een zo laag mogelijk gewicht
- Bescherming tegen temperatuur, vocht, chemicaliën en andere omgevingsinvloeden
- Duurzaamheid op lange termijn van coatings, buitenste lagen en beschermingsmaterialen
- Veilige interactie tussen mens en robot dankzij geschikte oppervlakte- en soft-skin-materialen
Typische testtaken
ZwickRoell ondersteunt de ontwikkeling en validatie van behuizing en structurele componenten met materiaal-, coating-, lichtgewichtbouw-, crash- en functietests. Tests helpen om het draagvermogen van structurele componenten, oppervlakken en beschermingsmaterialen onder realistische bedrijfsomstandigheden aan te tonen:
- Testen van coatings en oppervlakken op hechtsterkte en duurzaamheid, bijvoorbeeld met 90°/180°-peeltests of tests in Z-richting.
- Testen van buitenhuiden en beschermingsmaterialen uit textiel op abrasiegedrag, sterkte en rek. Dit omvat zowel bekleding als functionele materialen voor speciale toepassingsomgevingen.
- Testen van structurele componenten uit vezelversterkte composieten om lichtgewicht concepten onder mechanische belasting te evalueren.
- Karakterisering van kunststoffen als grondstof voor componenten en oppervlakken met melt flow tests
- Karakterisering van metalen voor structuur en behuizingscomponenten, bijvoorbeeld op sterkte, vervormingsgedrag of verwerkingseigenschappen.
- Crash- en impacttests om val- of botsingsscenario’s te simuleren en mogelijke faalmechanismen te onderzoeken.
- Testen van soft-skin-materialen zoals siliconen of TPU voor toepassingen met rechtstreekse interactie tussen mens en robot.
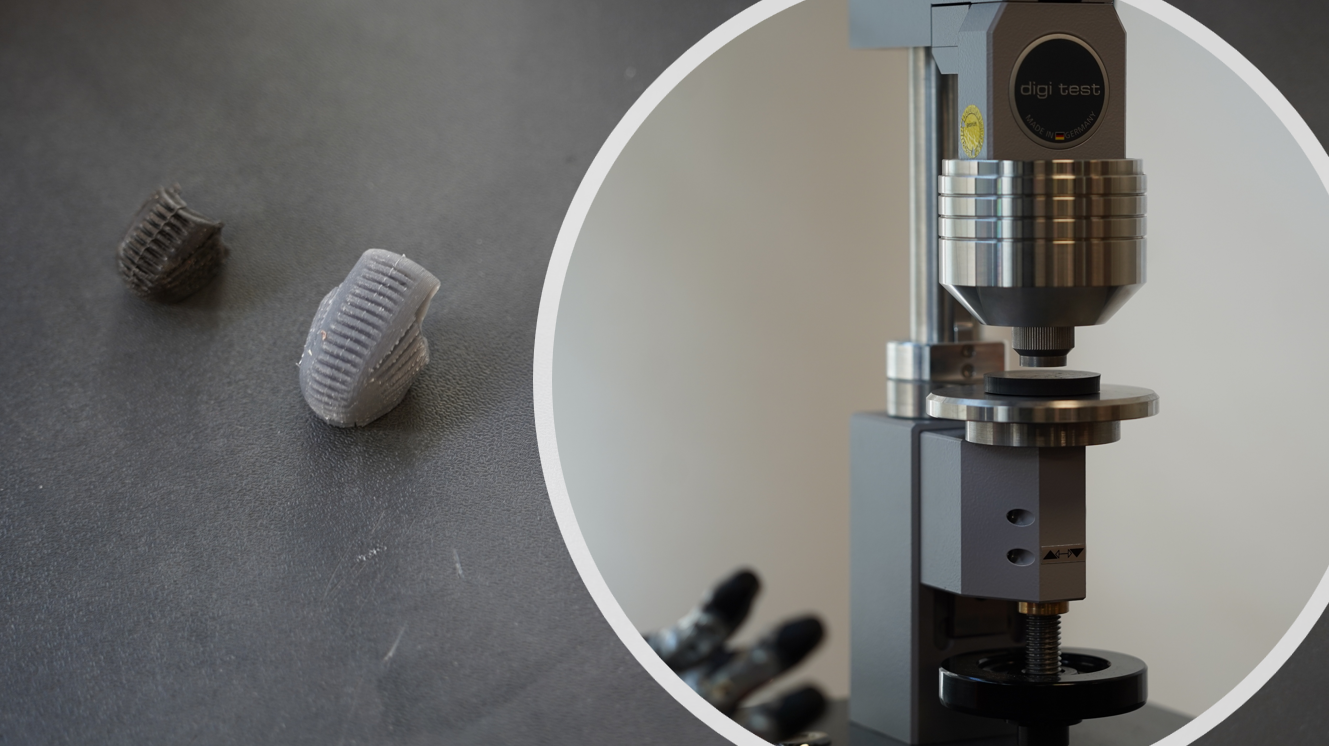
Shore hardheidsmeting op rubberen onderdelen
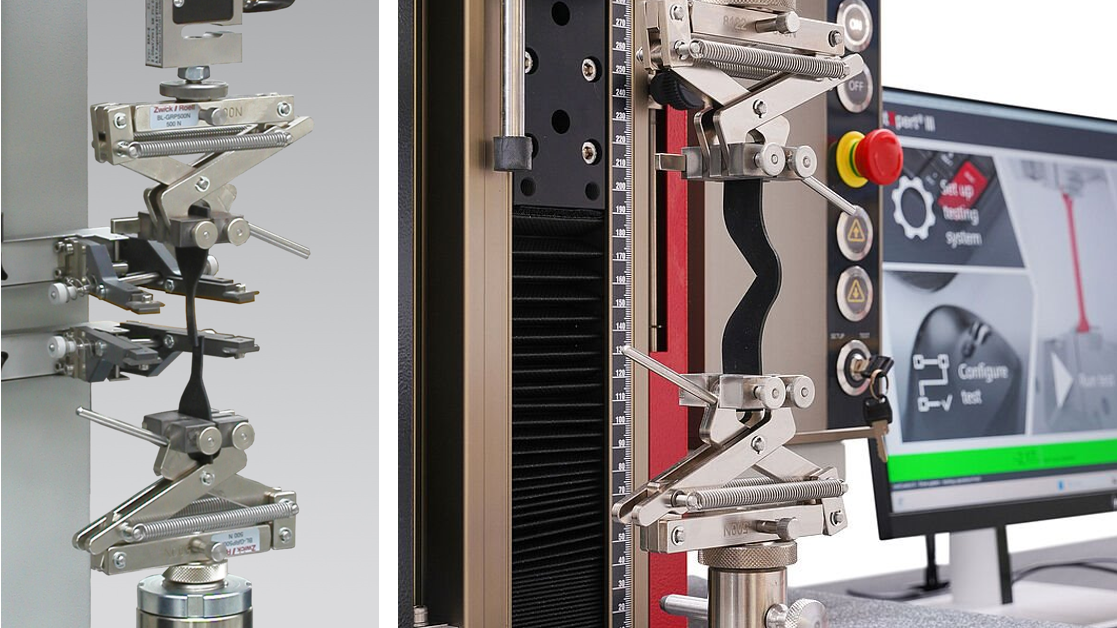
Trek- en scheurgroeitests
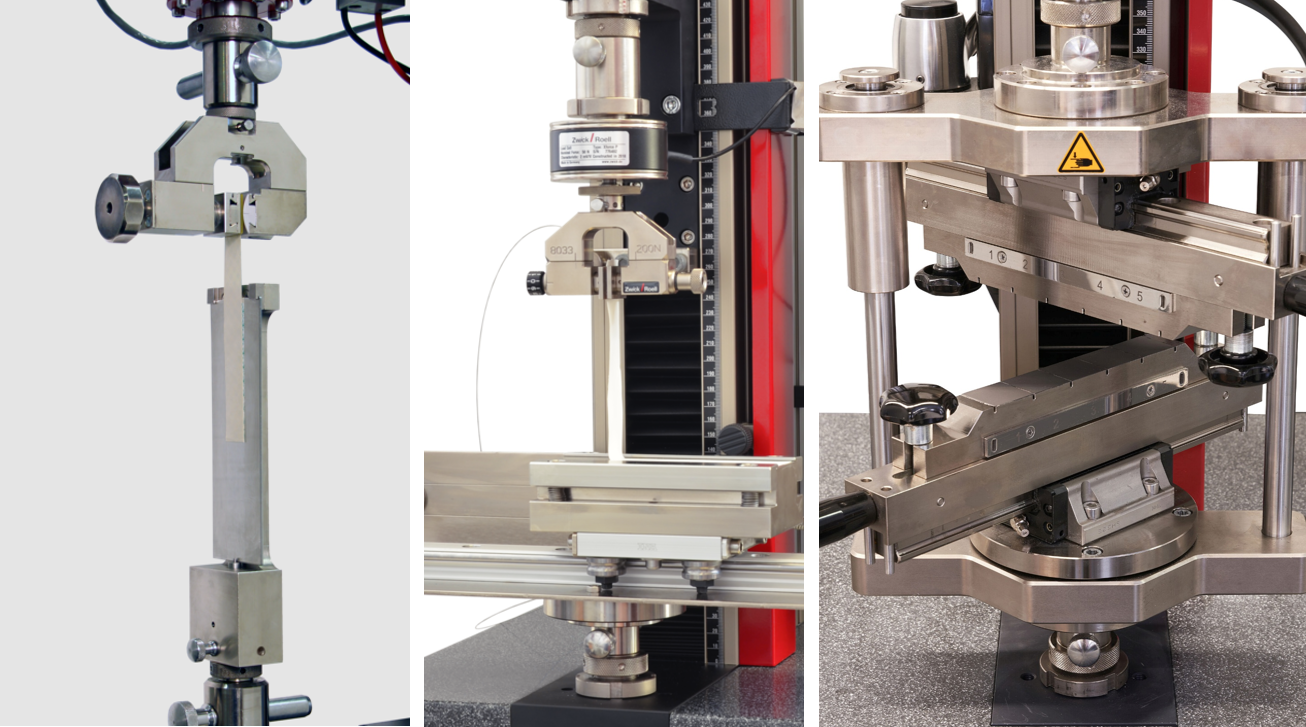
90°/180° peeltests en tests in Z-richting
Handen en eind-effectoren
Handen en eind-effectoren stellen humanoïde robots in staat om met hun omgeving te interageren. Ze moeten voorwerpen veilig kunnen vastgrijpen, nauwkeurige krachten kunnen uitoefenen en tegelijk zowel gevoelige als zware voorwerpen kunnen hanteren. Hoge eisen inzake nauwkeurigheid, herhaalbaarheid en vermoeiingssterkte gaan vaak gepaard met een beperkte inbouwruimte.
Typische uitdagingen:
- Nauwkeurige krachtoverbrenging en bewegingssturing in een beperkte inbouwruimte
- Betrouwbaar grijpen van uiteenlopende voorwerpen
- Hoge herhaalbaarheid bij continu gebruik
- Slijtage door voortdurende beweging en belastingscycli
Typische testtaken
ZwickRoell ondersteunt de ontwikkeling en validatie van handen en eind-effectoren met kracht-, functie- en levensduurtests. Zo kunnen grijpfuncties reproduceerbaar geëvalueerd worden en kritische belastingen al tijdens de ontwikkeling herkend worden:
- Grijpkrachtmetingen om veilig hanteren en krachtoverbrenging bij het grijpen van verschillende voorwerpen te evalueren.
- Vingerkrachtmetingen om afzonderlijke grijp- en manipulatiebewegingen en het draagvermogen van delicate actuatoren te analyseren.
- Functie- en vermoeiingstests op handen en eind-effectoren om slijtage, herhaalbaarheid en vermoeiingsgrens onder cyclische belasting te evalueren. Deze tests zijn bijzonder relevant voor toepassingen waarbij repetitieve grijp- en manipulatiehandelingen over lange periodes uitgevoerd worden.
Sensoren
Sensoren stellen humanoïde robots in staat om hun omgeving waar te nemen en veilig met mensen en voorwerpen te interageren. Daarbij worden onder andere kracht- en druksensoren gebruikt, of sensoren die rechtstreeks in componenten of oppervlakken geïntegreerd zijn.
Typische uitdagingen:
- Betrouwbare meting van krachten en drukbelastingen
- Blijvende werking van geïntegreerde sensoren onder mechanische belasting
- Betrouwbare hechting van sensoren in componenten en op oppervlakken
Typische testtaken
- Testen van tactiele kracht- en druksensoren om nauwkeurigheid en draagvermogen te evalueren.
- Testen van geïntegreerde sensoren, bijvoorbeeld sensorhuiden op handen of andere componenten, op hechtsterkte, peelgedrag en vermoeiingsgrens.

Data- & energiesystemen
Data- en energiesystemen voorzien humanoïde robots van energie en zorgen voor communicatie tussen sensoren, sturingen en actuatoren. Naast de batterijsystemen moeten vooral kabels, connectoren en elektronische modules op lange termijn bestand zijn tegen mechanische belastingen.
Typische uitdagingen:
- Betrouwbare energievoorziening voor de volledige levensduur
- Mechanische belastingen op kabels en connectoren door voortdurende beweging
- Vermoeiingsgrens van elektronische componenten en verbindingen
Typische testtaken
- Batterijtests om de materiaaleigenschappen, de mechanische belastbaarheid en de betrouwbaarheid van de batterijsystemen te evalueren.
- Testen van voedings- en glasvezelkabels op maximale kracht, buig- en torsiebelasting.
- Testen van connectoren om de houd- en uittrekkrachten te bepalen.
- Testen van elektronische printplaten (PCB’s) op buigbelasting, peelgedrag en lijmverbindingen.

We ondersteunen fabrikanten, toeleveranciers, onderzoeksinstellingen en ontwikkelingsteams bij het identificeren van kritische belastingen, het kiezen van geschikte testmethoden en het opzetten van reproduceerbare testprocessen.
Welke componenten van uw humanoïde robot moeten getest worden?
Praat met onze experts over materiaaltests, levensduurstudies, validatie van componenten en veiligheidsgerelateerde verificatie voor humanoïde robotsystemen.
Veiligheid en normen voor humanoïde robotsystemen
De ontwikkeling van humanoïde robotica gaat momenteel sneller dan de normering. Daarom baseren veel fabrikanten zich nu al op bestaande regelgeving uit de robotica en de machineveiligheid. Parallel wordt momenteel ISO 25785, een specifieke veiligheidsnorm voor humanoïde robotsystemen, ontwikkeld.
Relevante referentiepunten zijn onder andere:
- ISO 13482 voor servicerobots in de onmiddellijke nabijheid van mensen
- ISO 10218 voor industriële robotsystemen
- ISO 12100 voor risicobeoordeling en mitigatie
- IEC 62061 voor functionele veiligheid van veiligheidsgerelateerde besturingssystemen
- ANSI RIA R15.08 voor mobiele robotsystemen
- ISO/CD 25785-1 voor dynamisch stabiele mobiele robots (in ontwikkeling)
Wat deze normen gemeen hebben, is hun focus op vermoeiingsgrens, slijtagegedrag, materiaalsterkte, weerstand tegen omgevingsinvloeden en het aantonen van een veilige werking voor de volledige levenscyclus. Daardoor winnen materiaaltests, functietests en duurzaamheidstests al in de vroege ontwikkelingsfasen aan belang.
