
ヒューマノイドロボットとその構成部品の試験
ヒューマノイドロボットは研究室から実用化へと移行しつつあり、産業、物流、サービス指向の用途に加え、将来的には介護関連分野での利用も視野に入れた開発が進められています。従来の産業用ロボットとは異なり、これらのロボットは動的な環境で動作し、人と相互作用し、機械、電子機器、センサー、ソフトウェア、エネルギーシステムを高度に統合された全体システムに組み込んでいます。その結果、バリューチェーン全体にわたって、要求の厳しい試験作業が発生します。
各構成グループは、実際の運用条件下で確実に機能しなければなりません。移動、負荷変動、環境要因、および落下の可能性による負荷は、安全性、信頼性、および疲労寿命に高い要求が課せられます。
ツビックローエは、ヒューマノイドロボットシステムの材料、部品、機能の試験において、メーカー、サプライヤー、研究機関、開発チームを支援しています。材料開発から品質保証まで、アプリケーション、試験課題、開発段階に合わせてカスタマイズされた試験ソリューションが作成されます。
主な課題 アクチュエータと力伝達エレメント ハウジングと構造部品 ハンドとエンドエフェクタ センサー データとエネルギーシステム 安全と規格 ご相談はこちら

主なポイントを一覧でご紹介
- ヒューマノイドロボットは、ロボット工学、自動車産業、電子機器、バッテリー技術、軽量構造、生体力学/整形外科、材料試験など、様々な分野の試験要件を統合します。
- 重要な試験要件は、摩耗、負荷変化、落下や衝撃、振動、環境要因、および人間とロボット間の安全上重要な相互作用から生じます。
- 試験の主要分野には、アクチュエータ、ジョイント、力伝達機構、構造部品、エンドエフェクタ、センサー、データおよびエネルギーシステムなどが含まれます。
- 疲労寿命試験、疲労試験、材料試験、機能試験、および安全性試験は、潜在的な故障メカニズムを早期に特定するのに役立ちます。
- ヒューマノイドロボットに関する新たな規格が現在検討されています。同時に、ロボット工学および機械安全に関する既存の規格は、重要な指針となります。
- ツビックローエルは、研究開発から検証、生産における品質保証に至るまで、製品ライフサイクル全体にわたる試験業務をサポートします。
ヒューマノイドロボットはなぜ試験が必要なのですか?
ヒューマノイドロボットシステムは、安全に移動し、信頼性高く動作し、長期間にわたって安定した性能を発揮する必要があります。同時に、それらは高いレベルの機械的、熱的、および環境的負荷にさらされます。試験により、現実的な運転条件下における材料の挙動、部品の信頼性、および安全要件への適合性を実証するための基礎となります。
主な課題:
- 人間とロボットが共存する環境における安全性:ヒューマノイドロボットは、人々が働く場所、生活する場所、あるいは介護を受ける場所で、ますます活用されるようになっています。その結果、力、動き、そして潜在的な故障シナリオを制御する能力がますます重要になってきています。
- 長期間にわたる信頼性:ジョイント、ギアボックス、センサー、アクチュエーターは、長期にわたって確実に機能し、数百万回の負荷変動後もその特性を維持しなければなりません。
- 疲労と耐久性: 歩行、運搬、グリップ、バランス保持といった動作は、継続的かつ周期的な負荷を生み出し、材料の疲労や摩耗につながる可能性があります。
- 転倒と衝撃:固定式システムとは異なり、ヒューマノイドロボットは転倒のリスクにさらされています。構造部材および接合部は、これによる荷重に耐えることができなければなりません。
- 環境および温度の影響:環境条件によって引き起こされる温度変動、および動作中にアクチュエータや電子部品から発生する熱は、材料、電子機器、および機械部品に影響を与えます。さらに、湿気、埃、腐食性物質、放射線なども、機能性、疲労寿命、信頼性をさらに低下させる可能性があります。
- 不足している、または開発中の規格:ヒューマノイドロボットに関する標準化が現在進められています。メーカーは、安全性と耐久性に関する確固たる証拠を提供する必要があります。
アクチュエータおよび力伝達エレメント
アクチュエータと力伝達エレメントは、ヒューマノイドロボットのあらゆる動作の基礎となります。電気モーター、空気圧アクチュエータ、ギアボックス、ベアリング、ジョイント、スプリングダンパーシステム、および構造延長部は、電気エネルギーを運動エネルギーに変換し、システム内で力を伝達します。機能面において、それらは人体における筋肉、腱、靭帯、骨格の相互作用を反映しています。それらは、精密な動作を可能にし、大きな力を伝達すると同時に、数百万回の負荷変動にも確実に耐え、安定して動作しなければなりません。この課題を特に難しくしているのは、軽量構造、限られた設置スペース、高負荷、そして常に再現可能な機能が求められるという点が複合的に絡み合っていることです。
典型的な課題:
- ジョイント、ベアリング、ギアにかかる高頻度の繰り返し荷重
- 絶え間ない動きと負荷の変化によって生じる摩耗
- 限られた設置スペースと重量の制約の中での高い力とトルク
- 駆動装置、ベアリング、構造部品にかかる温度関連のストレス
- 高感度エンドエフェクタから高負荷のかかる股関節や膝関節まで、幅広い要件に対応可能
- 軽量素材とコネクタの耐久性
典型的な試験タスク
ツビックローエルは、材料試験、摩耗試験、疲労試験、疲労寿命試験を通じて、アクチュエータおよび力伝達部品の開発と検証の支援を行います。これにより、初期段階で重要な負荷を評価し、開発、検証、およびその後の量産用途のための信頼できる証拠を生成することが可能になります:
- 温度試験および環境試験は、熱負荷下における部品の評価、ならびに使用される材料の熱膨張係数が異なる場合の評価を行います。
- 最大荷重、摩耗、および耐摩耗性に関するロープおよび力伝達エレメントの試験。
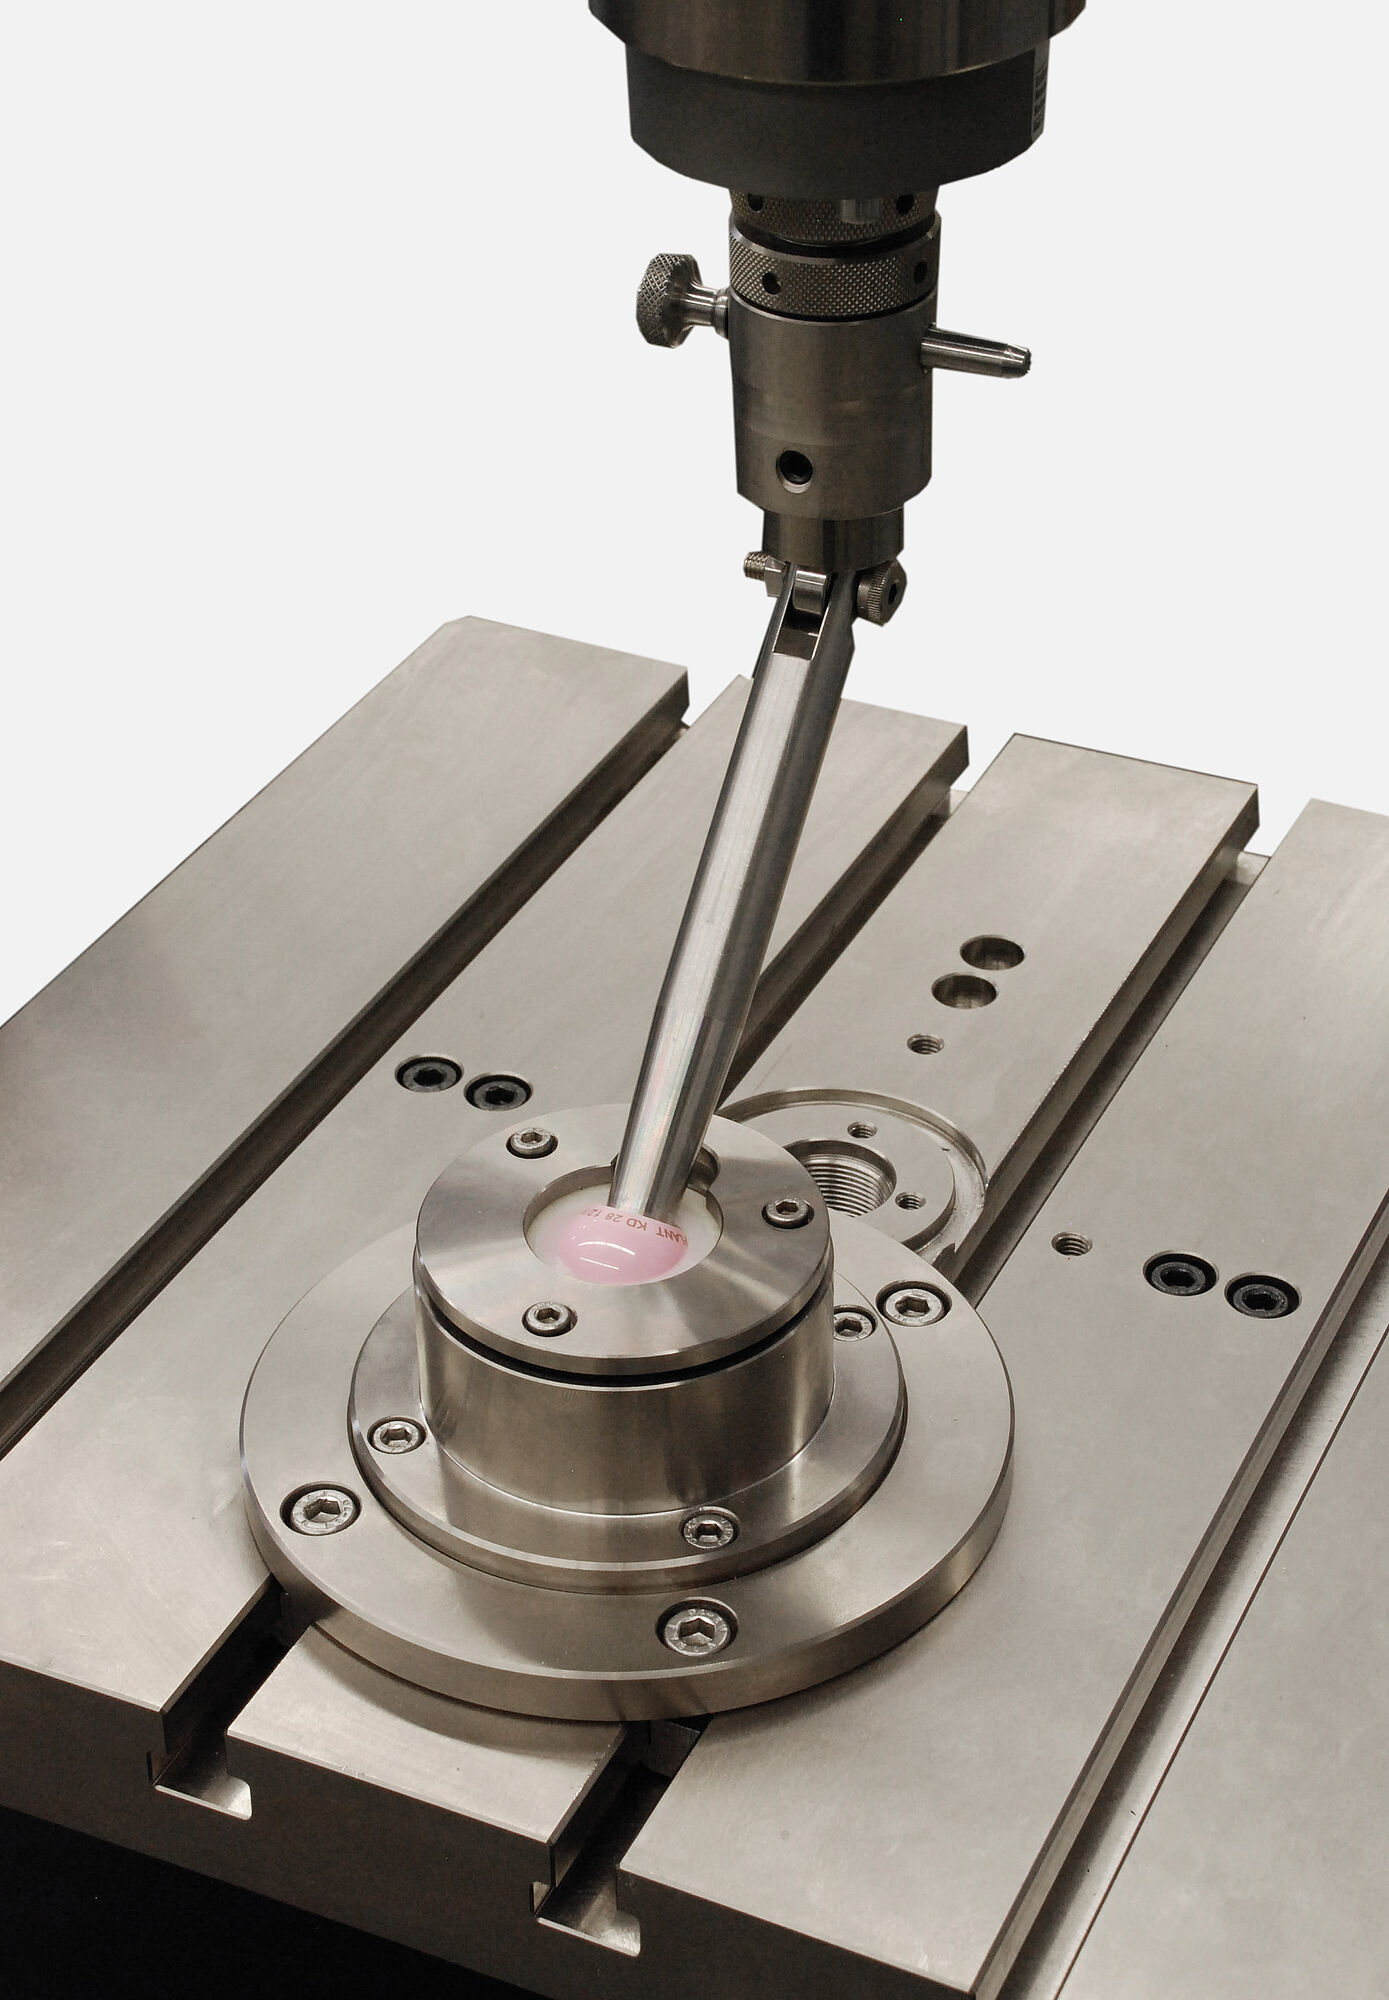
- 摩耗、疲労寿命、および繰り返し荷重下での挙動を試験するためのベアリング、ジョイント、ギアの試験。
- ヒューマノイドロボットシステムの基礎となる生体力学的試験のコンセプト
- 高精度なハンドアクチュエータやエンドエフェクタから、高負荷がかかる股関節や膝関節まで、幅広いアクチュエータの試験を実施し、耐荷重能力と疲労寿命に重点を置いています。
- バネ試験は、力と変位の関係および耐久限界を評価するために実施します。
- 高負荷がかかる駆動部品および構造部品に使用される材料試験:
- サポート構造と胴体にはアルミニウム合金を使用
- 股関節ブロックや関節シャフトなど、高い繰り返し荷重を受ける部品にはチタン合金を使用
- シャフト、ボルト、および摩耗にさらされる部品にはステンレス鋼を使用
- 軽量かつ高剛性の構造部品とサポート部品には、PEEKおよびCFRP材料を使用
- PTFE摺動層、固体潤滑剤、DLCコーティングなどの表面および摩耗保護により、可動接触部位の摩擦と摩耗を最小限に抑えます。
- 将来のアクチュエータコンセプトに向けた形状記憶合金
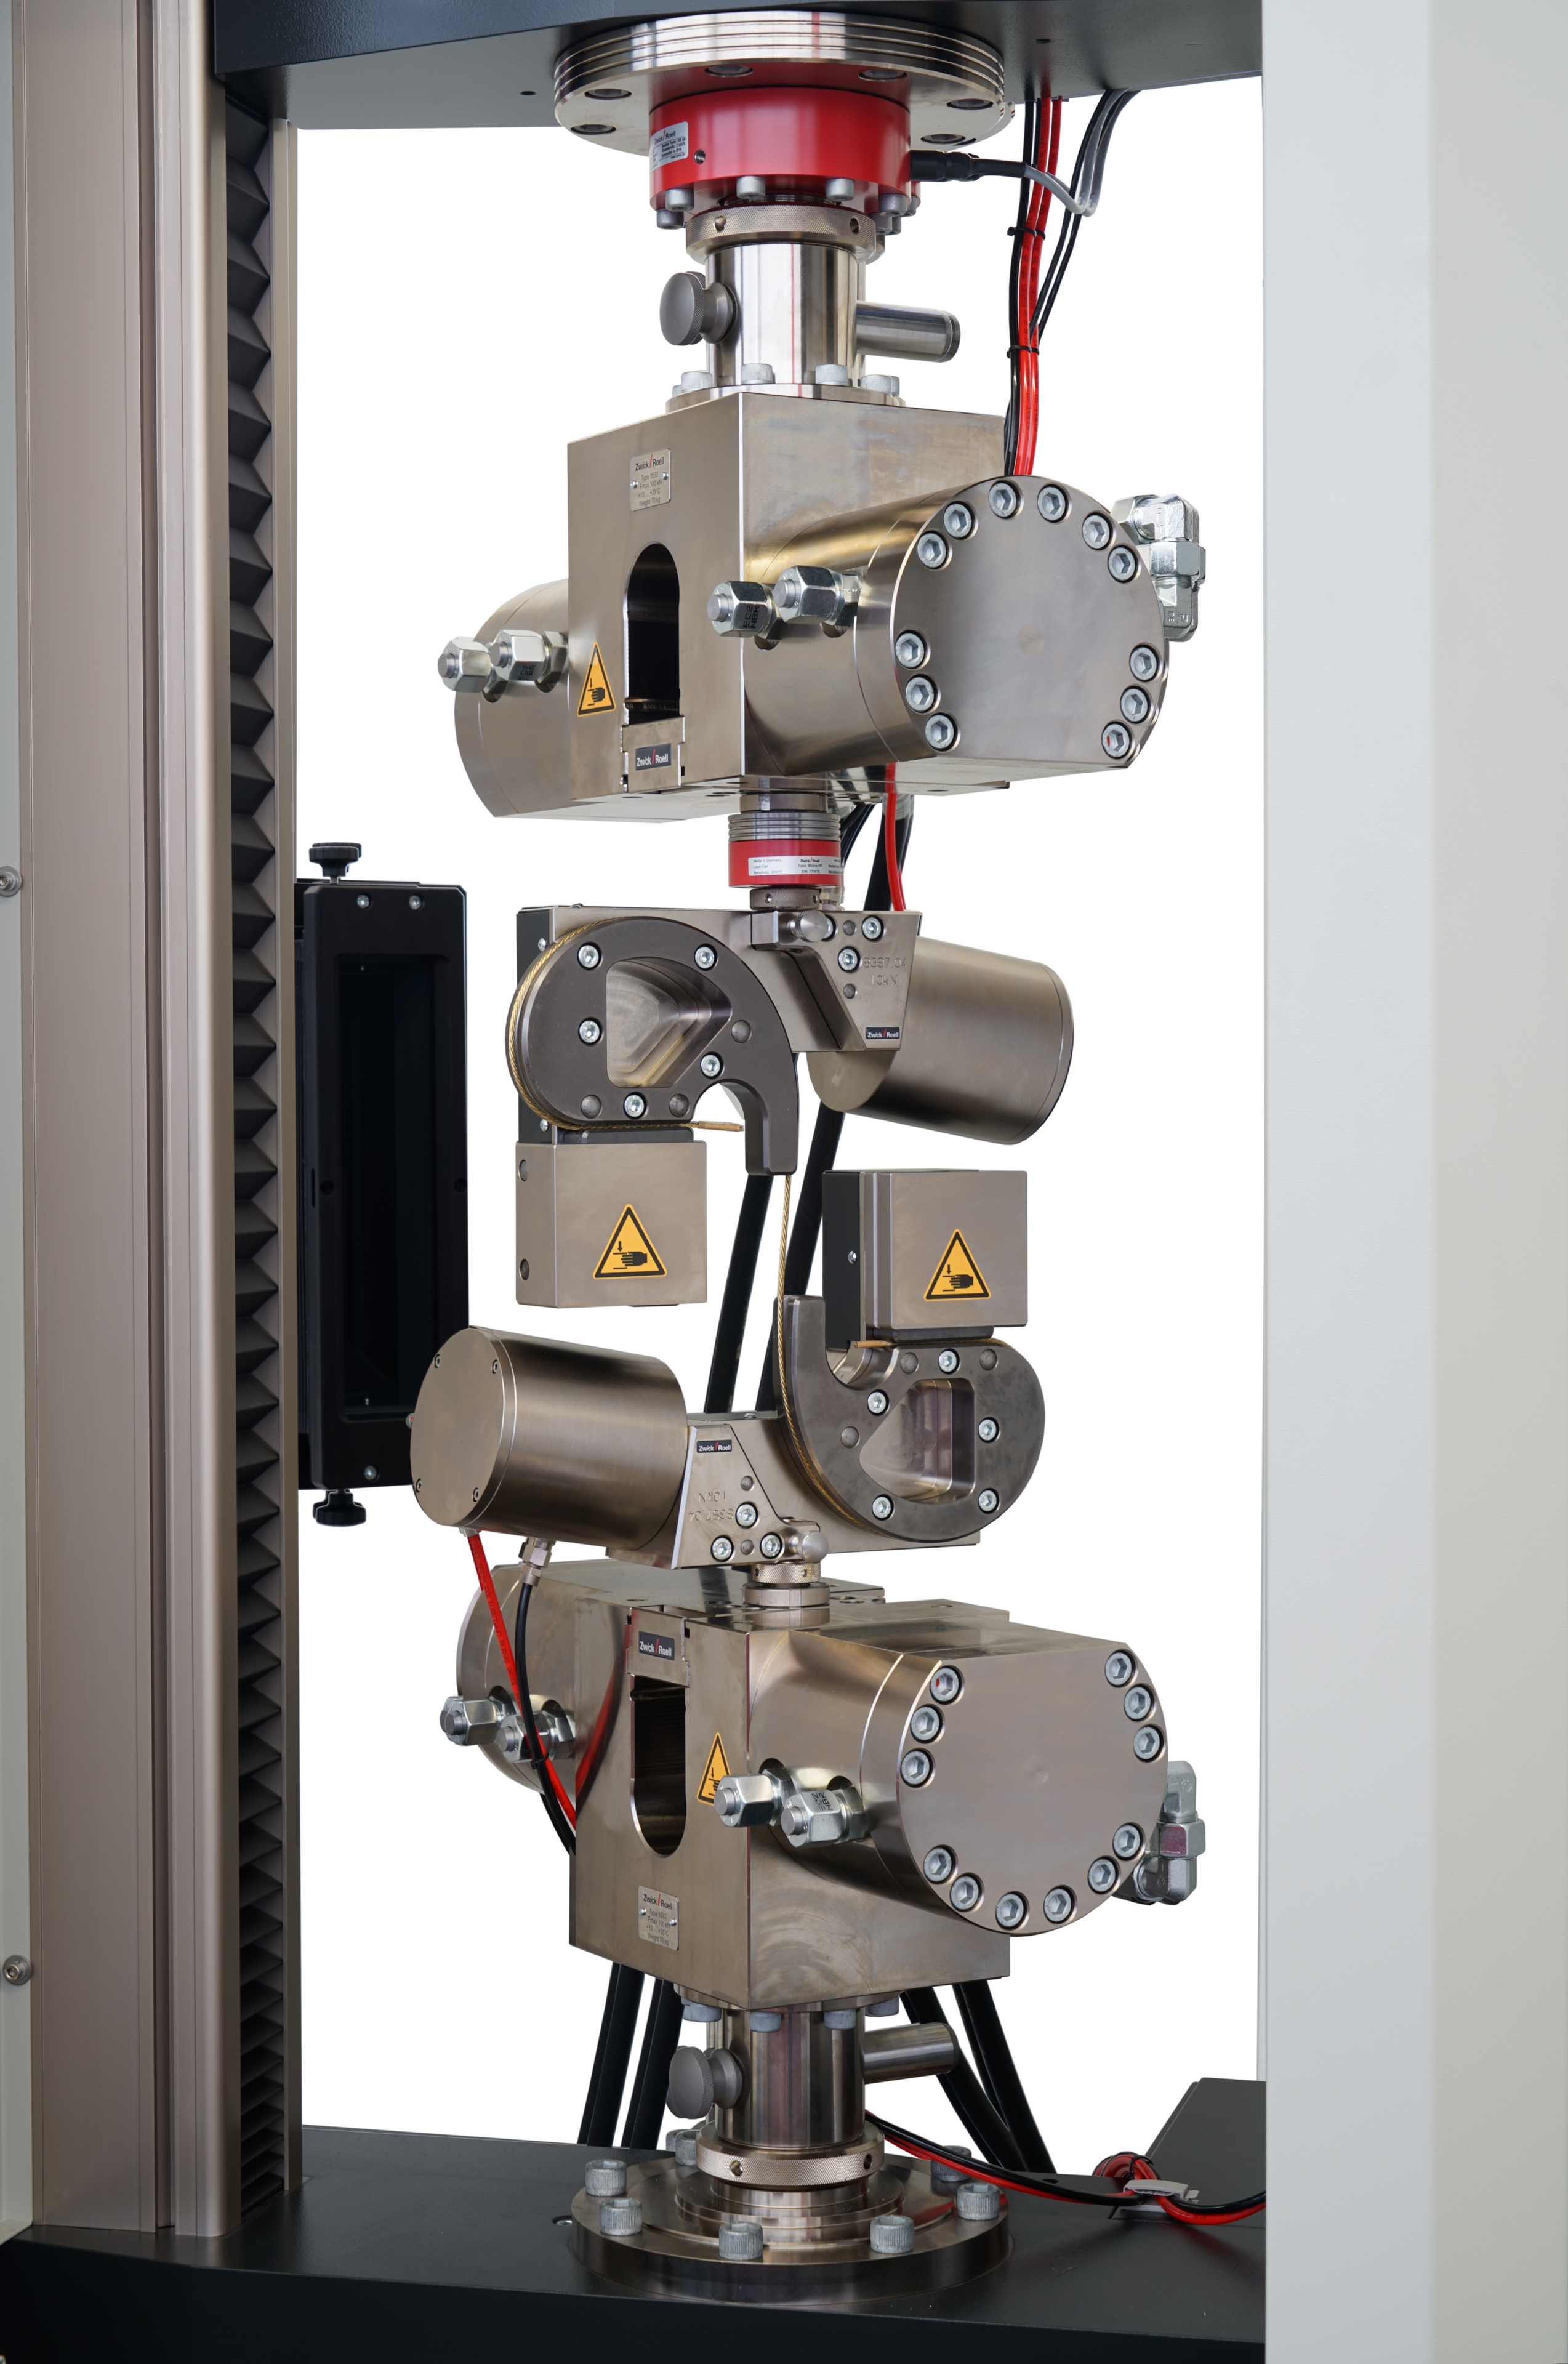
ロープの引張試験
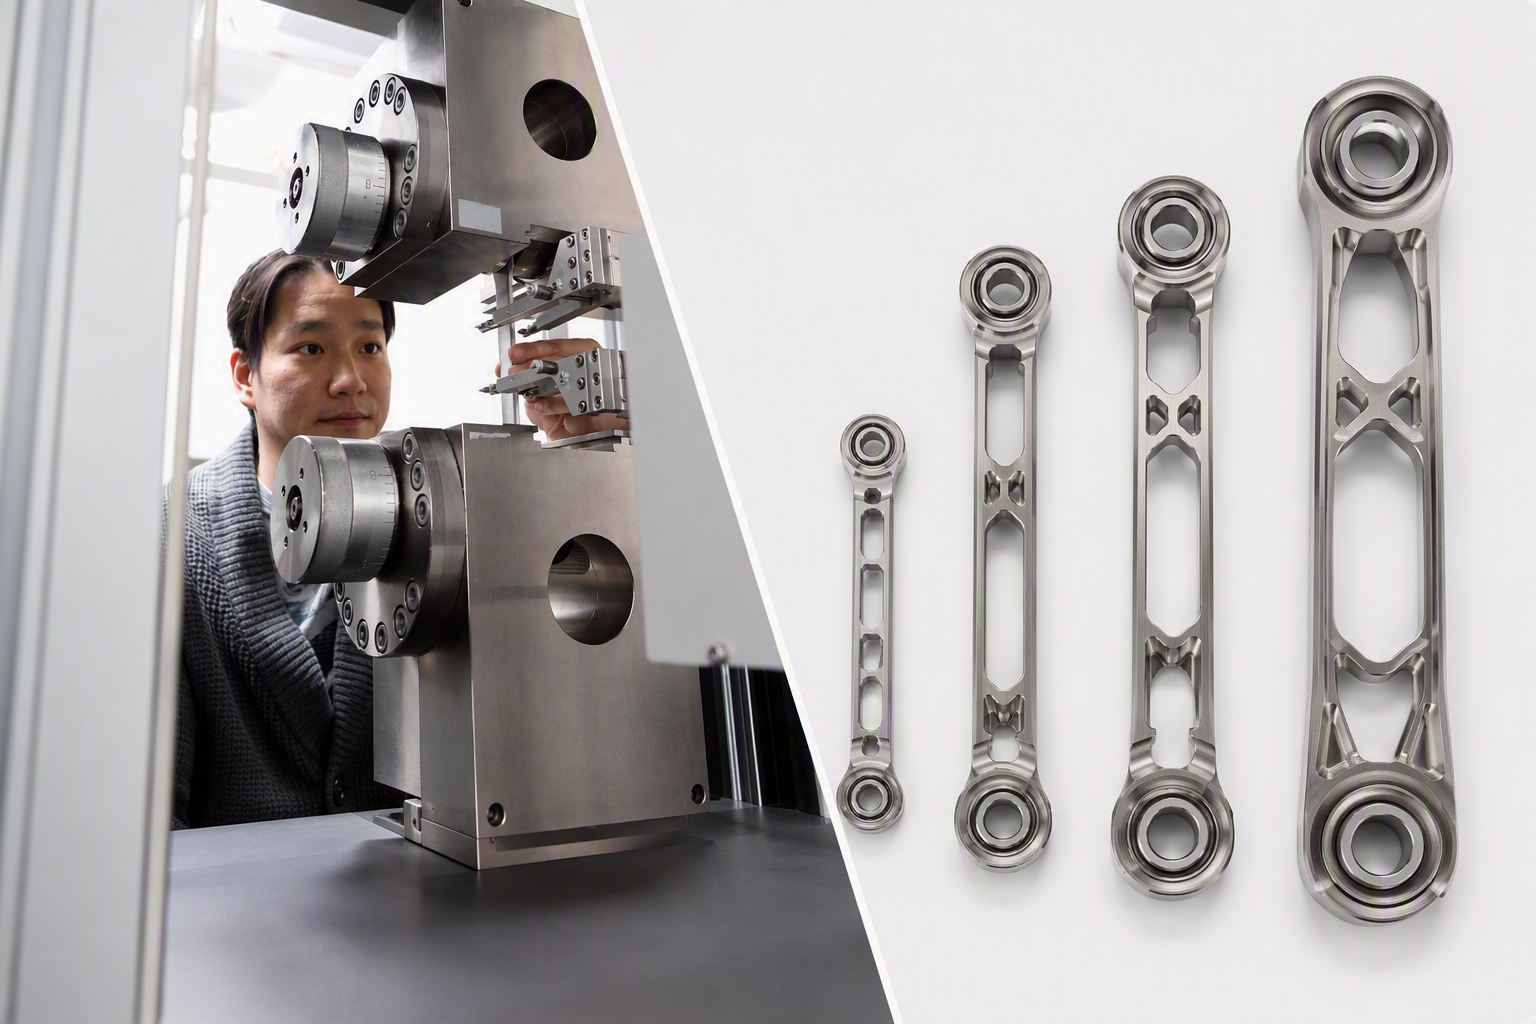
引張強度と材料特性
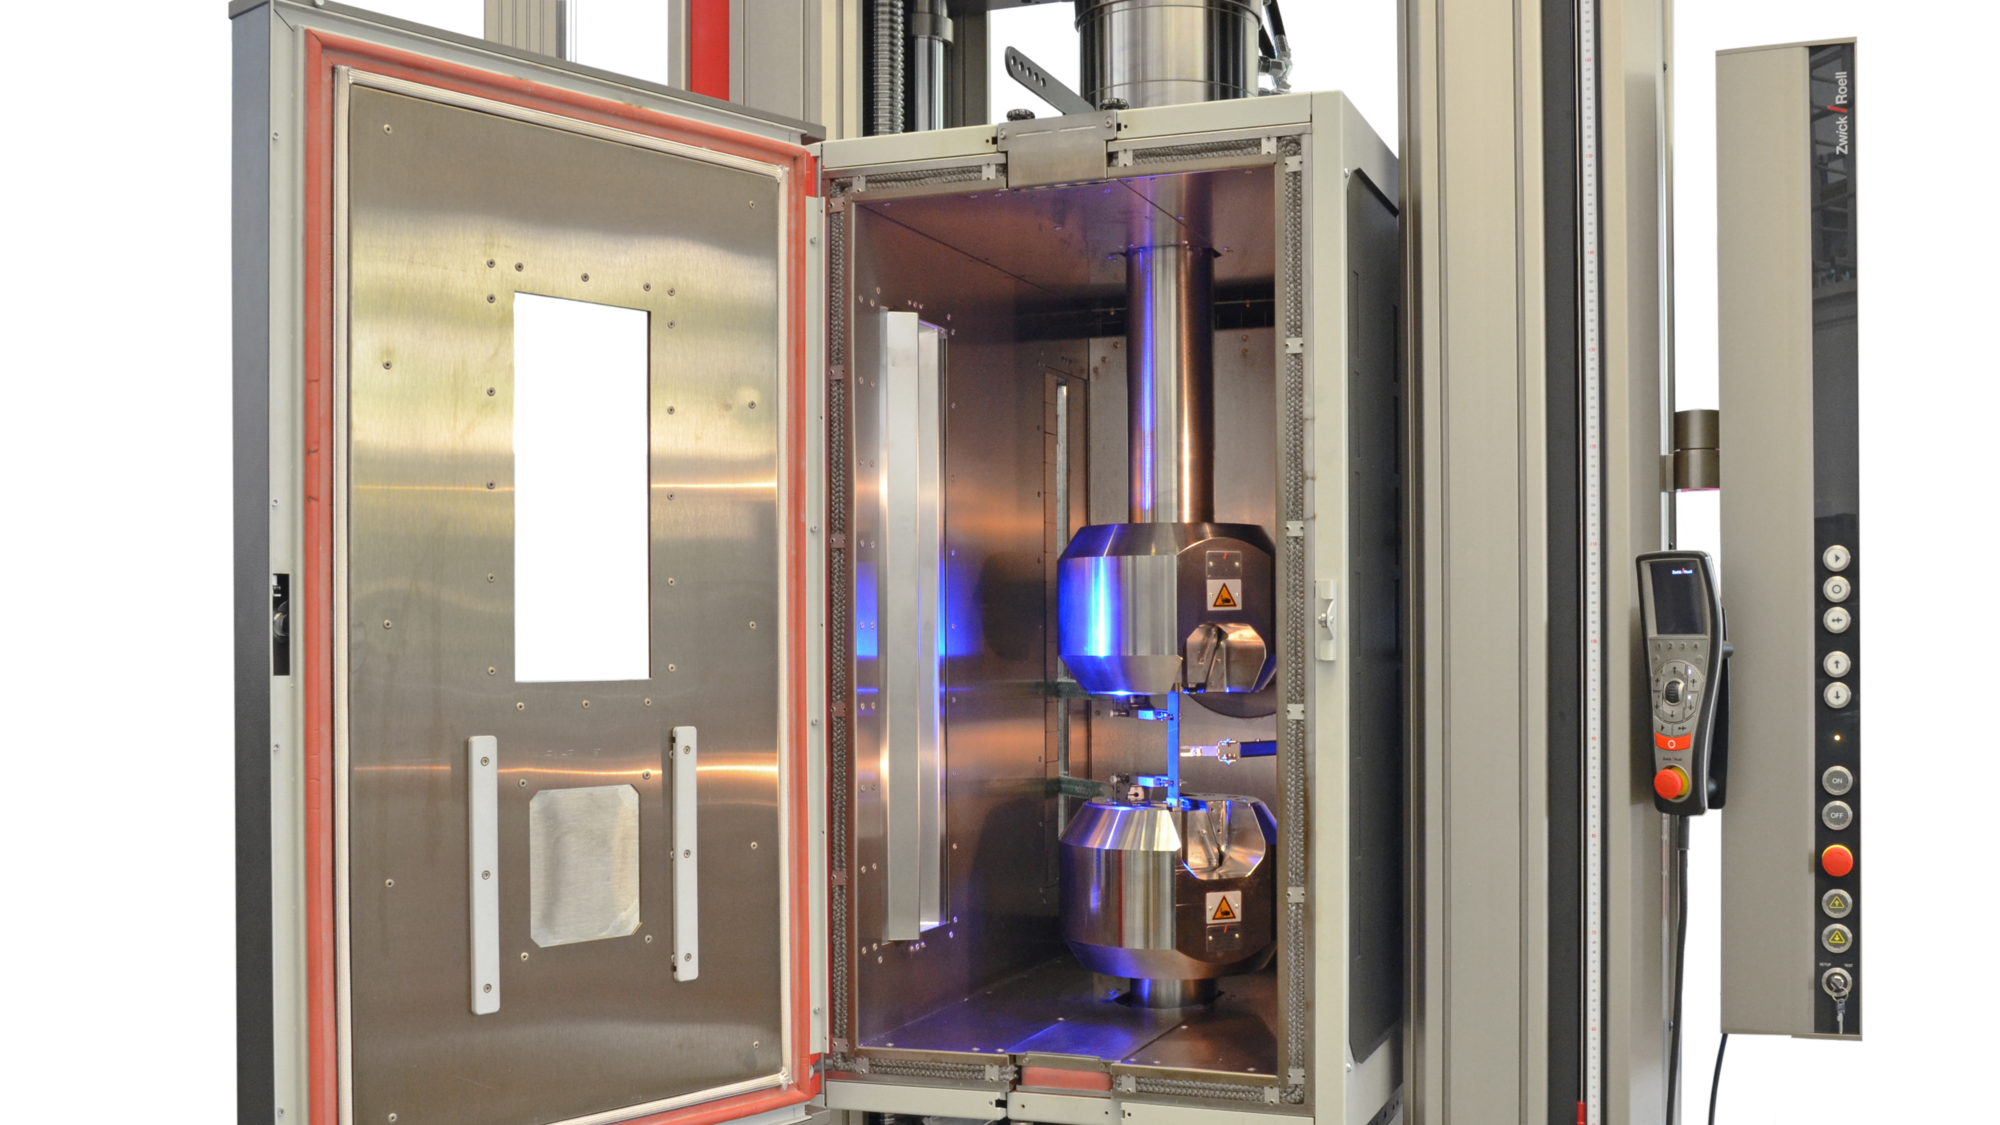
熱負荷下での試験
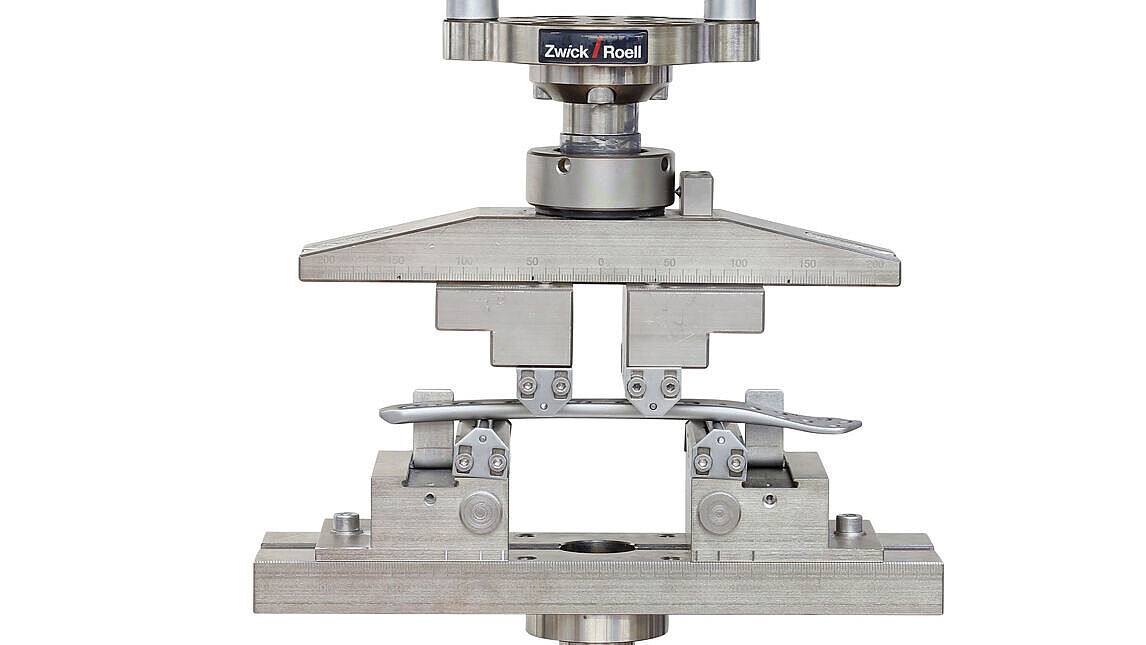
典型的な試験タスク
ツビックローエルは、材料、コーティング、軽量構造、衝突試験、機能試験を通じて、本体および構造部品の開発と検証を支援します。試験は、構造部材、表面材、保護材の耐荷重能力を、実際の使用条件下で実証するのに役立ちます:
- 接着強度と耐久性についてコーティングや表面の試験を行う、例えば、90°/180°ピール試験やZ方向試験など。
- 耐摩耗性、強度、および伸び性について繊維製の外装材および保護材の試験を行う。これには、特殊な用途環境向けの繊維製被覆材と機能性材料の両方が含まれます。
- 繊維強化複合材構造部材の試験を行い、機械的応力下における軽量構造コンセプトを評価する。
- メルトインデックス試験による部品および表面の原材料としてのプラスチックの特性評価
- 構造部品や筐体部品に使用される金属材料の特性評価、例えば、強度、変形挙動、加工特性などを評価する。
- 落下や衝突といった事象をシミュレートし、起こりうる故障メカニズムを調査するための衝突・衝撃試験。
- 人間とロボットの直接的な相互作用を伴う用途向けの、シリコンや TPU などの柔らかい皮膚素材の試験。
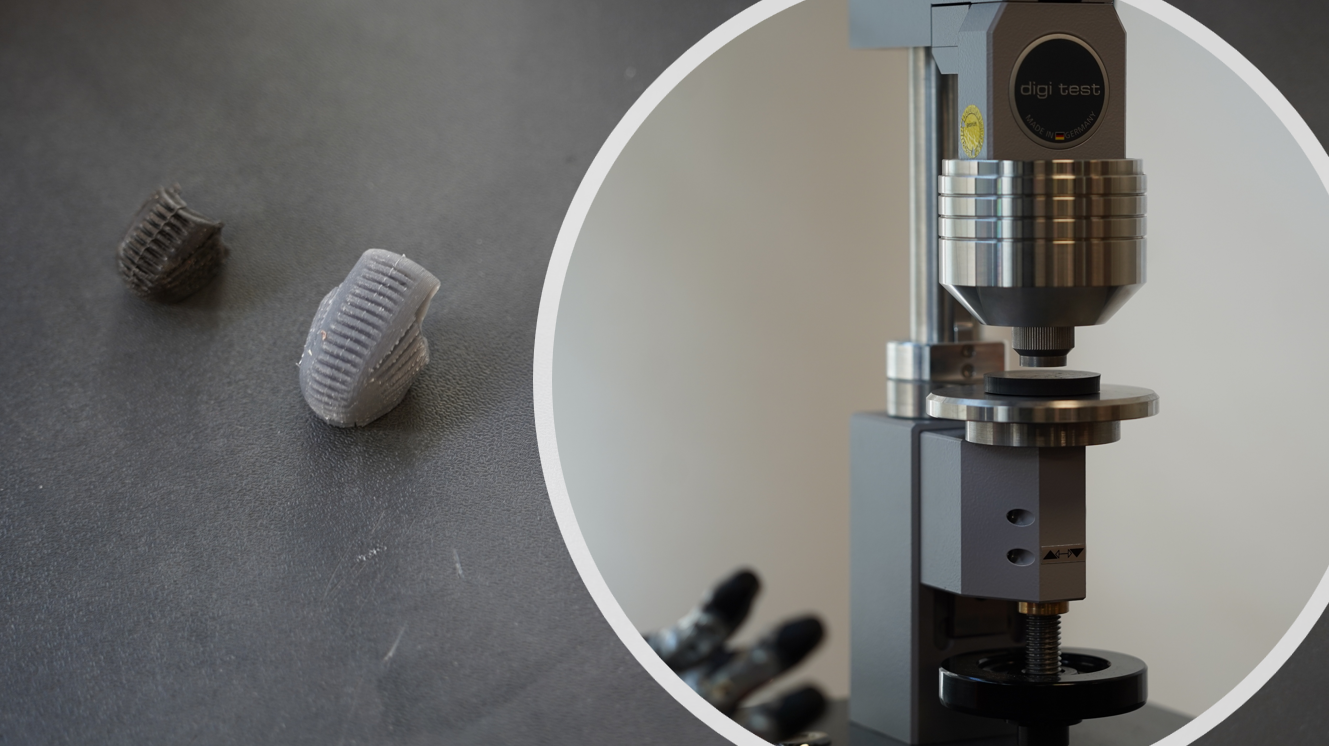
ゴム部品のショア硬さ試験
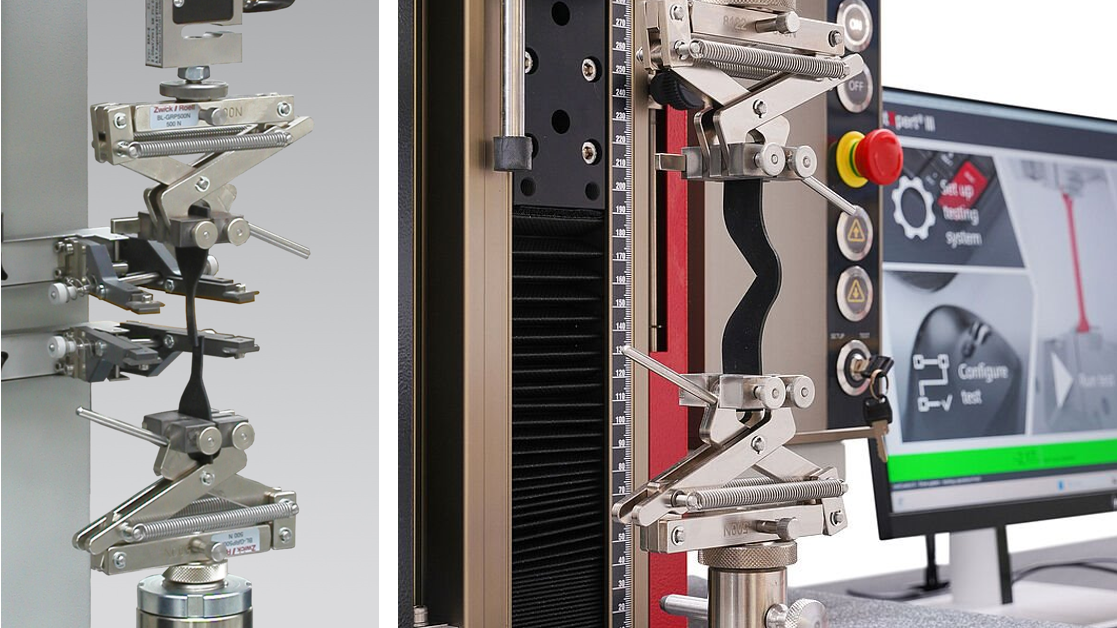
引張強度および引裂き成長試験
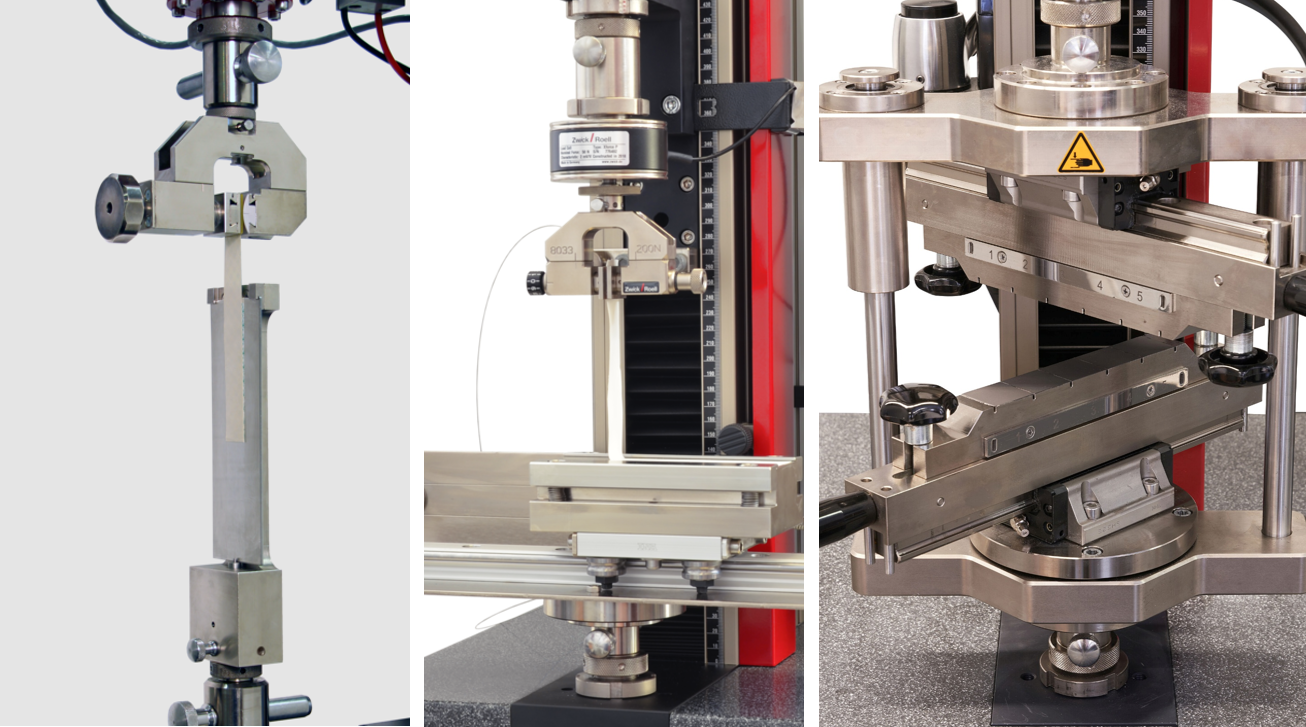
90°/180°ピール試験およびZ方向試験
典型的な試験タスク
ツビックローエルは、力、機能、疲労寿命の試験により、ハンドとエンドエフェクターの開発と検証をサポートします。これにより、グリップ機能を再現性高く評価し、開発の初期段階から重要な負荷を特定することが可能になります:
- 様々な物体をグリップする際の安全な取り扱いと力の伝達を評価するための、グリップ力の測定。
- 個々のグリップ動作や操作動作、および繊細なアクチュエータの耐荷重能力を分析するための、指の力測定。
- ハンドおよびエンドエフェクタの繰り返し荷重下における摩耗、再現性、および耐久限界を評価するための機能試験および疲労試験。これらの試験は、長時間にわたって反復的なグリップおよび操作作業が行われる用途において特に重要です。

典型的な試験タスク
- バッテリーシステムの材料特性、機械的負荷容量、および信頼性を評価するためのバッテリー試験 。
- 最大荷重、曲げ荷重、ねじり荷重を測定するのための電力ケーブルおよび光ファイバーケーブルの試験。
- 保持力と引き抜き力を測定するためのコネクタの試験。
- 曲げ荷重、剥離挙動、接着接合部の挙動を測定するための電子基板(PCB)の試験。

ヒューマノイドロボットシステムの安全性と規格
現在、ヒューマノイドロボットの開発は規格化よりも速いペースで進んでいます。そのため、多くのメーカーは既にロボット工学や機械安全の分野における既存の規則に準拠しています。同時に、ヒューマノイドロボットシステムに特化した安全規格であるISO 25785が現在検討です。
関連する参考資料は以下のとおりです:
- ISO 13482 人のすぐ近くで活動するサービスロボット
- ISO 10218 産業用ロボットシステム
- ISO 12100 リスク評価およびリスク低減
- IEC 62061 安全関連制御システムの機能安全
- ANSI RIA R15.08 移動ロボットシステム
- ISO/CD 25785-1 動的安定性を有する移動ロボット(検討中)
これらの規格に共通しているのは、耐久限界、摩耗挙動、材料強度、環境耐性、および製品ライフサイクル全体にわたる安全な動作の検証に重点を置いている点です。その結果、開発の初期段階から、材料試験、機能試験、耐久性試験がますます重要になります。
