
人形机器人及其部件试验
人形机器人正逐渐走出研究实验室,被开发用于工业、物流和服务导向型应用,以及未来在护理相关领域的应用。不同于传统工业机器人,人形机器人在动态环境中运行,需要与人类进行交互,并将机械、电气、传感器、软件和能源系统集成为一个高度集成的整体系统。这为整个价值链带来极具挑战性的试验任务。
每个组件组都必须能够在实际运行条件下可靠运行。运动过程中的载荷、载荷变化、环境因素以及潜在跌落,对安全性、可靠性和疲劳寿命提出了极高要求。
ZwickRoell 为制造商、供应商、科研机构和开发团队提供支持,开展人形机器人系统材料、部件及功能的试验。从材料开发到质量保证,可针对应用、试验任务和开发阶段打造量身定制的试验解决方案。

为什么需要对人形机器人进行试验?
人形机器人系统应能够安全运动、可靠运行,并在较长时间内保持一致的性能。同时,它们还承受着高水平的机械载荷、热载荷以及环境载荷。试验是在实际运行条件下证明材料性能、部件可靠性以及符合安全要求的重要依据。
关键挑战:
- 人机环境中的安全性:人形机器人正越来越多地被应用于人们工作、生活或接受护理的场所。因此,对力、运动以及潜在失效场景的控制能力变得日益重要。
- 长期使用寿命下的可靠性:关节、减速器、传感器和作动器必须能够长期可靠运行,并且即使经历数百万次载荷变化后仍能保持其性能。
- 疲劳与耐久性:行走、搬运、抓取和平衡等动作会产生持续的周期性载荷,从而导致材料疲劳和磨损。
- 跌落与冲击:不同于固定式系统,人形机器人面临跌落风险。结构部件和连接件必须能够承受相应载荷。
- 环境与温度影响:环境条件引起的温度波动,以及作动器和电子元件在运行过程中产生的热量,都会影响材料、电子系统和机械部件。此外,湿气、灰尘、腐蚀性物质或辐射也可能进一步影响其功能、疲劳寿命和可靠性。
- 缺失或仍在制定中的标准:目前,针对人形机器人的标准化工作仍在推进之中。制造商已需要为其产品的安全性和耐久性提供可靠的验证依据。
作动器与力传递元件
作动器和力传递元件构成了人形机器人每一个动作的基础。电机、气动作动器、减速器、轴承、关节、弹簧减振系统以及结构延伸件将电能转化为运动,并在系统内部传递力。就其功能而言,它们类似于人体中肌肉、肌腱、韧带和骨骼之间的协同作用。它们必须实现精确运动和传递较大的力,同时还必须在经历数百万次载荷变化后依然保持可靠运行。尤其具有挑战性的是,轻量化结构、有限的安装空间、高载荷以及对功能持续可再现性的要求必须同时得到满足。
典型挑战:
- 关节、轴承和齿轮承受高循环载荷
- 持续运动和载荷变化引起的磨损
- 高力和高扭矩需求,同时受限于安装空间和低重量要求
- 温度对驱动系统、轴承和结构部件造成的应力
- 从高灵敏度末端执行器到高负载髋关节和膝关节的广泛需求
- 轻量化材料及连接件的耐久性
典型试验任务
ZwickRoell 通过材料、磨损、疲劳及疲劳寿命试验,支持作动器和力传递部件的开发与验证。这有助于在早期评估关键载荷,并为开发、验证以及后续批量生产应用提供可靠依据:
- 温度与环境试验,用于评估部件在热载荷条件下的性能,以及在所用材料具有不同膨胀系数时的表现。
- 绳索及力传递元件试验,用于评估其最大力、耐磨性和磨损性能。
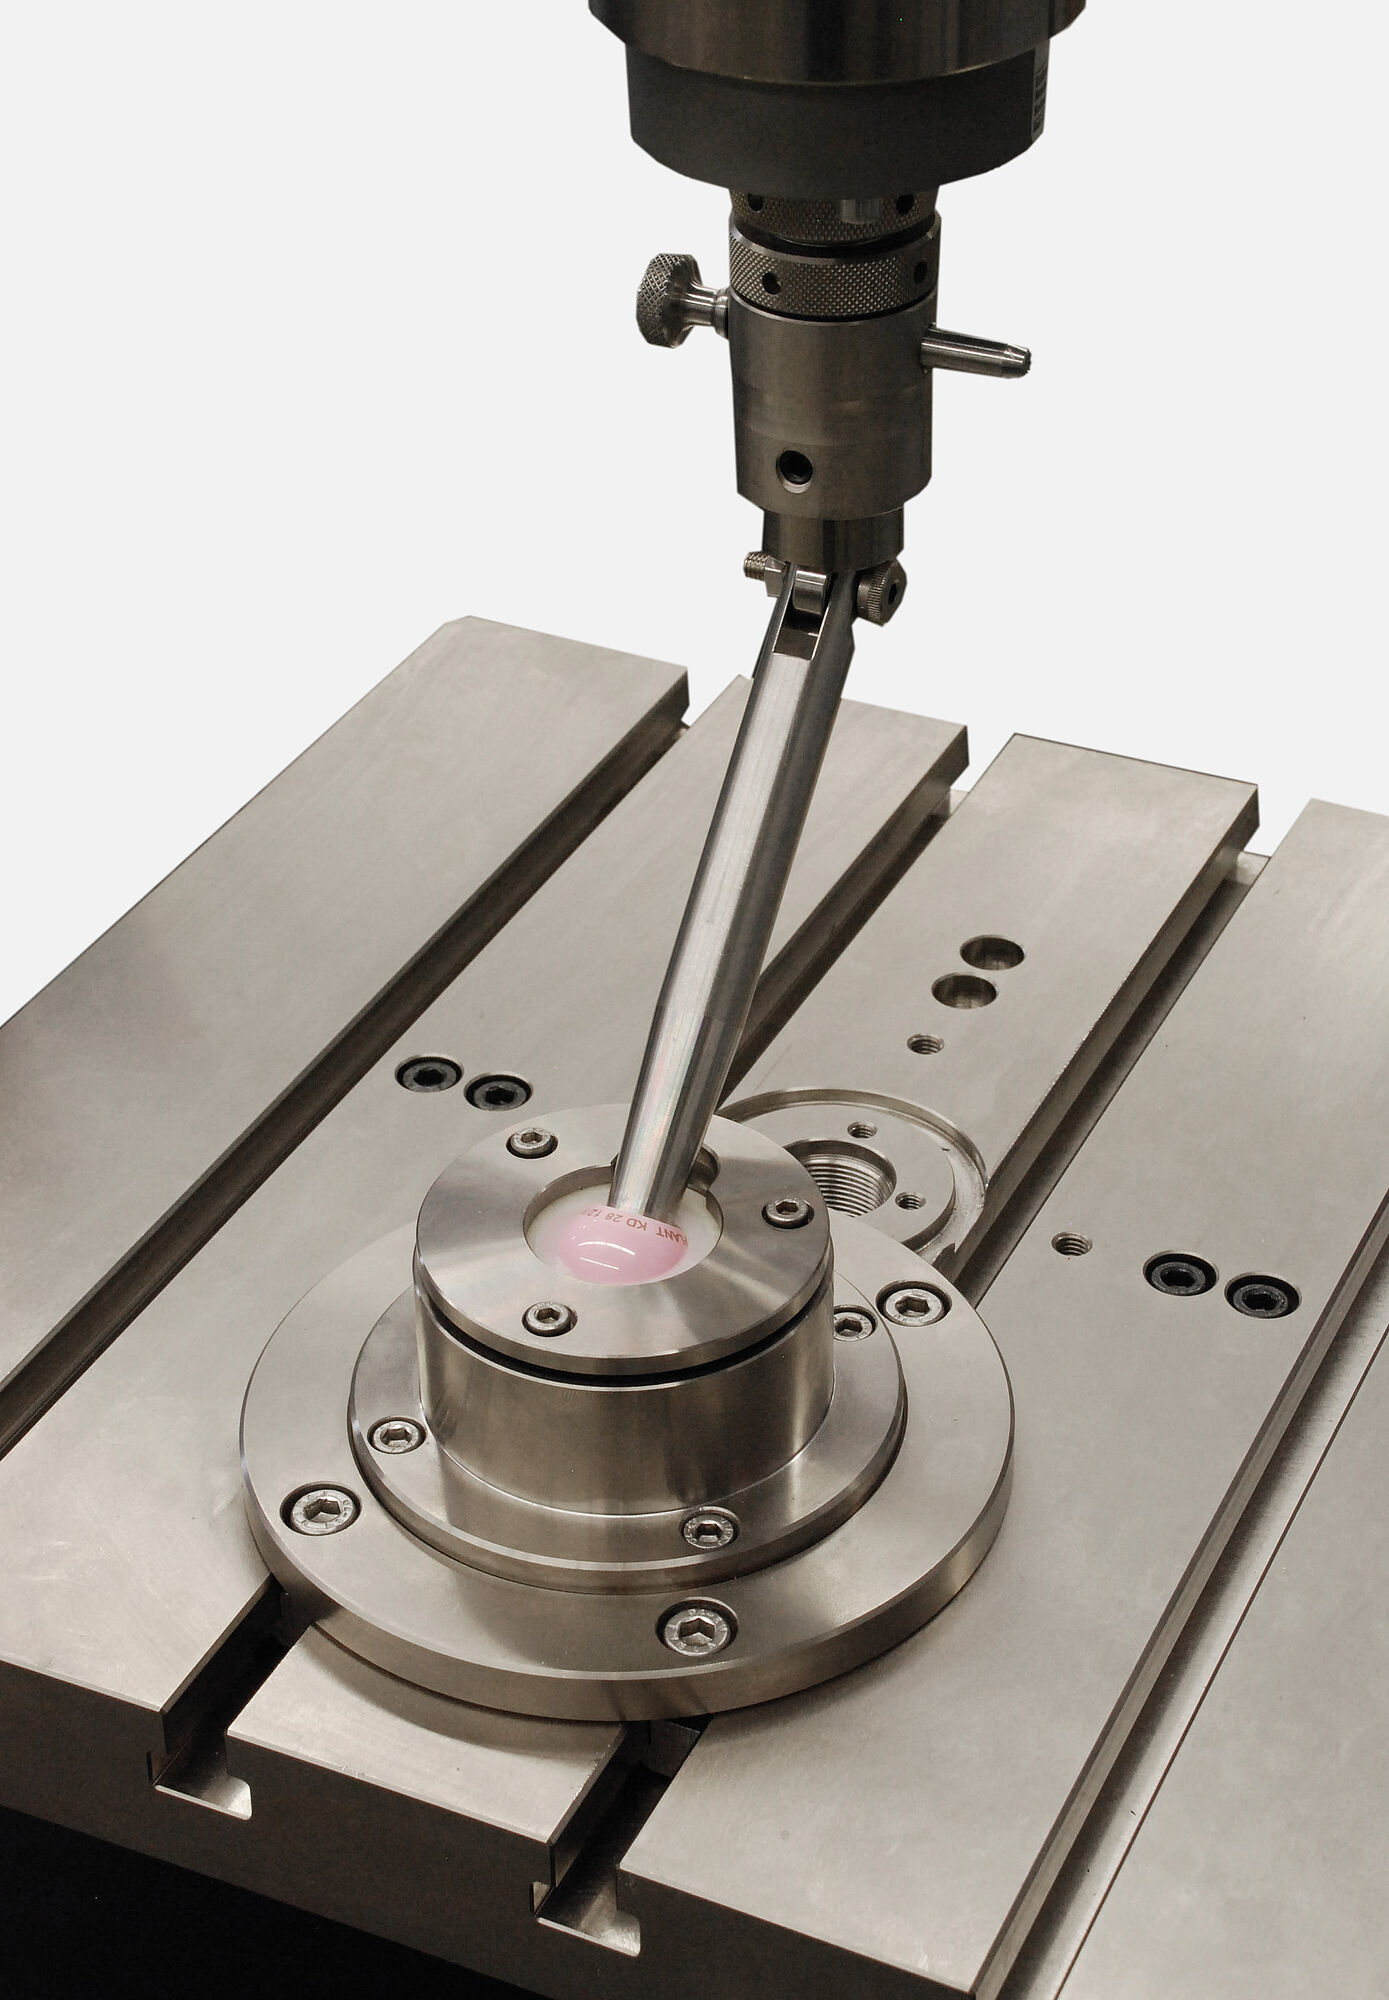
- 轴承、关节和齿轮试验,用于评估其磨损、疲劳寿命以及在循环载荷作用下的性能表现。
- 作为人形机器人系统基础的生物力学试验理念
- 作动器试验涵盖从手部和末端执行器中的高精度驱动装置,到高负载髋关节和膝关节,重点关注其承载能力和疲劳寿命。
- 弹簧试验,用于评估力-位移特性和耐久极限。
- 用于高负载驱动和结构部件的材料试验:
- 用于支撑结构和躯干的铝合金
- 用于承受高循环载荷部件的钛合金,例如髋关节模块或关节轴
- 用于轴、螺栓及耐磨部件的不锈钢
- 用于轻量化、高刚性结构和支撑部件的 PEEK 和 CFRP 材料
- 用于最大限度减少运动接触副中摩擦和磨损的表面及耐磨保护系统,例如 PTFE 滑动层、固体润滑剂和 DLC 涂层。
- 用于未来作动器概念的形状记忆合金
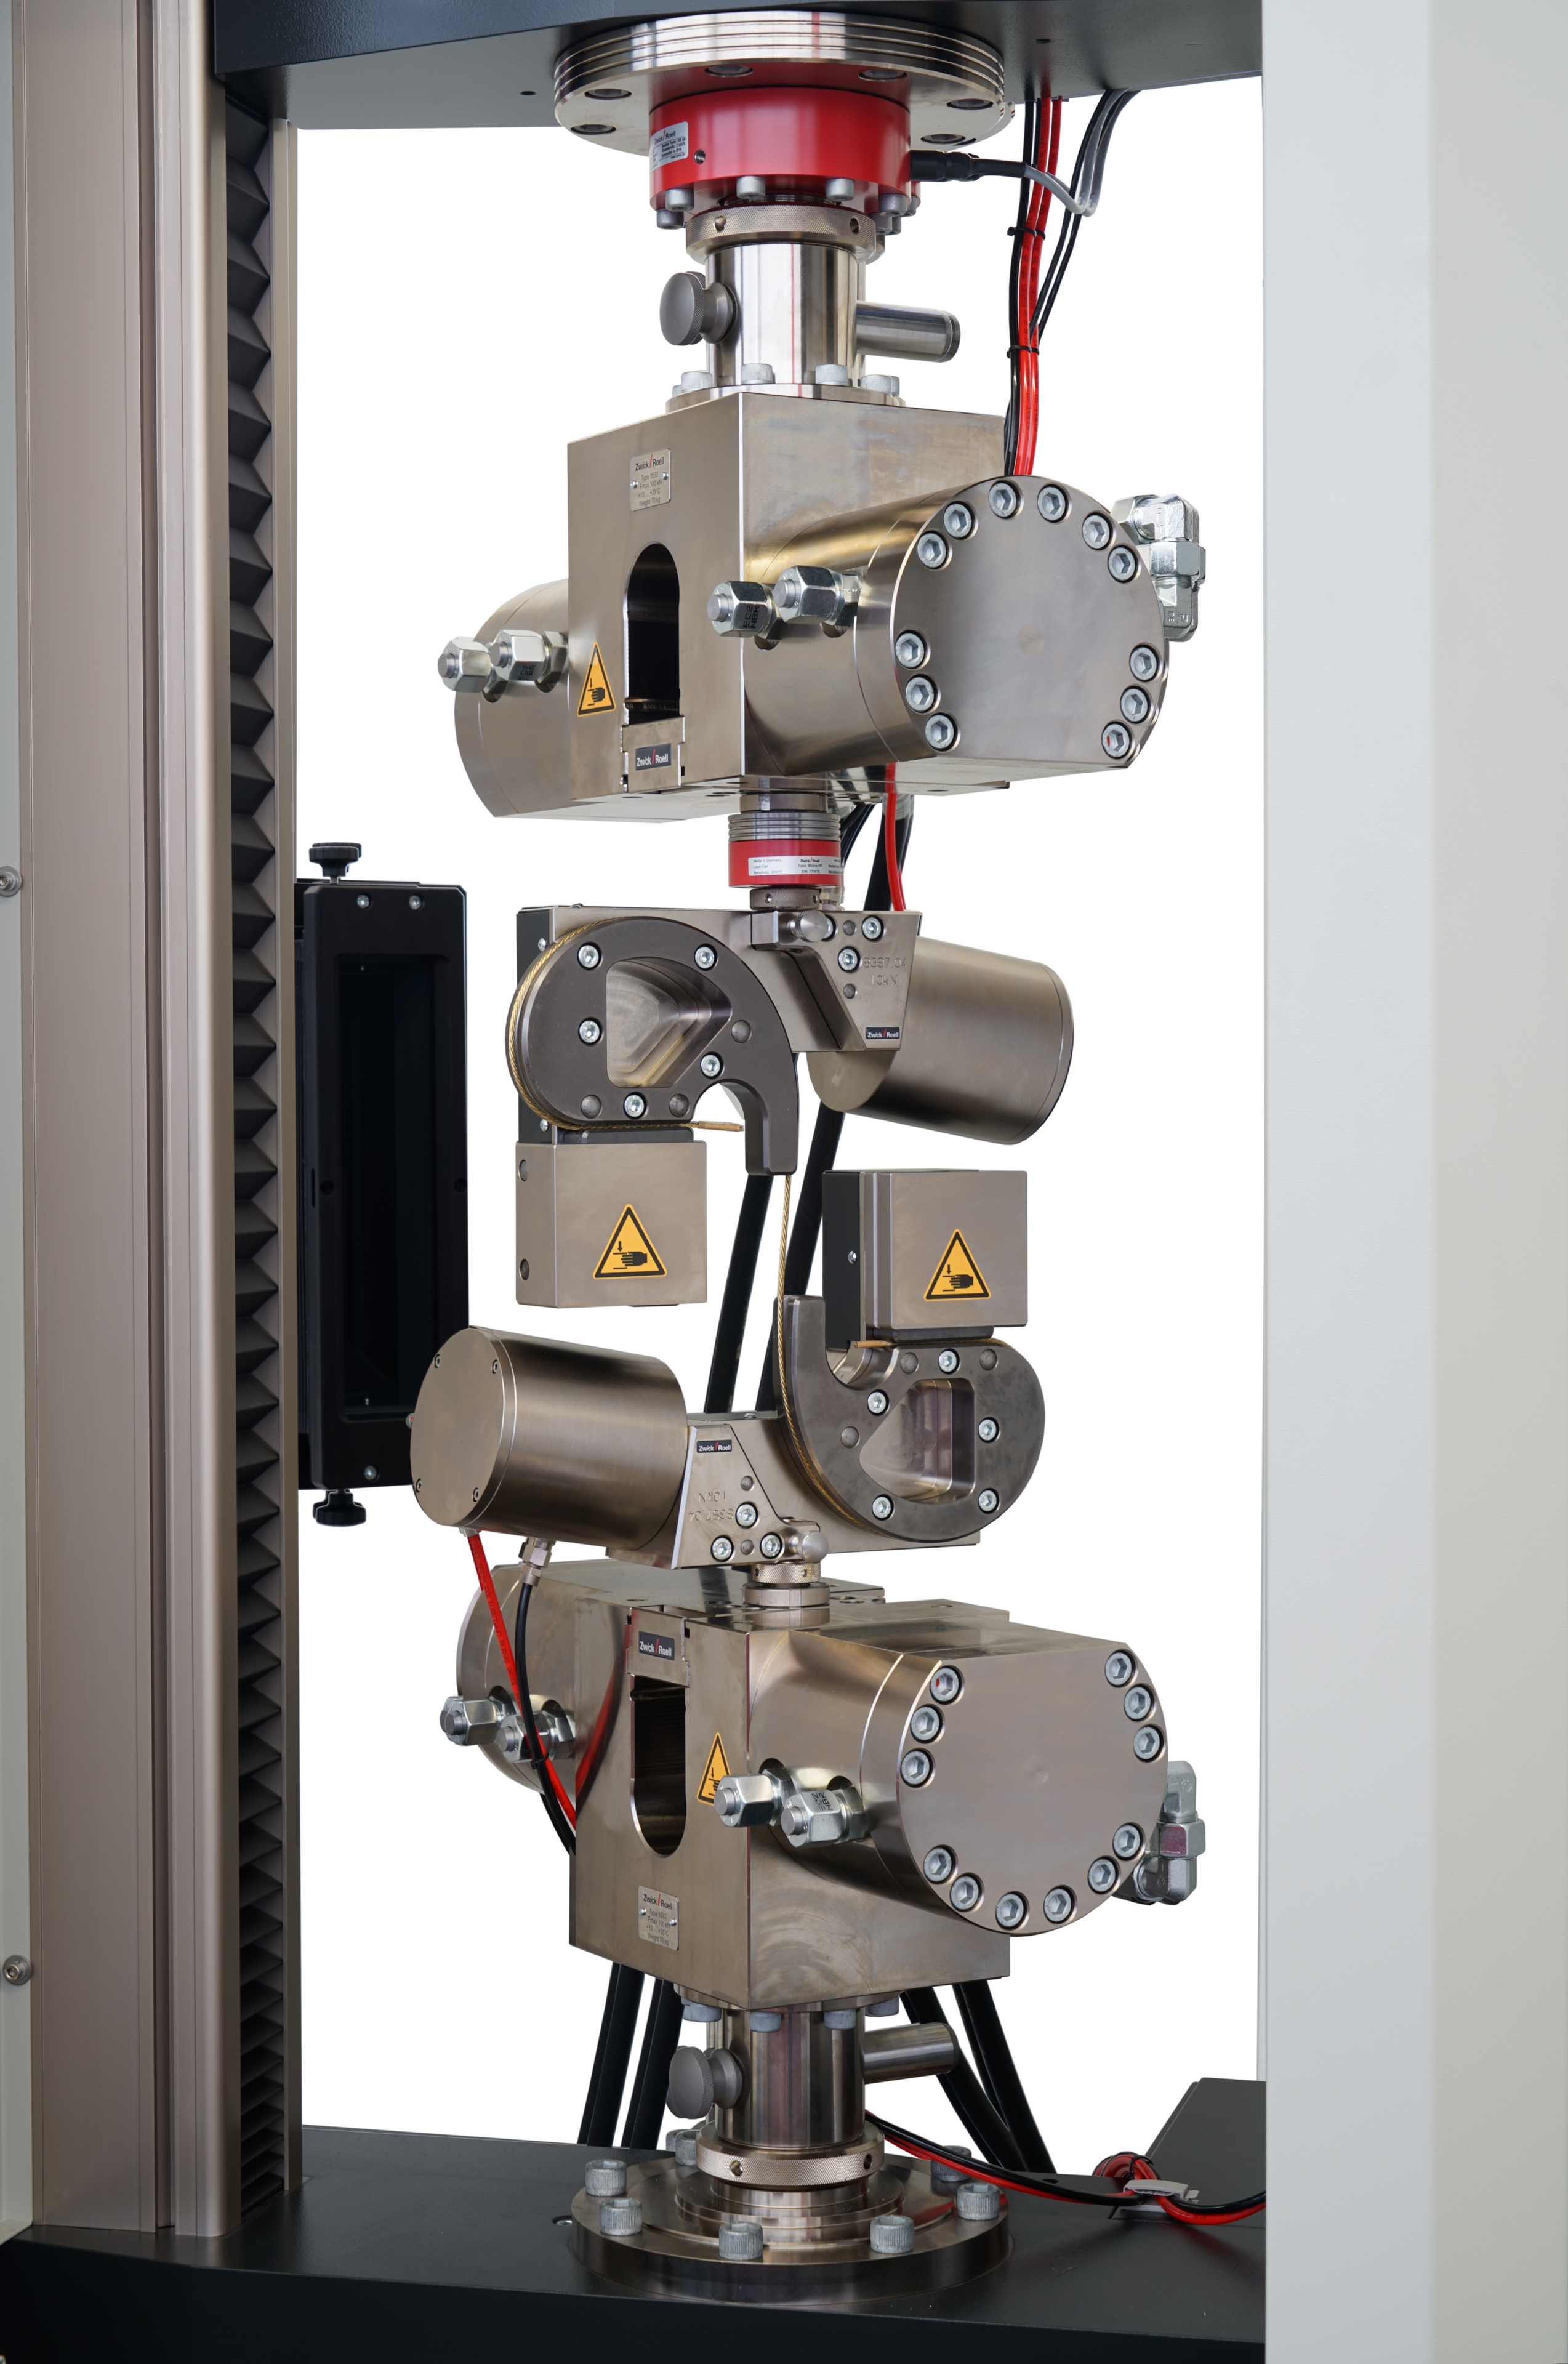
绳索拉伸试验
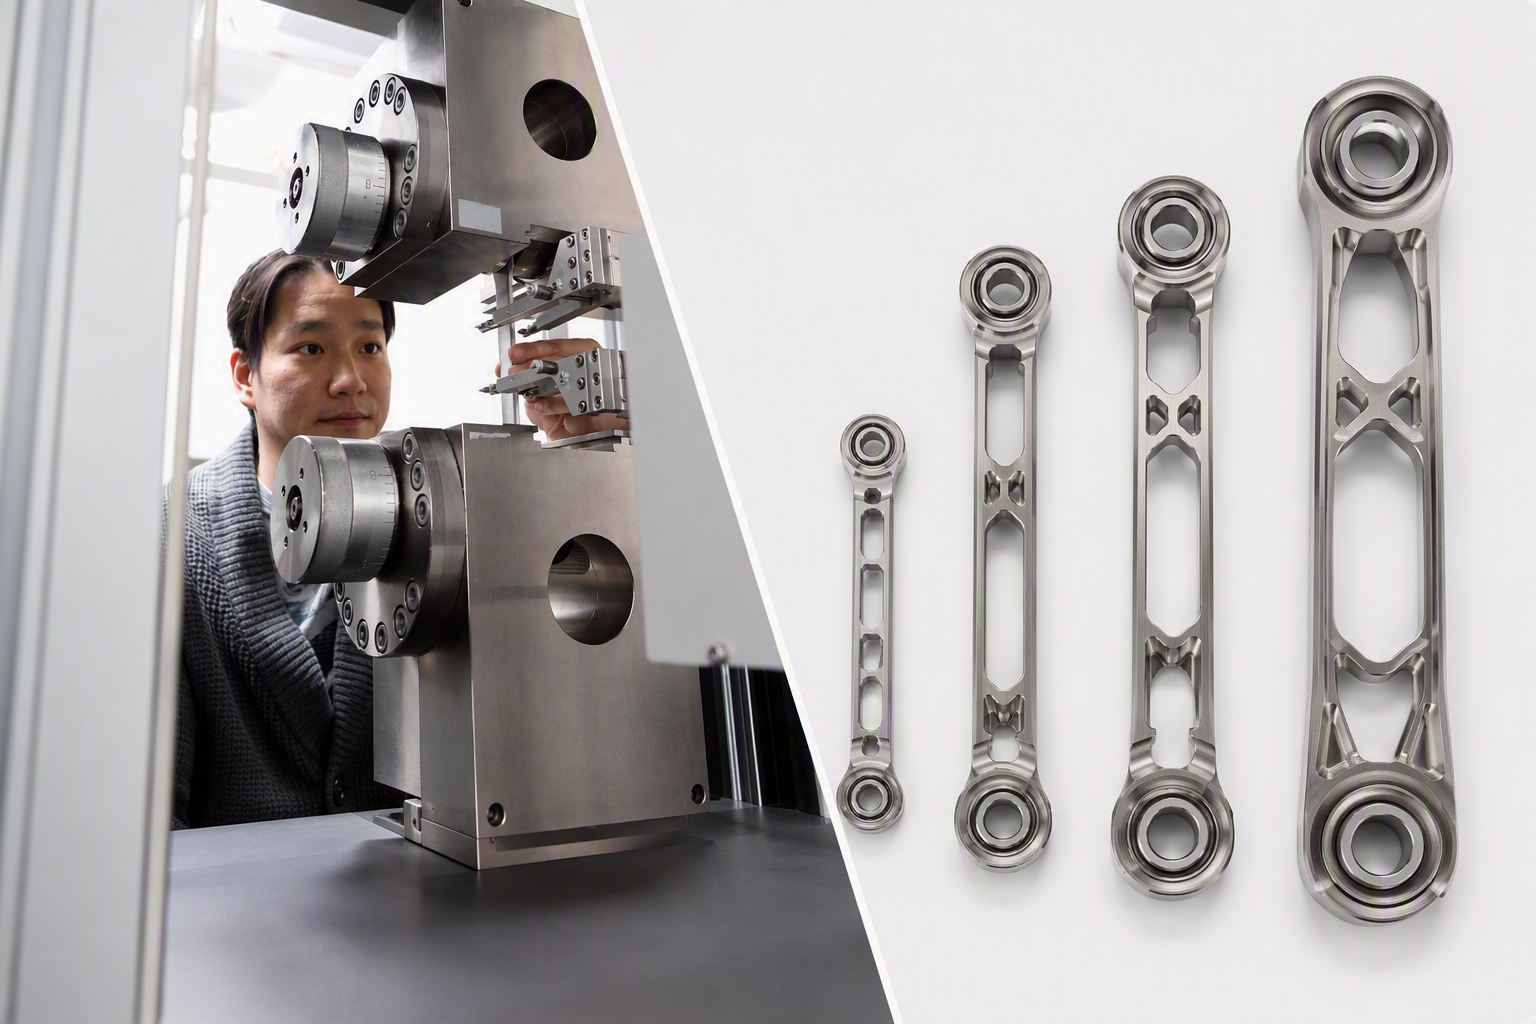
拉伸强度和材料性能
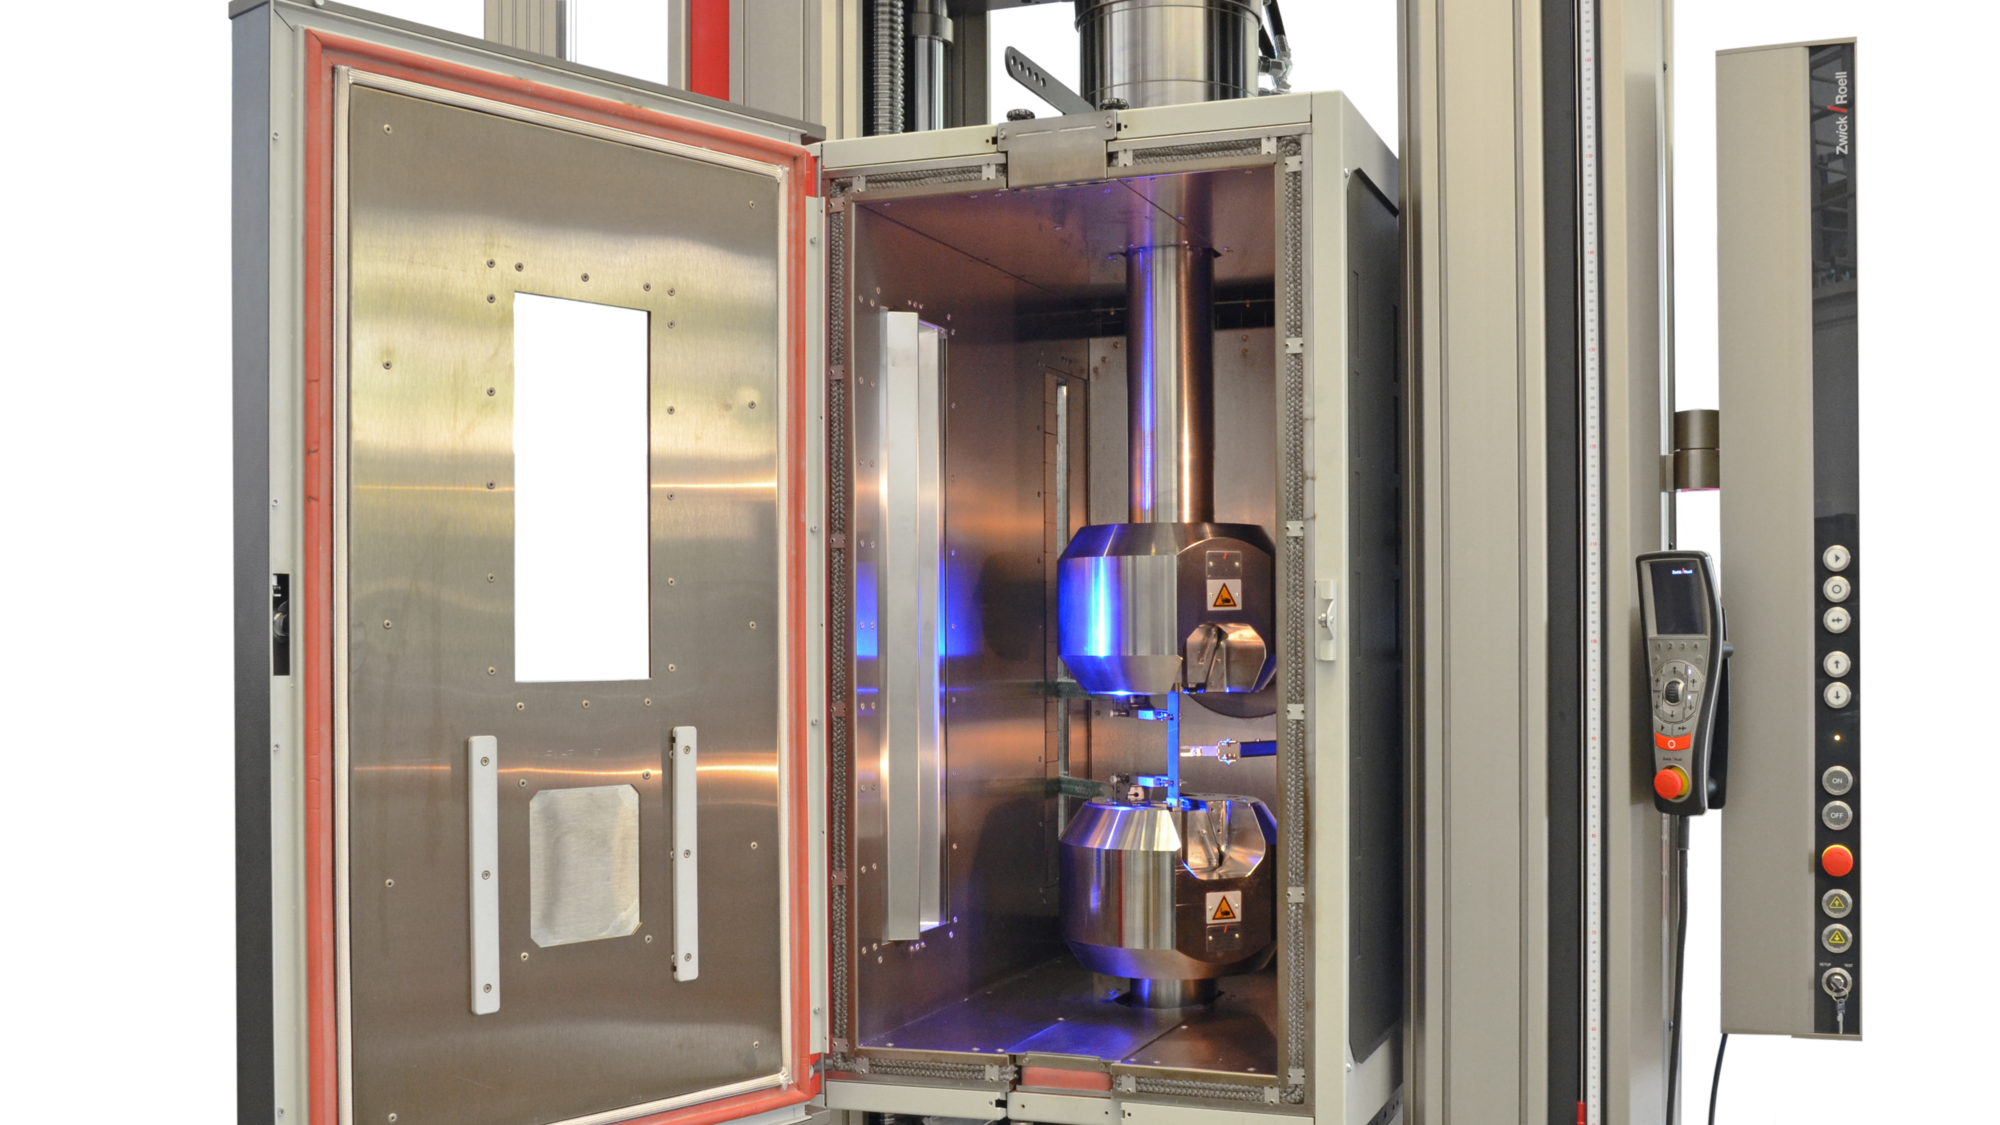
热载荷条件下的试验
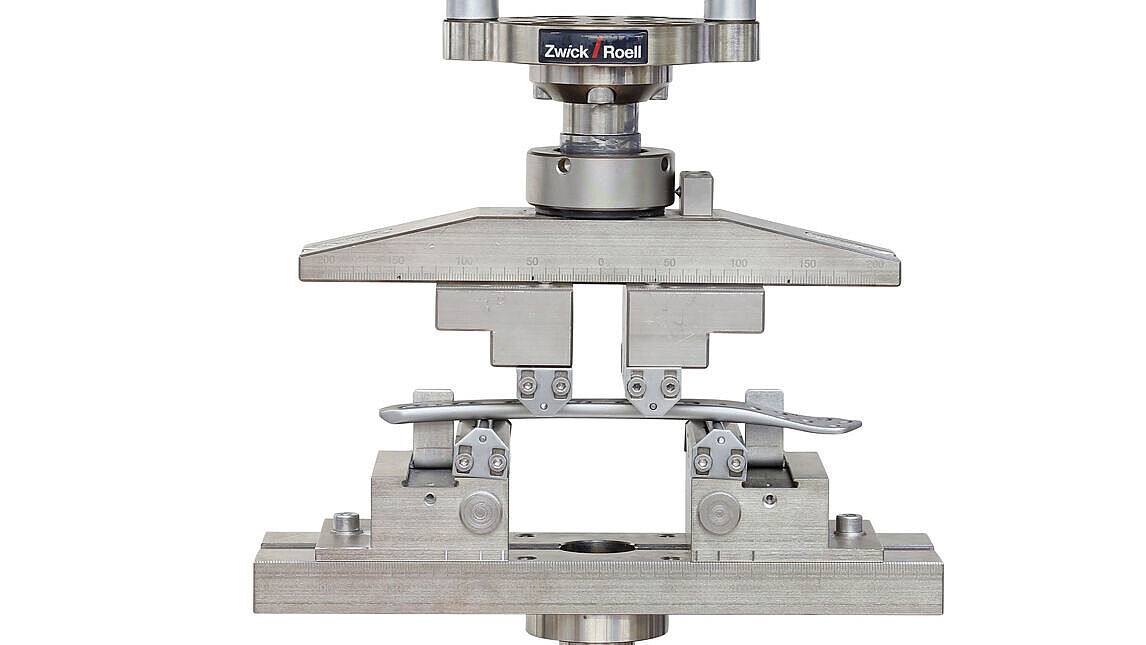
典型试验任务
ZwickRoell 通过材料、涂层、轻量化结构、碰撞及功能试验,支持机身和结构部件的开发与验证。这些试验有助于验证结构部件、表面和防护材料在实际运行条件下的承载能力:
- 涂层和表面粘合强度及耐久性试验,例如采用 90°/180° 剥离试验和 Z 方向试验。
- 纺织外层皮肤和防护材料试验,用于评估其耐磨性能、强度和伸长率。这既包括纺织覆盖材料,也包括用于特殊应用环境的功能材料。
- 纤维增强复合材料结构部件试验,用于评估机械应力下的轻量化结构设计方案。
- 通过熔融指数试验对用于部件和表面的塑料原材料进行表征
- 用于结构和外壳部件的金属材料表征,例如评估其强度、变形行为或加工性能。
- 碰撞与冲击试验,用于模拟跌落或碰撞事件,并研究可能的失效机制。
- 柔性皮肤材料试验,例如硅胶或 TPU 材料,用于直接人机交互应用。
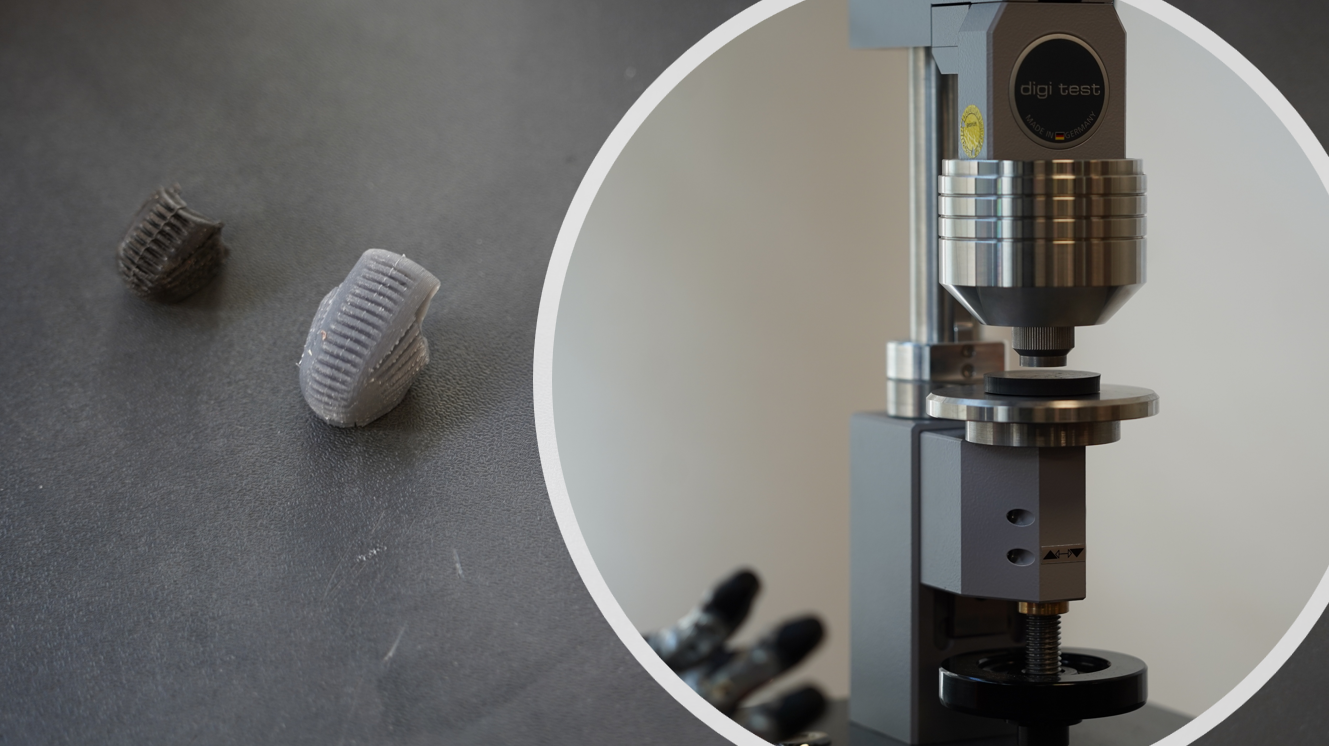
橡胶部件邵氏硬度试验
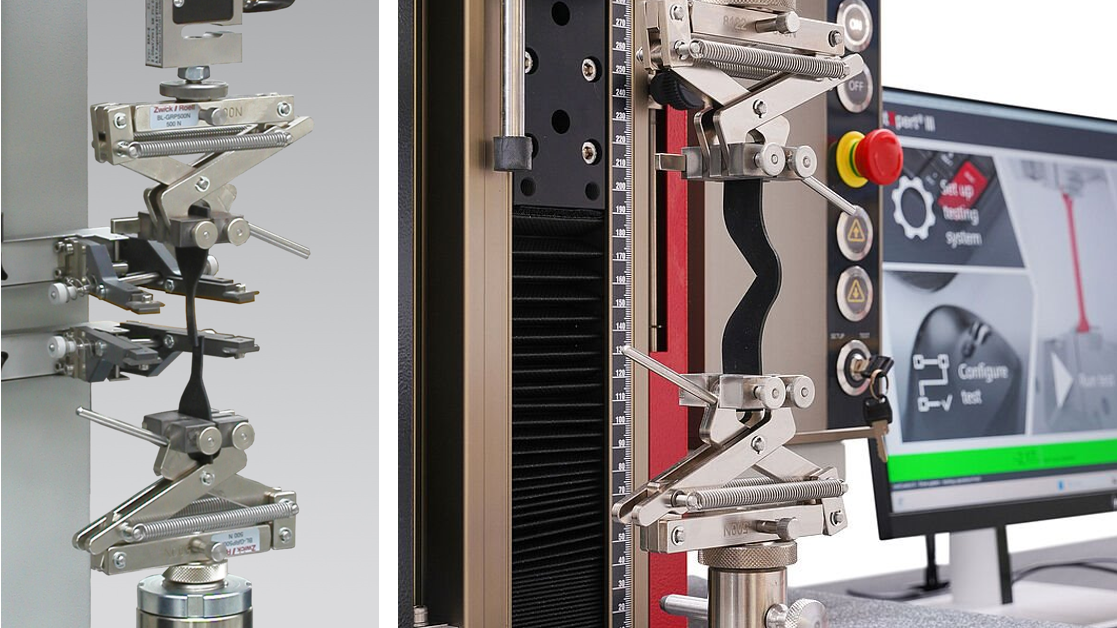
拉伸和撕裂增长试验
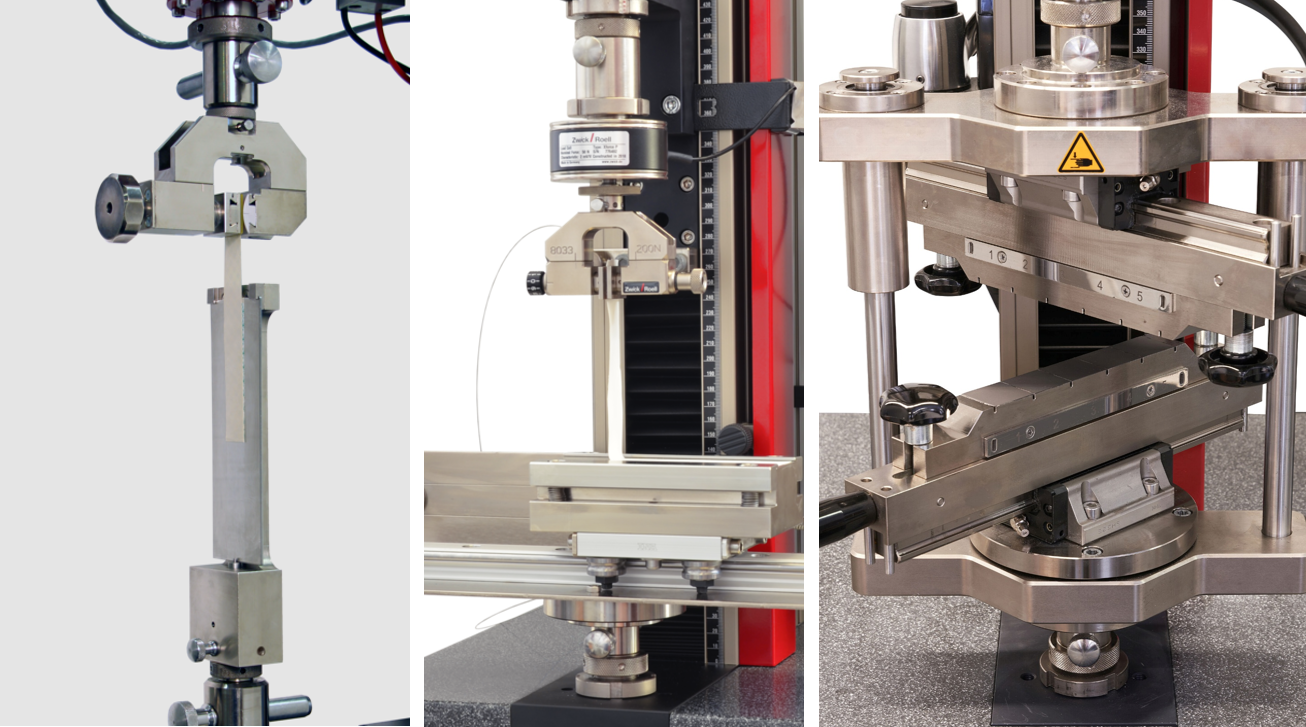
90°/180° 剥离试验和 Z 方向试验

典型试验任务
- 电池试验,用于评估电池系统的材料性能、机械承载能力和可靠性。
- 电力电缆和光纤电缆试验,用于评估其最大力、弯曲和扭转载荷承受能力。
- 连接器试验,用于测定保持力和拔出力。
- 电子组件 (PCB) 试验,用于评估其抗弯曲性能、剥离性能和粘接接头性能。

人形机器人系统的安全与标准
目前,人形机器人技术的发展速度快于标准化的推进速度。因此,许多制造商已经以机器人和机械安全领域现有的规则作为指导。同时,人形机器人系统的专用安全标准 ISO 25875 目前正在制定中。
相关参考标准包括:
- ISO 13482 适用于在人类近距离环境中运行的服务机器人
- ISO 10218 适用于工业机器人系统
- ISO 12100 适用于风险评估和风险降低
- IEC 62061 适用于安全相关控制系统的功能安全
- ANSI/RIA R15.08 适用于移动机器人系统
- ISO/CD 25785-1 适用于动态稳定移动机器人(制定中)
这些标准的共同点在于,它们都关注耐久极限、磨损行为、材料强度、环境耐受性,以及整个生命周期内安全运行的验证。因此,材料试验、功能试验和耐久性试验在开发早期阶段便已变得更加重要。
