
人形機器人及其相關組件測試
人形機器人正逐漸走出研究實驗室,並被開發用於工業、物流與服務導向等應用,未來也將用於照護相關領域。與傳統工業機器人不同,人形機器人是在動態環境中運作、與人類互動,並與機械、電子、感測器、軟體與能源系統高度整合成一套完整的系統。這些測試對整個價值鏈提出嚴苛的測試需求。
每個總成組都必須在真實世界運行條件下可靠地運作。運動、負載變化、環境因素和潛在跌落所產生的負載,對安全性、可靠性和疲勞壽命提出極高要求。
ZwickRoell 為製造商、供應商、研究機構和開發團隊為人形機器人系統提供材料、組件與功能的測試支援。從材料開發到品質保證,都能打造符合特定應用、特定測試任務和不同開發階段的客製化測試解決方案。

為什麼人形機器人需要進行測試?
人形機器人系統必須長時間安全地移動、可靠地運行,並且保持一致的性能。人形機器人還須承受高度機械、熱力與環境負載。測試是在實際操作條件下,為材料行為、組件的可靠性以及安全要求合規性提供展示基礎。
關鍵挑戰:
- 人機環境安全性:人形機器人越來越常被用於工作、生活或接受照護的場所。因此,控制力道、動作以及潛在失效情境的能力,變得日益重要。
- 長期服務壽命的可靠性:關節、變速箱、感測器和致動器必須長時間可靠地運作,即使經歷數百萬次負載變化仍能保持其特性。
- 疲勞與耐久性:行走、搬運、抓取及保持平衡等動作會產生持續且週期性的載荷,進而導致材料疲勞與磨損。
- 跌倒與衝擊:人形機器人在跌倒或遭受撞擊時,必須承受瞬間衝擊載荷,因此需驗證其結構完整性與抗衝擊能力。行走、搬運、抓取和平衡會產生持續的循環負載,進而導致材料疲勞與磨耗。
- 環境與溫度影響:環境條件引起的溫度波動,以及致動器和電子元件在運行期間產生的熱能,都會影響材料、電子設備和機械組件。此外,濕氣、灰塵、腐蝕性物質或輻射可能會進一步影響功能、疲勞壽命和可靠性。
- 缺乏或正在制定中的標準:人形機器人的標準化目前仍在進行中。製造商需提供安全性與耐久性的確切證明。
致動器與力量傳遞元件
致動器與力量傳遞元件構成人形機器人每次運動的基礎。電動馬達、氣動致動器、變速箱、軸承、關節、彈簧減震器系統和結構延伸件將電能轉化為運動,並在系統內傳遞力量。 就其功能而言,這件元件反映人體肌肉、肌腱、韌帶與骨骼的相互作用。它們必須實現精確的運動、傳遞高力量,同時在數百萬次的負載變化中保持可靠的運作。這項任務特別具有挑戰性的原因在於輕量化結構、有限的安裝空間、高負載、持續可重複運行的功能,以及這些因素之間的組合。
典型挑戰:
- 關節、軸承和齒輪的高循環負載
- 持續運動和負載變化所造成的磨耗
- 高力量與扭矩,以及有限的安裝空間和輕量結構
- 驅動器、軸承和結構組件的溫度相關應力
- 廣泛的需求,從高度靈敏的末端執行器到高負載的髖關節與膝關節
- 輕量化材料與連接器的耐久性
典型測試任務
ZwickRoell 透過材料、磨耗、疲勞和疲勞壽命測試,支援致動器與力量傳遞組件的開發與驗證。這使得在早期階段評估關鍵負載成為可能,並能為開發、驗證以及後續量產應用產生可靠的證明:
- 溫度與環境測試用於評估熱負載條件下的組件,以及膨脹係數各異的材料。
- 繩索與力量傳遞元件測試用於測試最大力量、磨損與摩耗。
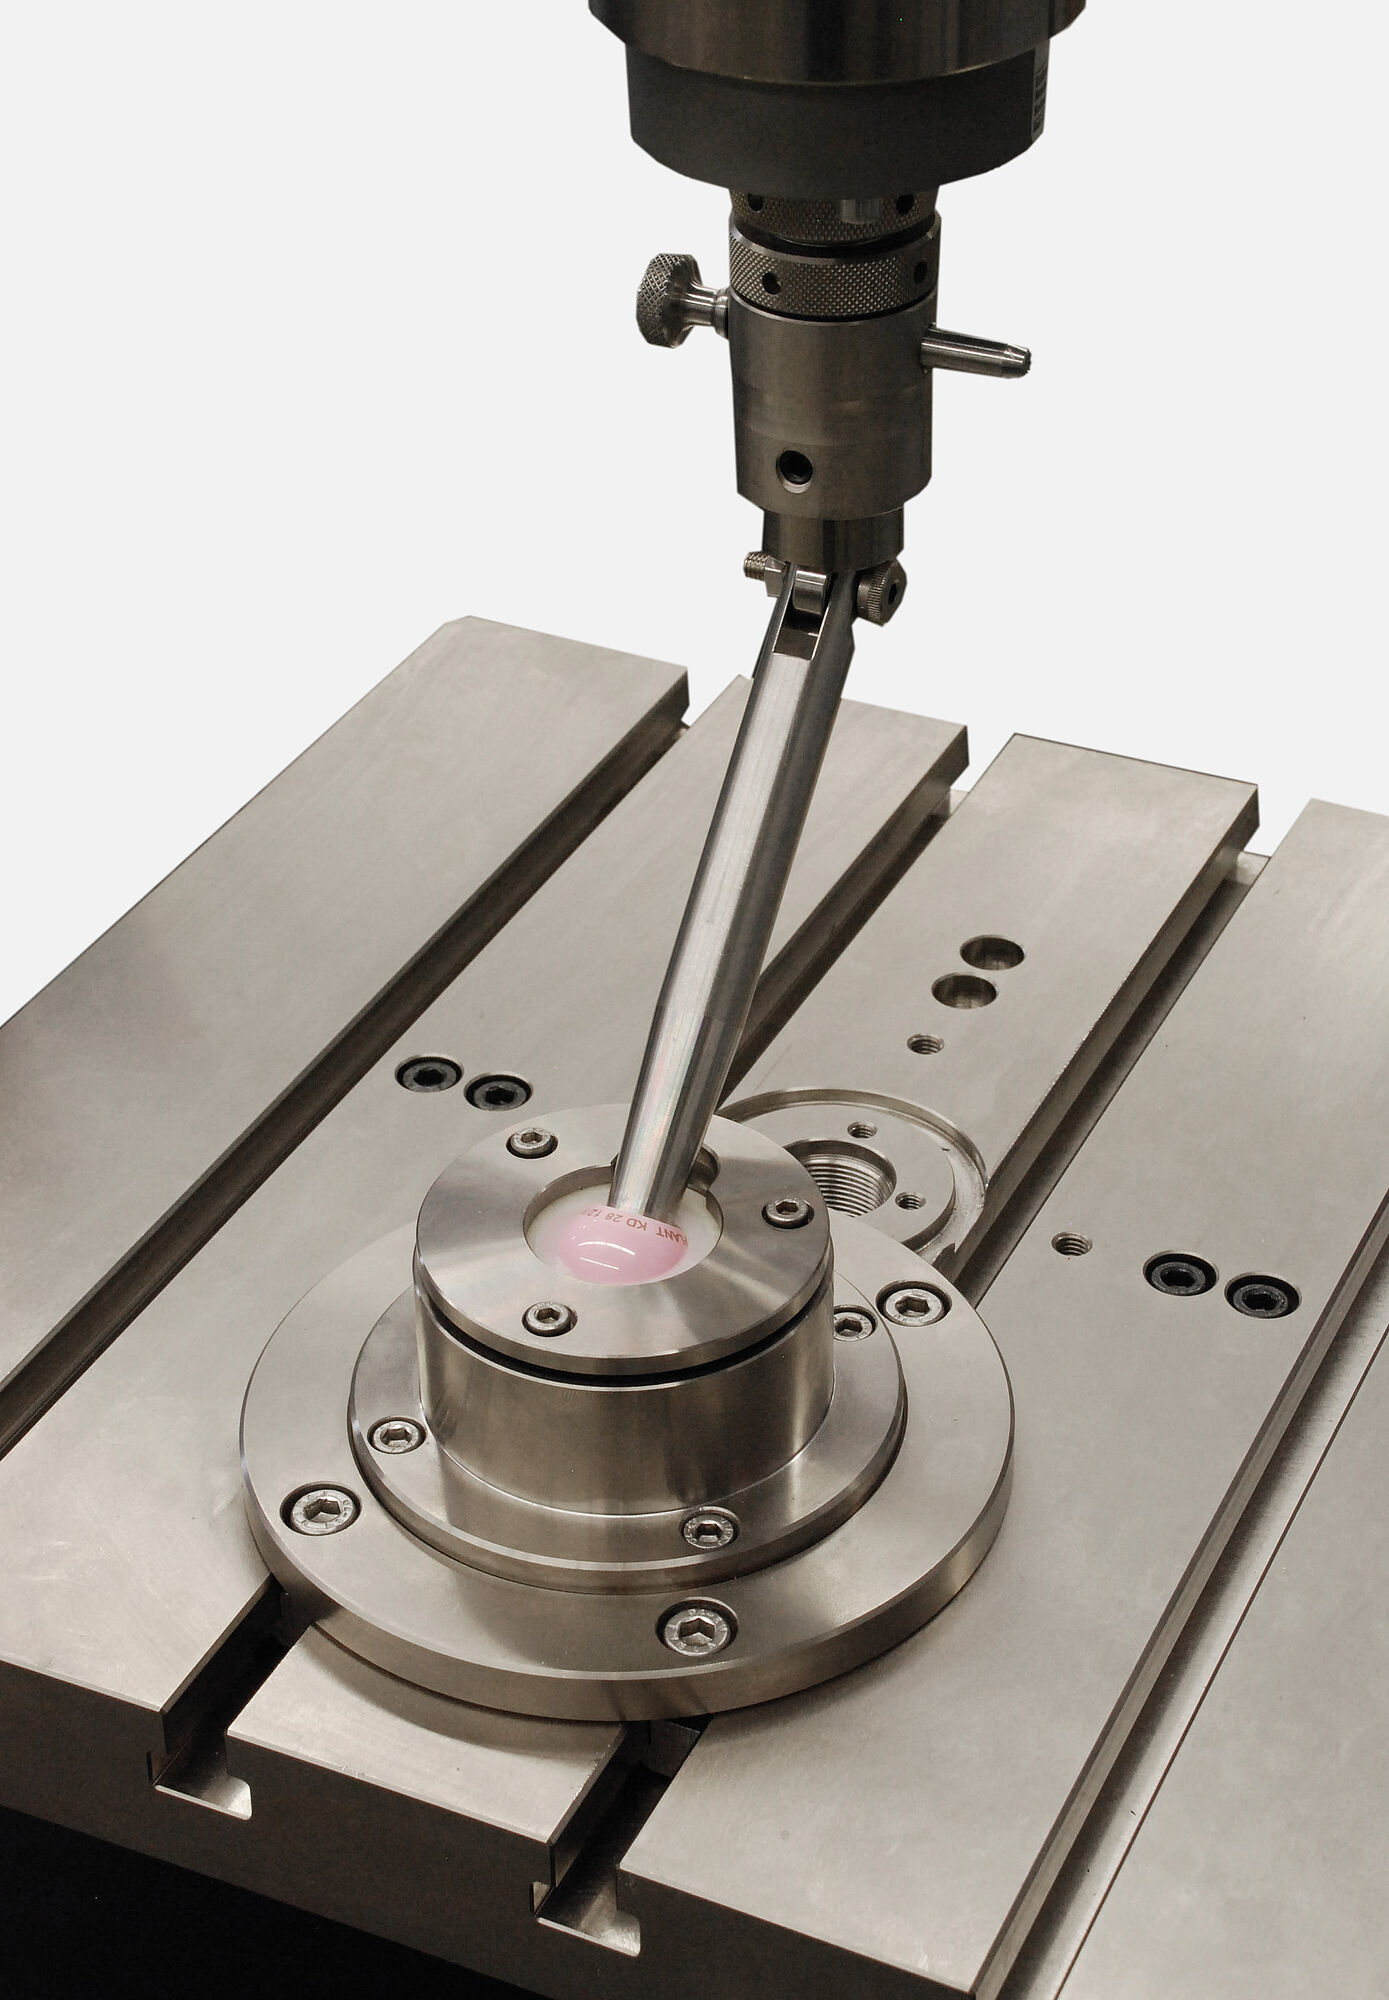
- 軸承、關節和齒輪測試用於測試磨耗、疲勞壽命以及在循環負載下的行為。
- 生物力學測試概念作為人形機器人系統的基礎。
- 致動器測試涵蓋範圍從手部和末端執行器之高精度驅動裝置,到高負載之髖部與膝部關節,重點關注承載能力和疲勞壽命。
- 彈簧測試用於評估力道-位移行為和耐久極限。
- 材料測試用於測試高負載驅動和結構元件:
- 鋁合金用於支撐結構和軀幹。
- 鈦合金用於高循環負載元件,例如髖部塊體或關節軸。
- 不鏽鋼用於軸、螺栓以及容易磨損的元件。
- 聚醚醚酮(PEEK)和碳纖維強化複合材料(CFRP)用於輕量化、高剛性結構和支撐元件。
- 表面和耐磨保護系統,例如聚四氟乙烯(PTFE)滑動層、固態潤滑劑以及類鑽碳(DLC)鍍膜,用於將運動接觸元件之間的磨擦和磨耗減至最低。
- 形狀記憶合金用於未來致動器設計。
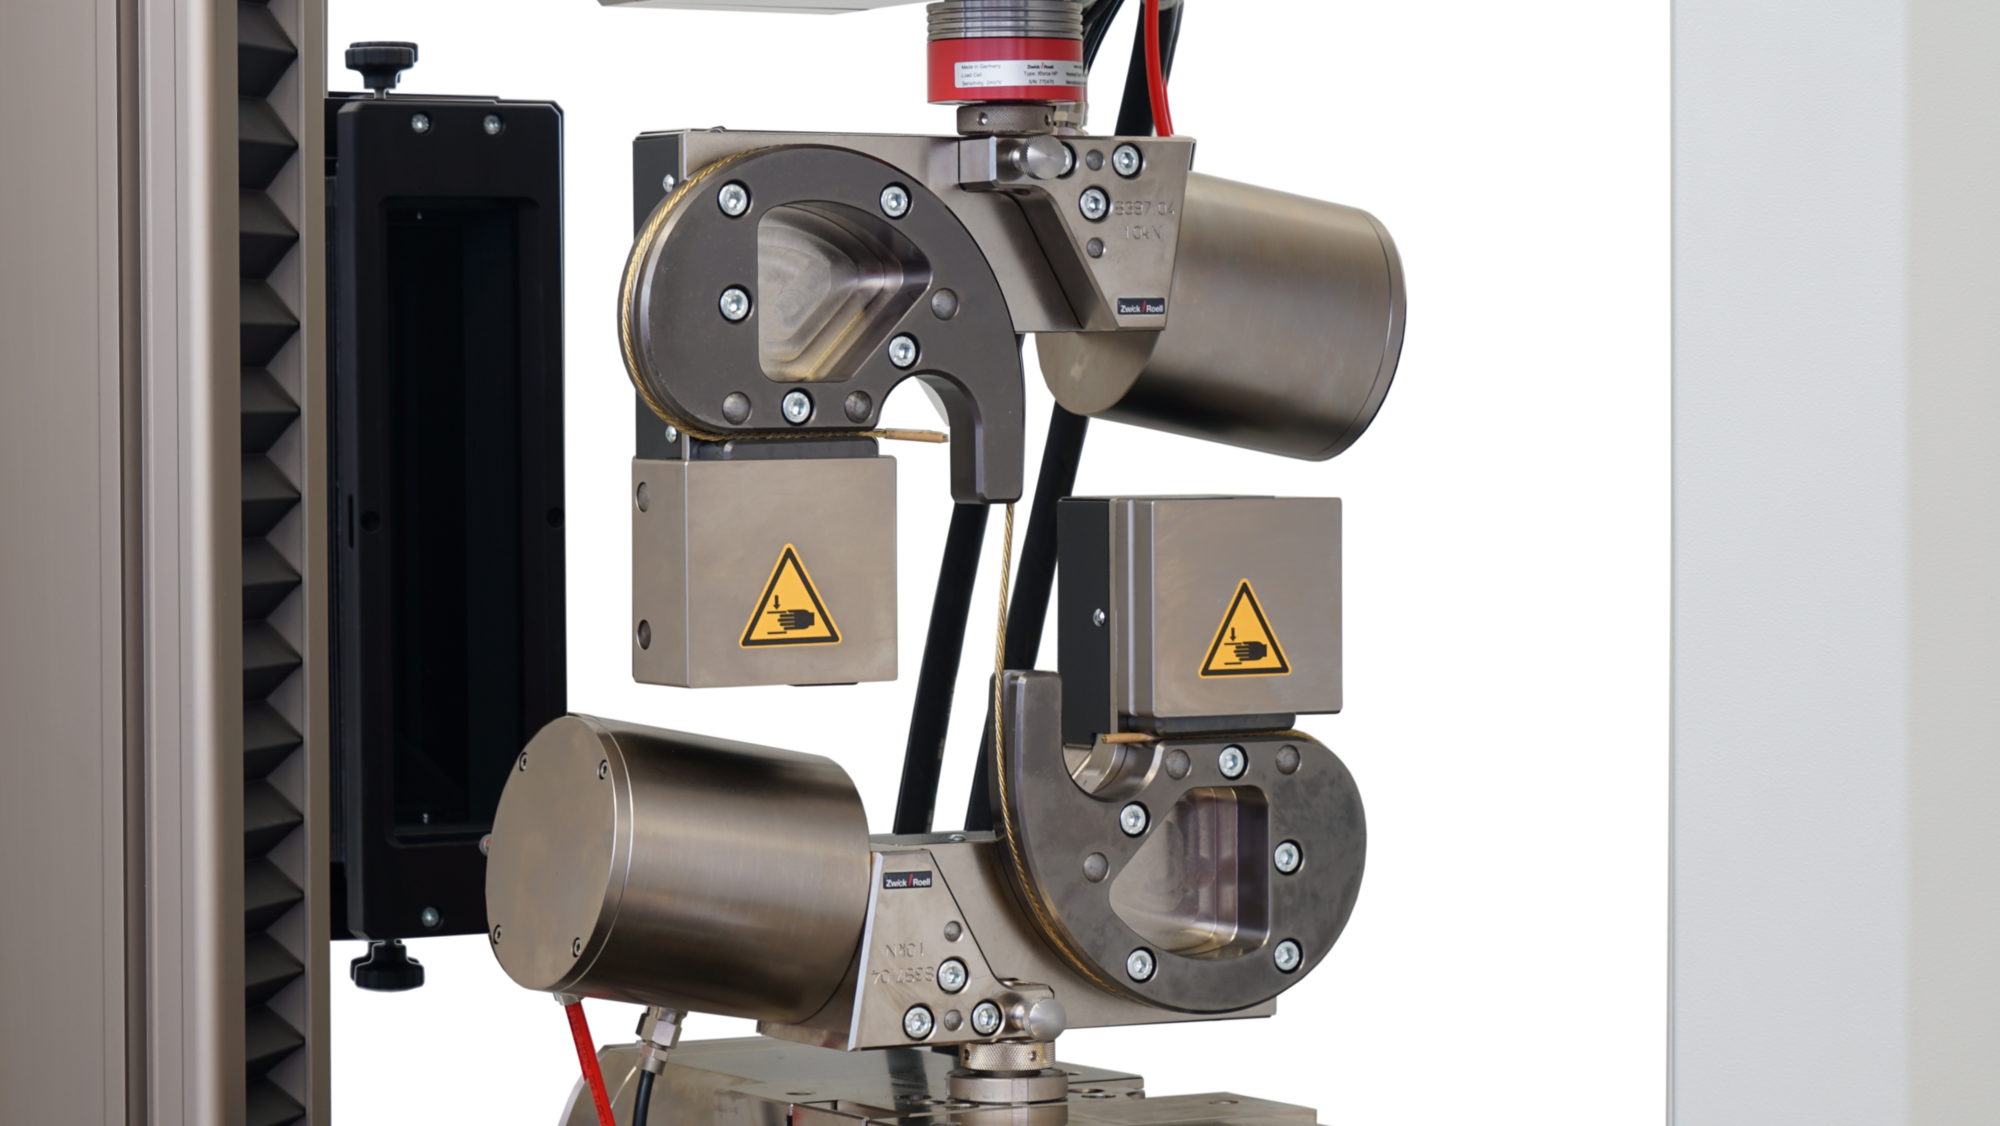
繩索拉伸測試
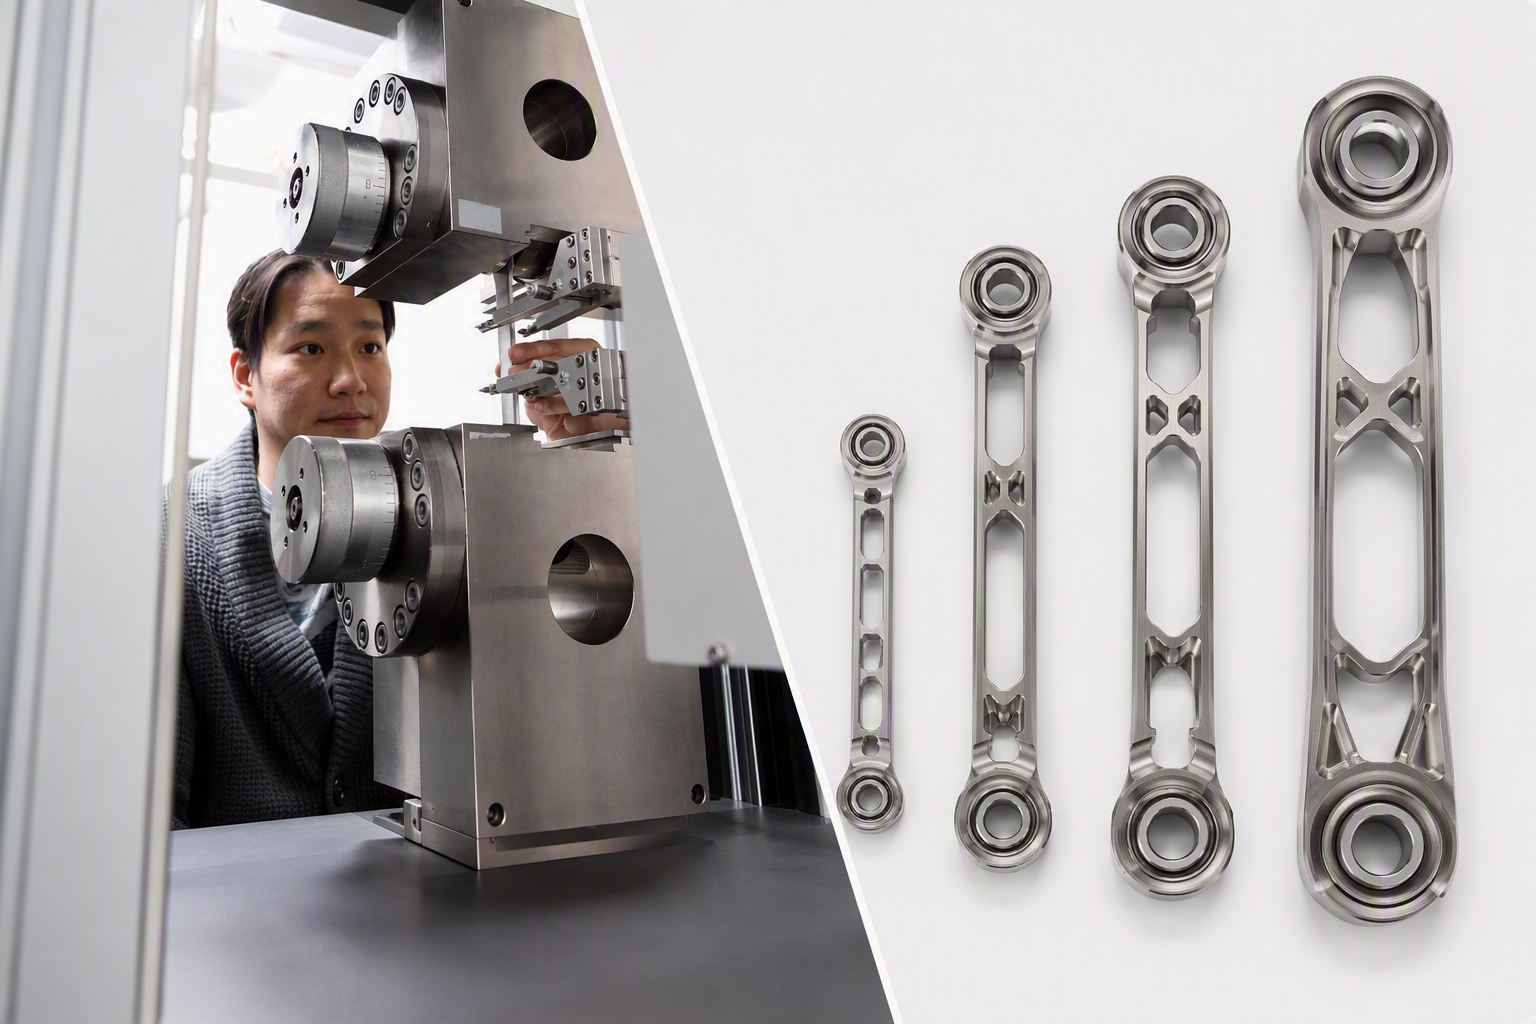
拉伸強度與材料特性
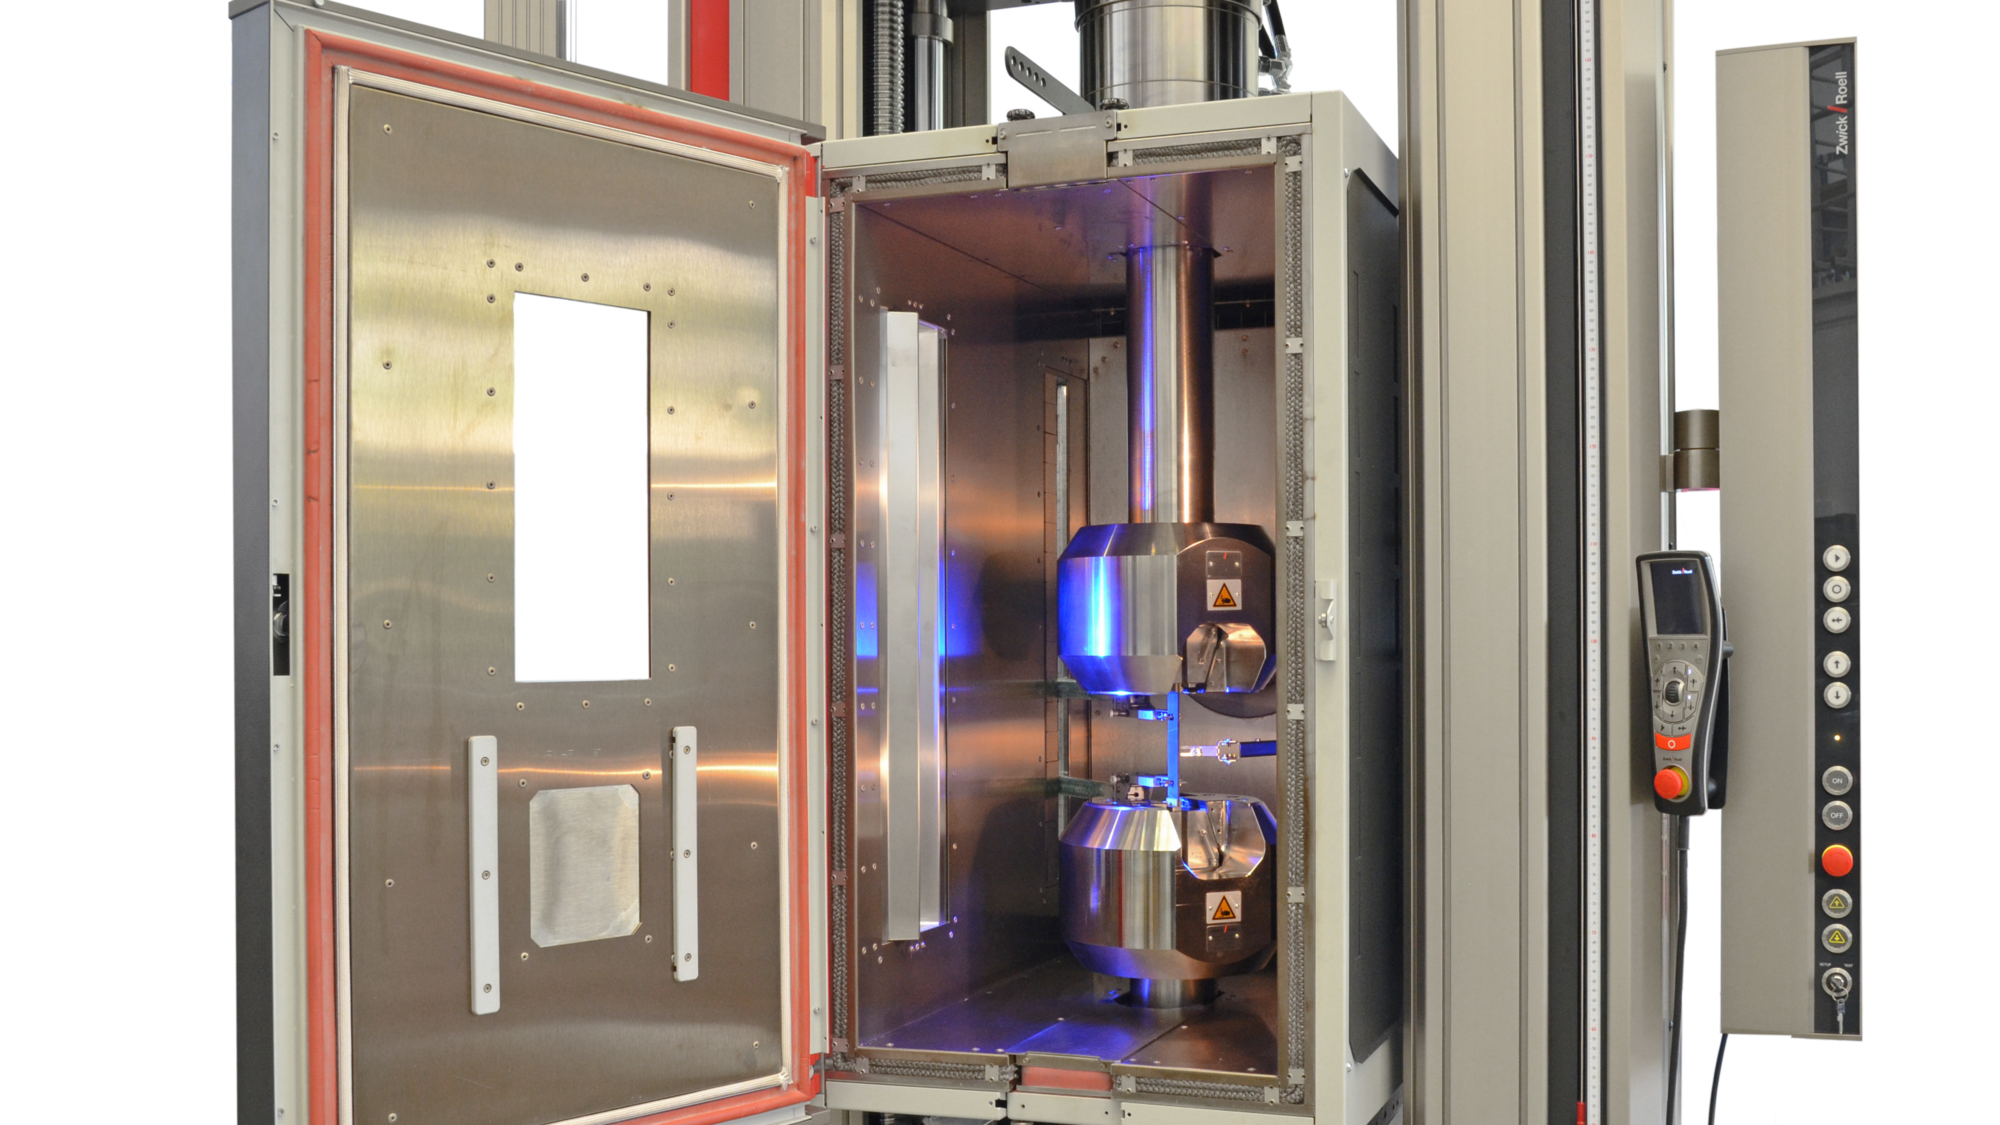
熱負載條件下的測試(熱載荷測試)
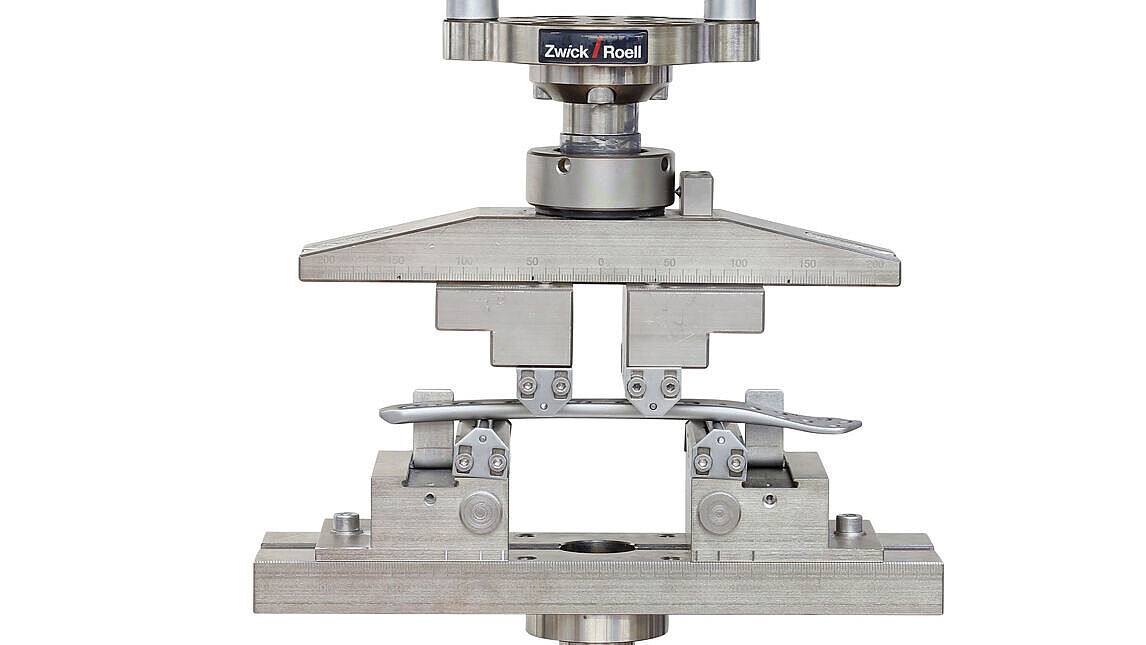
典型測試任務
ZwickRoell 以材料、鍍膜、輕量化結構、撞擊和功能測試,支援機體和結構元件的開發與驗證。測試有助於證明結構元件、表面和保護材料於真實運行條件下的承載能力:
- 塗層和表面測試用於測試黏著強度和耐久性,例如透過 90°/180° 剝離試驗或 Z 方向測試。
- 外層織物皮膚和保護材料測試用於測試磨損行為、強度及伸長率。此測試涵蓋織物包覆層和特殊應用環境之功能材料。
- 纖維強化複合結構元件測試用於評估機械應力下的輕量化結構概念。
- 塑膠原料特徵分析透過熔融指數測試用於組件和表面。
- 結構和外殼元件金屬材料特徵分析,例如強度、變形行為或加工特性。
- 撞擊和衝擊測試 用於模擬跌倒或碰撞事件,以及研究可能的失效機制。
- 軟性皮膚材料測試,例如矽膠或熱塑性聚氨酯(TPU),用於涉及直接人機互動的應用。
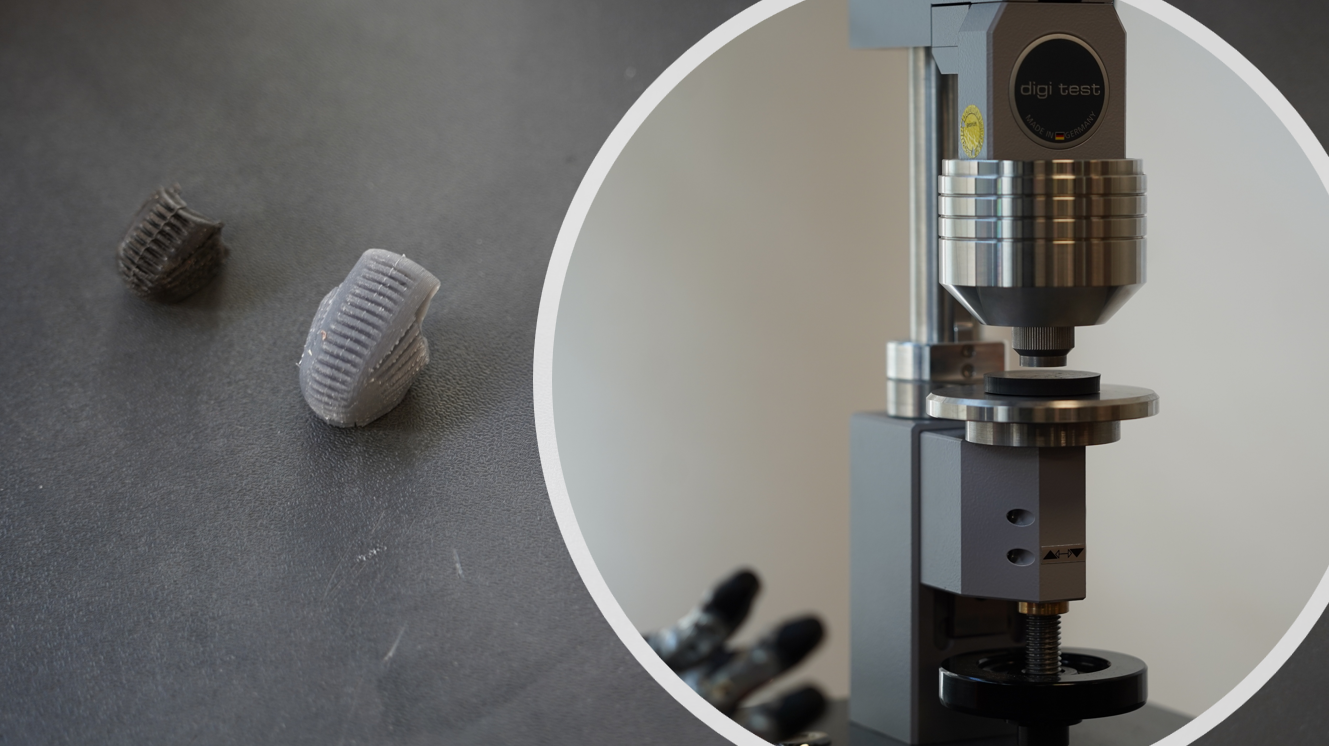
橡膠零件的 Shore 硬度測試
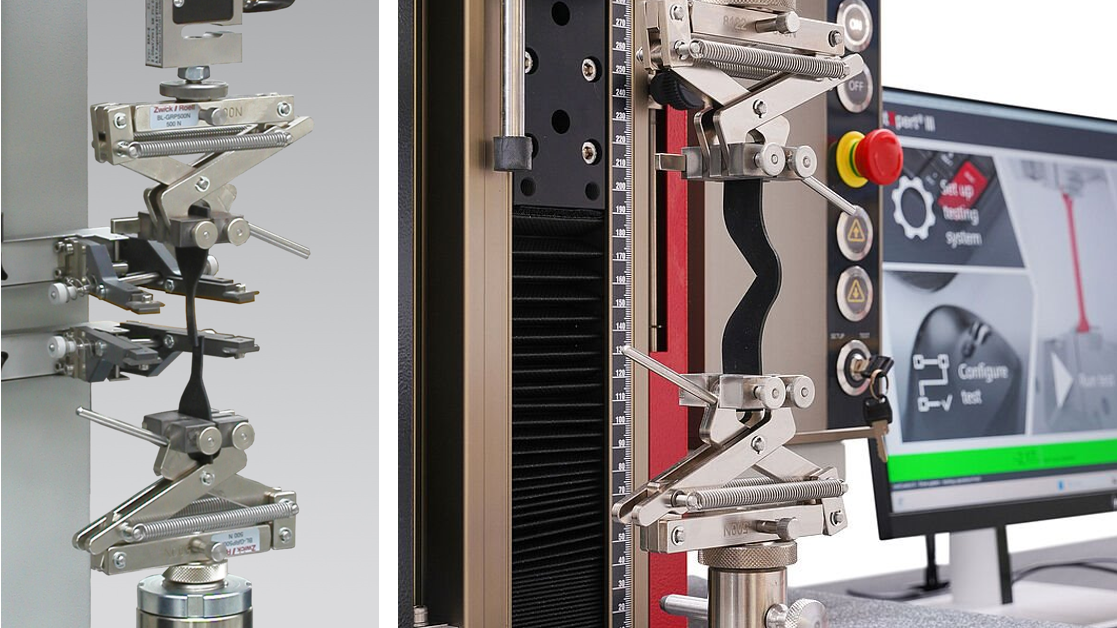
拉伸測試與撕裂強度測試
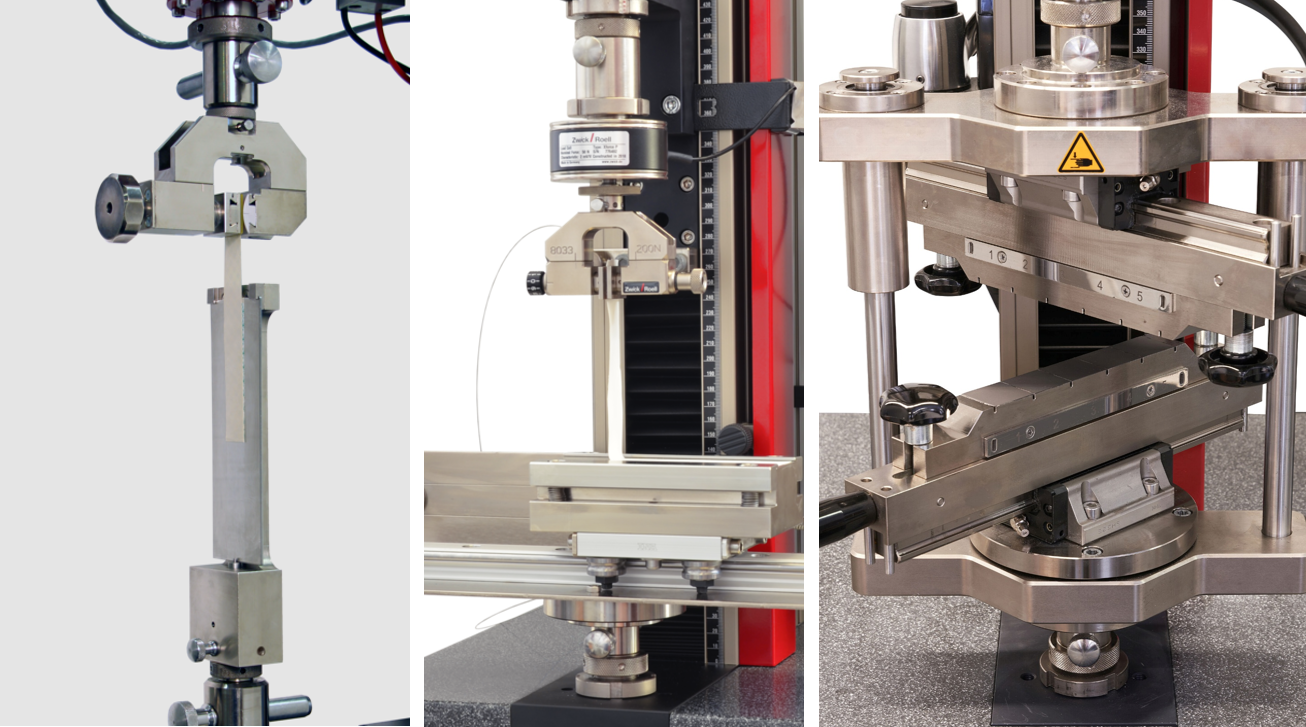
90°/180° 剝離測試及 Z 方向測試

典型測試任務
- 電池測試 用於評估電池系統的材料特性、機械負載能力和可靠性。
- 電力及光纖纜線測試用於測試最大力量、撓曲和扭轉負載測試。
- 連接器測試用於測定保持力和拔脫力。
- 電子總成組(PCB)測試用於測試撓曲負載、剝離行為和黏著接點。

人形機器人系統的安全與標準
目前,人形機器人的發展比其標準化更為迅速。因此許多製造商皆參照機器人和機器安全領域的即有規範。與此同時,專屬於人形機器人系統的安全標準 ISO 25785 正在制定中。
相關參考依據包括:
- ISO 13482 適用於在使用者近距離範圍內作業的服務型機器人。
- ISO 10218 適用於工業機器人系統。
- ISO 12100 適用於風險評估和風險降低。
- IEC 62061 適用於安全相關控制系統的功能安全。
- ANSI RIA R15.08 適用於移動式機器人系統。
- ISO/CD 25785-1 適用於動態穩定移動式機器人(開發中)。
這些標準皆聚焦於耐久極限、磨耗行為、材料強度、環境耐受性,以及整個生命週期的安全運行驗證。因此,材料測試、功能測試和耐久性測試在開發初期即顯得特別重要。
