
Preskušanje humanoidnih robotov in njihovih komponent
Humanoidni roboti vse pogosteje zapuščajo raziskovalne laboratorije in se razvijajo za industrijske, logistične in storitvene aplikacije, pa tudi za prihodnjo uporabo v okoljih, povezanih z oskrbo. Za razliko od tradicionalnih industrijskih robotov delujejo v dinamičnih okoljih, komunicirajo z ljudmi in integrirajo mehaniko, elektroniko, senzorje, programsko opremo in energetske sisteme v visoko integriran celoten sistem. To prinaša zahtevna preskusna opravila v celotni vrednostni verigi.
Vsaka sklopna enota mora zanesljivo delovati v dejanskih pogojih uporabe. Obremenitve zaradi gibanja, spreminjanje obremenitev, okoljski dejavniki in morebitni padci postavljajo visoke zahteve glede varnosti, zanesljivosti in odpornosti proti utrujanju materiala.
ZwickRoell podpira proizvajalce, dobavitelje, raziskovalne ustanove in razvojne ekipe pri preskušanju materialov, komponent ter funkcij za sisteme humanoidnih robotov. Od razvoja materialov do zagotavljanja kakovosti se ustvarjajo rešitve za preskušanje, ki so prilagojene uporabi, preskusni nalogi in razvojni fazi.
Ključni izzivi Pogoni in elementi za prenos sile Ohišje in konstrukcijski sestavni deli Prijemala in končni efektorji Senzorji Sistemi za prenos podatkov in energije Varnost in standardi Zahtevajte posvet

Ključna dejstva na prvi pogled
- Humanoidni roboti združujejo zahteve glede preskušanja iz robotike, avtomobilske industrije, elektronike, tehnologije baterij, lahke gradnje, biomehanike/ortopedije in preskušanje materialov.
- Kritične zahteve glede preskušanja izhajajo iz obrabe, spremembe obremenitve, padcev in udarcev, vibracij, okoljskih dejavnikov in varnostno kritičnih interakcij med ljudmi in roboti.
- Ključna področja preskušanja vključujejo aktuatorje, spoje, prenos sile, strukturne komponente, končne efektorje, senzorje ter podatkovne in energetske sisteme.
- Življenjsko utrujanje, utrujanje, material, delovanja in varnosti pomagajo že zgodaj prepoznati morebitne mehanizme odpovedi.
- Trenutno poteka razvoj novih standardov za humanoidno robotiko. Hkrati obstoječi standardi za robotiko in varnost strojev zagotavljajo pomembne smernice.
- ZwickRoell podpira preskusne naloge v celotnem življenjskem ciklu izdelka – od raziskav in razvoja, prek validacije, pa vse do zagotavljanja kakovosti v proizvodnji.
Zakaj je treba preskušati humanoidne robote?
Humanoidni robotski sistemi morajo delovati varno, zanesljivo in dosledno skozi daljša časovna obdobja. Hkrati so izpostavljeni visokim mehanskim, toplotnim in okoljskim obremenitvam. Preskusi zagotavljajo podlago za prikazovanje obnašanja materiala, zanesljivosti komponent in skladnosti z varnostnimi zahtevami v realnih pogojih delovanja.
Ključni izzivi:
- Varnost v okoljih, kjer so prisotni ljudje in roboti: Humanoidni roboti se vse pogosteje uporabljajo v prostorih, kjer ljudje delajo, živijo ali prejemajo oskrbo. Posledično postaja sposobnost nadzora sil, gibanj in morebitnih scenarijev odpovedi vse pomembnejša.
- Zanesljivost skozi dolgo življenjsko dobo: Sklepi, gonila, senzorji in aktuatorji morajo dolgoročno delovati zanesljivo ter ohraniti svoje lastnosti tudi po več milijonih ciklov obremenitve.
- Utrujanje materiala in vzdržljivost: Hoja, prenašanje bremen, prijemanje in vzdrževanje ravnotežja povzročajo nenehne, ciklične obremenitve, ki lahko vodijo do utrujanja materiala in obrabe.
- Padci in udarci: Za razliko od stacionarnih sistemov so humanoidni roboti izpostavljeni tveganju padca. Strukturni elementi in povezave morajo biti sposobni prenesti ustrezne obremenitve.
- Vplivi okolja in temperature: Temperaturna nihanja, ki so posledica okoljskih pogojev, ter toplota, ki jo med delovanjem oddajajo aktuatorji in elektronske komponente, vplivajo na materiale, elektroniko in mehanske sklope. Poleg tega lahko vlaga, prah, korozivne snovi ali sevanje dodatno poslabšajo delovanje, vzdržljivost (odpornost proti utrujanju materiala) in zanesljivost.
- Standardi, ki manjkajo ali so v fazi razvoja: Standardizacija na področju humanoidne robotike je trenutno v razvoju. Proizvajalci morajo že danes zagotoviti trdne dokaze o varnosti in vzdržljivosti.
Aktuatorji in elementi za prenos sile
Aktuatorji in elementi za prenos sile predstavljajo temelj vsakega gibanja pri humanoidnih robotih. Električni motorji, pnevmatski aktuatorji, gonila, ležaji, sklepi, sistemi vzmeti in dušilcev ter konstrukcijski podaljški pretvarjajo električno energijo v gibanje in v sistemu prenašajo sile. Glede na svojo funkcijo posnemajo medsebojno delovanje mišic, tetiv, vezi in skeleta v človeškem telesu. Omogočati morajo natančne premike, prenašati velike sile in hkrati zanesljivo delovati skozi milijone obremenitvenih ciklov. Poseben izziv predstavlja kombinacija lahke konstrukcije, omejenega vgradnega prostora, velikih obremenitev in zahteve po dosledno obnovljivem delovanju.
Tipični izzivi:
- Visoke ciklične obremenitve sklepov, ležajev in zobnikov
- Obraba zaradi nenehnega gibanja in sprememb obremenitve
- Visoke sile in navori v kombinaciji z omejenim prostorom za vgradnjo in nizko težo
- Temperaturne obremenitve pogonov, ležajev in strukturnih komponent
- Širok spekter zahtev, od zelo občutljivih končnih efektorjev do močno obremenjenih kolčnih in kolenskih sklepov
- Trajnost lahkih materialov in konektorjev
Tipične preskusne naloge
ZwickRoell podpira razvoj in validacijo aktuatorjev in komponent za prenos sile s preskušanjem materialov, obrabe, utrujanja in življenjske dobe do utrujanja. To omogoča ocenjevanje kritičnih obremenitev v zgodnji fazi ter pridobivanje zanesljivih dokazov za razvoj, validacijo in kasnejšo uporabo v serijski proizvodnji:
- Temperaturni in okoljski preskusi za oceno komponent pod toplotno obremenitvijo, kot tudi kadar imajo uporabljeni materiali različne koeficiente raztezanja.
- Preskušanje vrvi in elementov za prenos sile za maksimalno silo, abrazijo in obrabo.
- Preskusi ležajev, sklepov in zobnikov za preskušanje obrabe, življenjskega utrujanja in obnašanja pri ciklični obremenitvi.
- Biomehansko preskušanje konceptov kot osnova za humanoidne robotske sisteme
- Preskusi aktuatorjev, od visoko natančnih pogonov v rokah in končnih efektorjih do močno obremenjenih kolčnih in kolenskih sklepov, s poudarkom na nosilnosti in utrujanju.
- Vzmetni preskusi za oceno obnašanja sile in premika ter meje vzdržljivosti.
- Preskušanje materialov, ki se uporabljajo v močno obremenjenih pogonskih in konstrukcijskih komponentah:
- Aluminijeve zlitine za nosilno konstrukcijo in trup
- Titanove zlitine za komponente, izpostavljene visokim cikličnim obremenitvam, kot so kolčni bloki ali zglobne gredi
- Nerjaveče jeklo za gredi, vijake in komponente, izpostavljene obrabi
- Materiali PEEK in CFRP za lahke, toge konstrukcijske in nosilne komponente
- Sistemi za zaščito površin in obrabe, kot so drsne plasti PTFE, trdna maziva in DLC premazi, za zmanjšanje trenja in obrabe v gibljivih kontaktnih parih.
- Zlitine s spominskim učinkom za prihodnje koncepte aktuatorjev
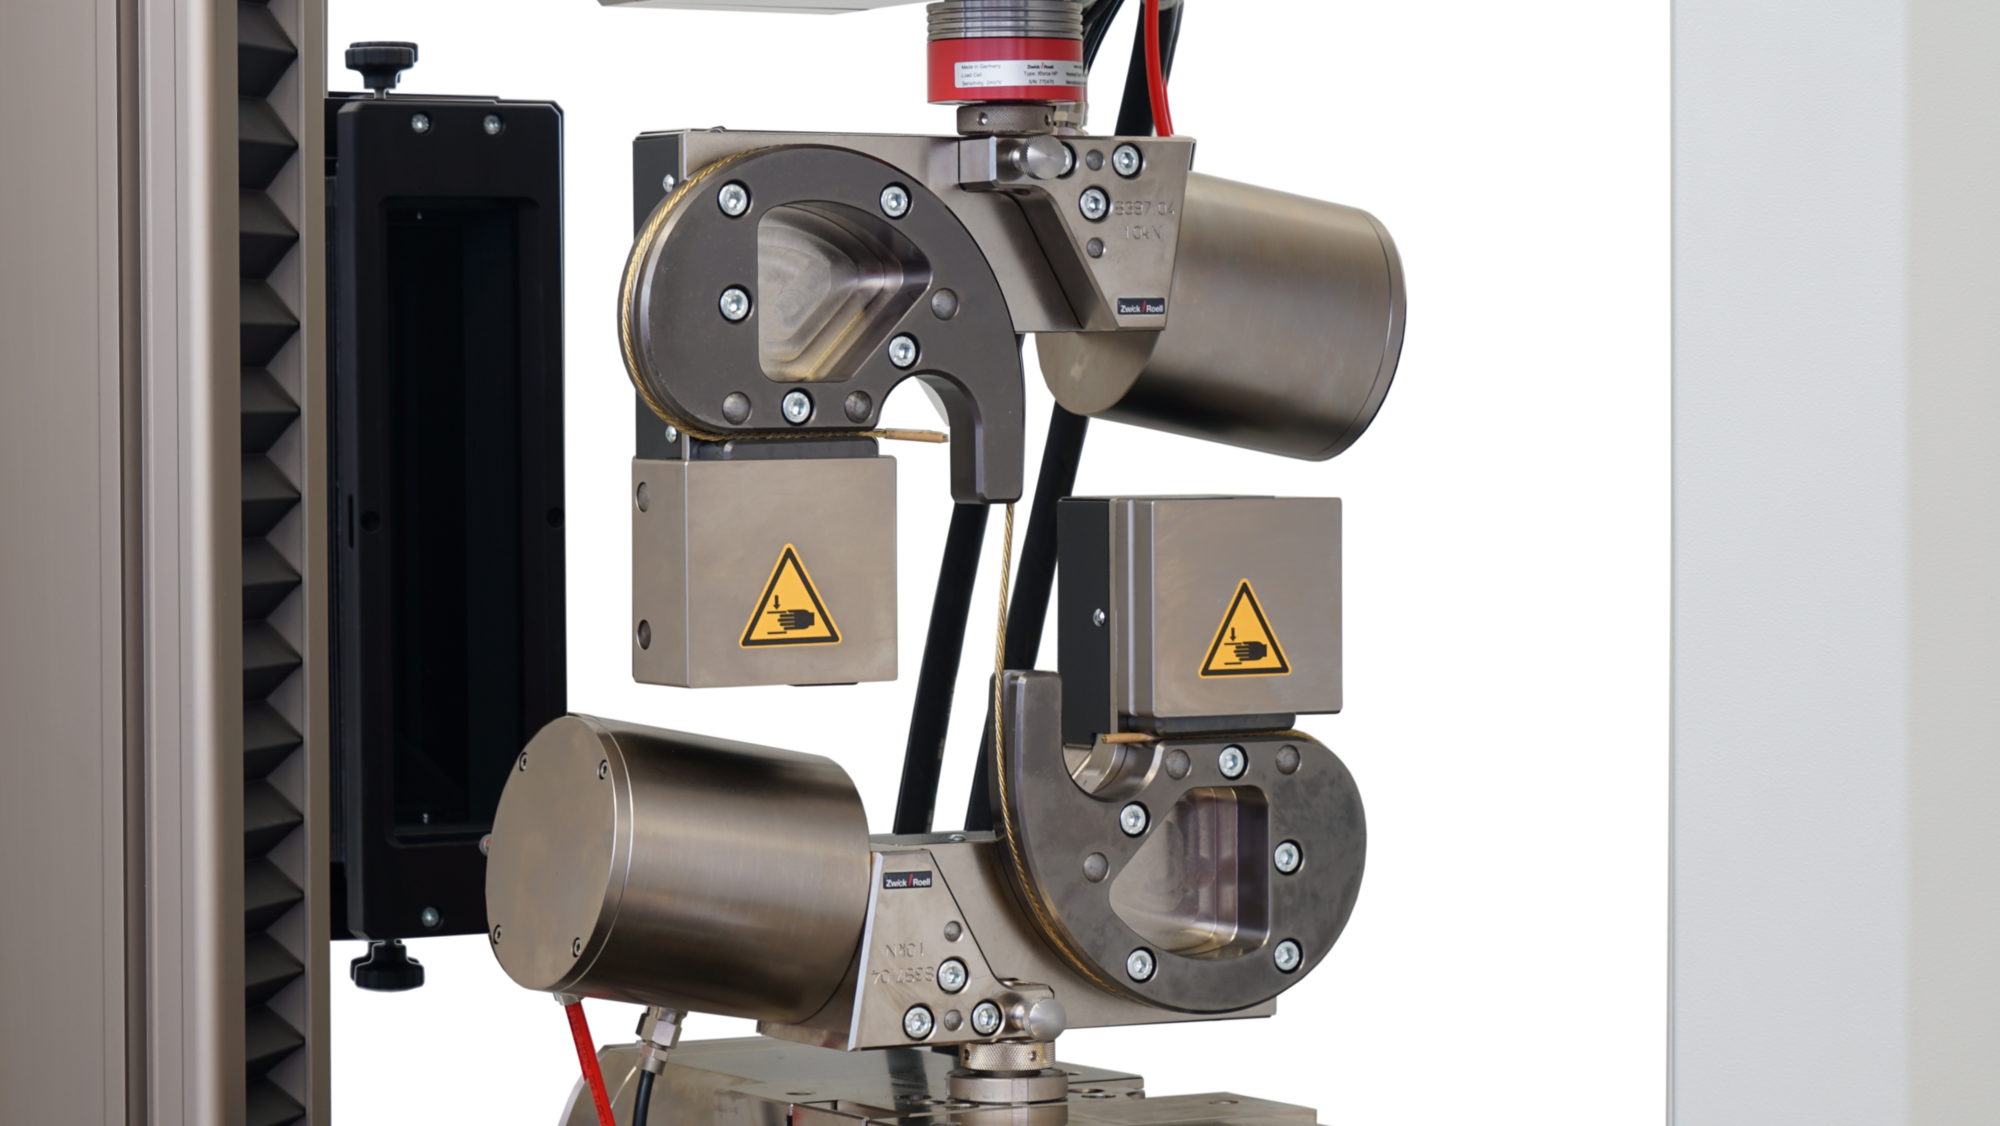
Natezni preskusi vrvi
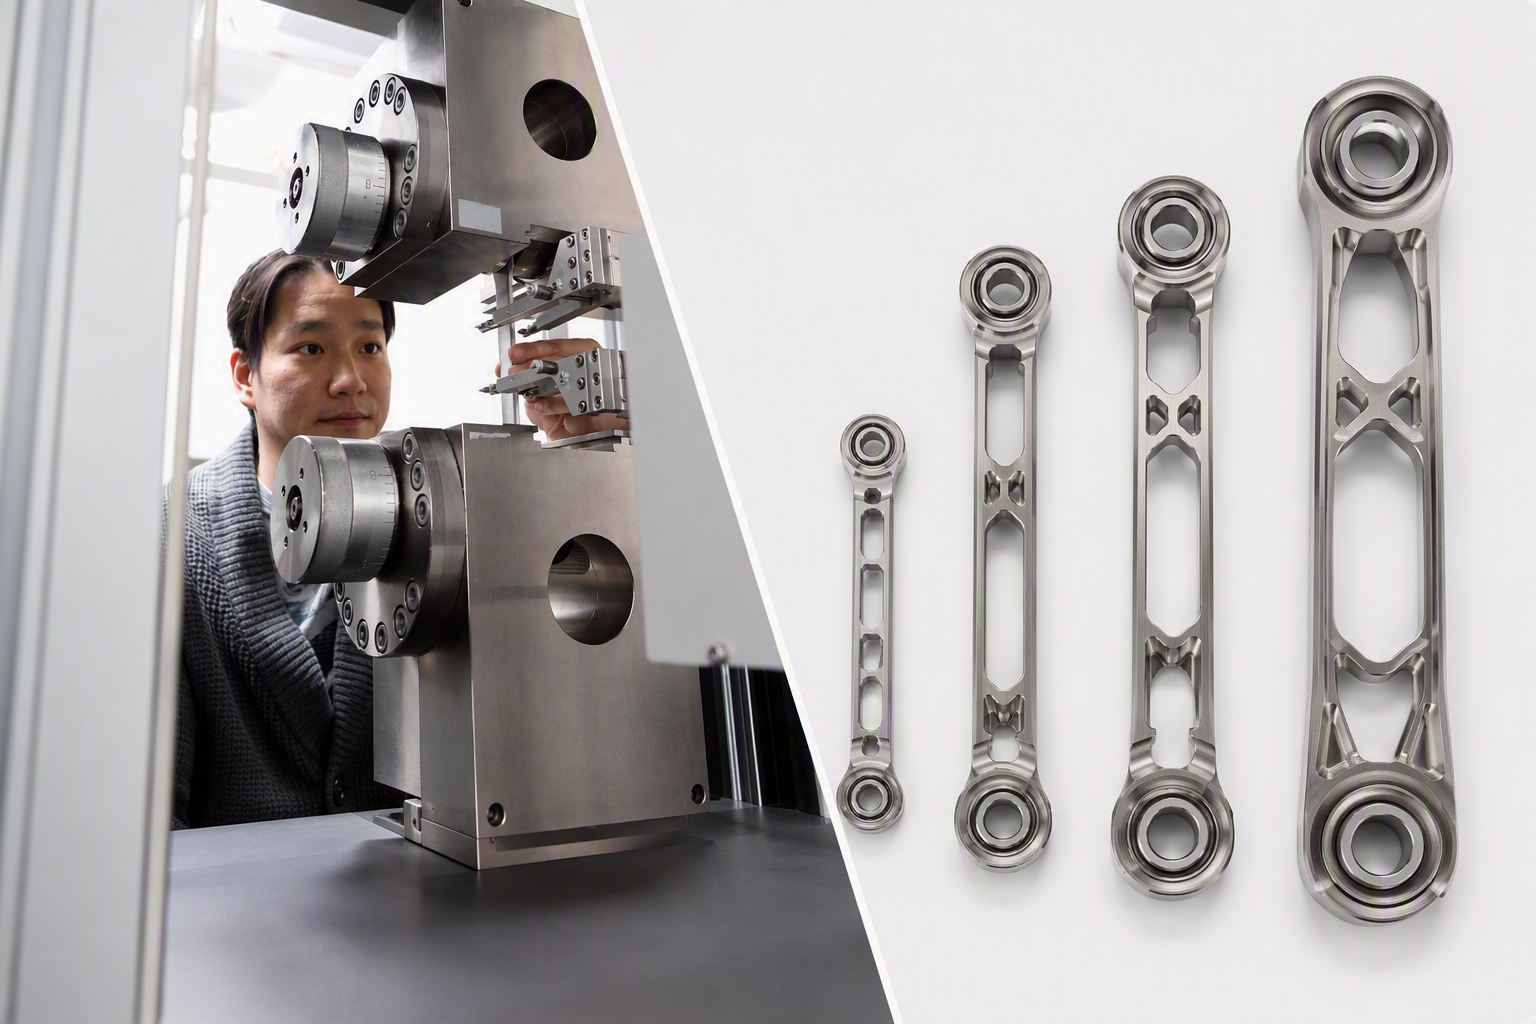
Natezna trdnost in lastnosti materialov
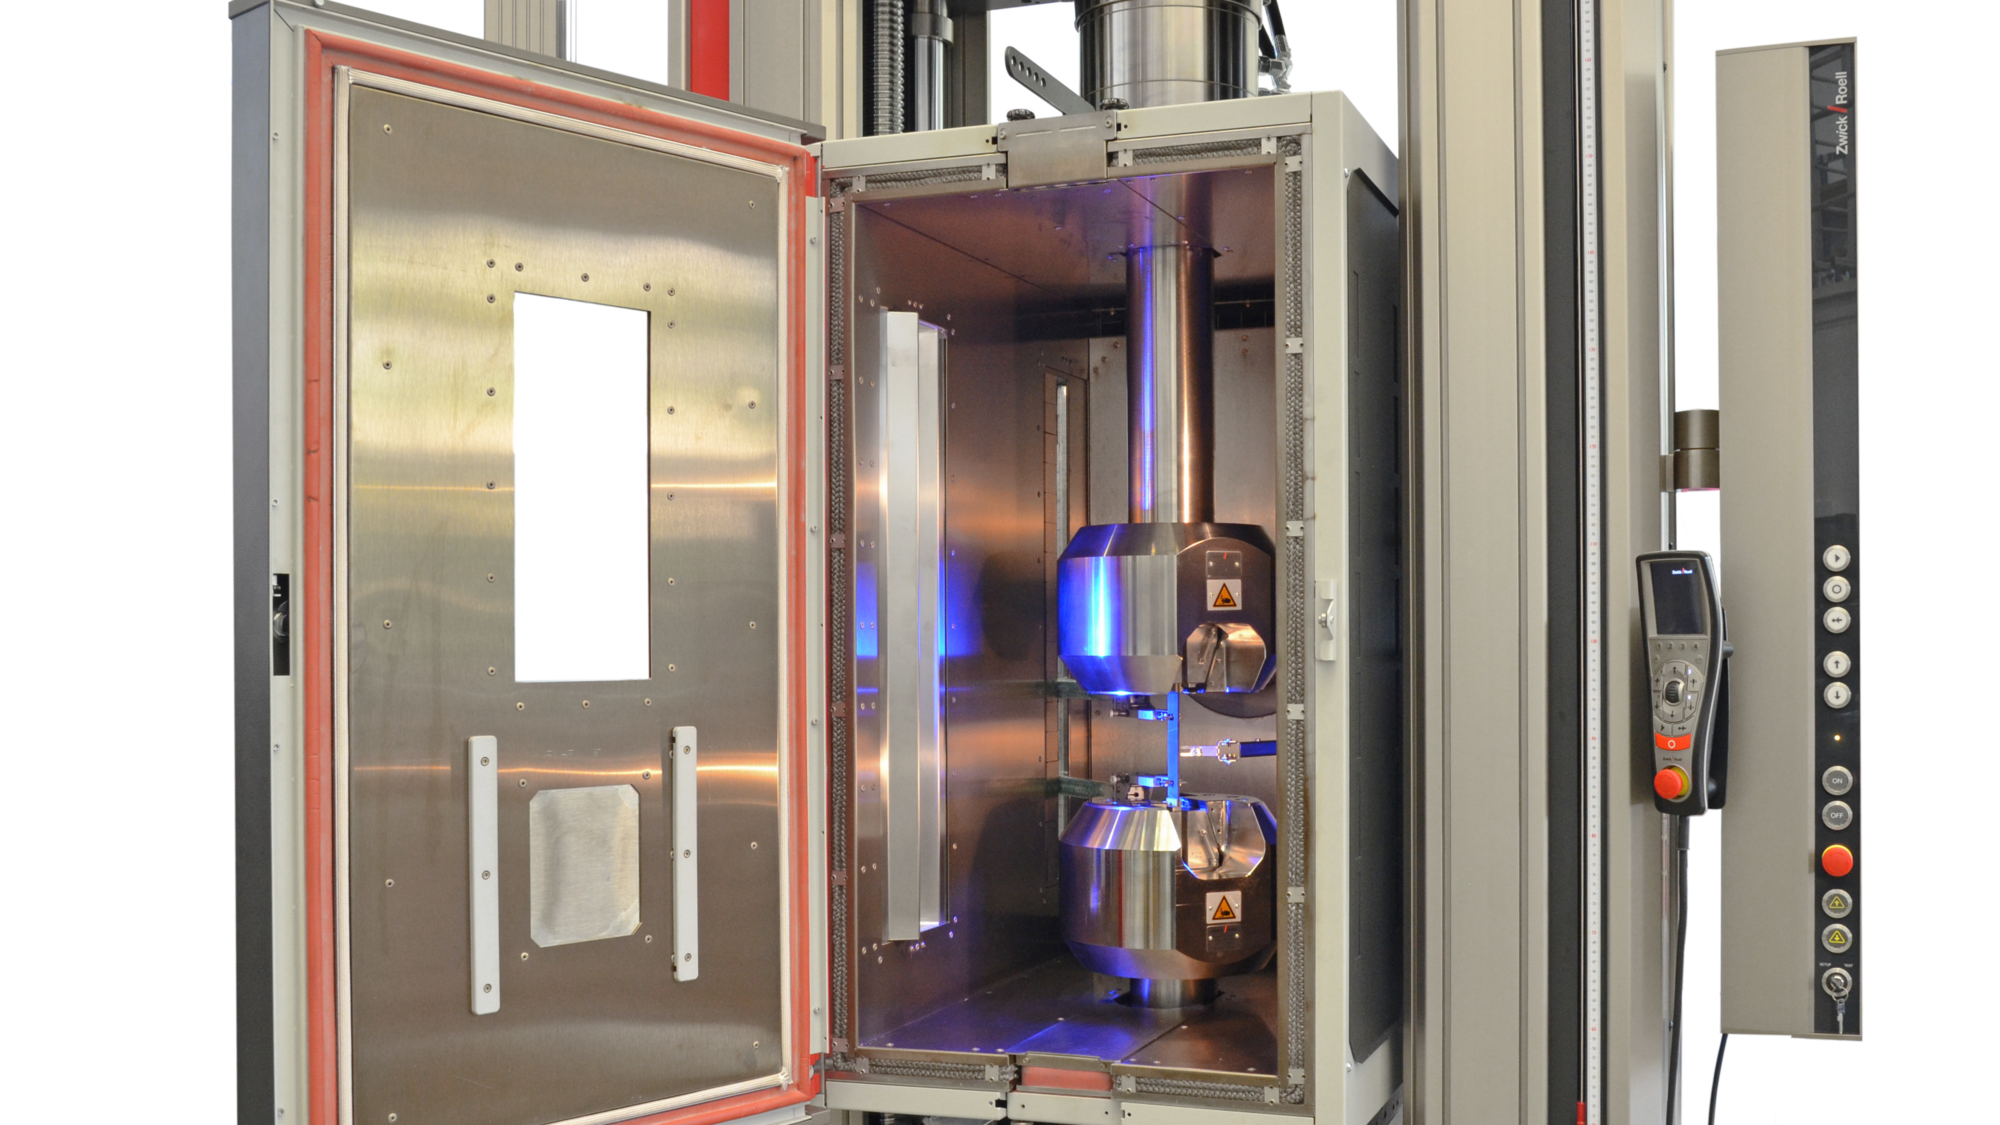
Preskusi pod toplotno obremenitvijo
Primeri preizkušenih preskusnih metod iz biomehanike, uporabljenih v humanoidni robotiki
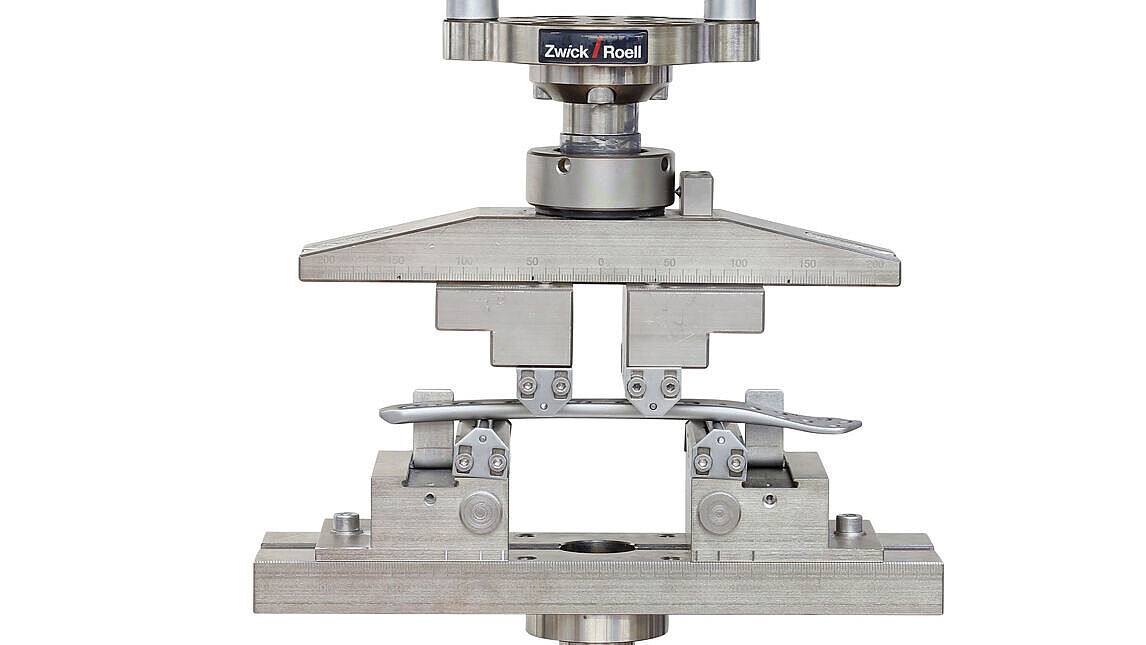
4-točkovno upogibno preskušanje
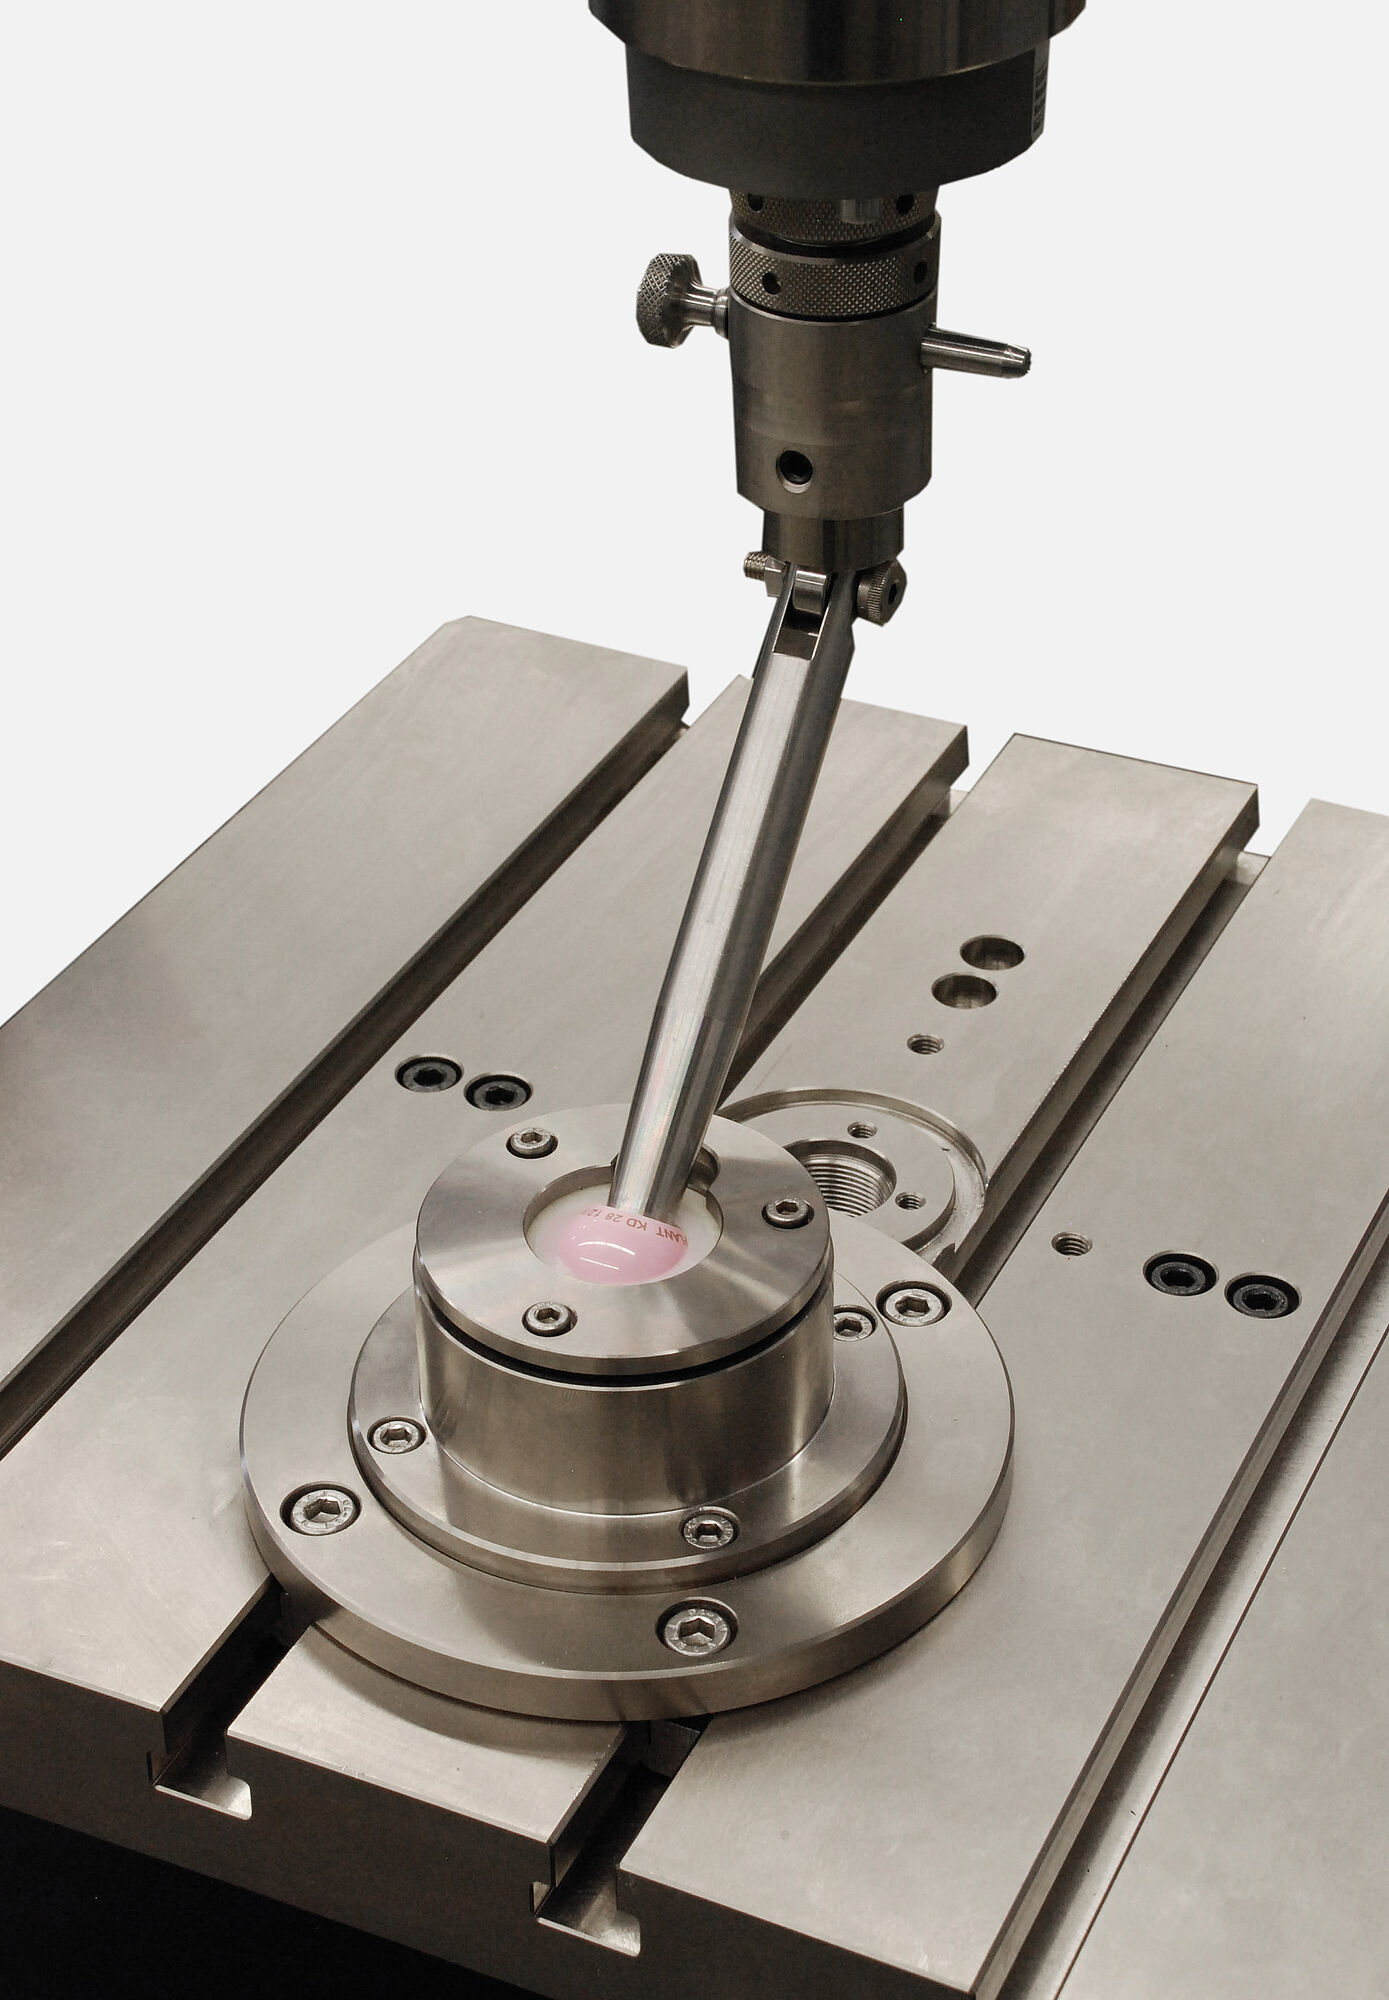
Preskusi trenja in obrabe
Ohišje in strukturne komponente
Ohišje in strukturne komponente ščitijo notranje sisteme humanoidnih robotov, hkrati pa tvorijo njihovo nosilno strukturo. Okvirji iz aluminija, jekla ali kompozitov z vlakni morajo zagotavljati visoko togost ob čim manjši teži. Poleg tega obstajajo zahteve glede interakcije z ljudmi, na primer prek površin, ki spominjajo na kožo, tekstilnih zunanjih ovojev ali zaščitnih plasti za zahtevna okolja.
Tipični izzivi:
- Visoka togost in nosilnost ob čim manjši teži
- Zaščita pred temperaturo, vlago, kemikalijami in drugimi okoljskimi vplivi
- Dolgotrajna obstojnost premazov, zunanjih oblog in zaščitnih materialov
- Varno sodelovanje med človekom in robotom z uporabo ustreznih površinskih materialov in mehkih oblog
Tipične preskusne naloge
ZwickRoell podpira razvoj in validacijo karoserij in strukturnih komponent z materialnimi, premaznimi, lahkimi konstrukcijskimi, preskusi trčenja in delovanja. Preskusi pomagajo prikazati nosilnost konstrukcijskih komponent, površin in zaščitnih materialov v realnih obratovalnih pogojih:
- Preskušanje premazov in površin glede na trdnost oprijema in trajnost, na primer s pomočjo preskusov odlepljanja pod kotom 90°/180° ali preskusov v smeri Z.
- Preskus tekstilnih zunanjih plasti in zaščitnih materialov glede obnašanja proti obrabi, trdnosti in raztezka. To vključuje tako tekstilne prevleke kot funkcionalne materiale za posebna okolja uporabe.
- Preskušanje vlakno ojačanih kompozitnih konstrukcijskih komponent za oceno konceptov lahkih konstrukcij pod mehanskimi obremenitvami.
- Karakterizacija plastike kot surovine za komponente in površine s preskusi indeksa taljenja.
- Karakterizacija kovinskih materialov za konstrukcijske in komponente ohišja, na primer glede trdnosti, deformacijskega obnašanja ali lastnosti obdelave.
- Preskusi trkov in udarcev za simulacijo padcev ali trkov ter za preučitev morebitnih mehanizmov odpovedi.
- Preskušanje materialov z mehko površino, kot sta silikon ali TPU, za uporabo pri neposredni interakciji med človekom in robotom.
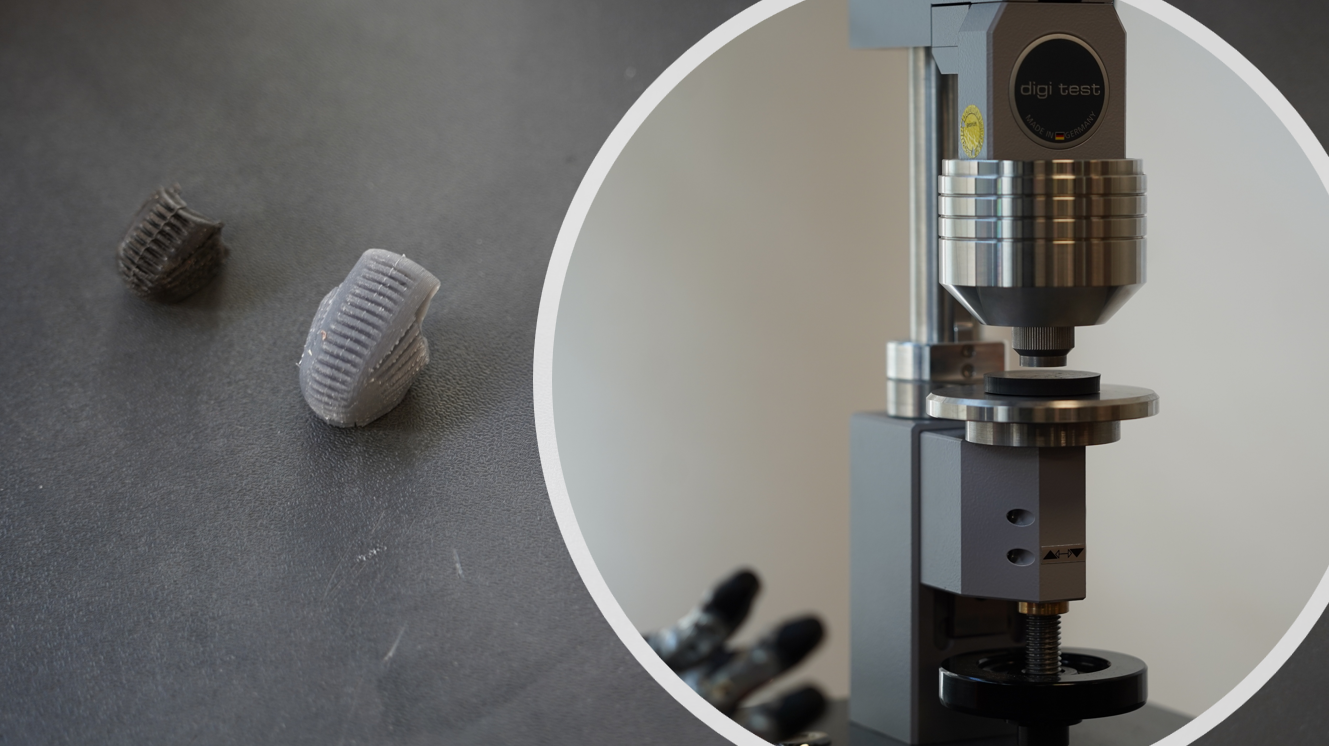
Preskusi trdote po Shore na gumijastih delih
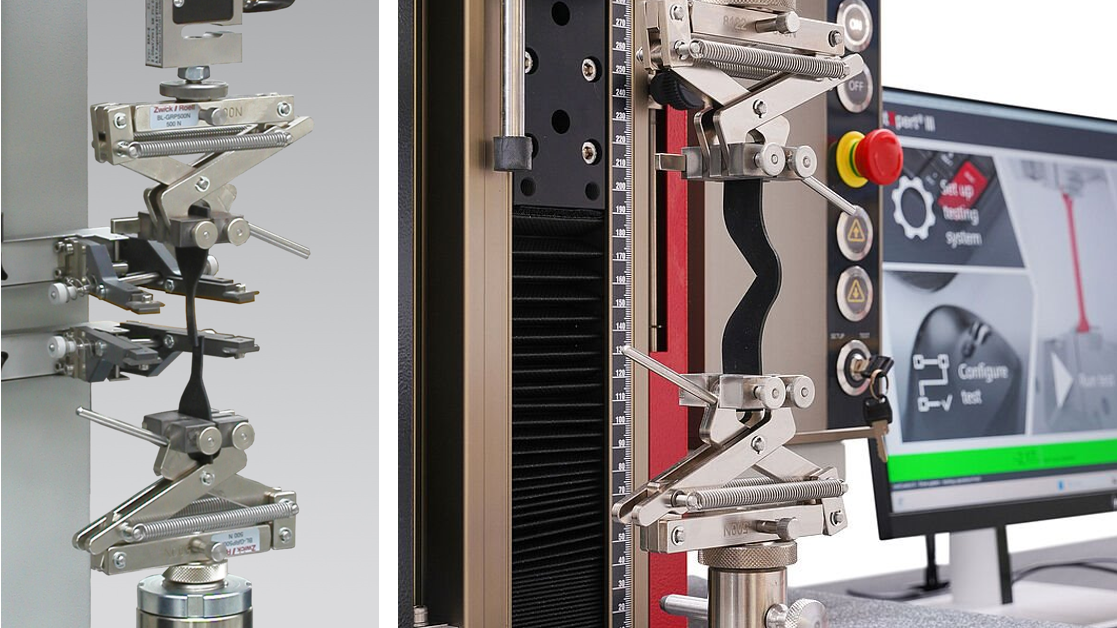
Preskusi nateznosti in nadaljnjega trganja
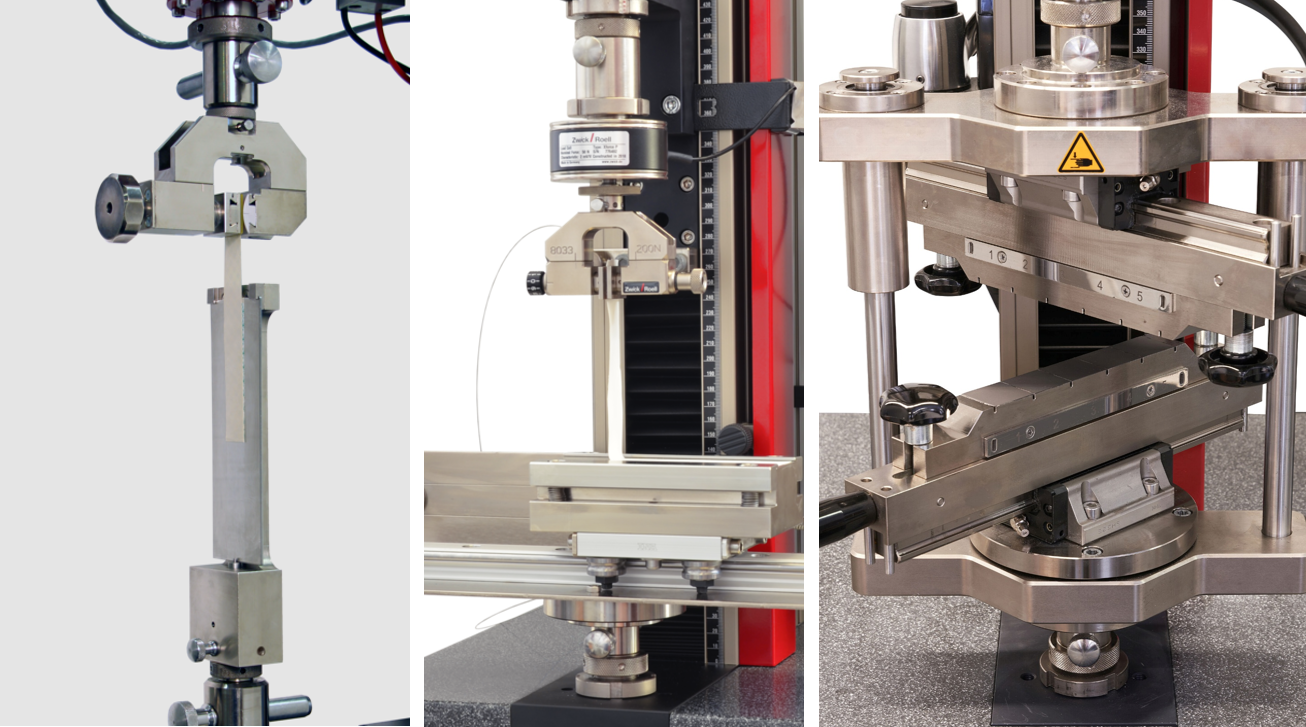
Preskusi odlepljanja 90°/180° in preskusi v smeri Z
Roke in končni efektorji
Roke in končni efektorji humanoidnim robotom omogočajo interakcijo z okoljem. Morajo biti sposobni varno prijeti predmete, izvajati natančne sile ter hkrati ravnati tako z občutljivimi kot s težkimi predmeti. Visoke zahteve glede natančnosti, ponovljivosti in trdnosti utrujanja se srečujejo s pogosto omejenim vgradnim prostorom.
Tipični izzivi:
- Natančen prenos sile in nadzor gibanja v omejenem vgradnem prostoru
- Zanesljivo prijemanje najrazličnejših predmetov
- Visoka ponovljivost pri trajni uporabi
- Obraba zaradi nenehnega gibanja in obremenitvenih ciklov
Tipične preskusne naloge
ZwickRoell podpira razvoj in validacijo prijemal ter končnih efektorjev s preskusi sil, delovanja in trdnosti utrujanja. To omogoča obnovljivo ovrednotenje prijemalnih funkcij in prepoznavanje kritičnih obremenitev že v fazi razvoja:
- Meritve sile prijema za ocenjevanje varnega rokovanja in prenosa sile pri prijemanju različnih predmetov.
- Meritve sil prstov za analizo posameznih gibov prijemanja in manipulacije ter nosilnosti občutljivih aktuatorjev.
- Funkcionalni preskusi in preskus utrujanja na rokah ter končnih prijemalih za ocenjevanje obrabe, ponovljivosti in meje vzdržljivosti pri cikličnih obremenitvah. Ti preskusi so še posebej pomembni za uporabo, pri kateri se dalj časa izvajajo ponavljajoči se postopki prijemanja in manipulacije.
Senzorji
Senzorji humanoidnim robotom omogočajo zaznavanje okolice ter varno interakcijo z ljudmi in predmeti. Uporabljajo se med drugim senzorji sile in tlaka ter senzorji, ki so neposredno vgrajeni v komponente ali površine.
Tipični izzivi:
- Zanesljivo merjenje sil in tlačnih obremenitev
- Trajno delovanje vgrajenih senzorjev pod mehansko obremenitvijo
- Zanesljiva pritrditev senzorjev v sestavne dele in na površine
Tipične preskusne naloge
- Preskušanje taktilnih senzorjev sile in tlaka za ovrednotenje natančnosti in nosilnosti.
- Preskušanje vgrajenih senzorjev – na primer senzorskih prevlek na rokah ali drugih sestavnih delih – z vidika trdnosti oprijema, obnašanja pri odlepljanju in trajne trdnosti.

Sistemi za prenos podatkov in energije
Sistemi za prenos podatkov in energije oskrbujejo humanoidne robote z energijo ter omogočajo komunikacijo med senzorji, krmilniki in aktuatorji. Poleg baterijskih sistemov morajo zlasti kabli, priključki in elektronski sklopi dolgoročno vzdržati mehanske obremenitve.
Tipični izzivi:
- Zanesljiva oskrba z energijo skozi celotno življenjsko dobo glede na utrujanje materiala
- Mehanske obremenitve kablov in priključkov zaradi stalnega gibanja
- Meja vzdržljivosti elektronskih komponent in povezav
Tipične preskusne naloge
- Preskusi baterij za oceno lastnosti materialov, mehanske nosilnosti in zanesljivosti baterijskih sistemov.
- Preskušanje napajalnih in optičnih kablov glede na največjo obremenitev s silo, upogibanjem in torzijo.
- Preskušanje konektorjev za določanje zadrževalnih sil in sil izvleka.
- Preskušanje elektronskih sklopov (tiskanih vezij) glede upogibnih obremenitev, odlepljanja in lepljenih spojev.

Podpiramo proizvajalce, dobavitelje, raziskovalne ustanove in razvojne ekipe pri prepoznavanju kritičnih obremenitev, izbiri ustreznih preskusnih metod in vzpostavitvi obnovljivih preskusnih postopkov.
Katere komponente vašega humanoidnega robota je treba preskusiti?
Posvetujte se z našimi strokovnjaki o preskušanju materialov, študijah utrujanja materiala, validaciji komponent in preverjanju varnosti sistemov humanoidnih robotov.
Varnost in standardi za sisteme humanoidnih robotov
Razvoj humanoidne robotike trenutno napreduje hitreje od standardizacije. Zato se mnogi proizvajalci že ravnajo po obstoječih pravilih s področja robotike in varnosti strojev. Hkrati se trenutno razvija standard ISO 25785, specifičen varnostni standard za humanoidne robotske sisteme.
Ustrezne referenčne točke vključujejo:
- ISO 13482 za servisne robote v neposredni bližini ljudi
- ISO 10218 za industrijske robotske sisteme
- ISO 12100 za oceno in zmanjševanje tveganja
- IEC 62061 za funkcionalno varnost varnostnih krmilnih sistemov
- ANSI RIA R15.08 za mobilne robotske sisteme
- ISO/CD 25785-1 za dinamično stabilne mobilne robote (v razvoju)
Skupna značilnost teh standardov je osredotočenost na mejo vzdržljivosti, obrabne lastnosti, trdnost materiala, odpornost na okolje in preverjanje varnega delovanja skozi celoten življenjski cikel. Posledično postanejo preskušanje materialov, funkcionalno preskušanje in preskušanje trajnosti pomembnejši že v zgodnjih fazah razvoja.
