
Pengujian Robot Humanoid dan Komponennya
Robot humanoid semakin berkembang keluar dari laboratorium penelitian dan mulai digunakan untuk aplikasi industri, logistik, layanan, serta di masa depan untuk kebutuhan perawatan dan pelayanan kesehatan. Berbeda dengan robot industri tradisional, robot humanoid beroperasi di lingkungan yang dinamis, berinteraksi dengan manusia, serta mengintegrasikan sistem mekanik, elektronik, sensor, software, dan energi dalam satu sistem terpadu yang kompleks. Hal ini menghasilkan tantangan pengujian yang tinggi di seluruh rantai nilai pengembangannya.
Setiap kelompok komponen (assembly) harus berfungsi secara andal dalam kondisi operasional nyata. Beban akibat pergerakan, perubahan beban, faktor lingkungan, dan potensi jatuh memberikan tuntutan tinggi terhadap keselamatan, keandalan, dan umur lelah komponen.
ZwickRoell mendukung produsen, pemasok, institusi penelitian, dan tim pengembangan dalam pengujian material, komponen, serta fungsi sistem robot humanoid. Mulai dari pengembangan material hingga quality assurance, solusi pengujian dirancang sesuai dengan aplikasi, kebutuhan pengujian, dan tahap pengembangan produk.
Tantangan utama Aktuator & elemen transmisi gaya Housing (casing) & komponen struktural Tangan robot & end effector Sensor Sistem data & energi Keselamatan & standar Ajukan konsultasi

Fakta penting secara ringkas
- Robot humanoid menggabungkan kebutuhan pengujian dari bidang robotika, industri otomotif, elektronika, teknologi baterai, konstruksi ringan (lightweight construction), biomekanika/ortopedi, dan pengujian material.
- Kebutuhan pengujian yang kritis muncul akibat keausan, perubahan beban, jatuh dan benturan, getaran, faktor lingkungan, serta interaksi manusia-robot yang berkaitan dengan keselamatan.
- Area pengujian utama meliputi aktuator, joint, sistem transmisi gaya, komponen struktural, end effector, sensor, serta sistem data dan energi.
- Pengujian fatigue life, fatigue, material, fungsi, dan keselamatan membantu mengidentifikasi potensi mekanisme kegagalan sejak dini.
- Standar baru untuk robot humanoid saat ini sedang dalam tahap pengembangan. Pada saat yang sama, standar yang telah ada untuk robotika dan keselamatan mesin tetap menjadi acuan penting.
- ZwickRoell mendukung kebutuhan pengujian di seluruh siklus hidup produk, mulai dari penelitian dan pengembangan (R&D), validasi, hingga quality assurance dalam produksi.
Mengapa robot humanoid perlu diuji?
Sistem robot humanoid harus dapat bergerak dengan aman, beroperasi secara andal, dan memberikan performa yang konsisten dalam jangka waktu yang lama. Pada saat yang sama, robot humanoid terpapar beban mekanis, termal, dan lingkungan yang tinggi. Pengujian memberikan dasar untuk membuktikan perilaku material, keandalan komponen, serta kepatuhan terhadap persyaratan keselamatan dalam kondisi operasional yang realistis.
Tantangan utama:
- Keselamatan dalam lingkungan interaksi manusia dan robot: Robot humanoid semakin banyak digunakan di tempat manusia bekerja, tinggal, maupun menerima layanan perawatan. Oleh karena itu, kemampuan mengendalikan gaya, gerakan, dan potensi skenario kegagalan menjadi semakin penting.
- Keandalan selama masa pakai yang panjang: Joint, gearbox, sensor, dan aktuator harus tetap berfungsi dengan andal dalam jangka panjang serta mempertahankan performanya setelah jutaan siklus pembebanan.
- Fatigue dan daya tahan: Aktivitas berjalan, membawa beban, menggenggam, dan menjaga keseimbangan menghasilkan beban siklik yang terus-menerus dan dapat menyebabkan fatigue serta keausan material.
- Jatuh dan benturan: Berbeda dengan sistem stasioner, robot humanoid memiliki risiko jatuh selama beroperasi. Komponen struktural dan sambungan harus mampu menahan beban yang timbul akibat kondisi tersebut.
- Pengaruh lingkungan dan temperatur: Fluktuasi temperatur akibat lingkungan serta panas yang dihasilkan aktuator dan komponen elektronik selama operasi memengaruhi material, elektronik, dan komponen mekanis. Selain itu, kelembapan, debu, zat korosif, atau radiasi dapat semakin mengurangi fungsionalitas, umur fatigue, dan keandalan sistem.
- Standar yang belum tersedia atau masih dalam pengembangan: Standarisasi khusus untuk robot humanoid saat ini masih dalam tahap pengembangan. Namun demikian, produsen saat ini tetap harus mampu memberikan bukti yang kuat mengenai keselamatan dan daya tahan produknya.
Aktuator dan elemen transmisi gaya
Aktuator dan elemen transmisi gaya merupakan fondasi dari setiap gerakan robot humanoid. Motor listrik, aktuator pneumatik, gearbox, bearing, joint, sistem pegas-peredam (spring-damper), dan elemen struktural mengubah energi listrik menjadi gerakan dan mentransmisikan gaya di dalam sistem. Dari sisi fungsi, komponen-komponen tersebut menyerupai kerja sama antara otot, tendon, ligamen, dan kerangka tubuh manusia. Komponen tersebut harus mampu menghasilkan gerakan yang presisi, mentransmisikan gaya yang besar, dan tetap bekerja andal selama jutaan siklus pembebanan. Tantangan utamanya berasal dari kombinasi desain ringan, ruang pemasangan yang terbatas, beban tinggi, serta kebutuhan akan performa yang konsisten dan reproducible.
Tantangan yang umum dihadapi:
- Beban siklik tinggi pada joint, bearing, dan gear
- Keausan akibat gerakan terus-menerus dan perubahan beban
- Gaya dan torsi yang tinggi dengan keterbatasan ruang pemasangan serta tuntutan bobot yang ringan
- Tegangan akibat temperatur pada sistem penggerak, bearing, dan komponen struktural
- Beragam kebutuhan, mulai dari end effector yang sangat sensitif hingga joint pinggul dan lutut yang menerima beban besar
- Ketahanan material ringan dan konektor
Tugas pengujian yang umum dilakukan
ZwickRoell mendukung pengembangan dan validasi komponen aktuator serta transmisi gaya melalui pengujian material, keausan, fatigue, dan fatigue life. Hal ini memungkinkan evaluasi beban kritis sejak tahap awal dan menghasilkan bukti teknis yang andal untuk kebutuhan pengembangan, validasi, dan produksi massal di kemudian hari:
- Pengujian temperatur dan lingkungan untuk mengevaluasi komponen pada kondisi beban termal maupun kombinasi material dengan koefisien ekspansi yang berbeda.
- Pengujian kabel/tali dan elemen transmisi gaya terhadap gaya maksimum, abrasi, dan keausan.
- Pengujian bearing, joint, dan gear untuk mengevaluasi keausan, fatigue life, serta perilaku di bawah pembebanan siklik.
- Konsep pengujian biomekanik sebagai dasar pengembangan sistem robot humanoid
- Pengujian aktuator mulai dari penggerak presisi tinggi pada tangan dan end effector hingga joint pinggul dan lutut yang menerima beban besar, dengan fokus pada kapasitas menahan beban dan umur fatigue.
- Pengujian pegas untuk mengevaluasi karakteristik gaya-perpindahan serta batas ketahanan (endurance limit).
- Pengujian material yang digunakan pada komponen penggerak dan struktur yang menerima beban tinggi:
- Paduan aluminium untuk struktur penopang dan torso robot
- Paduan titanium untuk komponen yang menerima beban siklik tinggi, seperti blok pinggul atau poros joint
- Baja tahan karat untuk poros, baut, dan komponen yang rentan terhadap keausan
- Material PEEK dan CFRP untuk komponen struktural serta penopang yang ringan namun kaku
- Sistem perlindungan permukaan dan keausan seperti lapisan geser PTFE, pelumas padat, dan coating DLC untuk meminimalkan gesekan serta keausan pada pasangan komponen yang bergerak.
- Paduan shape-memory untuk konsep aktuator masa depan
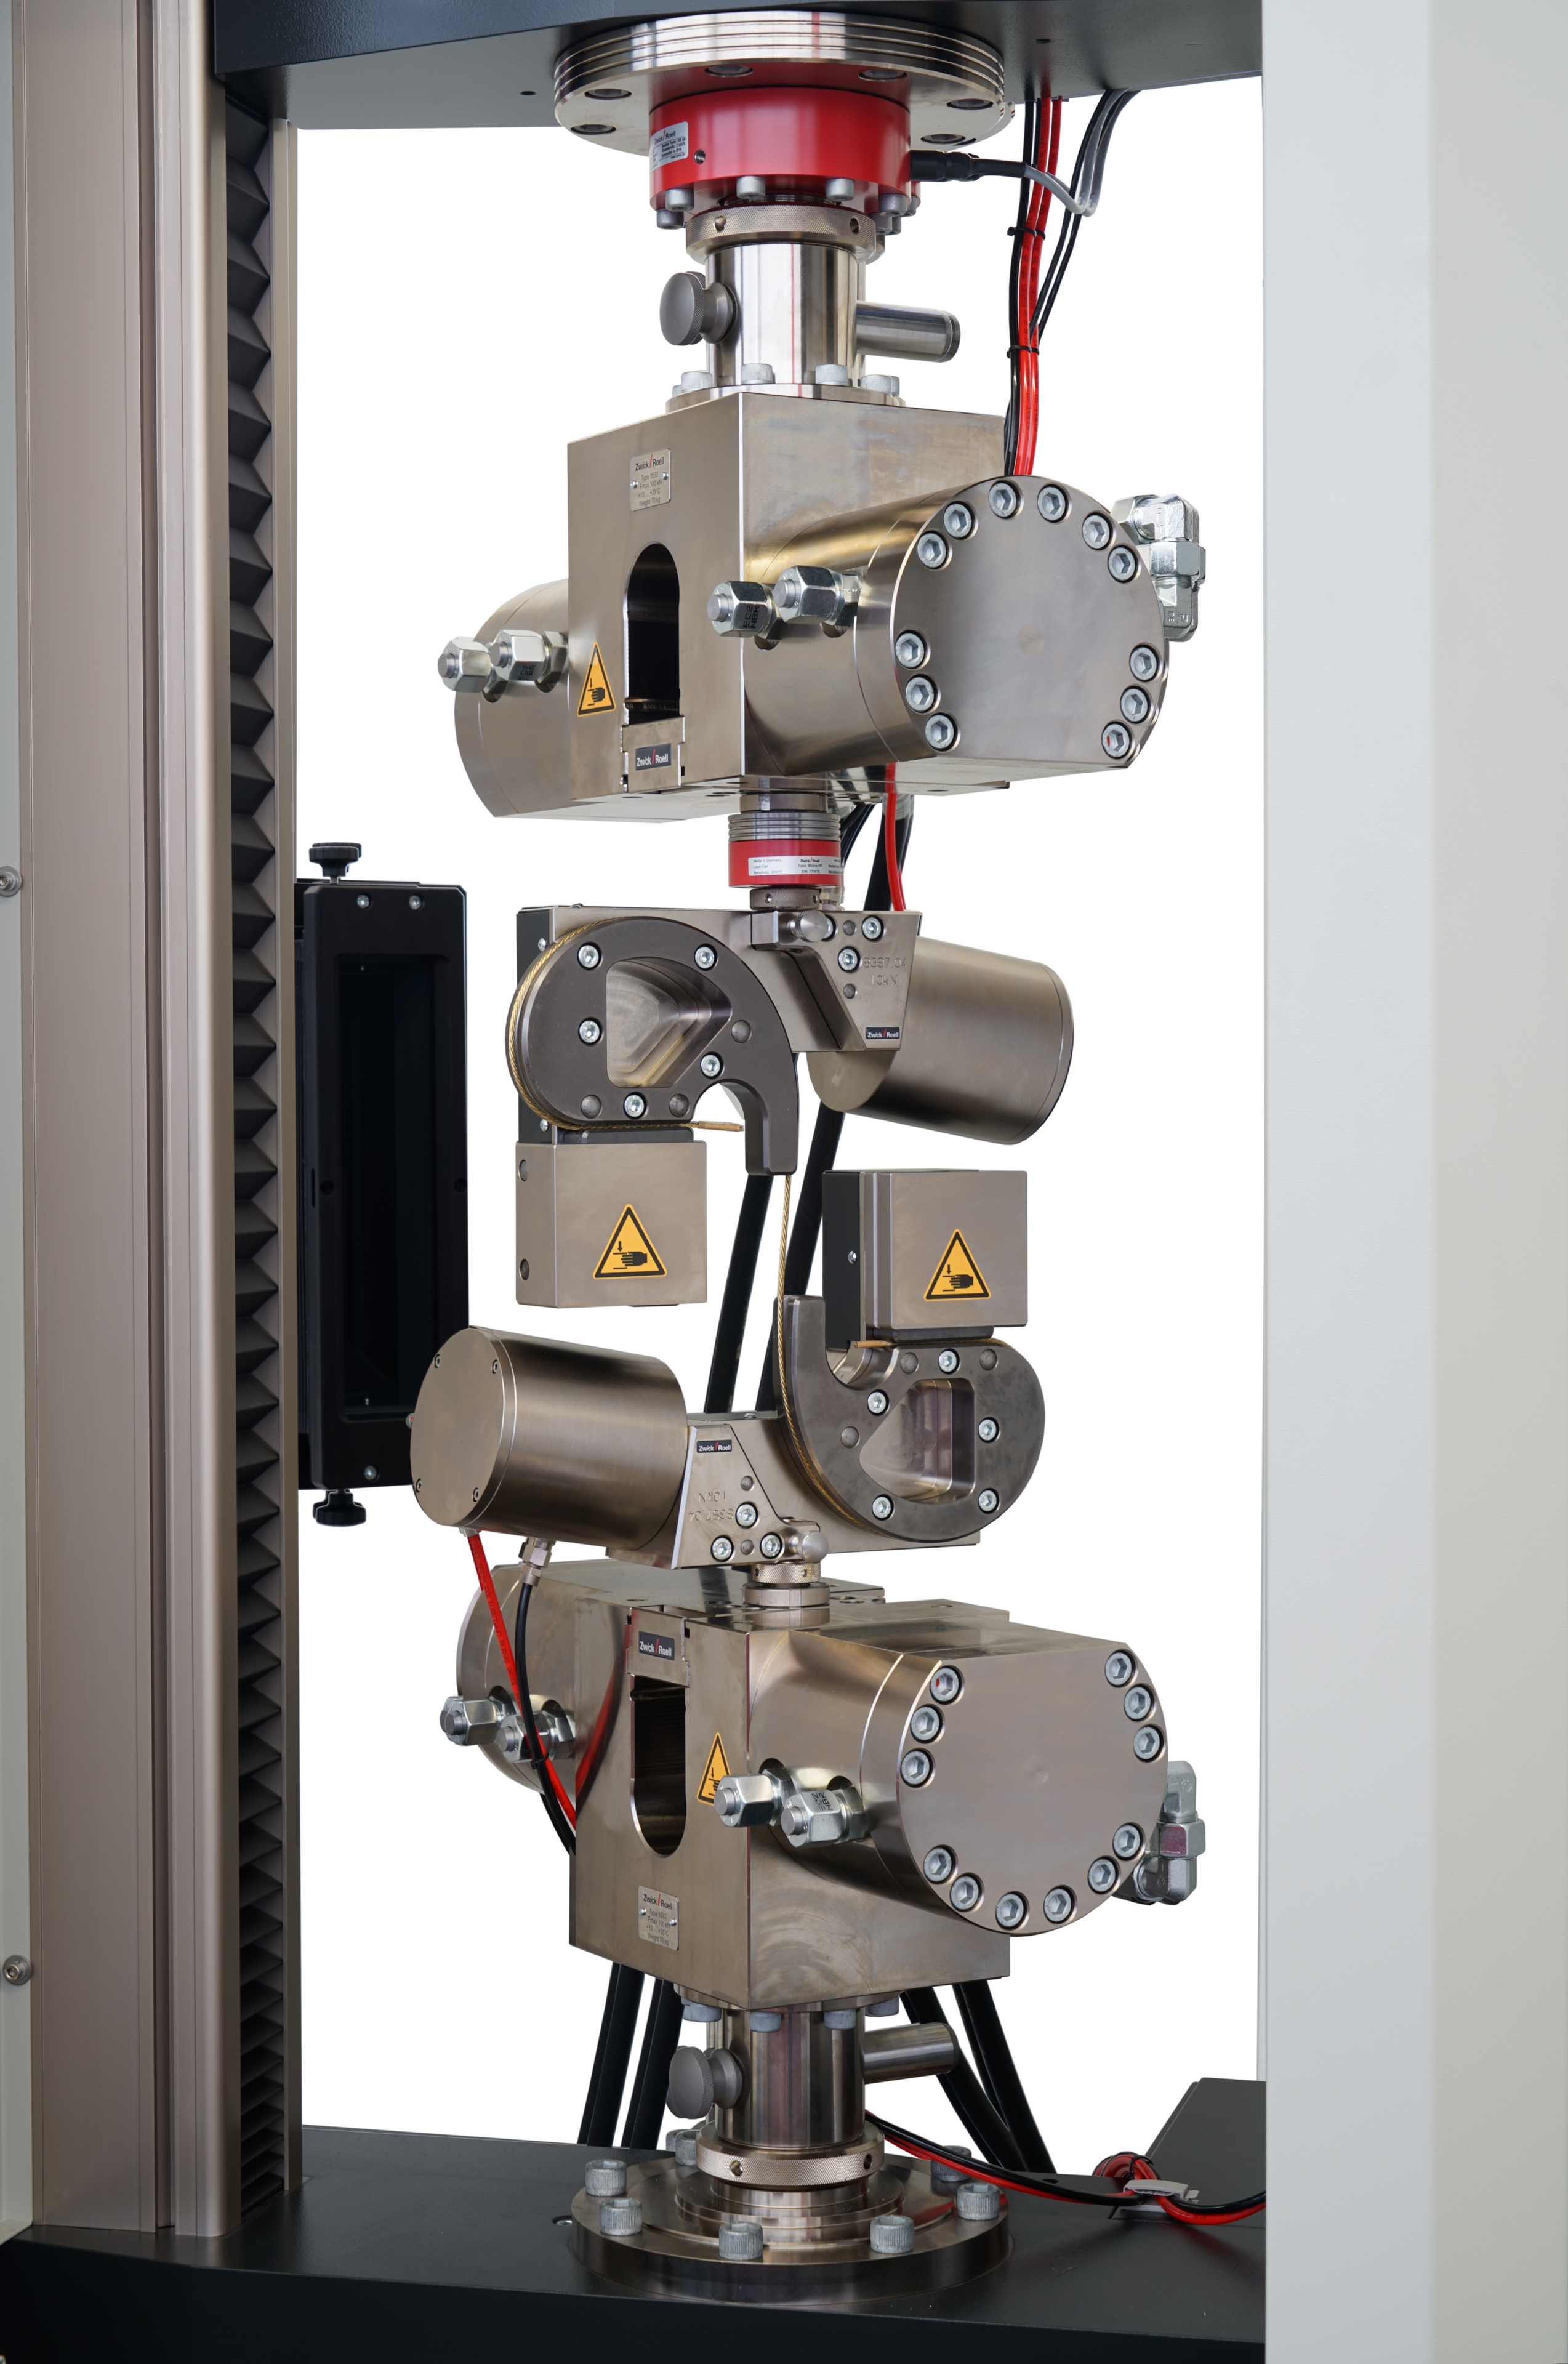
Uji tarik kabel/tali
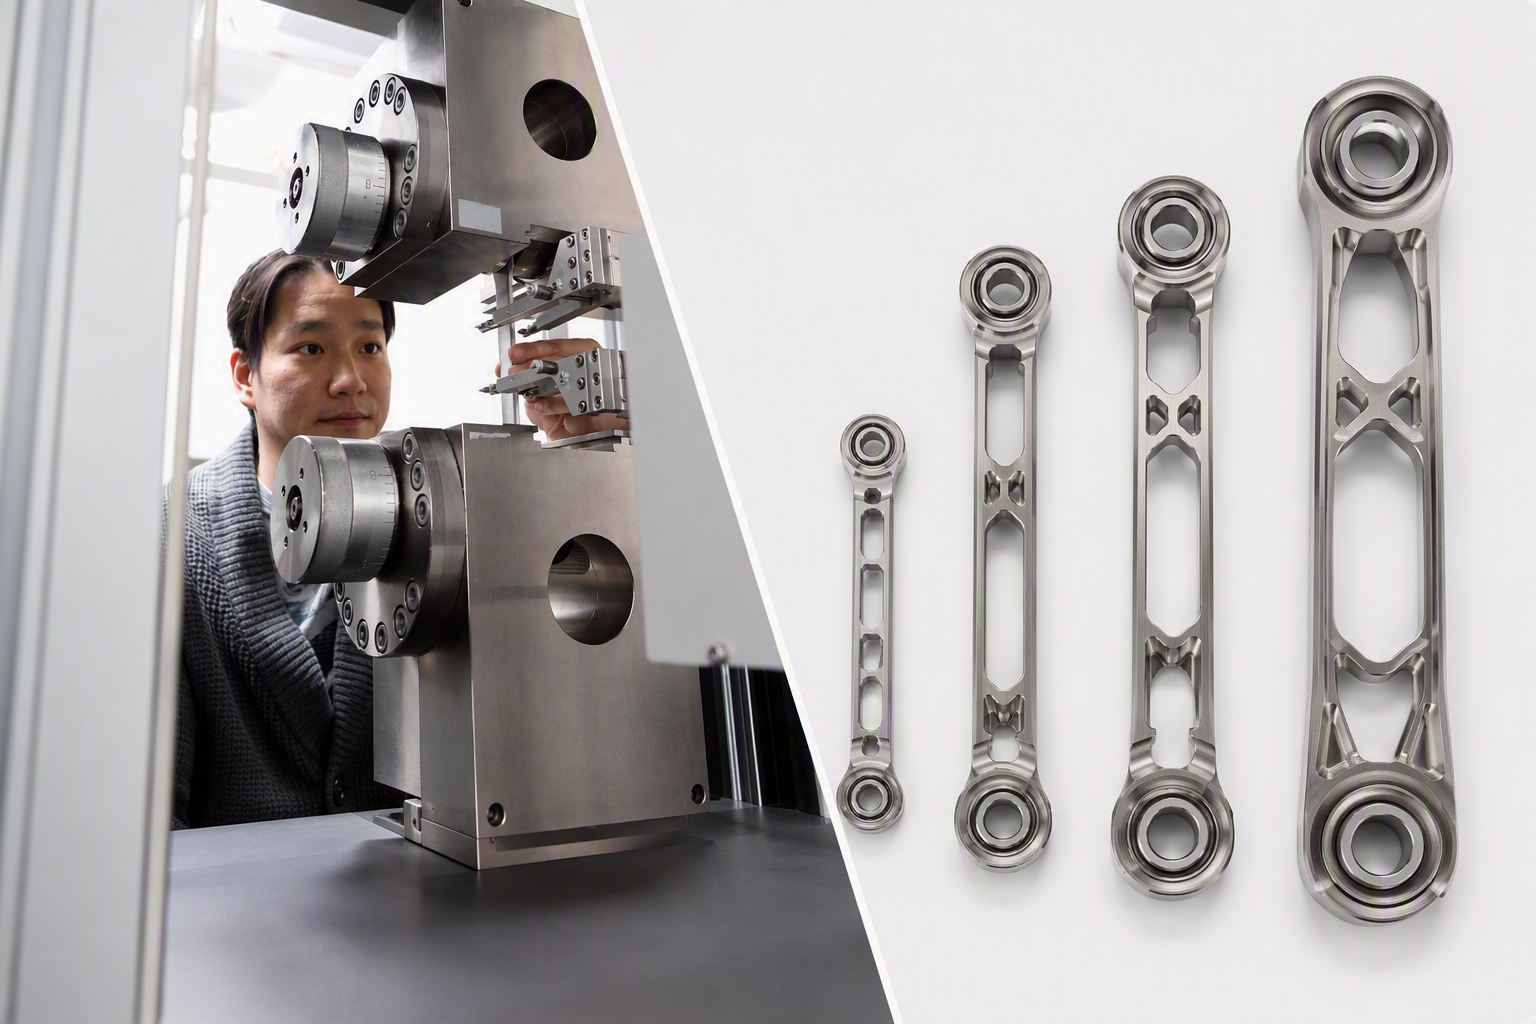
Kekuatan tarik dan sifat material
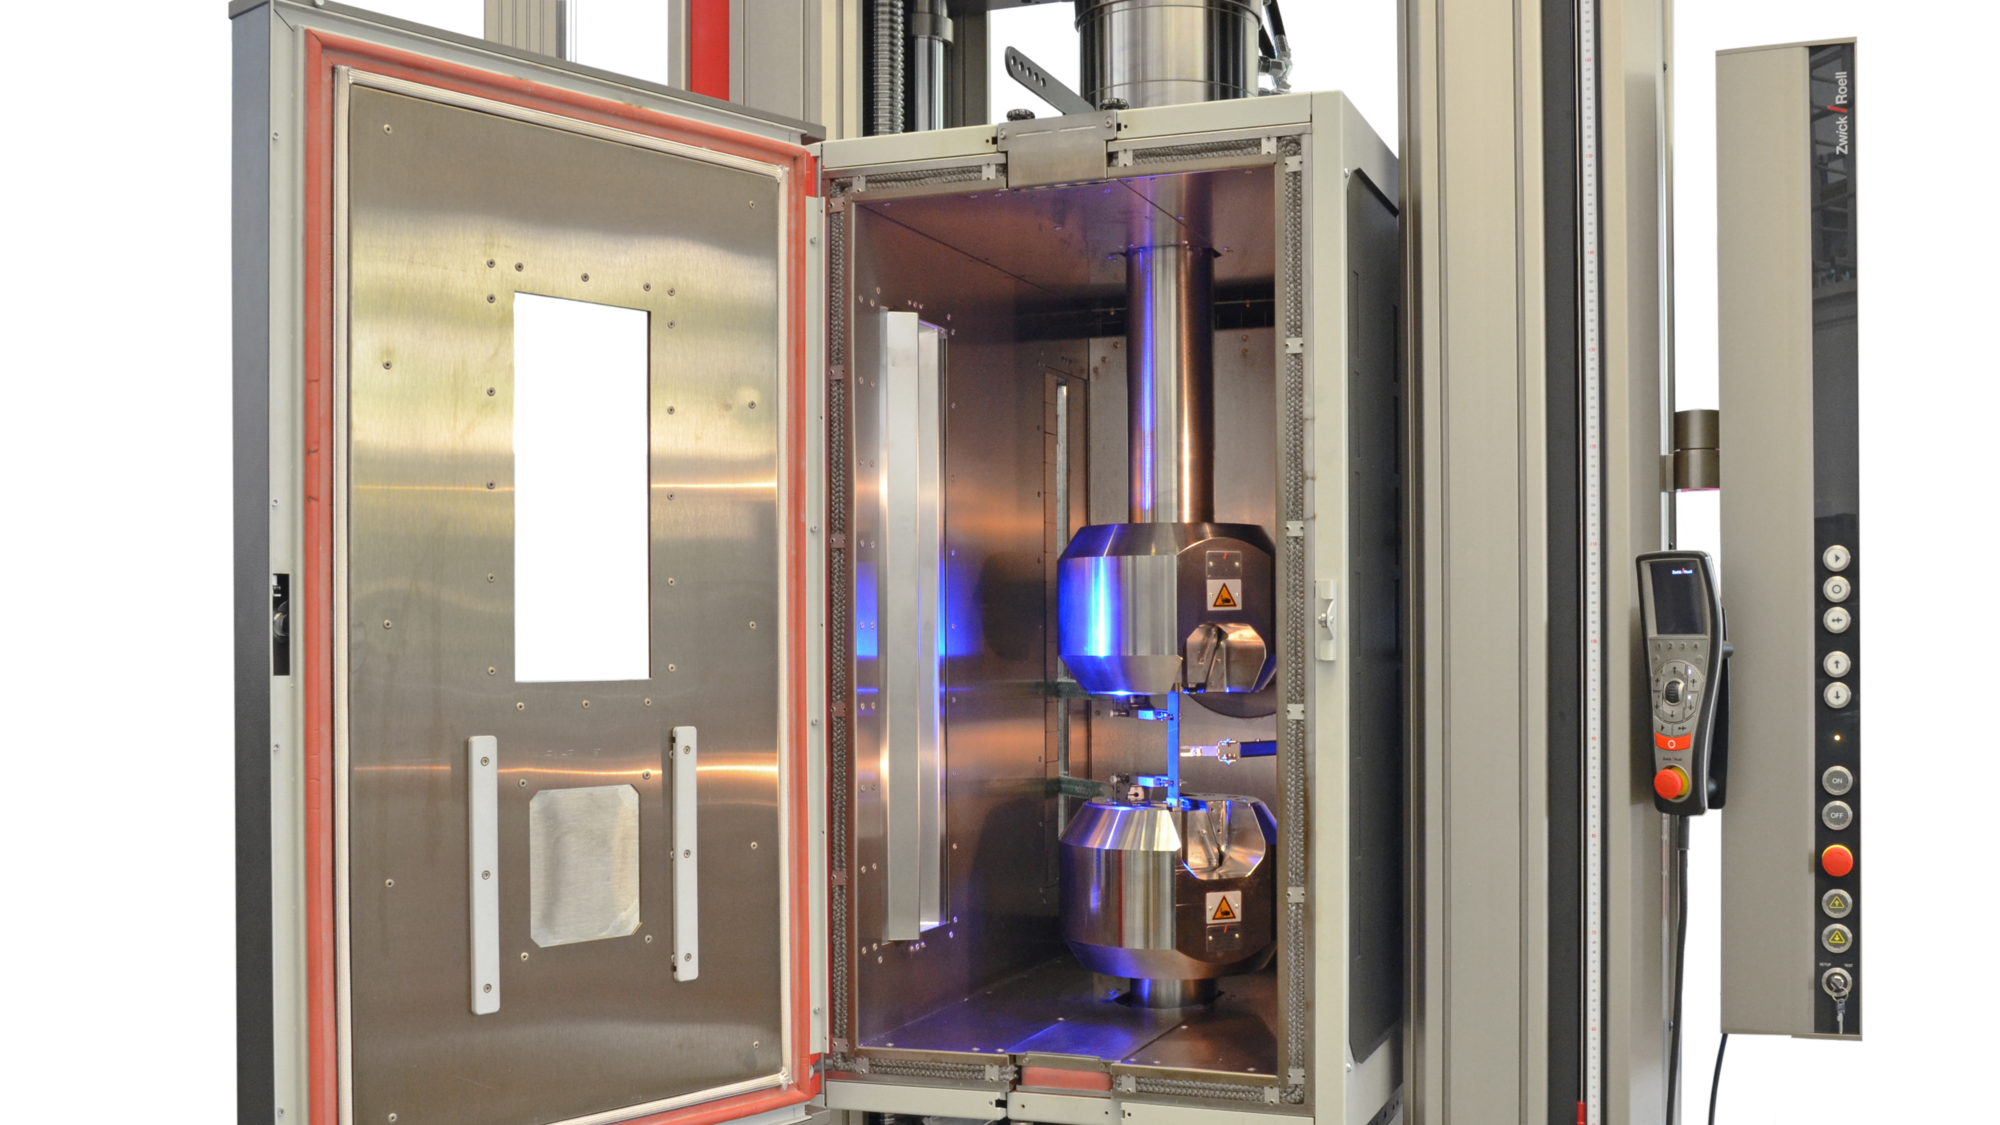
Pengujian di bawah beban termal
Contoh metode pengujian biomekanik yang telah terbukti dan diterapkan pada robot humanoid
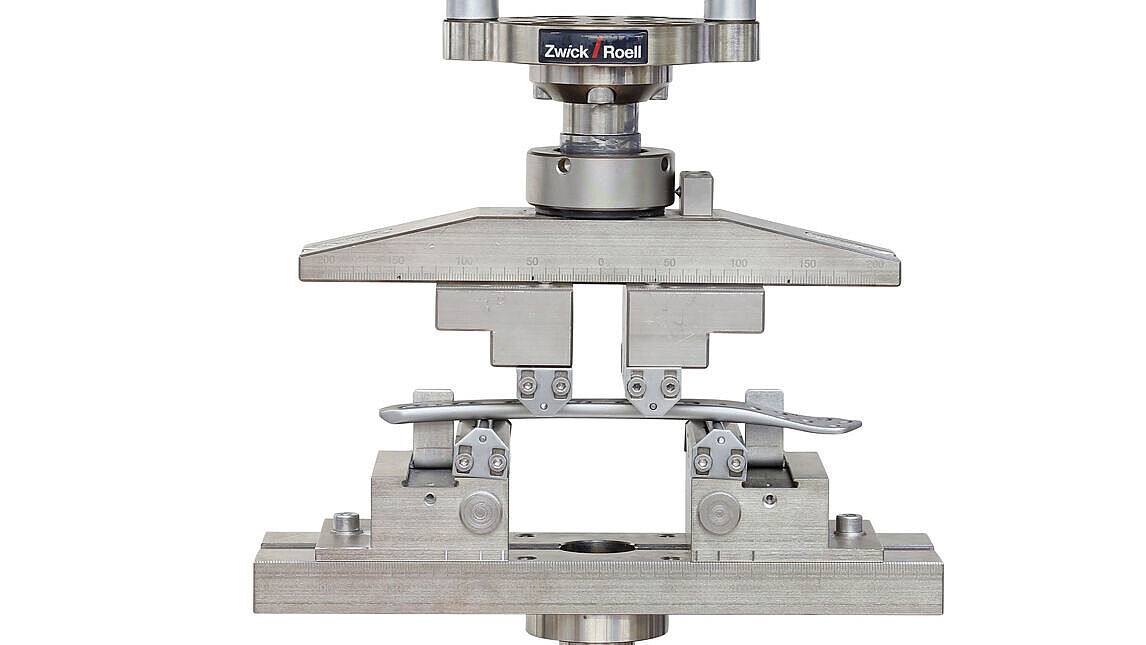
uji lentur 4-titik
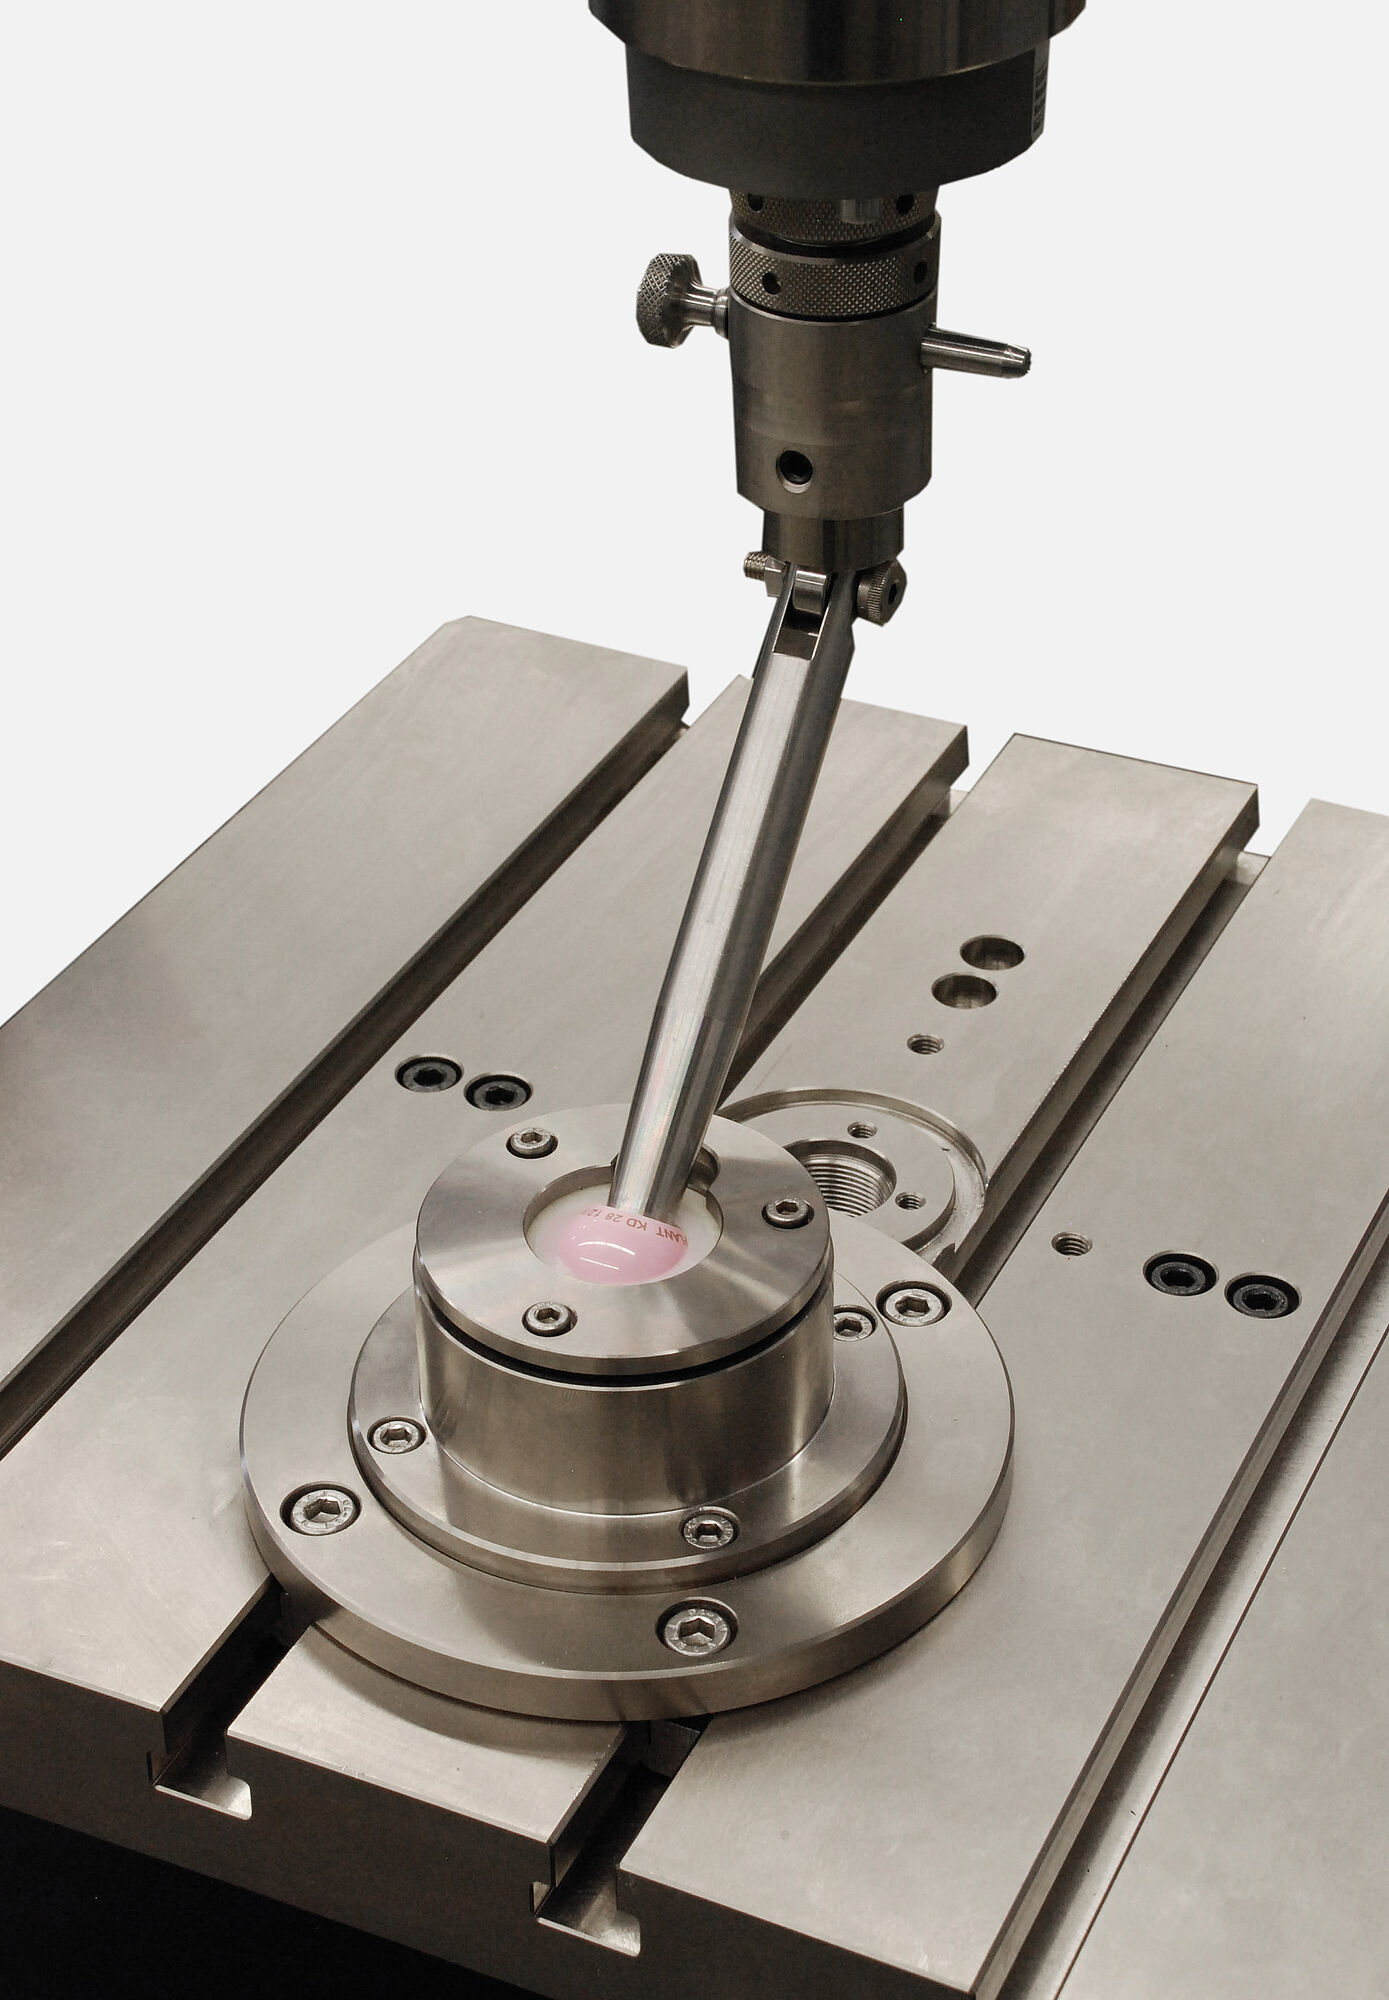
Uji gesekan dan keausan
Housing dan komponen struktural
Housing dan komponen struktural melindungi sistem internal robot humanoid sekaligus membentuk struktur utama penahan beban. Rangka yang terbuat dari aluminium, baja, atau komposit serat harus memberikan kekakuan tinggi dengan bobot serendah mungkin. Selain itu terdapat kebutuhan untuk interaksi dengan manusia, misalnya melalui permukaan menyerupai kulit, lapisan luar berbahan tekstil, atau lapisan pelindung untuk lingkungan yang berat.
Tantangan yang umum dihadapi:
- Kekakuan dan kapasitas menahan beban yang tinggi dengan bobot serendah mungkin
- Perlindungan terhadap temperatur, kelembapan, bahan kimia, dan pengaruh lingkungan lainnya
- Ketahanan jangka panjang dari coating, lapisan luar, dan material pelindung
- Interaksi manusia-robot yang aman melalui penggunaan material permukaan dan soft-skin yang sesuai
Tugas pengujian yang umum dilakukan
ZwickRoell mendukung pengembangan dan validasi komponen bodi serta struktur melalui pengujian material, coating, lightweight construction, crash test, dan functional test. Pengujian membantu membuktikan kapasitas menahan beban dari komponen struktural, permukaan, dan material pelindung dalam kondisi operasi yang realistis:
- Pengujian coating dan permukaan untuk mengevaluasi kekuatan adhesi dan daya tahannya, misalnya melalui uji peel 90°/180° atau uji arah Z (Z-direction test).
- Pengujian lapisan luar berbahan tekstil dan material pelindung untuk mengevaluasi ketahanan abrasi, kekuatan, dan elongasi. Hal ini mencakup lapisan tekstil maupun material fungsional untuk lingkungan aplikasi khusus.
- Pengujian komponen struktural berbahan komposit yang diperkuat serat untuk mengevaluasi konsep konstruksi ringan di bawah beban mekanis.
- Karakterisasi plastik sebagai bahan baku komponen dan permukaan melalui pengujian melt index test
- Karakterisasi material logam untuk komponen struktural dan housing, misalnya terkait kekuatan, perilaku deformasi, atau sifat pemrosesannya.
- Uji tabrak (crash test) dan uji benturan (impact test) untuk mensimulasikan kejadian jatuh atau tabrakan serta menginvestigasi kemungkinan mekanisme kegagalan.
- Pengujian material soft-skin seperti silikon atau TPU untuk aplikasi yang melibatkan interaksi langsung antara manusia dan robot.
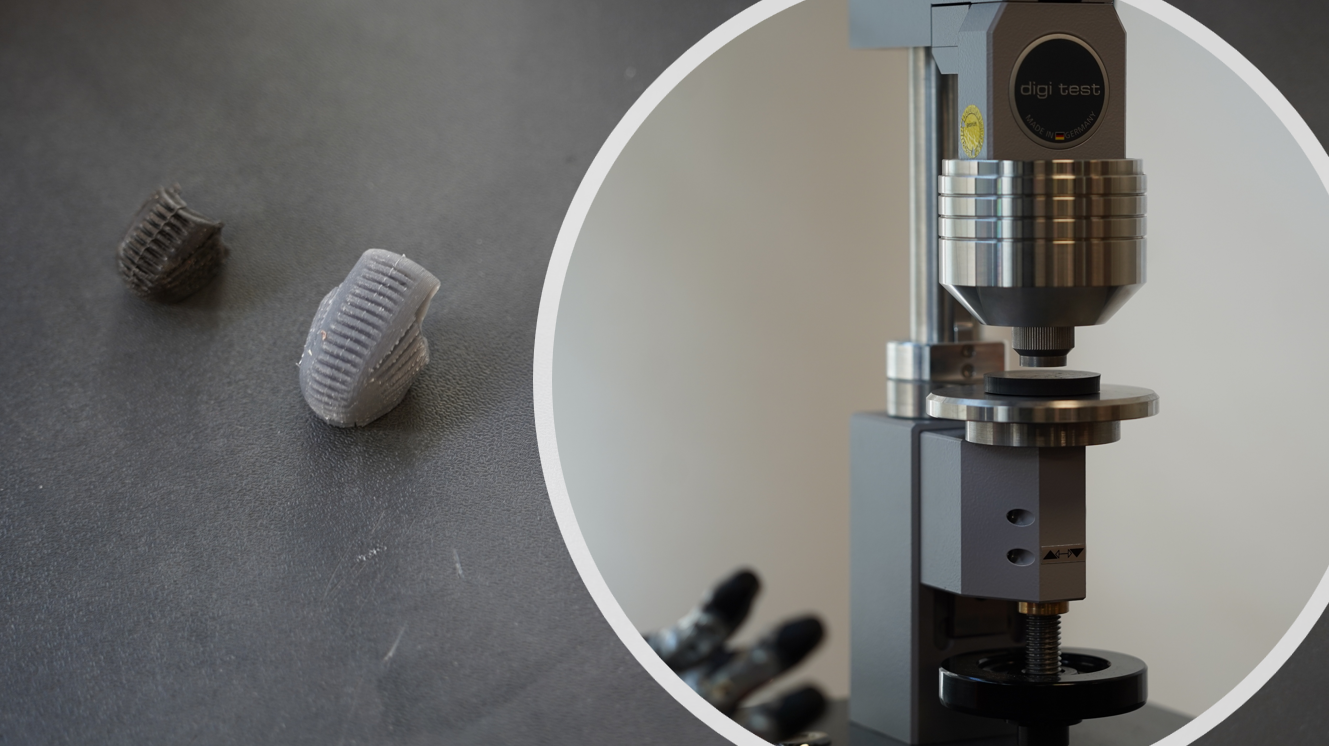
Pengujian kekerasan Shore pada komponen karet
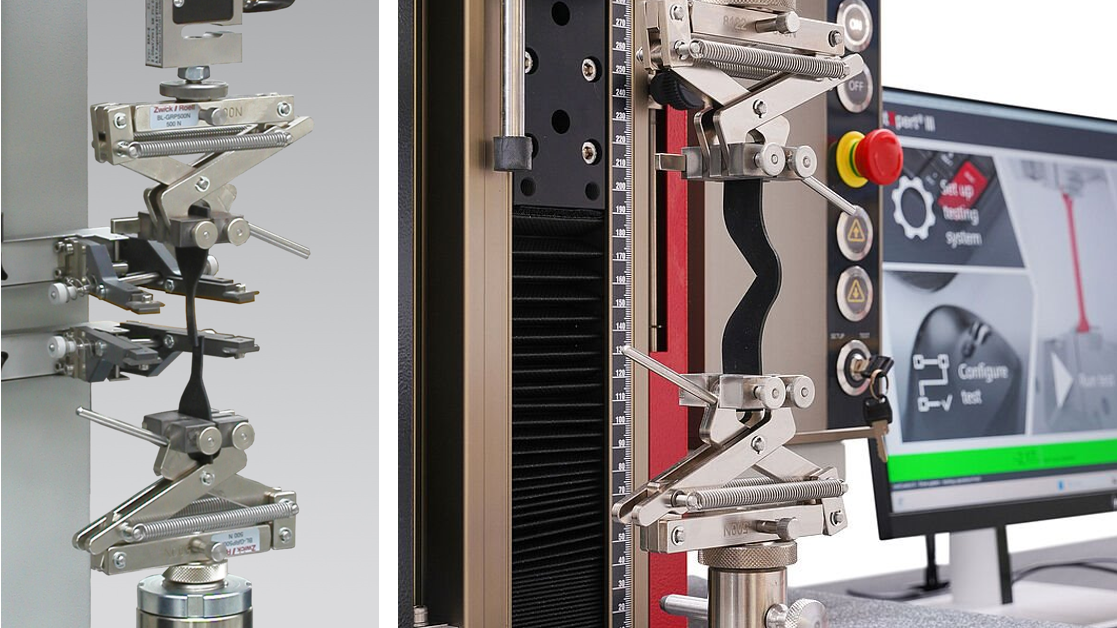
Uji tarik dan pertumbuhan sobekan (tear growth)
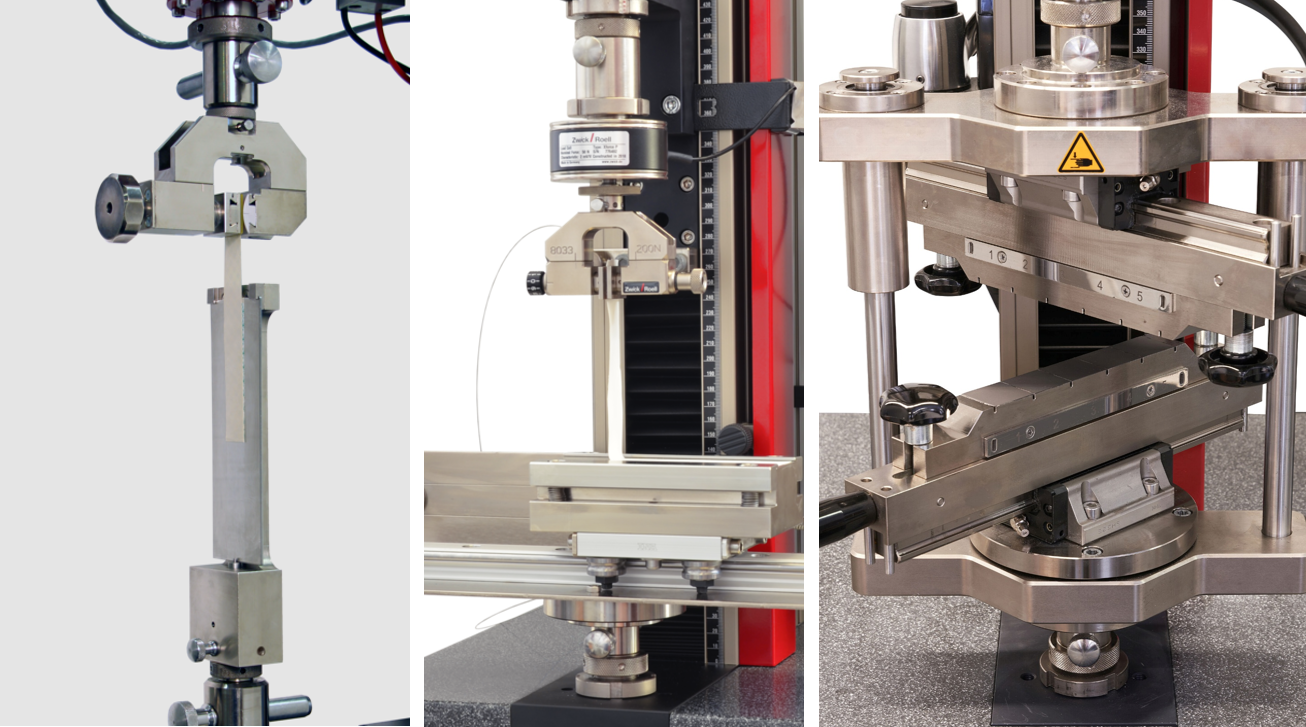
Uji peel 90°/180° dan uji arah Z
Tangan robot dan end effector
Tangan robot dan end effector memungkinkan robot humanoid berinteraksi dengan lingkungannya. Komponen tersebut harus mampu menggenggam objek dengan aman, memberikan gaya secara presisi, serta menangani objek yang rapuh maupun berat. Kebutuhan akan presisi, repeatability, dan ketahanan fatigue yang tinggi harus dipenuhi dalam ruang pemasangan yang umumnya terbatas.
Tantangan yang umum dihadapi:
- Transmisi gaya dan kontrol gerakan yang presisi dalam ruang pemasangan yang sempit
- Kemampuan menggenggam berbagai jenis objek secara andal
- Repeatability yang tinggi untuk penggunaan jangka panjang
- Keausan akibat gerakan dan siklus pembebanan yang terus-menerus
Tugas pengujian yang umum dilakukan
ZwickRoell mendukung pengembangan dan validasi tangan robot serta end effector melalui pengujian gaya, fungsi, dan fatigue life. Hal ini memungkinkan evaluasi fungsi gripping secara reproducible dan identifikasi beban kritis sejak tahap pengembangan:
- Pengukuran gaya genggam (grip force) untuk mengevaluasi keamanan penanganan dan transmisi gaya saat menggenggam berbagai objek.
- Pengukuran gaya jari untuk menganalisis gerakan menggenggam dan manipulasi serta kapasitas beban aktuator yang berukuran kecil dan sensitif.
- Uji fungsi dan fatigue pada tangan robot serta end effector untuk mengevaluasi keausan, repeatability, dan endurance limit pada pembebanan siklik. Pengujian ini sangat relevan untuk aplikasi yang melakukan aktivitas menggenggam dan manipulasi secara berulang dalam jangka waktu lama.
Sensor
Sensor memungkinkan robot humanoid memahami lingkungan sekitarnya dan berinteraksi dengan manusia maupun objek secara aman. Sensor gaya, sensor tekanan, serta sensor yang terintegrasi langsung pada komponen atau permukaan merupakan beberapa contohnya.
Tantangan yang umum dihadapi:
- Pengukuran gaya dan tekanan yang akurat dan andal
- Fungsi sensor yang tetap stabil di bawah beban mekanis
- Kekuatan adhesi sensor yang aman pada komponen maupun permukaan
Tugas pengujian yang umum dilakukan
- Pengujian sensor gaya dan tekanan taktil untuk mengevaluasi akurasi dan kapasitas menahan beban.
- Pengujian sensor terintegrasi, misalnya sensor skin pada tangan robot atau komponen lain, terkait kekuatan adhesi, perilaku peel, dan endurance limit.

Sistem data & energi
Sistem data dan energi memasok daya ke robot humanoid serta memungkinkan komunikasi antara sensor, kontroler, dan aktuator. Selain sistem baterai, kabel, konektor, dan rangkaian elektronik harus mampu menahan tekanan mekanis dalam jangka panjang.
Tantangan yang umum dihadapi:
- Pasokan daya yang andal sepanjang umur pakai sistem
- Beban mekanis pada kabel dan konektor akibat gerakan berulang
- Ketahanan elektronik dan sambungan listrik dalam penggunaan jangka panjang
Tugas pengujian yang umum dilakukan
- Pengujian baterai untuk mengevaluasi sifat material, kapasitas beban mekanis, dan keandalan sistem baterai.
- Pengujian kabel daya dan kabel serat optik terhadap gaya maksimum, beban lentur, dan beban torsi.
- Pengujian konektor untuk menentukan gaya retensi dan gaya tarik keluar (pull-out force).
- Pengujian PCB dan assembly elektronik (PCBs) terhadap beban lentur, perilaku peel, dan kekuatan sambungan perekat.

Kami mendukung produsen, pemasok, institusi penelitian, dan tim pengembangan dalam mengidentifikasi beban kritis, memilih metode pengujian yang sesuai, dan membangun proses pengujian yang reproducible.
Komponen robot humanoid Anda yang mana yang perlu diuji?
Diskusikan dengan para ahli kami mengenai pengujian material, studi fatigue life, validasi komponen, dan verifikasi keselamatan untuk sistem robot humanoid.
Keselamatan dan standar untuk sistem robot humanoid
Perkembangan robot humanoid saat ini berlangsung lebih cepat dibandingkan proses standardisasinya. Karena itu, banyak produsen masih mengacu pada standar dan regulasi yang telah ada di bidang robotika dan keselamatan mesin. Pada saat yang sama, ISO 25875, yaitu standar keselamatan khusus untuk sistem robot humanoid, masih dalam tahap pengembangan.
Beberapa acuan yang relevan antara lain:
- ISO 13482 robot layanan (service robots) yang beroperasi di dekat manusia
- ISO 10218 sistem robot industri
- ISO 12100 penilaian dan pengurangan risiko (risk assessment & risk reduction)
- IEC 62061 functional safety untuk sistem kontrol yang terkait dengan keselamatan
- ANSI RIA R15.08 sistem robot bergerak (mobile robots)
- ISO/CD 25785-1 robot bergerak yang stabil secara dinamis (masih dalam pengembangan)
Hal yang menjadi kesamaan dari standar-standar ini adalah fokusnya pada batas ketahanan, perilaku keausan, kekuatan bahan, ketahanan terhadap lingkungan, serta verifikasi keamanan pengoperasian sepanjang siklus hidupnya. Akibatnya, pengujian bahan, pengujian fungsi, dan pengujian ketahanan menjadi semakin penting bahkan pada tahap-tahap awal pengembangan.
